Општа вештачка интелигенција и примењена индустријска ВИ
Општа вештачка интелигенција описује широк истраживачки циљ. Индустријска примена ВИ има ужи задатак: препознати грешку при склапању, протумачити образац сензорских података или помоћи машини да реагује на окружење. Корисна спецификација одређује одлуку, прихватљиву грешку и расположиво време за реакцију. Alvexis обликује физичку ВИ према тим конкретним захтевима.
Машинско и дубоко учење су методе у оквиру тог пројектовања. Надгледано машинско учење захтева репрезентативне означене примере; ненадгледано учење може истраживати обрасце без унапред одређених ознака. Ниједно не уклања потребу за провером радних услова, неизвесних улаза и безбедног одзива када је поузданост процене ниска.
TinyML и вештачка интелигенција на ивици мреже
TinyML може бити погодан када мали модел испуњава меморијска и временска ограничења микроконтролера. Захтевнији рачунарски вид може тражити NPU или другу рачунарску платформу. Почните од целог пута од сензора до одлуке: прикупљање, предобрада, инференција и излазни интерфејс. Процесор изаберите након мерења тог оптерећења.
Технички извори
Шта је физичка АИ?
Физичка АИ описује системе вештачке интелигенције који перципирају физички свет и комуницирају са њим. Камера даје запажања, софтвер их тумачи, а резултат обавештава особу или радњу у машини. NVIDIA'с Преглед физичке АИ описује овај однос између перцепције, расуђивања и акције у стварном свету. Индустријска примена не мора да личи на хуманоидног робота: фиксна станица за инспекцију са контролисаним механизмом за одбацивање може имати много ужу, вредну сврху.
Физичка АИ, edge AI и роботска АИ описују различите аспекте система. Пхисицал АИ описује њен однос према околини. Edge AI описује где се одвија рачунање, близу извора података. Роботицс АИ примењује интелигенцију на перцепцију, одлуке или кретање робота. Често се преклапају, али сензорски гејтвеј може бити користан без вештачке интелигенције, а конвенционална контролна петља може бити прави одговор на предвидљив задатак.
За купца, корисно питање је специфично: која је оперативна одлука данас тешка, који докази би је побољшали и како ће се мерити побољшање? Почните тамо пре него што изаберете процесор, камеру или модел.
Физичке АИ апликације у различитим индустријама
Следећих дванаест области примене покривају секторе представљене на сајту Alvexis и проширују дискусију на медицину, транспорт, малопродају и системе заштите животне средине. Ово су развојне могућности и примери пилот опсега, а не тврдње о завршеним имплементацијама корисника. Изаберите сектор да бисте прешли на његова инжењерска питања.
Прегледајте процес док се дешава.
Камера станица би могла да провери склоп, изглед површине или присуство делова и да одлуку пренесе PLC-у. Мјерења мотора могу подржати тријажу одржавања. Производ укључује осветљење, уређаје, тајминг, интерфејсе и радни ток оператера, као и модел.
Дефинишите пилот: Које врсте кварова се рачунају? Колико лажних одбијања линија може да толерише? Измерите пропуштене недостатке и лажна одбацивања према варијанти производа, заједно са временом циклуса.
Истражите фабричке апликације →Дајте покрету користан контекст.
Земаљски роботи и системи за руковање могу комбиновати камере, сензоре домета и повратне информације о кретању да би се кретали, лоцирали терет или прегледали предмет. Интелигенција се мора повезати са контролном архитектуром робота и понашањем опоравка.
Дефинишите пилот: Везано оперативно подручје, носивост и дозвољени задаци. Измерите извршене мисије, интервенције оператера и време опоравка у репрезентативном саобраћају.
Прочитајте водич за роботику АИ →Повежите посматрања на терену са све већом одлуком.
Чворови тла и климе, локална обрада слика и интерфејси за наводњавање могли би да подрже дефинисани радни ток усева. Инсталација, промена сунчеве светлости, прљавштина, доступност струје и комуникације обликују електронику колико и закључивање.
Дефинишите пилот: Изаберите једну културу, окружење и одлуку. Упоредите запажања са договореном референцом о релевантним условима, укључујући онечишћење сензора и прекиде мреже.
Истражите примене усева и стакленика →Посматрајте животиње и њихову околину.
Повезане камере и сензори животне средине могу помоћи особљу да прегледа активности, услове у штали и промене које заслужују пажњу. Оклузија, кретање животиње, осветљење и постављање сензора одређују шта се може поуздано посматрати.
Дефинишите пилот: Изаберите понашање које се може приметити и одговор особља. Пратите пропуштена запажања и упозорења о сметњи у различитим условима штале. Ветеринарски закључци захтевају сопствене доказе и стручну процену.
Истражите апликације за сточарство →Претворите мерења опреме у доказ одржавања.
Рубни уређаји могу прикупљати информације о вибрацијама, температури и радном стању од мотора, пумпи или опреме која користи обновљиву енергију. Користан резултат повезује промену мерења са догађајем који се може прегледати и постојећим процесом одржавања.
Дефинишите пилот: Успоставите основну линију за сваки оперативни режим. Проверите поновљивост упозорења, доступност података и перформансе током покретања, промене оптерећења и поремећаје напајања.
Истражите енергетске примене →Учините локалну инфраструктуру лакшом за разумевање.
Чворови животне средине, надзор опреме и збирна анализа тока саобраћаја могли би да подрже градске службе. Локални дизајн обраде може да произведе бројање или догађаје уместо да преноси континуирани сирови ток, где апликација дозвољава.
Дефинишите пилот: Наведите власника одлуке, област посматрања и задржане информације. Процените тачност у зависности од времена и осветљења, заједно са радом сензора и приступом одржавању.
Истражите апликације Смарт Цитиес →Градите у тешким условима инсталације.
Сензори монтирани на машини и робусни гејтвејеви могли би да обезбеде податке о стању опреме, записе о локалним догађајима и телеметрију на радном месту. Прашина, вибрације, задржавање конектора и пролазна снага морају бити део захтева за производ.
Дефинишите пилот: Изаберите машину и мерљиво стање. Пре процене флоте проверите причвршћивање сензора, опоравак напајања и континуитет података у предвиђеној инсталацији.
Истражите апликације на радном месту →Чување и комуникације буду поуздани на терену.
Потенцијалне примене укључују праћење стања возила, дијагностику одржавања, синхронизовано снимање сензора и телеметрију опреме. Рачунарство, кућиште и интерфејси морају бити одабрани у складу са захтевима окружења и интеграције програма.
Дефинишите пилот: Договорите се о температури, снази и условима комуникације. Измерите поравнање временске ознаке, понашање при поновном покретању и доказе који се задржавају када повезивање није доступно.
Истражите инжењеринг теренских система →Повежите физички сензор са дефинисаним током рада у нези или лабораторији.
Области примене укључују лабораторијско руковање, праћење опреме, мерење рехабилитације и прототипове медицинског сензора. Клиничка подршка одлучивању и роботика за контакт са пацијентом захтевају другачији програм доказа од болничких колица за испоруку.
Дефинишите пилот: Наведите циљаног корисника, популацију пацијената ако је релевантно, унос, излаз и ко делује на то. Радите са клиничким и регулаторним специјалистима пре додељивања захтева за дијагностику или лечење.
Прочитајте водич за здравствени инжењеринг →Посматрајте локално стање возила и возног парка.
Железничка, друмска и поморска опрема могу да изазову захтевне проблеме сенсинга и евидентирања. Пројекти-кандидати укључују праћење стања подсистема, посматрање оптерећења и мрежне пролазе података. Празнине у повезивању и електрични интерфејси утичу на архитектуру.
Дефинишите пилот: Одредите платформу, положај инсталације и радни ток оператера. Мерење корисних догађаја, хватање, синхронизација и опоравак; валидирати било коју контролну функцију у оквиру сопственог процеса уверавања програма возила.
Истражите опције интерфејса и мрежног пролаза →Помозите особљу да одговори на физичко стање локације.
Посматрање полица, надзор опреме за хладњачу и интеграција сервисног робота су могуће почетне тачке. Резултат би требало да буде јасна акција за члана особља, а не још један феед који неко мора да гледа.
Дефинишите пилот: Изаберите догађај и оперативног власника. Мерите корисна упозорења, лажна упозорења и време одговора. Користите збирне или неидентификоване излазе тамо где испуњавају услове.
Разговарајте о производу услужних операција →Повежите дистрибуирана средства са приказом који се може предузети.
Грађевинске услуге, водоводне мреже и станице за заштиту животне средине могле би да комбинују локалну детекцију, закључивање о стању опреме и комуникације. Приступ калибрацији, буџети снаге и могућност одржавања често одлучују да ли пилот може постати дуготрајна инсталација.
Дефинишите пилот: Наведите квалитет мерења, радни опсег и интервале сервисирања. Тест дрифт, подаци који недостају и опоравак комуникација, као и предвиђена аналитика.
Истражите комуникације на терену →Заједничка архитектура иза различитих сектора
Апликација се мења, али производу је и даље потребна путања аквизиције, прорачун, физички интерфејс и дефинисан одговор на грешке. Избегавајте третирање АИ модела као комплетног система. Касно или неусклађено посматрање може учинити исправно предвиђање неупотребљивим на интерфејсу машине.
| Лаиер | Одлука да се донесе | Докази за прикупљање |
|---|---|---|
| Сенсинг | Видно поље, пропусни опсег, монтажа и калибрација | Репрезентативни подаци, квалитет сигнала и слепе тачке |
| Цомпуте | ЦПУ задаци, подржано АИ убрзање, меморија и термални буџет | Трајна мерења радног оптерећења на циљном хардверу |
| Интеграција | PLC, машинска сабирница, мрежни или оператерски интерфејс | Тајминг, губитак поруке, понашање неважећег уноса и поновног покретања |
| Механички дизајн | Кућиште, хлађење, приступ сервису и конектори | Инсталација и еколошка верификација |
| Операција | Ко може да делује, поништи, ажурира и опорави | Евиденција догађаја, следљивост верзија и резултати прихватања |
Спремна платформа може олакшати први експеримент. Прилагођена електроника постаје корисна када интерфејси, димензије, снага, трошкови или еколошки захтеви оправдавају наменски дизајн. Наше SoM наспрам SBC водича образлаже ту одлуку; тхе носач-плоча водич описује инжењерски обим који следи.
Дигитални близанац
Дигитална репрезентација је корисна када одговара на питање које се може тестирати: може ли робот доћи до локације, да ли сензор покрива потребну област или како процес реагује на промењени улаз? Нека претпоставке модела буду видљиве. Углађена визуализација и предиктивни модел су различити резултати.
Симулација може учинити експерименте поновљивим и помоћи у откривању случајева неуспеха пре физичког пилота. Не може успоставити перформансе под сваким правим материјалом, условима осветљења или механичком толеранцијом. Упоредите резултате модела са мерењима, забележите неусклађеност и одредите где је модел поуздан. NVIDIA'с Сим-то-реал учење пример илуструје ток посла који се креће од симулације до физичког робота; то је референтни ток посла, а не доказ за Alvexis примену.
Почните са једном одлуком и мерљивим пилотом
- Опишите оперативни проблем. Идентификујте тренутни ток посла, цену грешака и особу одговорну за резултат.
- Прикупите репрезентативна запажања. Укључује уобичајене операције, варијације и тешке случајеве; слажу се о томе шта се сматра темељном истином.
- Дефинишите одговор. Одлучите да ли систем снима, упозорава, препоручује или контролише. Наведите када се то мора повиновати особи.
- Тестирајте цео пут. Измерите перформансе корисних задатака, старост излаза, одрживо коришћење ресурса и опоравак од кварова.
- Поставите границу ослобађања. Договорите се о доказима о прихватању, условима примене, одговорностима за одржавање и ажурирање.
Почните у режиму посматрања када је то практично: упоредите предложени резултат са постојећим током рада пре него што му дозволите да промени тај ток посла. Прототип који обећава требало би да заради доказима следећи ниво одговорности.
Како Alvexis може помоћи у изградњи физичког производа
Alvexis развија прилагођену електронику, уграђени софтвер и механички дизајн у складу са захтевима апликације. Пројекат може почети са ForgeEdge-Core, истражити ForgeEdge за интегрисано ивично рачунарство или користите наменски носач и кућиште када то захтева инсталација. Избор платформе прати радно оптерећење и план интеграције.
Инжењерске платформе за вишекратну употребу и паралелни развој могу скратити пут до радног прототипа. Стварни распоред зависи од приступа сензору, података о апликацији, ревизија плоче, механичког алата и захтева за прихватање. Дефинишите те зависности на почетку уместо да обећавате једно време испоруке за сваки сектор.
Од индустријских IoT података до корисног дигиталног близанца
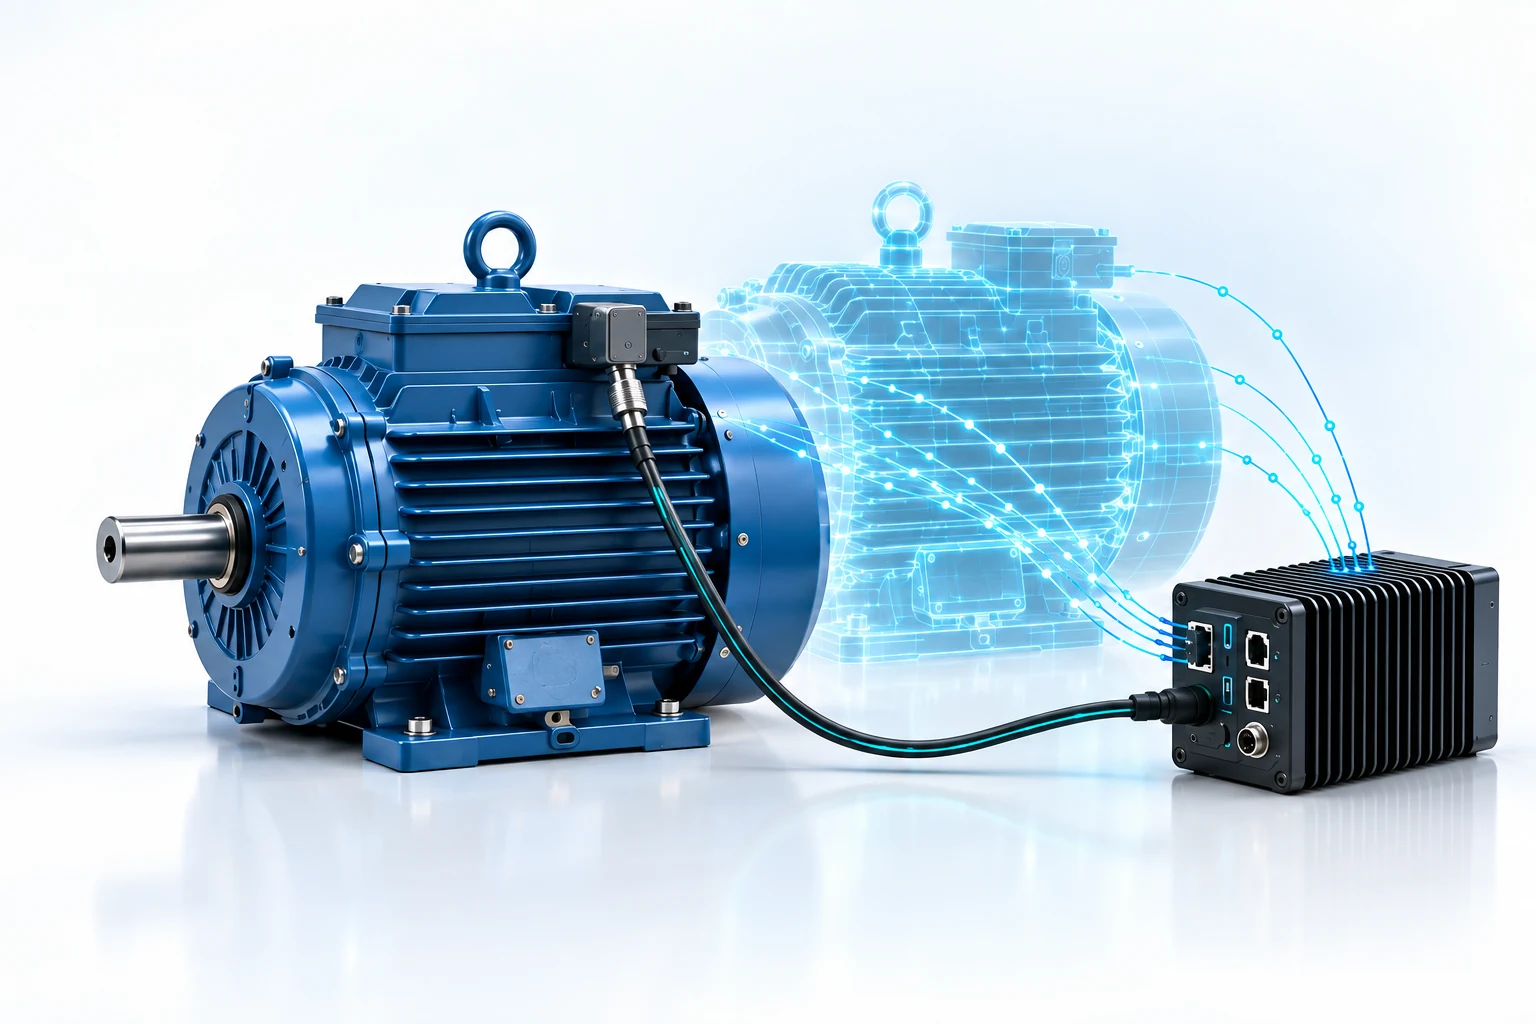
Индустријски IoT повезује посматрања са опреме; дигитални близанац повезује та запажања са моделом физичког средства или процеса. Физичка АИ може додати перцепцију и одлуке на машини. Ове улоге се преклапају у пројекту, али прикупљање телеметрије не ствара аутоматски модел за предвиђање или валидирани контролни систем.
За производну машину, комбинујте временске ознаке, радно стање и историју одржавања пре него што процените АИ модел. Термовизијски ток, карактеристике вибрација или резултат компјутерског вида треба да одговоре на специфично оперативно питање. Дефинишите како се модел ажурира, како се приказују застарели подаци и како оператер верификује резултујућу препоруку. Практични пилот почиње са једном имовином и једном мерљивом одлуком.
Опсег пилота за праћење машине
Техничке референце
- NVIDIA: Концепти физичке вештачке интелигенције
- NVIDIA: радни ток учења робота од СИМ-а до стварног
- FDA, Хеалтх Цанада и MHRA: транспарентност за медицинске уређаје са МЛ
Примери сектора су могућности инжењеринга. Перформансе, прикладност и сва применљива одобрења морају бити утврђена за одређени производ и употребу.
Опишите проблем. Изградите прави систем.
Реците нам сектор, задатак, окружење, сензоре и резултат који су вам потребни. Можемо разговарати о електроници, софтверу, кућишту и првом кораку валидације.
Разговарајте о свом пројекту физичке вештачке интелигенцијеНаставите са Роботицс АИ →