Generell kunstig intelligens og anvendt industriell KI
Generell kunstig intelligens beskriver en bred forskningsambisjon. En industriell KI-applikasjon har en mer avgrenset oppgave: å oppdage en monteringsfeil, tolke et sensormønster eller hjelpe en maskin med å reagere på omgivelsene. En nyttig spesifikasjon angir beslutningen, akseptabel feil og tiden som er tilgjengelig for handling. Alvexis avgrenser fysisk KI ut fra disse konkrete kravene.
Maskinlæring og dyp læring er metoder innenfor dette designet. Veiledet maskinlæring trenger representative, merkede eksempler; ikke-veiledet maskinlæring kan bidra til å utforske mønstre uten forhåndsdefinerte etiketter. Ingen av metodene fjerner behovet for å teste driftsforhold, usikre inndata og en sikker reaksjon når tilliten til resultatet er lav.
TinyML og kunstig intelligens ved datakilden
TinyML kan være aktuelt når en liten modell passer innenfor minne- og tidsrammene til en mikrokontroller. Større maskinsynsoppgaver kan kreve en NPU eller en annen databehandlingsplattform. Begynn med hele kjeden fra sensor til beslutning: innsamling, forbehandling, inferens og utgangsgrensesnitt. Velg prosessor etter at denne arbeidsbelastningen er målt.
Tekniske referanser
Hva er fysisk AI?
Fysisk AI beskriver AI-systemer som oppfatter og samhandler med den fysiske verden. Et kamera leverer observasjoner, programvare tolker dem, og resultatet informerer en person eller en handling i en maskin. NVIDIA Oversikt over fysisk AI beskriver dette forholdet mellom persepsjon, resonnement og handling i den virkelige verden. En industriell applikasjon trenger ikke å ligne en humanoid robot: en fast inspeksjonsstasjon med en kontrollert avvisningsmekanisme kan ha et mye smalere, verdifullt formål.
Fysisk AI, edge AI og robotikk AI beskriver ulike aspekter ved et system. Fysisk AI beskriver sitt forhold til miljøet. Edge AI beskriver hvor beregningen skjer, nær kilden til data. Robotikk AI anvender intelligens på en robots persepsjon, beslutninger eller bevegelser. De overlapper ofte, men en sensorgateway kan være nyttig uten AI, og en konvensjonell kontrollsløyfe kan være det riktige svaret på en forutsigbar oppgave.
For en kjøper er det nyttige spørsmålet spesifikt: hvilken operativ beslutning er vanskelig i dag, hvilke bevis ville forbedre den, og hvordan vil forbedring måles? Start der før du velger prosessor, kamera eller modell.
Fysiske AI-applikasjoner på tvers av bransjer
De følgende tolv bruksområdene dekker sektorene som presenteres på Alvexis-siden og utvider diskusjonen til medisin, transport, detaljhandel og miljøsystemer. Dette er utviklingsmuligheter og eksempler på pilotprosjekt-omfang, ikke påstander om fullførte kundedistribusjoner. Velg en sektor for å gå til ingeniørspørsmålene.
Inspiser prosessen mens den pågår.
En kamerastasjon kan sjekke montering, overflateutseende eller tilstedeværelse av deler og sende en beslutning til en PLS. Motormålinger kan støtte vedlikeholdstriage. Produktet inkluderer belysning, armaturer, timing, grensesnitt og en operatørarbeidsflyt samt en modell.
Definer pilotprosjekt: Hvilke defekttyper teller? Hvor mange falske avvisninger tåler linjen? Mål tapte feil og falske avvisninger etter produktvariant, sammen med syklustid.
Utforsk fabrikkapplikasjoner →Gi bevegelse nyttig kontekst.
Bakkeroboter og håndteringssystemer kan kombinere kameraer, avstandssensorer og bevegelsesfeedback for å navigere, lokalisere en last eller inspisere en gjenstand. Intelligens må kobles til robotens kontrollarkitektur og gjenopprettingsatferd.
Definer pilotprosjekt: Bundet operasjonsområdet, nyttelast og tillatte oppgaver. Mål utførte oppdrag, operatørinngrep og restitusjonstid under representativ trafikk.
Les Robotics AI-guiden →Koble feltobservasjoner til en voksende beslutning.
Jord- og klimanoder, lokal bildebehandling og vanningsgrensesnitt kan støtte en definert arbeidsflyt for avlingen. Installasjon, skiftende sollys, skitt, strømtilgjengelighet og kommunikasjon former elektronikken like mye som inferens gjør.
Definer pilotprosjekt: Velg én avling, miljø og beslutning. Sammenlign observasjoner mot en avtalt referanse over relevante forhold, inkludert sensortilgroing og nettverksbrudd.
Utforsk avlings- og drivhusapplikasjoner →Observer dyr og deres omgivelser.
Tilkoblede kameraer og miljøsensorer kan hjelpe personalet med å vurdere aktivitet, fjøsforhold og endringer som fortjener oppmerksomhet. Okklusjon, dyrebevegelser, belysning og sensorplassering bestemmer hva som kan observeres pålitelig.
Definer pilotprosjekt: Velg en observerbar atferd og en personalrespons. Spor tapte observasjoner og plagevarsler på tvers av ulike fjøsforhold. Veterinærkonklusjoner krever egne bevis og faglig vurdering.
Utforsk husdyrapplikasjoner →Gjør utstyrsmålinger til vedlikeholdsbevis.
Edge-enheter kan samle inn informasjon om vibrasjon, temperatur og driftstilstand fra motorer, pumper eller utstyr med fornybar energi. Et nyttig resultat kobler en endring i målinger til en gjennomgåbar hendelse og en eksisterende vedlikeholdsprosess.
Definer pilotprosjekt: Etabler en baseline for hvert driftsregime. Sjekk varslingsrepeterbarhet, datatilgjengelighet og ytelse under oppstart, lastendringer og strømforstyrrelser.
Utforsk energiapplikasjoner →Gjør lokal infrastruktur lettere å forstå.
Miljønoder, utstyrsovervåking og samlet trafikkflytanalyse kan støtte bytjenester. Et lokalt prosessdesign kan produsere tellinger eller hendelser i stedet for å overføre en kontinuerlig råstrøm, der søknaden tillater det.
Definer pilotprosjekt: Spesifiser vedtakseier, observasjonsområde og oppbevart informasjon. Evaluer nøyaktigheten på tvers av vær og lys, sammen med sensoroppetid og vedlikeholdstilgang.
Utforsk Smart Cities-applikasjoner →Bygg rundt vanskelige installasjonsforhold.
Maskinmontert sensing og robuste gatewayer kan gi utstyrstilstandsdata, lokale hendelsesregistreringer og arbeidsplasstelemetri. Støv, vibrasjoner, koblingsretensjon og transient strøm må være en del av produktkravene.
Definer pilotprosjekt: Velg en maskin og en målbar tilstand. Bekreft sensorfeste, strømgjenoppretting og datakontinuitet i den tiltenkte installasjonen før du evaluerer en flåte.
Utforsk applikasjoner på arbeidsplassen →Hold sansing og kommunikasjon pålitelig i felten.
Potensielle bruksområder inkluderer overvåking av kjøretøyets tilstand, vedlikeholdsdiagnostikk, synkronisert sensorregistrering og utstyrstelemetri. Databehandling, kapsling og grensesnitt må velges i forhold til miljø- og integrasjonskravene til programmet.
Definer pilotprosjekt: Bli enige om temperatur, effekt og kommunikasjonsforhold. Mål tidsstempeljustering, restartatferd og bevisene som beholdes når tilkobling er utilgjengelig.
Utforsk feltsystemteknikk →Koble fysisk sansing til en definert pleie- eller laboratoriearbeidsflyt.
Bruksområder inkluderer laboratoriehåndtering, utstyrsovervåking, rehabiliteringsmåling og medisinsk sanseprototyper. Klinisk beslutningsstøtte og pasientkontaktrobotikk krever et annet bevisprogram enn en sykehusleveringsvogn.
Definer pilotprosjekt: Oppgi tiltenkt bruker, pasientpopulasjon hvis relevant, input, output og hvem som handler på det. Arbeid med kliniske og regulatoriske spesialister før du tildeler diagnostiske eller behandlingskrav.
Les helseteknisk veiledning →Observer kjøretøy- og flåteforholdene lokalt.
Jernbane-, vei- og marineutstyr kan skape krevende sanse- og tømmerproblemer. Kandidatprosjekter inkluderer tilstandsovervåking av delsystemet, lastingsobservasjon og datagatewayer ombord. Tilkoblingshull og elektriske grensesnitt påvirker arkitekturen.
Definer pilotprosjekt: Spesifiser plattform, installasjonsposisjon og operatørarbeidsflyt. Mål fangst, synkronisering og gjenoppretting av nyttige hendelser; validere enhver kontrollfunksjon innenfor kjøretøyprogrammets egen forsikringsprosess.
Utforsk alternativer for grensesnitt og gateway →Hjelp personalet med å svare på den fysiske tilstanden til et nettsted.
Hylleobservasjon, overvåking av kjølelagerutstyr og service-robotintegrasjon er mulige utgangspunkt. Resultatet bør være en klar handling for en medarbeider, snarere enn en annen feed som noen må se på.
Definer pilotprosjekt: Velg et arrangement og en operativ eier. Mål nyttige varsler, falske varsler og responstid. Bruk aggregerte eller ikke-identifiserende utdata der de oppfyller kravet.
Diskuter et service-driftsprodukt →Koble distribuerte eiendeler til en handlingsbar visning.
Bygningstjenester, vannnettverk og miljøstasjoner kan kombinere lokal sensing, utstyr-statlig slutning og kommunikasjon. Kalibreringstilgang, strømbudsjetter og vedlikeholdsmuligheter avgjør ofte om en pilotprosjekt kan bli en installasjon med lang levetid.
Definer pilotprosjekt: Spesifiser målekvalitet, driftsområde og serviceintervaller. Testdrift, gjenoppretting av manglende data og kommunikasjon samt tiltenkt analyse.
Utforsk feltkommunikasjon →Den felles arkitekturen bak ulike sektorer
Applikasjonen endres, men produktet trenger fortsatt en innhentingsbane, beregning, fysiske grensesnitt og en definert respons på feil. Unngå å behandle AI-modellen som det komplette systemet. En sen eller feiljustert observasjon kan gjøre en korrekt prediksjon ubrukelig ved maskingrensesnittet.
| Lag | Beslutning om å ta | Bevis å samle |
|---|---|---|
| Sansing | Synsfelt, båndbredde, montering og kalibrering | Representative data, signalkvalitet og blindsoner |
| Beregn | CPU-oppgaver, støttet AI-akselerasjon, minne og termisk budsjett | Vedvarende arbeidsbelastningsmålinger på målmaskinvaren |
| Integrasjon | PLS, maskin buss, nettverk eller operatørgrensesnitt | Timing, meldingstap, ugyldig inndata og omstart |
| Mekanisk design | kapsling, kjøling, servicetilgang og kontakter | Installasjon og miljøverifisering |
| Drift | Hvem kan handle, overstyre, oppdatere og gjenopprette | Hendelsesregistreringer, versjonssporbarhet og akseptresultater |
En klar plattform kan gjøre det første eksperimentet enklere. Tilpasset elektronikk blir nyttig når grensesnitt, dimensjoner, effekt, kostnad eller miljøkrav rettferdiggjør et dedikert design. Vår Veiledning: SoM eller SBC forklarer den avgjørelsen; den bærekort guide beskriver det tekniske omfanget som følger.
Der digitale tvillinger og simulering passer
En digital representasjon er nyttig når den svarer på et testbart spørsmål: kan en robot nå et sted, dekker en sensor det nødvendige området, eller hvordan reagerer en prosess på en endret inngang? Hold modellens forutsetninger synlige. En polert visualisering og en prediktiv modell er forskjellige leveranser.
Simulering kan gjøre eksperimenter repeterbare og bidra til å avsløre feiltilfeller før en fysisk pilotprosjekt. Den kan ikke etablere ytelse under alle virkelige materialer, lysforhold eller mekanisk toleranse. Sammenlign modellutdata mot målinger, registrer misforholdet og finn ut hvor modellen er pålitelig. NVIDIA Sim-to-real læringseksempel illustrerer en arbeidsflyt som går fra simulering til en fysisk robot; det er en referansearbeidsflyt, ikke bevis for en Alvexis-distribusjon.
Start med én avgjørelse og en målbar pilotprosjekt
- Beskriv driftsproblemet. Identifiser gjeldende arbeidsflyt, kostnad for feil og person ansvarlig for produksjonen.
- Samle representative observasjoner. Inkluder ordinær drift, variasjon og vanskelige tilfeller; enig om hva som regnes som grunnsannhet.
- Definer svaret. Bestem om systemet registrerer, varsler, anbefaler eller kontrollerer. Spesifiser når det må utsettes til en person.
- Test hele veien. Mål ytelse av nyttige oppgaver, utdataalder, vedvarende ressursbruk og gjenoppretting fra feil.
- Sett en utgivelsesgrense. Bli enige om akseptbevis, distribusjonsbetingelser, vedlikehold og oppdateringsansvar.
Start i observasjonsmodus når det er praktisk: Sammenlign den foreslåtte utgangen med den eksisterende arbeidsflyten før du lar den endre den arbeidsflyten. En lovende prototype bør tjene neste nivå av ansvar gjennom bevis.
Hvordan Alvexis kan bidra til å bygge det fysiske produktet
Alvexis utvikler tilpasset elektronikk, innebygd programvare og mekanisk design rundt applikasjonskrav. Et prosjekt kan starte med ForgeEdge-Core, utforske ForgeEdge for integrert kantdatabehandling eller bruk en dedikert bærer og kapsling når installasjonen krever det. Plattformvalg følger arbeidsbelastning og integreringsplan.
Gjenbrukbare ingeniørplattformer og parallell utvikling kan forkorte veien til en fungerende prototype. Den faktiske tidsplanen avhenger av sensortilgang, applikasjonsdata, tavlerevisjoner, mekanisk verktøy og akseptkrav. Definer disse avhengighetene i starten i stedet for å love én leveringstid for hver sektor.
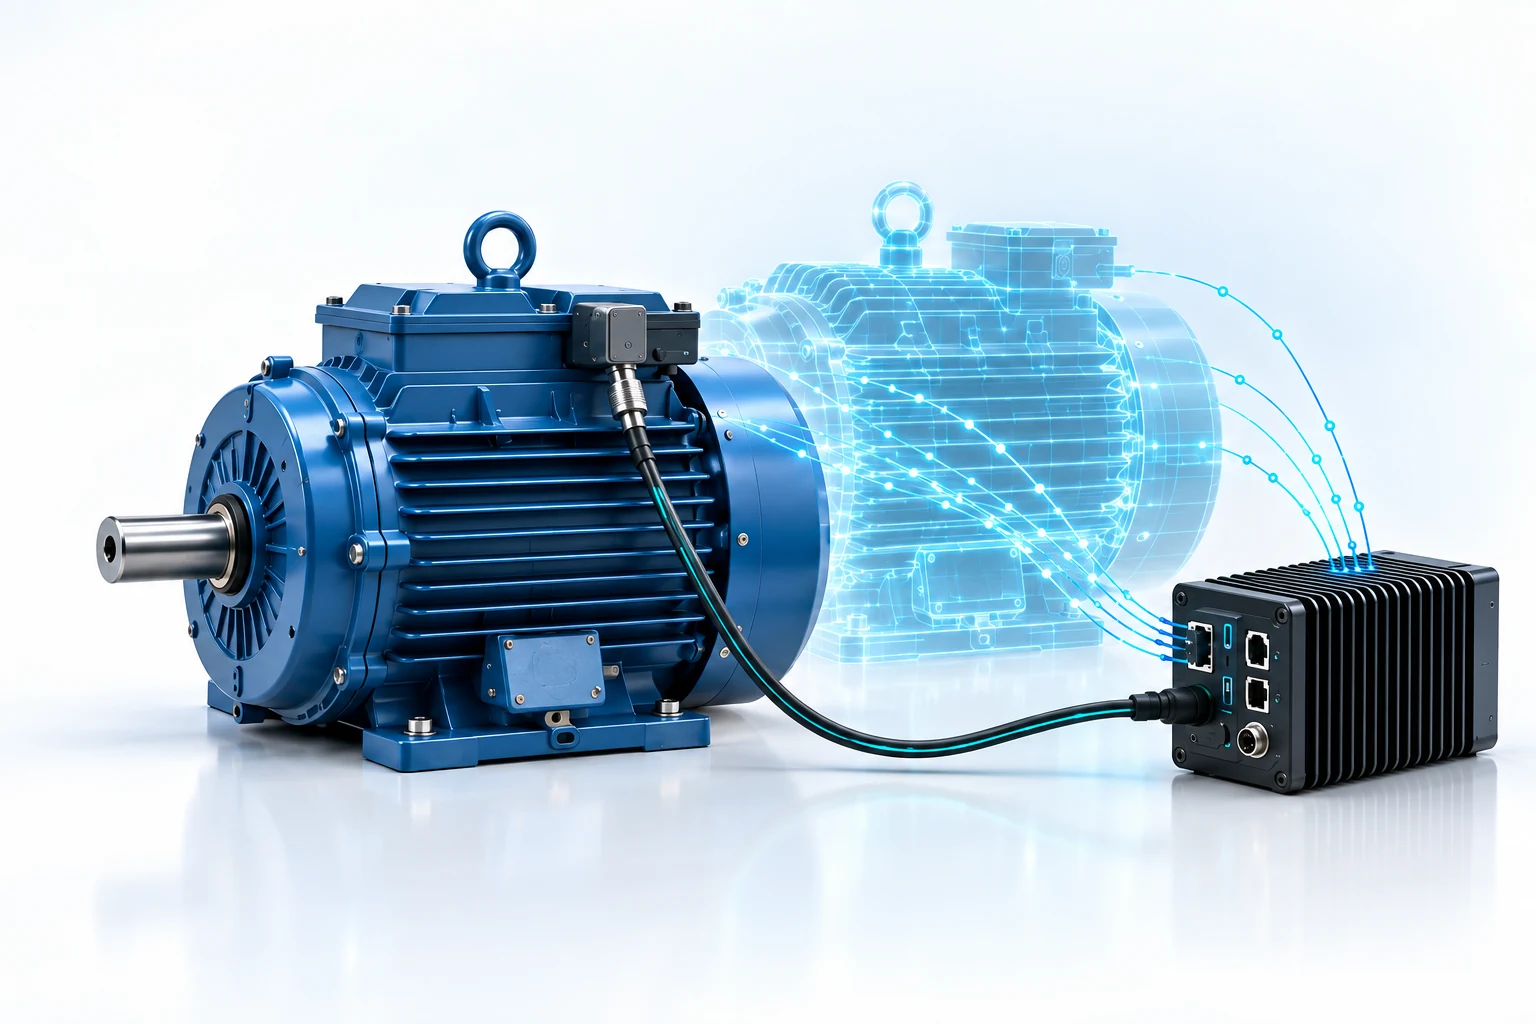
Fra industrielle IoT-data til en nyttig digital tvilling
Industriell IoT kobler observasjoner fra utstyr; en digital tvilling relaterer disse observasjonene til en modell av en fysisk eiendel eller prosess. Fysisk AI kan legge til persepsjon og beslutninger ved maskinen. Disse rollene overlapper hverandre i et prosjekt, men innsamling av telemetri skaper ikke automatisk en prediktiv modell eller et validert kontrollsystem.
For en produksjonsmaskin, kombiner tidsstempler, driftstilstand og vedlikeholdshistorikk før du evaluerer en AI-modell. En termisk avbildning-strøm, vibrasjonsfunksjoner eller datasyn skal svare på et spesifikt driftsspørsmål. Definer hvordan modellen oppdateres, hvordan foreldede data vises og hvordan en operatør verifiserer den resulterende anbefalingen. En praktisk pilotprosjekt starter med én ressurs og én målbar beslutning.
Omfang en maskin overvåking pilotprosjekt
Tekniske referanser
- NVIDIA: Fysiske AI-konsepter
- NVIDIA: en arbeidsflyt for læring fra sim-til-ekte roboter
- FDA, Health Canada og MHRA: åpenhet for ML-aktivert medisinsk utstyr
Sektoreksempler er ingeniørmuligheter. Ytelse, egnethet og eventuelle gjeldende godkjenninger må etableres for det aktuelle produktet og bruken.
Beskriv problemet. Bygg det riktige systemet.
Fortell oss hvilken sektor, oppgave, miljø, sensorer og resultat du trenger. Vi kan diskutere elektronikk, programvare, kapsling og første valideringstrinn.
Diskuter ditt fysiske AI-prosjektFortsett med Robotics AI →