Mis on füüsiline AI?
Füüsiline tehisintellekt kirjeldab tehisintellekti süsteeme, mis tajuvad füüsilist maailma ja suhtlevad sellega. Kaamera edastab vaatlusi, tarkvara tõlgendab neid ja tulemus teavitab inimest või toimingut masinas. NVIDIA Füüsilise AI ülevaade kirjeldab seda suhet taju, arutluse ja reaalse maailma tegevuse vahel. Tööstuslik rakendus ei pea meenutama humanoidrobotit: kontrollitud tagasilükkamismehhanismiga fikseeritud kontrolljaamal võib olla palju kitsam ja väärtuslik otstarve.
Füüsiline AI, edge AI ja robootika AI kirjeldavad süsteemi erinevaid aspekte. Füüsiline AI kirjeldab selle suhet keskkonnaga. Edge AI kirjeldab, kus arvutamine toimub andmeallika lähedal. Robootika AI rakendab intelligentsust roboti taju, otsuste või liikumise suhtes. Need kattuvad sageli, kuid anduri lüüs võib olla kasulik ilma tehisintellektita ja tavaline juhtimisahel võib olla õige vastus ennustatavale ülesandele.
Ostja jaoks on kasulik küsimus konkreetne: milline operatiivne otsus on täna raske, millised tõendid seda parandaksid ja kuidas paranemist mõõdetakse? Alustage sealt enne protsessori, kaamera või mudeli valimist.
Füüsilised AI-rakendused erinevates tööstusharudes
Järgmised kaksteist rakendusvaldkonda hõlmavad Alvexis saidil esitatud sektoreid ja laiendavad arutelu meditsiini-, transpordi-, jaemüügi- ja keskkonnasüsteemidele. Need on arendusvõimalused ja näidispilootmahud, mitte nõuded klientide lõpuleviimise kohta. Valige sektor, et liikuda selle inseneriküsimuste juurde.
Kontrollige protsessi selle toimumise ajal.
Kaamerajaam võib kontrollida koostu, pinna välimust või osa olemasolu ja edastada otsuse PLC-le. Mootori mõõtmised võivad toetada hooldustriaaži. Toode sisaldab valgustust, seadmeid, ajastust, liideseid ja operaatori töövoogu ning mudelit.
Määratlege piloot: Milliseid defektitüüpe loetakse? Kui palju valeheiteid liin talub? Mõõtke puuduvaid defekte ja valesid tagasilükkamisi tootevariantide kaupa koos tsükliajaga.
Tutvuge tehaserakendustega →Andke liikumisele kasulik kontekst.
Maapealsed robotid ja käitlemissüsteemid võivad kombineerida kaameraid, kaugusandureid ja liikumise tagasisidet, et navigeerida, veose asukohta leida või kaupa kontrollida. Intelligentsus peab ühenduma roboti juhtimisarhitektuuri ja taastumiskäitumisega.
Määratlege piloot: Piiratud tegevusala, kandevõime ja lubatud ülesanded. Mõõtke täidetud missioone, operaatori sekkumisi ja taastumisaega tüüpilise liikluse korral.
Lugege Robootika AI juhendit →Ühendage välivaatlused kasvava otsusega.
Mulla- ja kliimasõlmed, kohalikud pilditöötlus- ja niisutusliidesed võivad toetada määratletud põllukultuuride töövoogu. Paigaldamine, muutuv päikesevalgus, mustus, voolu saadavus ja side kujundavad elektroonikat sama palju kui järeldused.
Määratlege piloot: Valige üks põllukultuur, keskkond ja otsus. Võrrelge tähelepanekuid kokkulepitud võrdlusandmetega asjakohaste tingimuste, sealhulgas andurite saastumise ja võrgukatkestuste kohta.
Uurige põllukultuuride ja kasvuhoonete rakendusi →Jälgige loomi ja nende ümbrust.
Ühendatud kaamerad ja keskkonnaandurid võivad aidata töötajatel üle vaadata tegevused, laudatingimused ja tähelepanu väärivad muutused. Oklusioon, loomade liikumine, valgustus ja andurite paigutus määravad kindlaks, mida saab usaldusväärselt jälgida.
Määratlege piloot: Valige jälgitav käitumine ja personali reaktsioon. Jälgige vastamata vaatlusi ja häirivate hoiatusteadeid erinevates laudades. Veterinaarjäreldused nõuavad oma tõendeid ja professionaalset hinnangut.
Tutvuge loomakasvatusrakendustega →Muutke seadmete mõõtmised hooldustõenditeks.
Servaseadmed võivad koguda teavet mootorite, pumpade või taastuvenergiaseadmete vibratsiooni, temperatuuri ja tööoleku kohta. Kasulik tulemus ühendab mõõtmiste muudatuse ülevaatava sündmuse ja olemasoleva hooldusprotsessiga.
Määratlege piloot: Määrake iga töörežiimi jaoks lähtejoon. Kontrollige hoiatuste korratavust, andmete kättesaadavust ja jõudlust käivitamise, koormuse muutuste ja toitehäirete ajal.
Avastage energiarakendusi →Muutke kohalik infrastruktuur paremini mõistetavaks.
Keskkonnasõlmed, seadmete seire ja liiklusvoogude koondanalüüs võiksid linnateenuseid toetada. Kohalik töötlemiskujundus võib pideva töötlemata voo edastamise asemel toota loendeid või sündmusi, kui rakendus seda võimaldab.
Määratlege piloot: Täpsustage otsuse omanik, vaatlusala ja säilitatav teave. Hinnake täpsust ilma ja valgustuse lõikes ning anduri tööaega ja juurdepääsu hooldusele.
Tutvuge Smart Cities rakendustega →Ehitage ümber keeruliste paigaldustingimuste.
Masinale paigaldatud andurid ja vastupidavad lüüsid võivad pakkuda seadmete seisukorra andmeid, kohalikke sündmuste kirjeid ja töökoha telemeetriat. Tolm, vibratsioon, konnektori kinnipidamine ja mööduv võimsus peavad kuuluma tootenõuete hulka.
Määratlege piloot: Valige masin ja mõõdetav seisund. Enne sõidukipargi hindamist kontrollige anduri kinnitust, toite taastamist ja andmete järjepidevust kavandatud paigalduses.
Uurige töökoha rakendusi →Hoidke andur ja side töökohal töökindel.
Võimalikud rakendused hõlmavad sõiduki seisundi jälgimist, hooldusdiagnostikat, sünkroniseeritud andurite salvestamist ja seadmete telemeetriat. Arvutustehnika, korpus ja liidesed tuleb valida programmi keskkonna- ja integratsiooninõuete alusel.
Määratlege piloot: Leppige kokku temperatuuri, võimsuse ja sidetingimustes. Mõõtke ajatempli joondust, taaskäivitamist ja tõendeid, mis säilivad, kui ühenduvus pole saadaval.
Uurige välisüsteemide inseneritööd →Ühendage füüsiline tuvastamine kindlaksmääratud hooldus- või laboritöövooga.
Kasutusvaldkonnad hõlmavad laboratoorset käitlemist, seadmete jälgimist, taastusravi mõõtmist ja meditsiinilise anduri prototüüpe. Kliiniliste otsuste tugi ja patsiendiga suhtlemise robootika nõuavad haigla tarnekärust erinevat tõendusprogrammi.
Määratlege piloot: Märkige kavandatav kasutaja, vajaduse korral patsientide populatsioon, sisend, väljund ja kes sellele reageerivad. Enne diagnostika- või ravinõuete määramist tehke koostööd kliiniliste ja regulatiivsete spetsialistidega.
Lugege tervishoiutehnika juhendit →Jälgige kohapealsete sõidukite ja sõidukipargi tingimusi.
Raudtee-, maantee- ja mereseadmed võivad tekitada nõudlikke tuvastamis- ja metsaraieprobleeme. Kandidaatprojektide hulka kuuluvad alamsüsteemi seisundi jälgimine, laadimise jälgimine ja pardal olevad andmelüüsid. Ühenduvuslüngad ja elektriliidesed mõjutavad arhitektuuri.
Määratlege piloot: Määrake platvorm, paigaldusasend ja operaatori töövoog. Kasulike sündmuste püüdmise, sünkroonimise ja taastamise mõõtmine; kinnitama mis tahes juhtimisfunktsiooni sõidukiprogrammi enda kinnitusprotsessis.
Uurige liidese ja lüüsi valikuid →Aidake töötajatel saidi füüsilisele olekule reageerida.
Võimalikud lähtekohad on riiulivaatlus, külmhoone seadmete jälgimine ja teenindus-roboti integreerimine. Tulemuseks peaks olema töötaja jaoks selge tegevus, mitte järjekordne voog, mida keegi peab vaatama.
Määratlege piloot: Valige sündmus ja tegevomanik. Mõõtke kasulikke hoiatusi, valehoiatusi ja reageerimisaega. Kasutage koond- või mitteidentifitseerivaid väljundeid, kui need vastavad nõuetele.
Arutage teenindus-toimingute toodet →Ühendage hajutatud varad toimimisvõimelise vaatega.
Ehitusteenused, veevõrgud ja keskkonnajaamad võiksid kombineerida kohalikku tuvastamist, seadmete ja olekute järeldusi ja sidet. Ligipääs kalibreerimisele, energiaeelarve ja hooldatavus otsustavad sageli, kas piloodist võib saada pikaealine installatsioon.
Määratlege piloot: Määrake mõõtmise kvaliteet, töövahemik ja hooldusvälbad. Testige triivi, puuduvate andmete ja side taastamist ning kavandatud analüüse.
Tutvuge välikommunikatsiooniga →Ühine arhitektuur erinevate sektorite taga
Rakendus muutub, kuid toode vajab endiselt hankimisteed, arvutusi, füüsilisi liideseid ja määratletud vastust tõrgetele. Vältige tehisintellekti mudeli käsitlemist tervikliku süsteemina. Hilinenud või valesti joondatud vaatlus võib muuta õige ennustuse masina liideses kasutuskõlbmatuks.
| Kiht | Otsus teha | Tõendeid koguda |
|---|---|---|
| Tundmine | Vaateväli, ribalaius, paigaldus ja kalibreerimine | Tüüpilised andmed, signaali kvaliteet ja pimealad |
| Arvuta | Protsessori ülesanded, toetatud AI kiirendus, mälu ja soojuseelarve | Pideva töökoormuse mõõtmine sihtriistvaras |
| Integratsioon | PLC, masinasiin, võrk või operaatoriliides | Ajastus, sõnumi kadumine, vigane sisestus ja taaskäivitus |
| Mehaaniline disain | Korpus, jahutus, juurdepääs teenindusele ja pistikud | Paigaldus ja keskkonnakontroll |
| Operatsioon | Kes saab tegutseda, alistada, värskendada ja taastada | Sündmuste kirjed, versioonide jälgitavus ja aktsepteerimise tulemused |
Valmis platvorm võib muuta esimese katse lihtsamaks. Kohandatud elektroonika muutub kasulikuks, kui liidesed, mõõtmed, võimsus, maksumus või keskkonnanõuded õigustavad spetsiaalset disaini. Meie SoM versus SBC juhend selgitab seda otsust; a kanduriplaadi juhend kirjeldab järgnevat tehnilist ulatust.
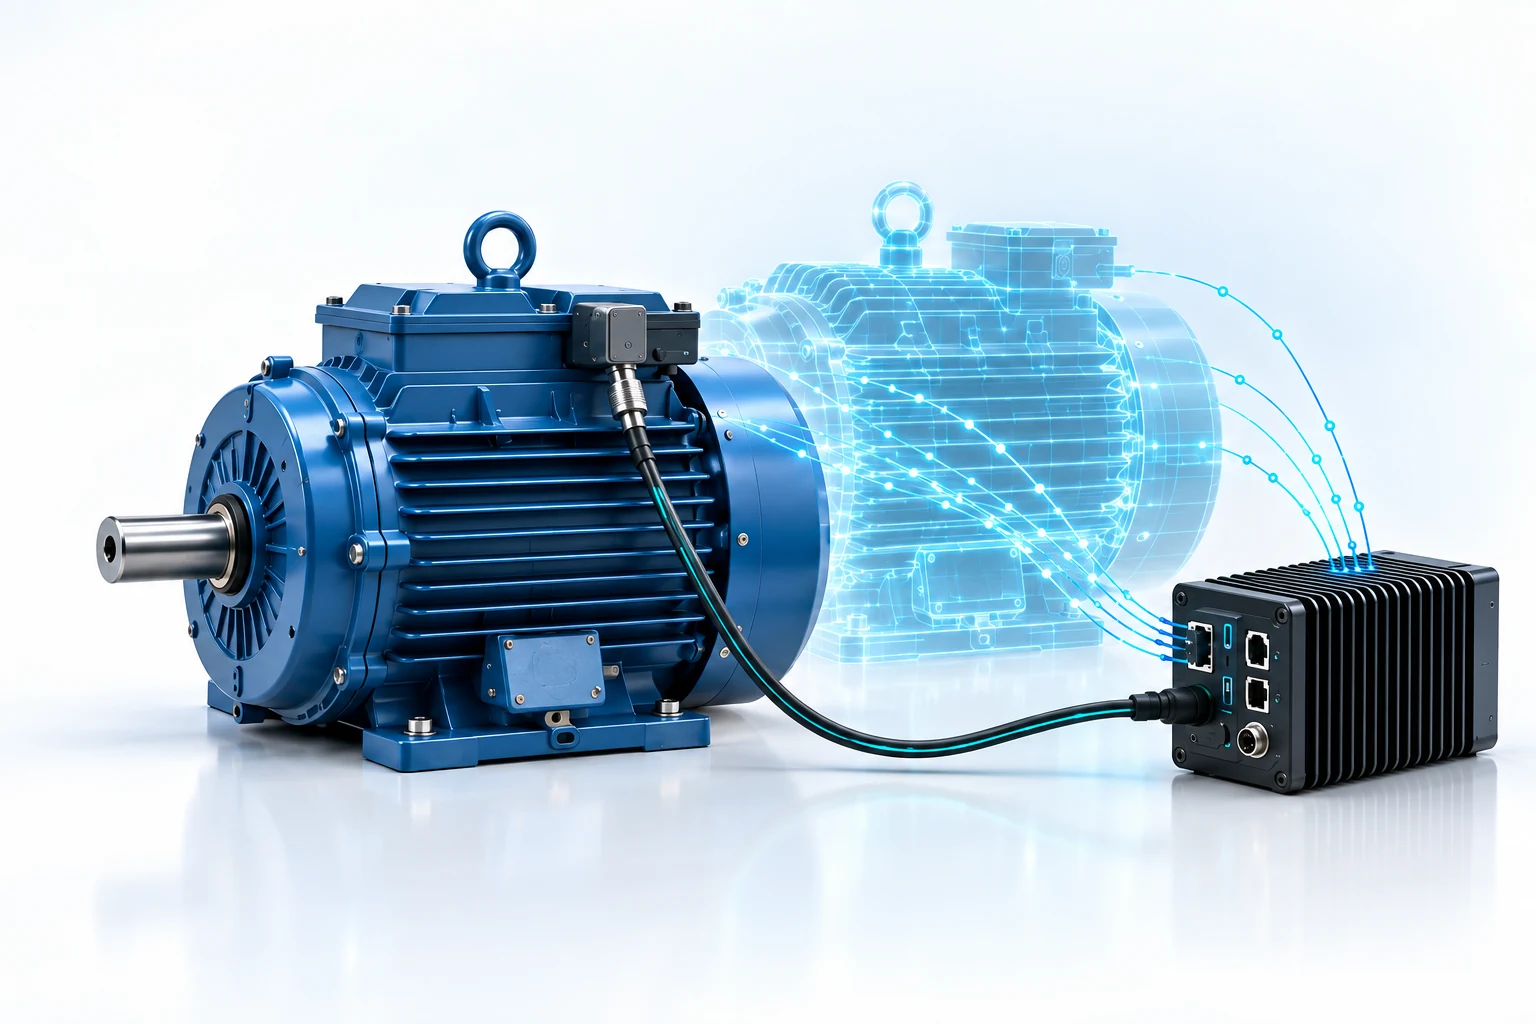
Digitaalne kaksik
Digitaalne esitus on kasulik, kui see vastab testitavale küsimusele: kas robot jõuab asukohta, kas andur katab vajaliku ala või kuidas protsess reageerib muutunud sisendile? Hoidke mudeli eeldused nähtaval. Lihvitud visualiseerimine ja ennustav mudel on erinevad tulemused.
Simulatsioon võib muuta katsed korratavaks ja aidata tuvastada ebaõnnestumise juhtumeid enne füüsilist piloodit. See ei suuda tagada jõudlust kõigi tegelike materjalide, valgustingimuste või mehaanilise tolerantsi korral. Võrrelge mudeli väljundeid mõõtmistega, registreerige mittevastavus ja tehke kindlaks, kus mudel on usaldusväärne. NVIDIA sim-to-real õppimise näide illustreerib töövoogu, mis liigub simulatsioonilt füüsilisele robotile; see on viitetöövoog, mitte tõend Alvexis juurutamise kohta.
Alustage ühest otsusest ja mõõdetavast piloodist
- Kirjeldage tööprobleemi. Tehke kindlaks praegune töövoog, vigade maksumus ja väljundi eest vastutav isik.
- Koguge esinduslikke tähelepanekuid. Kaasake tavaline toimimine, variatsioon ja keerulised juhtumid; leppige kokku, mis loetakse põhitõeks.
- Määratlege vastus. Otsustage, kas süsteem salvestab, hoiatab, soovitab või kontrollib. Täpsustage, millal see isikule edasi lükkub.
- Testige kogu rada. Mõõtke kasulike ülesannete jõudlust, väljundi vanust, pidevat ressursikasutust ja tõrgetest taastumist.
- Määra vabastamise piir. Leppige kokku vastuvõtmise tõendites, kasutuselevõtutingimustes, hooldus- ja ajakohastamiskohustustes.
Kui see on praktiline, alustage vaatlusrežiimist: võrrelge pakutud väljundit olemasoleva töövooga, enne kui lubate sellel seda töövoogu muuta. Paljutõotav prototüüp peaks tõendite kaudu teenima järgmise vastutuse taseme.
Kuidas Alvexis saab aidata luua füüsilist toodet
Alvexis arendab kohandatud elektroonikat, manustarkvara ja mehaanilisi konstruktsioone vastavalt rakendusnõuetele. Projekt võib alata ForgeEdge-Core, uurige ForgeEdge integreeritud servaarvutamiseks või kasutage spetsiaalset kandjat ja korpust, kui install seda nõuab. Platvormi valik järgib töökoormust ja integratsiooniplaani.
Korduvkasutatavad inseneriplatvormid ja paralleelne arendus võivad lühendada teed töötava prototüübini. Tegelik ajakava sõltub anduri juurdepääsust, rakendusandmetest, plaadi versioonidest, mehaanilistest tööriistadest ja vastuvõtunõuetest. Määrake need sõltuvused alguses selle asemel, et lubada iga sektori jaoks ühte tarneaega.
Tööstuslike asjade interneti andmetest kasuliku digitaalse kaksikuni
Tööstuslik asjade internet ühendab seadmete vaatlused; digitaalne kaksik seob need vaatlused füüsilise vara või protsessi mudeliga. Füüsiline tehisintellekt võib masinas lisada taju ja otsuseid. Need rollid projektis kattuvad, kuid telemeetria kogumine ei loo automaatselt ennustavat mudelit ega valideeritud juhtimissüsteemi.
Tootmismasina puhul kombineerige enne tehisintellekti mudeli hindamist ajatemplid, tööolek ja hooldusajalugu. Termopildivoog, vibratsioonifunktsioonid või arvutinägemise tulemus peaksid vastama konkreetsele tööküsimusele. Määrake, kuidas mudelit värskendatakse, kuidas aegunud andmeid näidatakse ja kuidas operaator sellest tulenevat soovitust kontrollib. Praktiline piloot algab ühest varast ja ühest mõõdetavast otsusest.
Ulatus masina monitooringu piloot
Tehnilised viited
- NVIDIA: AI füüsilised kontseptsioonid
- NVIDIA: sim-to-real roboti õppimise töövoog
- FDA, Health Canada ja MHRA: ML-toega meditsiiniseadmete läbipaistvus
Sektori näited on insenerivõimalused. Konkreetse toote ja kasutusala jaoks tuleb kindlaks määrata jõudlus, sobivus ja kõik kehtivad kinnitused.
Kirjeldage probleemi. Ehitage õige süsteem.
Öelge meile vajalik sektor, ülesanne, keskkond, andurid ja tulemus. Saame arutada elektroonikat, tarkvara, korpust ja esimest valideerimisetappi.
Arutage oma füüsilise tehisintellekti projektiJätkake rakendusega Robotics AI →