Algemene kunstmatige intelligentie en toegepaste industriële AI
Algemene kunstmatige intelligentie is een brede onderzoeksambitie. Een industriële AI-toepassing heeft een beperktere taak: een montagefout herkennen, een sensorpatroon interpreteren of een machine op haar omgeving laten reageren. Een bruikbare specificatie beschrijft de beslissing, de aanvaardbare fout en de beschikbare reactietijd. Alvexis bakent fysieke AI af aan de hand van deze concrete eisen.
Machine learning en deep learning zijn methoden binnen dat ontwerp. Leren met toezicht vereist representatieve, gelabelde voorbeelden; leren zonder toezicht kan patronen verkennen zonder vooraf bepaalde labels. Beide blijven afhankelijk van tests met werkelijke bedrijfsomstandigheden, onzekere invoer en een veilige reactie bij lage betrouwbaarheid.
TinyML en kunstmatige intelligentie aan de edge
TinyML kan geschikt zijn als een klein model binnen het geheugen- en tijdsbudget van een microcontroller past. Grotere beeldverwerkingstaken kunnen een NPU of ander rekenplatform vereisen. Begin met het volledige traject van sensor tot beslissing: acquisitie, voorbewerking, inferentie en uitvoerinterface. Kies de processor nadat deze belasting is gemeten.
Technische bronnen
Wat is fysieke AI?
Fysieke AI beschrijft AI-systemen die de fysieke wereld waarnemen en ermee interacteren. Een camera levert observaties, software interpreteert ze en het resultaat informeert een persoon of een actie in een machine. NVIDIA's Fysiek AI-overzicht beschrijft deze relatie tussen perceptie, redenering en actie in de echte wereld. Een industriële toepassing hoeft niet op een mensachtige robot te lijken: een vast inspectiestation met een gecontroleerd uitwerpmechanisme kan een veel beperkter, waardevoller doel hebben.
Fysieke AI, edge AI en robotica AI beschrijven verschillende aspecten van een systeem. Fysieke AI beschrijft de relatie met de omgeving. Edge AI beschrijft waar de berekening plaatsvindt, dicht bij de gegevensbron. Robotica AI past intelligentie toe op de perceptie, beslissingen of beweging van een robot. Ze overlappen elkaar vaak, maar een sensor-gateway kan nuttig zijn zonder AI, en een conventionele regellus kan het juiste antwoord zijn op een voorspelbare taak.
Voor een koper is de nuttige vraag specifiek: welke operationele beslissing is vandaag de dag moeilijk, welk bewijs zou deze verbeteren en hoe zal de verbetering worden gemeten? Begin daar voordat u een processor, camera of model selecteert.
Fysieke AI-toepassingen in verschillende sectoren
De volgende twaalf toepassingsgebieden bestrijken de sectoren die op de Alvexis-site worden gepresenteerd en breiden de discussie uit tot geneeskunde, transport, detailhandel en milieusystemen. Dit zijn ontwikkelingsmogelijkheden en voorbeeldbereiken van proefproject, geen claims van voltooide klantimplementaties. Selecteer een sector om naar de technische vragen ervan te gaan.
Inspecteer het proces terwijl het plaatsvindt.
Een camerastation kan de samenstelling, het uiterlijk van het oppervlak of de aanwezigheid van onderdelen controleren en een beslissing doorgeven aan een PLC. Motormetingen kunnen onderhoudstriage ondersteunen. Het product omvat verlichting, armaturen, timing, interfaces en een operatorworkflow, evenals een model.
Bepaal de scope van het proefproject: Welke defecttypen tellen mee? Hoeveel valse afwijzingen kan de lijn tolereren? Meet gemiste defecten en valse afkeuringen per productvariant, samen met de cyclustijd.
Ontdek fabriekstoepassingen →Geef beweging nuttige context.
Grondrobots en handlingsystemen kunnen camera's, afstandssensoren en bewegingsfeedback combineren om te navigeren, een lading te lokaliseren of een item te inspecteren. Intelligentie moet aansluiten op de besturingsarchitectuur en het herstelgedrag van de robot.
Bepaal de scope van het proefproject: Het operatiegebied, de ladingen en de toegestane taken zijn begrensd. Meet voltooide missies, interventies van operators en hersteltijd onder representatief verkeer.
Lees de Robotics AI-gids →Koppel veldwaarnemingen aan teeltbeslissingen.
Bodem- en klimaatknooppunten, lokale beeldverwerking en irrigatie-interfaces kunnen een gedefinieerde gewasworkflow ondersteunen. Installatie, veranderend zonlicht, vuil, beschikbaarheid van stroom en communicatie bepalen de elektronica net zo goed als gevolgtrekking.
Bepaal de scope van het proefproject: Kies één gewas, omgeving en beslissing. Vergelijk waarnemingen met een overeengekomen referentie over relevante omstandigheden, waaronder sensor-vervuiling en netwerkstoringen.
Ontdek gewas- en kastoepassingen →Observeer dieren en hun omgeving.
Geconnecteerde camera's en omgevingssensoren kunnen het personeel helpen de activiteiten, stalomstandigheden en veranderingen die aandacht verdienen te beoordelen. Occlusie, beweging van dieren, verlichting en plaatsing van de sensor bepalen wat betrouwbaar kan worden waargenomen.
Bepaal de scope van het proefproject: Selecteer een waarneembaar gedrag en een reactie van het personeel. Volg gemiste waarnemingen en hinderwaarschuwingen voor verschillende stalomstandigheden. Veterinaire conclusies vereisen hun eigen bewijsmateriaal en professionele beoordeling.
Ontdek veehouderijtoepassingen →Zet apparatuurmetingen om in onderhoudsbewijs.
Edge-apparaten kunnen informatie over trillingen, temperatuur en bedrijfstoestand verzamelen van motoren, pompen of apparatuur voor hernieuwbare energie. Een nuttig resultaat koppelt een verandering in metingen aan een te beoordelen gebeurtenis en een bestaand onderhoudsproces.
Bepaal de scope van het proefproject: Stel een basislijn vast voor elk bedrijfsregime. Controleer de herhaalbaarheid van waarschuwingen, de beschikbaarheid van gegevens en de prestaties tijdens het opstarten, belastingsveranderingen en stroomstoringen.
Ontdek energietoepassingen →Maak de lokale infrastructuur begrijpelijker.
Omgevingsknooppunten, monitoring van apparatuur en geaggregeerde verkeersstroomanalyses kunnen stadsdiensten ondersteunen. Een lokaal verwerkingsontwerp kan tellingen of gebeurtenissen produceren in plaats van een continue onbewerkte stroom te verzenden, als de toepassing dit toelaat.
Bepaal de scope van het proefproject: Specificeer de beslissingseigenaar, het observatiegebied en de bewaarde informatie. Evalueer de nauwkeurigheid bij weer en verlichting, samen met de uptime en onderhoudstoegang van sensor.
Ontdek Smart Cities-toepassingen →Bouw rond moeilijke installatieomstandigheden.
Op machines gemonteerde detectie en robuuste gateways kunnen gegevens over de toestand van de apparatuur, lokale gebeurtenisregistraties en telemetrie op de werkplek leveren. Stof, trillingen, connectorretentie en transiënt vermogen moeten deel uitmaken van de productvereisten.
Bepaal de scope van het proefproject: Selecteer een machine en een meetbare toestand. Controleer de sensor-aansluiting, het stroomherstel en de gegevenscontinuïteit in de beoogde installatie voordat u een wagenpark evalueert.
Ontdek werkplektoepassingen →Houd detectie en communicatie betrouwbaar in het veld.
Mogelijke toepassingen zijn onder meer voertuigconditiemonitoring, onderhoudsdiagnostiek, gesynchroniseerde sensor-opname en apparatuurtelemetrie. Computergebruik, behuizing en interfaces moeten worden geselecteerd op basis van de milieu- en integratievereisten van het programma.
Bepaal de scope van het proefproject: Maak afspraken over temperatuur, stroom en communicatieomstandigheden. Meet de uitlijning van tijdstempels, het herstartgedrag en het bewijsmateriaal dat behouden blijft wanneer er geen connectiviteit beschikbaar is.
Ontdek veldsysteemtechniek →Verbind fysieke detectie met een gedefinieerde zorg- of laboratoriumworkflow.
Toepassingsgebieden zijn onder meer laboratoriumbehandeling, monitoring van apparatuur, revalidatiemetingen en prototypes van medische detectie. Klinische beslissingsondersteuning en patiëntcontactrobotica vereisen een ander bewijsprogramma dan een ziekenhuisbezorgwagen.
Bepaal de scope van het proefproject: Vermeld de beoogde gebruiker, eventuele patiëntenpopulatie, input, output en wie daarop handelt. Werk samen met klinische en regelgevende specialisten voordat u diagnostische of behandelingsclaims toekent.
Lees de gezondheidszorgtechnische gids →Houd de toestand van het voertuig en het wagenpark ter plaatse in de gaten.
Spoorweg-, weg- en maritieme uitrusting kan veeleisende detectie- en registratieproblemen veroorzaken. Kandidaatprojecten omvatten conditiemonitoring van subsystemen, laadobservatie en on-board datagateways. Connectiviteitstekorten en elektrische interfaces beïnvloeden de architectuur.
Bepaal de scope van het proefproject: Specificeer het platform, de installatiepositie en de workflow van de operator. Meet het vastleggen, synchroniseren en herstellen van nuttige gebeurtenissen; valideren van elke controlefunctie binnen het eigen borgingsproces van het voertuigprogramma.
Verken interface- en gateway-opties →Help het personeel te reageren op de fysieke toestand van een locatie.
Schapobservatie, monitoring van koelapparatuur en service-robotintegratie zijn mogelijke uitgangspunten. Het resultaat moet een duidelijke actie zijn voor een medewerker, in plaats van weer een feed waar iemand naar moet kijken.
Bepaal de scope van het proefproject: Kies een evenement en een operationele eigenaar. Meet nuttige waarschuwingen, valse waarschuwingen en responstijd. Gebruik geaggregeerde of niet-identificerende outputs waar deze aan de vereiste voldoen.
Bespreek een service-operationeel product →Verbind gedistribueerde assets met een bruikbare weergave.
Het bouwen van diensten, waternetwerken en milieustations zou lokale detectie, gevolgtrekking van de toestand van de apparatuur en communicatie kunnen combineren. Kalibratietoegang, energiebudgetten en onderhoudbaarheid bepalen vaak of een proefproject een installatie met een lange levensduur kan worden.
Bepaal de scope van het proefproject: Specificeer de meetkwaliteit, het werkingsbereik en de onderhoudsintervallen. Testdrift, ontbrekende gegevens en herstel van communicatie, evenals de beoogde analyses.
Ontdek veldcommunicatie →De gemeenschappelijke architectuur achter verschillende sectoren
De toepassing verandert, maar het product heeft nog steeds een acquisitiepad, berekening, fysieke interfaces en een gedefinieerde reactie op fouten nodig. Vermijd het AI-model als het complete systeem te behandelen. Een late of verkeerd uitgelijnde waarneming kan een correcte voorspelling onbruikbaar maken op de machine-interface.
| Laag | Beslissing te nemen | Bewijs om te verzamelen |
|---|---|---|
| Sensing | Gezichtsveld, bandbreedte, montage en kalibratie | Representatieve gegevens, signaalkwaliteit en blinde vlekken |
| Verwerken | CPU-taken, ondersteunde AI-versnelling, geheugen en thermisch budget | Aanhoudende werklastmetingen op de doelhardware |
| Integratie | PLC, machine bus, netwerk of operatorinterface | Timing, berichtverlies, ongeldige invoer en herstartgedrag |
| Mechanisch ontwerp | behuizing, koeling, servicetoegang en connectoren | Installatie en milieuverificatie |
| Operatie | Wie kan handelen, overschrijven, updaten en herstellen | Gebeurtenisregistraties, traceerbaarheid van versies en acceptatieresultaten |
Een kant-en-klaar platform kan het eerste experiment eenvoudiger maken. Aangepaste elektronica wordt nuttig wanneer interfaces, afmetingen, vermogen, kosten of milieuvereisten een speciaal ontwerp rechtvaardigen. Onze SoM versus SBC-gids licht dat besluit toe; de draagprint-gids beschrijft de technische reikwijdte die volgt.
Digital twin
Een digitale representatie is handig als het een toetsbare vraag beantwoordt: kan een robot een locatie bereiken, bestrijkt een sensor het benodigde gebied, of hoe reageert een proces op een gewijzigde input? Houd de aannames van het model zichtbaar. Een gepolijste visualisatie en een voorspellend model zijn verschillende resultaten.
Simulatie kan experimenten herhaalbaar maken en faalgevallen helpen blootleggen vóór een fysieke proefproject. Het kan geen prestaties vaststellen onder elk echt materiaal, lichtomstandigheden of mechanische tolerantie. Vergelijk de uitkomsten van modellen met metingen, registreer de mismatch en bepaal waar het model betrouwbaar is. NVIDIA's voorbeeld van sim-to-real learning illustreert een workflow die van simulatie naar een fysieke robot gaat; het is een referentieworkflow en geen bewijs voor een Alvexis-implementatie.
Begin met één beslissing en een meetbare proefproject
- Beschrijf het operationele probleem. Identificeer de huidige workflow, de kosten van fouten en de persoon die verantwoordelijk is voor de output.
- Verzamel representatieve observaties. Inclusief gewone bediening, variatie en moeilijke gevallen; het eens zijn over wat als grondwaarheid geldt.
- Definieer het antwoord. Bepaal of het systeem registreert, waarschuwt, adviseert of controleert. Geef aan wanneer het moet worden overgedragen aan een persoon.
- Test het hele pad. Meet de prestaties van nuttige taken, de ouderdom van de output, het duurzame gebruik van hulpbronnen en het herstel na fouten.
- Stel een vrijgavegrens in. Maak afspraken over acceptatiebewijs, implementatievoorwaarden, onderhouds- en updateverantwoordelijkheden.
Begin in de observatiemodus wanneer dit praktisch mogelijk is: vergelijk de voorgestelde output met de bestaande workflow voordat u deze workflow laat wijzigen. Een veelbelovend prototype zou door middel van bewijs het volgende niveau van verantwoordelijkheid moeten verdienen.
Hoe Alvexis kan helpen bij het bouwen van het fysieke product
Alvexis ontwikkelt op maat gemaakte elektronica, embedded software en mechanische ontwerpen rond toepassingsvereisten. Een project kan beginnen ForgeEdge-Core, verkennen ForgeEdge voor geïntegreerde edge computing of gebruik een speciale draagprint en behuizing wanneer de installatie dit vereist. Platformselectie volgt de werklast en het integratieplan.
Herbruikbare engineeringplatforms en parallelle ontwikkeling kunnen de route naar een werkend prototype verkorten. Het werkelijke schema is afhankelijk van de toegang tot de sensor, applicatiegegevens, bordrevisies, mechanische gereedschappen en acceptatievereisten. Definieer die afhankelijkheden aan het begin in plaats van één levertijd voor elke sector te beloven.
Van industriële IoT-data tot een bruikbare digitale tweeling
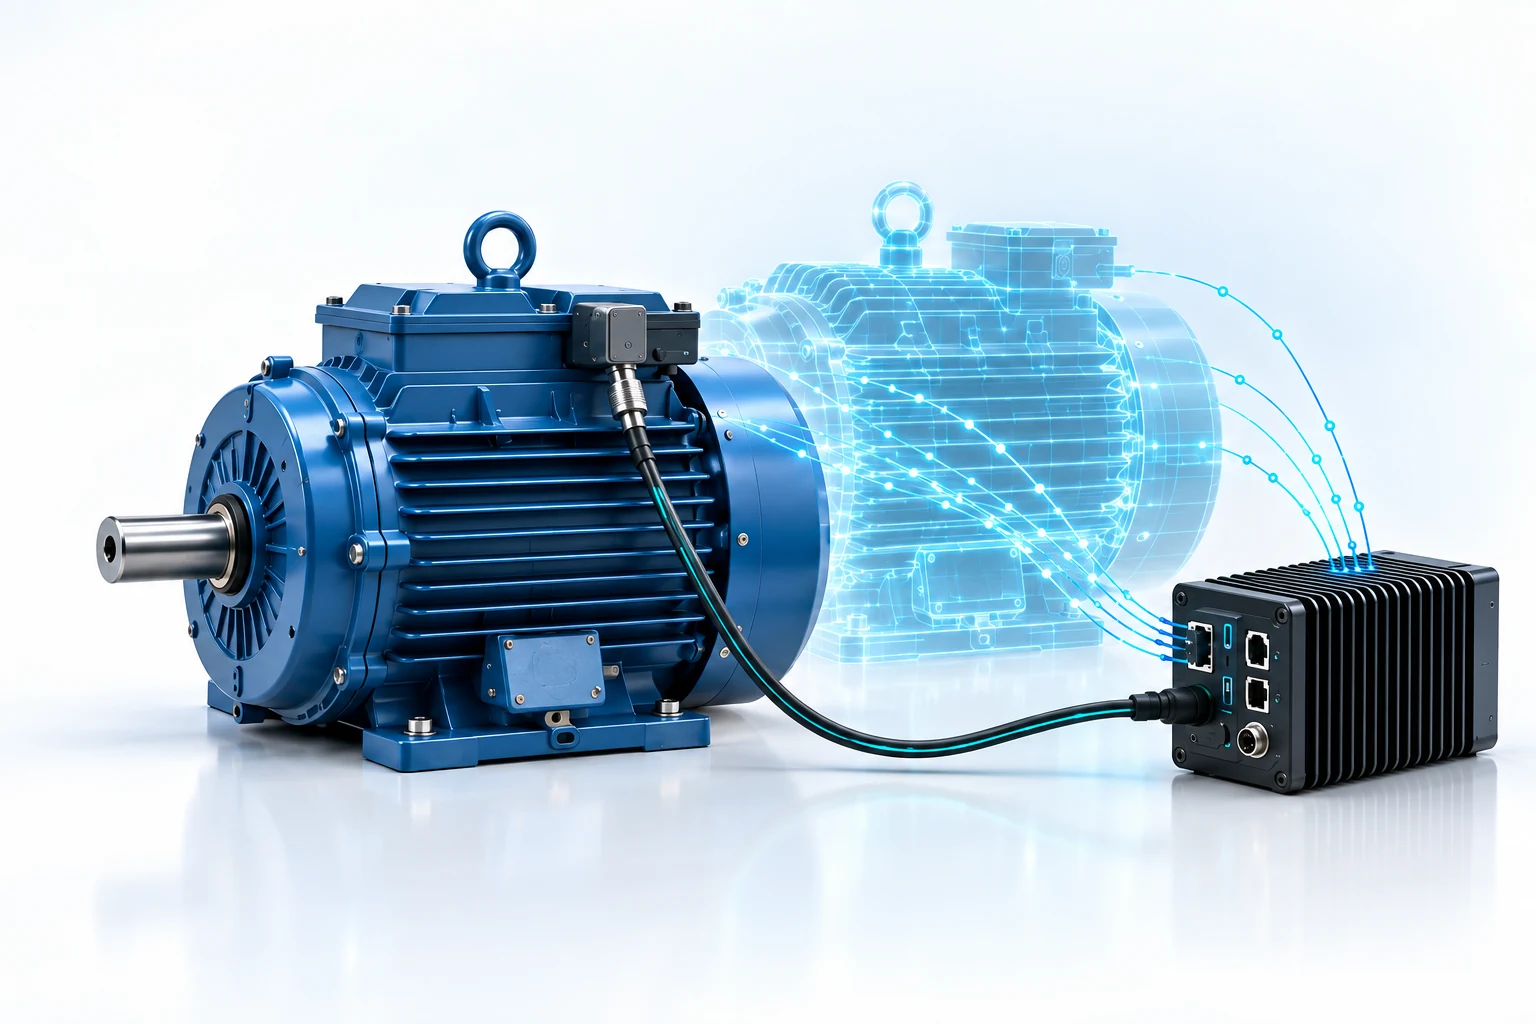
Industrieel IoT verbindt observaties van apparatuur; a digitale tweeling relateert deze waarnemingen aan een model van een fysiek actief of proces. Fysieke AI kan perceptie en beslissingen aan de machine toevoegen. Deze rollen overlappen elkaar in een project, maar het verzamelen van telemetrie leidt niet automatisch tot een voorspellend model of een gevalideerd controlesysteem.
Combineer voor een productiemachine tijdstempels, bedrijfsstatus en onderhoudsgeschiedenis voordat u een AI-model evalueert. Een thermische beeldvorming-stream, trillingsfuncties of een computervisieresultaat moeten een specifiek operationeel vraagstuk beantwoorden. Definieer hoe het model wordt bijgewerkt, hoe verouderde gegevens worden weergegeven en hoe een operator de resulterende aanbeveling verifieert. Een praktische proefproject begint met één troef en één meetbare beslissing.
Scope van een machinebewaking proefproject
Technische referenties
- NVIDIA: Fysieke AI-concepten
- NVIDIA: een sim-to-real robotleerworkflow
- FDA, Health Canada en MHRA: transparantie voor medische hulpmiddelen met ML
Sectorvoorbeelden zijn engineeringmogelijkheden. Prestaties, geschiktheid en eventuele toepasselijke goedkeuringen moeten worden vastgesteld voor het specifieke product en gebruik.
Beschrijf het probleem. Bouw het juiste systeem.
Vertel ons welke sector, taak, omgeving, sensoren en resultaat u nodig heeft. We kunnen de elektronica, software, behuizing en de eerste validatiestap bespreken.
Bespreek uw fysieke AI-projectGa verder met Robotica AI →