汎用人工知能と産業向け応用AIの違い
汎用人工知能は、幅広い能力を目指す研究上の目標です。一方、産業用AIの役割は、組立ミスの検出、センサーパターンの解釈、周囲に応じた機械の反応など、より限定されています。有用な仕様では、必要な判断、許容誤差、動作までの時間を定めます。Alvexisは、こうした具体的な要件を基にフィジカルAIの開発範囲を設定します。
機械学習と深層学習は、その設計で使う手法です。教師あり学習には代表的なラベル付きデータが必要で、教師なし学習は事前のラベルがないパターンの探索に役立ちます。どちらの場合も、運転条件、不確かな入力、信頼度が低い場合の安全な応答を検証する必要があります。
TinyMLとエッジ人工知能
小さなモデルがマイコンのメモリ容量と時間制約に収まる場合、TinyMLが適しています。大きな画像処理負荷にはNPUや別の演算基盤が必要になることがあります。まず、取得、前処理、推論、出力インターフェースというセンサーから判断までの全経路を確認し、その負荷を測定してからプロセッサを選びます。
技術資料
フィジカルAIとは何ですか?
フィジカルAI は、物理世界を認識し、相互作用する AI システムを指します。カメラが観察結果を提供し、ソフトウェアがそれを解釈して、その結果が人または機械の動作に通知されます。 NVIDIAさん フィジカルAI の概要 は、知覚、推論、現実世界の行動の間の関係を説明しています。産業用アプリケーションは人型ロボットに似ている必要はありません。制御された排除メカニズムを備えた固定検査ステーションは、より狭い価値ある目的を持つことができます。
フィジカルAI、Edge AI、ロボット AI は、システムのさまざまな側面を表します。 フィジカルAI 環境との関係を説明します。 Edge AI データソースに近い、計算が行われる場所を説明します。 ロボティクスAI ロボットの知覚、決定、または動作に知能を適用します。これらは重複することがよくありますが、センサー ゲートウェイは AI なしでも役立ち、予測可能なタスクに対しては従来の制御ループが正しい答えとなる可能性があります。
購入者にとって有益な質問は具体的です。現在、どのような運用上の決定が困難なのか、それを改善できる証拠は何なのか、改善はどのように測定されるのかなどです。プロセッサー、カメラ、モデルを選択する前に、そこから始めてください。
業界全体にわたるフィジカルAI アプリケーション
次の 12 の応用分野は、Alvexis サイトで紹介されているセクターをカバーしており、議論は医療、輸送、小売、環境システムにまで広がります。これらは開発の機会とパイロット範囲の例であり、顧客の導入が完了したという主張ではありません。セクターを選択すると、そのエンジニアリングに関する質問にジャンプします。
プロセスの実行中にプロセスを検査します。
カメラ ステーションは、アセンブリ、表面の外観、または部品の存在をチェックし、決定を PLC に渡すことができます。モーターの測定は、メンテナンスのトリアージをサポートできる可能性があります。この製品には、モデルだけでなく、照明、器具、タイミング、インターフェース、オペレーターのワークフローが含まれています。
実証実験の範囲を決める: どの欠陥タイプが重要ですか?ラインは何回の誤拒否を許容できますか?サイクルタイムとともに、製品バリエーションごとに見逃した欠陥と誤った拒否を測定します。
工場用アプリケーションを探索する →動きに有用なコンテキストを与えます。
地上ロボットとハンドリング システムは、カメラ、距離センサー、モーション フィードバックを組み合わせて、ナビゲーション、積荷の位置特定、または品目の検査を行うことができます。インテリジェンスはロボットの制御アーキテクチャと回復動作に接続する必要があります。
実証実験の範囲を決める: 動作領域、ペイロード、および許可されるタスクを制限します。代表的なトラフィックの下で、完了したミッション、オペレーターの介入、および回復時間を測定します。
ロボティクス AI ガイドを読む→現場の観測データを栽培の判断につなげます。
土壌および気候ノード、ローカル画像処理、および灌漑インターフェイスは、定義された作物ワークフローをサポートできます。設置、太陽光の変化、汚れ、電力の利用可能性、および通信は、推論と同様にエレクトロニクスを形成します。
実証実験の範囲を決める: 作物、環境、決断を 1 つ選択してください。センサーの汚れやネットワークの停止など、関連する条件に関して合意された基準と観察を比較します。
作物および温室への応用を探る→動物とその周囲を観察します。
接続されたカメラと環境センサーは、スタッフが注目に値する活動、納屋の状態、変化を確認するのに役立ちます。オクルージョン、動物の動き、照明、センサーの配置によって、何が確実に観察できるかが決まります。
実証実験の範囲を決める: 観察可能な行動とスタッフの対応を選択します。さまざまな牛舎の状態にわたって、見逃した観察や迷惑アラートを追跡します。獣医学の結論には独自の証拠と専門的な評価が必要です。
家畜アプリケーションを探索する →機器の測定値をメンテナンスの証拠に変えます。
エッジ デバイスは、モーター、ポンプ、または再生可能エネルギー機器から振動、温度、動作状態の情報を収集できます。有用な結果は、測定値の変化をレビュー可能なイベントおよび既存のメンテナンス プロセスに結び付けます。
実証実験の範囲を決める: 各運用体制のベースラインを確立します。アラートの再現性、データの可用性、起動時、負荷の変化、電力障害時のパフォーマンスを確認します。
エネルギー用途を探る→地域のインフラをわかりやすくします。
環境ノード、機器の監視、および集約された交通流分析は、都市サービスをサポートできる可能性があります。ローカル処理設計では、アプリケーションが許可する場合、連続生ストリームを送信する代わりにカウントまたはイベントを生成できます。
実証実験の範囲を決める: 決定所有者、監視領域、保持情報を指定します。センサーの稼働時間やメンテナンスへのアクセスとともに、天候や照明全体の精度を評価します。
スマート シティ アプリケーションを探索する →困難な設置条件を考慮して構築します。
機械に取り付けられたセンシングおよび堅牢なゲートウェイは、機器の状態データ、ローカル イベント記録、および作業現場のテレメトリを提供できます。埃、振動、コネクタの保持力、および過渡電力は製品要件の一部である必要があります。
実証実験の範囲を決める: 機械と測定可能な条件を選択します。フリートを評価する前に、意図した設置場所でのセンサーの取り付け、電力回復、データの継続性を確認してください。
現場でのアプリケーションを詳しく見る →現場でのセンシングと通信の信頼性を維持します。
潜在的な用途としては、車両状態の監視、メンテナンス診断、同期センサー記録、機器の遠隔測定などが挙げられます。コンピューティング、エンクロージャ、インターフェイスは、プログラムの環境要件と統合要件に基づいて選択する必要があります。
実証実験の範囲を決める: 温度、電力、通信条件について合意します。タイムスタンプの調整、再起動動作、および接続が利用できないときに保持される証拠を測定します。
フィールドシステムエンジニアリングを探索する →物理的センシングを定義されたケアまたは検査ワークフローに接続します。
応用分野には、実験室での取り扱い、機器のモニタリング、リハビリテーション測定、医療センシングのプロトタイプが含まれます。臨床意思決定支援と患者との接触ロボット工学には、病院の配送カートとは異なるエビデンス プログラムが必要です。
実証実験の範囲を決める: 対象ユーザー、該当する場合は患者集団、入力、出力、および誰がそれに基づいて行動するかを述べます。診断または治療の請求を割り当てる前に、臨床および規制の専門家と協力してください。
ヘルスケアエンジニアリングガイドを読む →車両とフリートの状態を現地で観察します。
鉄道、道路、船舶の設備では、センシングやロギングに厳しい問題が生じる可能性があります。候補プロジェクトには、サブシステム状態の監視、負荷の観察、オンボード データ ゲートウェイが含まれます。接続ギャップと電気インターフェイスはアーキテクチャに影響を与えます。
実証実験の範囲を決める: プラットフォーム、設置位置、オペレーターのワークフローを指定します。有用なイベントのキャプチャ、同期、回復を測定します。車両プログラム独自の保証プロセス内であらゆる制御機能を検証します。
インターフェイスとゲートウェイのオプションを調べる →スタッフが現場の物理的な状態に対応できるよう支援します。
棚の観察、冷蔵設備の監視、サービスロボットの統合などが出発点として考えられます。その結果は、誰かが見なければならない別のフィードではなく、スタッフ メンバーにとって明確なアクションである必要があります。
実証実験の範囲を決める: イベントと運営所有者を選択します。有用なアラート、誤ったアラート、および応答時間を測定します。要件を満たす場合は、集約出力または非識別出力を使用します。
サービス運用製品について話し合う →分散資産を実用的なビューに接続します。
建物サービス、水道ネットワーク、環境ステーションでは、ローカルセンシング、機器状態の推論、通信を組み合わせることができます。多くの場合、パイロットが長寿命の設備になれるかどうかは、校正へのアクセス、電力バジェット、保守性によって決まります。
実証実験の範囲を決める: 測定品質、動作範囲、保守間隔を指定します。ドリフト、欠落データ、通信の回復、および目的の分析をテストします。
フィールドコミュニケーションについて詳しく見る →さまざまなセクターの背後にある共通のアーキテクチャ
アプリケーションは変わりますが、製品には依然として取得パス、計算、物理インターフェイス、および障害に対する定義された応答が必要です。 AI モデルを完全なシステムとして扱うことは避けてください。観測が遅れたり、ずれたりすると、正しい予測がマシン インターフェイスで使用できなくなる可能性があります。
| レイヤー | 決断 | 収集する証拠 |
|---|---|---|
| センシング | 視野、帯域幅、取り付けおよび校正 | 代表的なデータ、信号品質、盲点 |
| 処理 | CPU タスク、サポートされている AI アクセラレーション、メモリと熱バジェット | ターゲットハードウェアでの継続的なワークロードの測定 |
| 統合 | PLC、マシンバス、ネットワークまたはオペレーターインターフェイス | タイミング、メッセージ損失、無効な入力および再起動の動作 |
| 機械設計 | エンクロージャ、冷却、サービスアクセス、およびコネクタ | 設置および環境検証 |
| 操作 | 誰が操作、上書き、更新、回復できるか | イベント記録、バージョントレーサビリティ、受入結果 |
準備ができたプラットフォームがあれば、最初の実験が簡単になります。カスタム電子機器は、インターフェイス、寸法、電力、コスト、または環境要件が専用設計を正当化する場合に役立ちます。私たちの SoM 対 SBC ガイド その決定について説明します。の コンピューティングモジュールガイドのベースボード では、その後のエンジニアリング範囲について説明します。
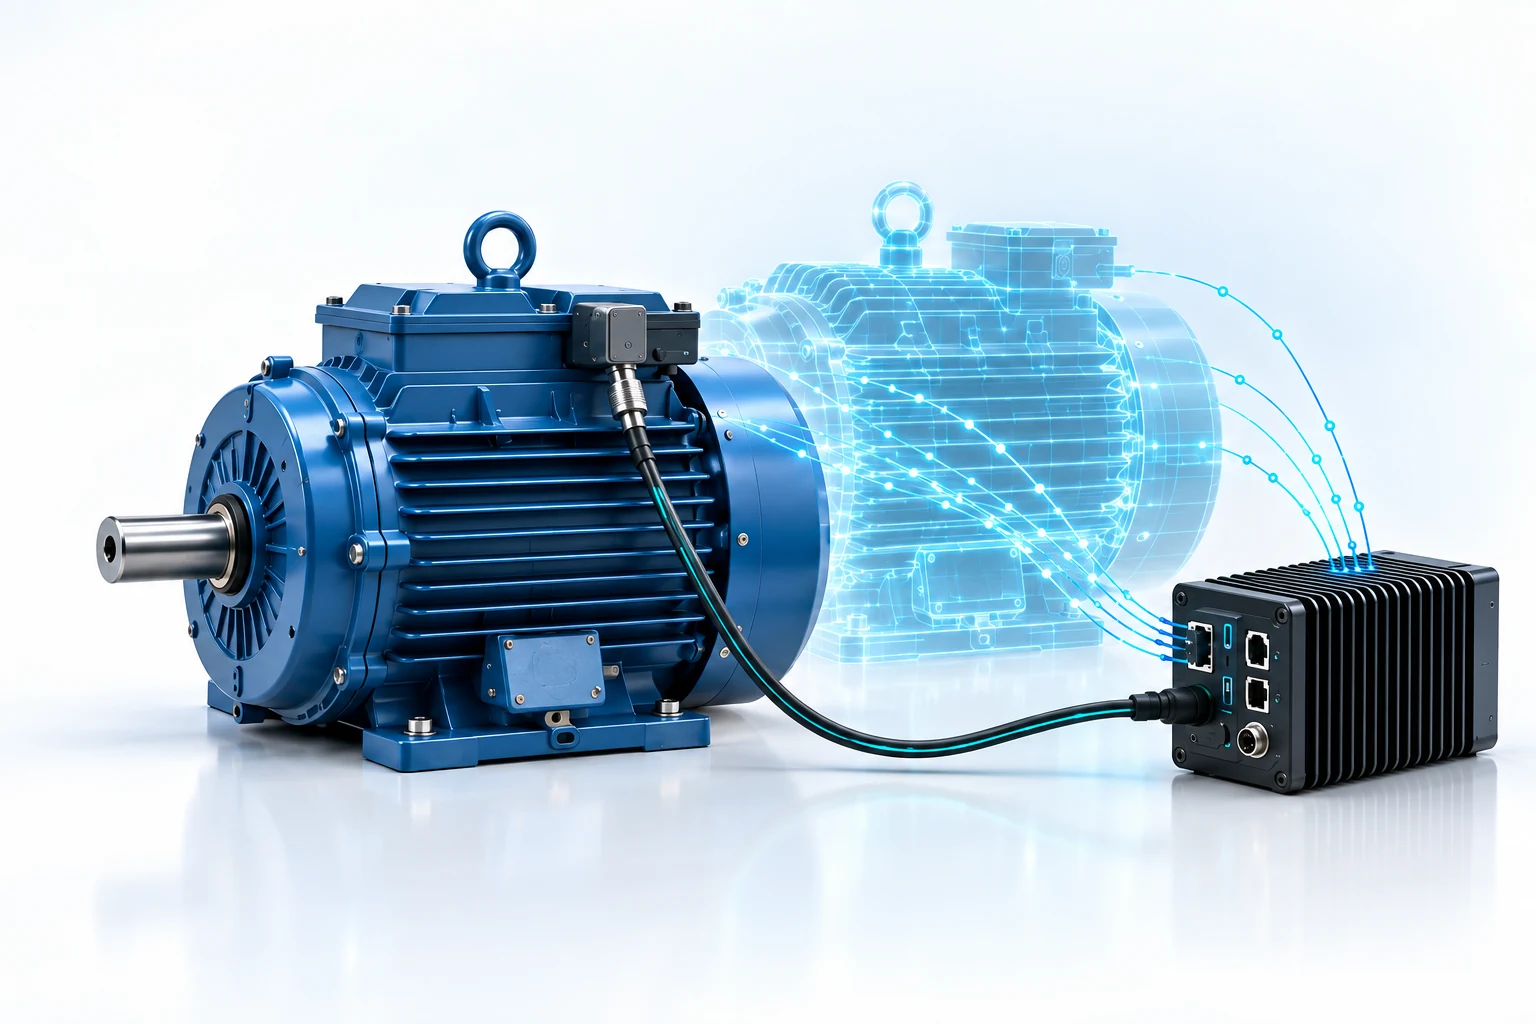
デジタルツインとシミュレーションが適合する場所
デジタル表現は、ロボットは特定の場所に到達できるか、センサーは必要な領域をカバーしているか、または変更された入力にプロセスがどのように応答するかなど、テスト可能な質問に答えるときに役立ちます。モデルの仮定を見えるようにしておきます。洗練されたビジュアライゼーションと予測モデルは異なる成果物です。
シミュレーションにより実験を再現可能にし、物理的なパイロットを行う前に失敗例を明らかにするのに役立ちます。あらゆる実際の素材、照明条件、機械的公差の下で性能を確立できるわけではありません。モデルの出力と測定値を比較し、不一致を記録し、モデルが信頼できるかどうかを判断します。 NVIDIAさん シミュレーションからリアルへの学習の例 シミュレーションから物理ロボットに移行するワークフローを示しています。これは参照ワークフローであり、Alvexis 導入の証拠ではありません。
1 つの決定と測定可能なパイロットから始める
- 運用上の問題について説明します。 現在のワークフロー、エラーのコスト、出力の責任者を特定します。
- 代表的な観察結果を収集します。 通常の操作、バリエーション、困難なケースを含めます。何が真実であるかについて合意する。
- 応答を定義します。 システムが記録するか、警告するか、推奨するか、制御するかを決定します。人に委ねる必要がある場合を指定します。
- パス全体をテストします。 有用なタスクのパフォーマンス、出力経過時間、持続的なリソースの使用、障害からの回復を測定します。
- リリース境界を設定します。 受け入れの証拠、展開条件、メンテナンスおよび更新の責任について合意します。
現実的な場合は観察モードで開始します。ワークフローの変更を許可する前に、提案された出力を既存のワークフローと比較します。有望なプロトタイプは、証拠を通じて次のレベルの責任を獲得する必要があります。
Alvexis が物理的な製品の構築にどのように役立つか
Alvexis は、アプリケーション要件に基づいたカスタム電子機器、組み込みソフトウェア、機械設計を開発します。プロジェクトは以下から始めることができます ForgeEdge-Core、探索する ForgeEdge 統合されたローカル コンピューティングの場合は、インストールで必要な場合は専用のベースボードとエンクロージャを使用します。プラットフォームの選択は、ワークロードと統合計画に従って行われます。
再利用可能なエンジニアリング プラットフォームと並行開発により、実用的なプロトタイプまでの道のりを短縮できます。実際のスケジュールは、センサーのアクセス、アプリケーション データ、基板のリビジョン、機械工具、および受け入れ要件によって異なります。セクターごとに 1 つの納期を約束するのではなく、最初にこれらの依存関係を定義します。
産業用IoTデータから有用なデジタルツインまで
インダストリアルIoTは機器からの観測を接続します。デジタル ツインは、それらの観察を物理的な資産またはプロセスのモデルに関連付けます。フィジカルAI は、機械での認識と決定を追加できます。これらの役割はプロジェクト内で重複しますが、テレメトリを収集しても、予測モデルや検証済みの制御システムが自動的に作成されるわけではありません。
実稼働マシンの場合、AI モデルを評価する前に、タイムスタンプ、動作状態、メンテナンス履歴を組み合わせます。熱画像ストリーム、振動特徴、またはコンピューター ビジョンの結果は、特定の運用上の質問に答える必要があります。モデルの更新方法、古いデータの表示方法、および結果として得られた推奨事項をオペレーターが検証する方法を定義します。実際のパイロットは、1 つの資産と 1 つの測定可能な決定から始まります。
技術参考資料
セクターの例はエンジニアリングの可能性です。特定の製品と用途に対して、性能、適合性、および該当する承認を確立する必要があります。
問題を説明してください。適切なシステムを構築します。
必要なセクター、タスク、環境、センサー、結果をお知らせください。電子機器、ソフトウェア、筐体、最初の検証ステップについて話し合うことができます。
フィジカルAI プロジェクトについて話し合うロボティクス AI を続ける →