Generell artificiell intelligens och tillämpad industriell AI
Generell artificiell intelligens beskriver en bred forskningsambition. En industriell AI-tillämpning har en mer avgränsad uppgift: upptäcka ett monteringsfel, tolka ett sensormönster eller hjälpa en maskin att reagera på omgivningen. En användbar specifikation anger beslutet, det acceptabla felet och tiden till åtgärd. Alvexis avgränsar fysisk AI utifrån dessa konkreta krav.
Maskininlärning och djupinlärning är metoder inom konstruktionen. Övervakad inlärning kräver representativa, märkta exempel; oövervakad inlärning kan utforska mönster utan fördefinierade etiketter. Ingen av metoderna ersätter provning av driftförhållanden, osäkra indata och ett säkert beteende när tillförlitligheten är låg.
TinyML och artificiell intelligens vid kanten
TinyML kan passa när en liten modell ryms inom en mikrokontrollers minnes- och tidsbudget. Mer krävande bildbehandling kan behöva en NPU eller en annan beräkningsplattform. Börja med hela vägen från sensor till beslut: insamling, förbehandling, inferens och utgångsgränssnitt. Välj processor efter att belastningen har mätts.
Tekniska referenser
Vad är fysisk AI?
Fysisk AI beskriver AI-system som uppfattar och interagerar med den fysiska världen. En kamera levererar observationer, programvara tolkar dem och resultatet informerar en person eller en åtgärd i en maskin. NVIDIA:s Översikt över fysisk AI beskriver detta förhållande mellan perception, resonemang och verklig handling. En industriell applikation behöver inte likna en humanoid robot: en fast inspektionsstation med en kontrollerad avvisningsmekanism kan ha ett mycket smalare, värdefullt syfte.
Fysisk AI, edge AI och robotik AI beskriver olika aspekter av ett system. Fysisk AI beskriver dess förhållande till miljön. Edge AI beskriver var beräkning sker, nära datakällan. Robotics AI tillämpar intelligens på en robots uppfattning, beslut eller rörelse. De överlappar ofta, men en sensor-gateway kan vara användbar utan AI, och en konventionell kontrollslinga kan vara det rätta svaret på en förutsägbar uppgift.
För en köpare är den användbara frågan specifik: vilket operativt beslut är svårt idag, vilka bevis skulle förbättra det och hur kommer förbättring att mätas? Börja där innan du väljer processor, kamera eller modell.
Fysiska AI-tillämpningar över branscher
Följande tolv applikationsområden täcker de sektorer som presenteras på Alvexis-webbplatsen och utökar diskussionen till medicin-, transport-, detaljhandels- och miljösystem. Dessa är utvecklingsmöjligheter och exempel på pilotprojekt-omfattningar, inte påståenden om slutförda kundinstallationer. Välj en sektor för att gå till dess tekniska frågor.
Inspektera processen medan den pågår.
En kamerastation kan kontrollera montering, ytutseende eller delförekomst och skicka ett beslut till en PLC. Motormätningar kan stödja underhållstriage. Produkten inkluderar belysning, armaturer, timing, gränssnitt och ett operatörsarbetsflöde samt en modell.
Definiera pilotprojektet: Vilka defekttyper räknas? Hur många falska avslag kan linjen tolerera? Mät missade defekter och falska avslag per produktvariant, tillsammans med cykeltid.
Utforska fabriksapplikationer →Ge rörelse ett användbart sammanhang.
Markrobotar och hanteringssystem kan kombinera kameror, avståndssensorer och rörelsefeedback för att navigera, lokalisera en last eller inspektera ett föremål. Intelligens måste kopplas till robotens kontrollarkitektur och återställningsbeteende.
Definiera pilotprojektet: Bindade operationsområdet, nyttolaster och tillåtna uppgifter. Mät genomförda uppdrag, operatörsingripanden och återhämtningstid under representativ trafik.
Läs Robotics AI-guiden →Koppla fältobservationer till odlingsbeslut.
Jord- och klimatnoder, lokal bildbehandling och bevattningsgränssnitt skulle kunna stödja ett definierat arbetsflöde för grödor. Installation, växlande solljus, smuts, strömtillgänglighet och kommunikation formar elektroniken lika mycket som slutsatser gör.
Definiera pilotprojektet: Välj en gröda, miljö och beslut. Jämför observationer mot en överenskommen referens över relevanta förhållanden, inklusive sensor nedsmutsning och nätverksavbrott.
Utforska grödor och växthusapplikationer →Observera djur och deras omgivning.
Anslutna kameror och miljösensorer kan hjälpa personalen att granska aktivitet, ladugårdsförhållanden och förändringar som förtjänar uppmärksamhet. Ocklusion, djurrörelser, belysning och sensor-placering avgör vad som kan observeras tillförlitligt.
Definiera pilotprojektet: Välj ett observerbart beteende och en personalrespons. Spåra missade observationer och olägenhetsvarningar över olika ladugårdsförhållanden. Veterinära slutsatser kräver egna bevis och professionell bedömning.
Utforska boskapsapplikationer →Förvandla utrustningsmätningar till underhållsbevis.
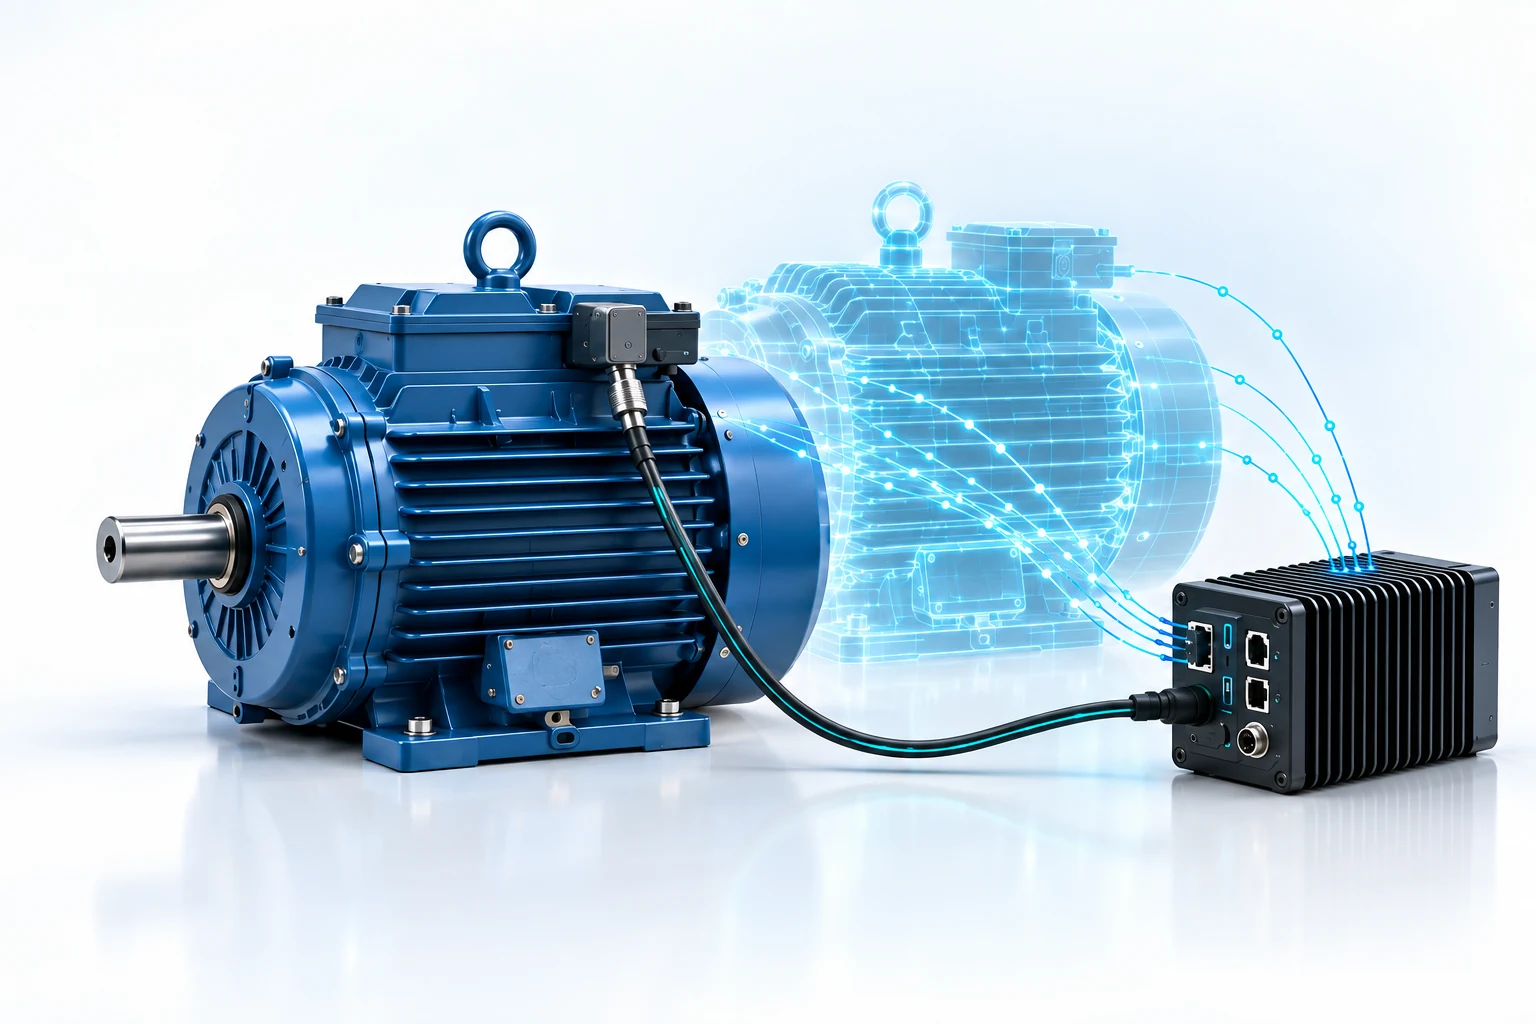
Edge-enheter kan samla in information om vibrationer, temperatur och drifttillstånd från motorer, pumpar eller utrustning för förnybar energi. Ett användbart resultat kopplar en förändring i mätningar till en granskabar händelse och en befintlig underhållsprocess.
Definiera pilotprojektet: Upprätta en baslinje för varje driftregime. Kontrollera varningens repeterbarhet, datatillgänglighet och prestanda under uppstart, belastningsändringar och strömavbrott.
Utforska energitillämpningar →Gör lokal infrastruktur lättare att förstå.
Miljönoder, utrustningsövervakning och samlad trafikflödesanalys skulle kunna stödja stadstjänster. En lokal bearbetningsdesign kan producera räkningar eller händelser istället för att sända en kontinuerlig råström, där applikationen tillåter.
Definiera pilotprojektet: Ange beslutsägare, observationsområde och bevarad information. Utvärdera noggrannheten över väder och belysning, tillsammans med sensor drifttid och underhållsåtkomst.
Utforska Smart Cities-applikationer →Bygg kring svåra installationsförhållanden.
Maskinmonterad avkänning och robusta gateways kan ge data om utrustningens tillstånd, lokala händelseregister och telemetri på arbetsplatsen. Damm, vibrationer, kopplingsretention och transienteffekt måste vara en del av produktkraven.
Definiera pilotprojektet: Välj en maskin och ett mätbart tillstånd. Verifiera sensor-anslutning, strömåterställning och datakontinuitet i den avsedda installationen innan du utvärderar en flotta.
Utforska arbetsplatsapplikationer →Håll avkänning och kommunikation pålitlig i fält.
Potentiella applikationer inkluderar fordonskonditionsövervakning, underhållsdiagnostik, synkroniserad sensor-inspelning och utrustningstelemetri. Datorer, kapsling och gränssnitt måste väljas mot programmets miljö- och integrationskrav.
Definiera pilotprojektet: Kom överens om temperatur, effekt och kommunikationsförhållanden. Mät tidsstämpeljustering, omstartbeteende och bevisen som finns kvar när anslutningen inte är tillgänglig.
Utforska fältsystemteknik →Koppla fysisk avkänning till ett definierat vård- eller laboratoriearbetsflöde.
Användningsområden inkluderar laboratoriehantering, utrustningsövervakning, rehabiliteringsmätning och medicinska avkänningsprototyper. Kliniskt beslutsstöd och patientkontaktrobotik kräver ett annat bevisprogram än en leveransvagn på sjukhus.
Definiera pilotprojektet: Ange avsedd användare, patientpopulation om relevant, input, output och vem som agerar på det. Arbeta med kliniska och regulatoriska specialister innan du tilldelar diagnostiska eller behandlingskrav.
Läs vår tekniska guide →Observera fordons- och flottans förhållanden lokalt.
Järnvägs-, väg- och marinutrustning kan skapa krävande avkännings- och avverkningsproblem. Kandidatprojekt inkluderar tillståndsövervakning av delsystem, laddningsobservation och datagateways ombord. Anslutningsluckor och elektriska gränssnitt påverkar arkitekturen.
Definiera pilotprojektet: Ange plattform, installationsposition och operatörens arbetsflöde. Mät infångning, synkronisering och återställning av användbara händelser; validera eventuell kontrollfunktion inom fordonsprogrammets egen bekräftelseprocess.
Utforska gränssnitt och gatewayalternativ →Hjälp personalen att svara på det fysiska tillståndet på en webbplats.
Hyllobservation, övervakning av kylutrustning och integrering av service-robot är möjliga utgångspunkter. Resultatet bör vara en tydlig åtgärd för en anställd, snarare än ett annat flöde som någon måste titta på.
Definiera pilotprojektet: Välj ett evenemang och en operativ ägare. Mät användbara varningar, falska varningar och svarstid. Använd aggregerade eller icke-identifierande utdata där de uppfyller kravet.
Diskutera en service-drift produkt →Anslut distribuerade tillgångar till en handlingsbar vy.
Byggnadstjänster, vattennät och miljöstationer skulle kunna kombinera lokal avkänning, utrustning-tillstånd slutledning och kommunikation. Kalibreringsåtkomst, energibudgetar och underhållsbarhet avgör ofta om en pilotprojekt kan bli en långlivad installation.
Definiera pilotprojektet: Ange mätkvalitet, driftområde och serviceintervall. Testdrift, återställning av saknad data och kommunikation samt avsedd analys.
Utforska fältkommunikation →Den gemensamma arkitekturen bakom olika sektorer
Applikationen ändras, men produkten behöver fortfarande en anskaffningsväg, beräkning, fysiska gränssnitt och ett definierat svar på fel. Undvik att behandla AI-modellen som det kompletta systemet. En sen eller felaktig observation kan göra en korrekt förutsägelse oanvändbar vid maskingränssnittet.
| Lager | Beslut att fatta | Bevis att samla in |
|---|---|---|
| Avkänning | Synfält, bandbredd, montering och kalibrering | Representativa data, signalkvalitet och döda vinklar |
| Bearbeta | CPU-uppgifter, stödd AI-acceleration, minne och termisk budget | Hållbara arbetsbelastningsmätningar på målhårdvaran |
| Integration | PLC, maskin buss, nätverk eller operatörsgränssnitt | Timing, meddelandeförlust, ogiltig inmatning och omstartbeteende |
| Mekanisk design | kapsling, kylning, serviceåtkomst och kontakter | Installation och miljöverifiering |
| Operation | Vem kan agera, åsidosätta, uppdatera och återställa | Händelseposter, versionsspårbarhet och acceptansresultat |
En färdig plattform kan göra det första experimentet lättare. Anpassad elektronik blir användbar när gränssnitt, dimensioner, effekt, kostnad eller miljökrav motiverar en dedikerad design. Vår SoM kontra SBC guide förklarar det beslutet; den bärarkort guide beskriver den tekniska omfattning som följer.
Där digitala tvillingar och simulering passar
En digital representation är användbar när den svarar på en testbar fråga: kan en robot nå en plats, täcker en sensor det nödvändiga området eller hur reagerar en process på en ändrad ingång? Håll modellens antaganden synliga. En polerad visualisering och en prediktiv modell är olika resultat.
Simulering kan göra experiment repeterbara och hjälpa till att avslöja felfall före en fysisk pilotprojekt. Det kan inte fastställa prestanda under alla verkliga material, ljusförhållanden eller mekanisk tolerans. Jämför modellutdata mot mätningar, registrera missmatchningen och avgör var modellen är pålitlig. NVIDIA:s Sim-to-real lärande exempel illustrerar ett arbetsflöde som går från simulering till en fysisk robot; det är ett referensarbetsflöde, inte bevis för en Alvexis-distribution.
Börja med ett beslut och en mätbar pilotprojekt
- Beskriv driftsproblemet. Identifiera det aktuella arbetsflödet, kostnaden för fel och den person som är ansvarig för produktionen.
- Samla in representativa observationer. Inkludera vanlig drift, variation och svåra fall; komma överens om vad som räknas som grundsanning.
- Definiera svaret. Bestäm om systemet registrerar, varnar, rekommenderar eller kontrollerar. Ange när det måste hänskjutas till en person.
- Testa hela vägen. Mät prestanda för användbara uppgifter, utdataålder, ihållande resursanvändning och återhämtning från fel.
- Sätt en utsläppsgräns. Kom överens om godkännandebevis, distributionsvillkor, underhåll och uppdateringsansvar.
Börja i observationsläge när det är praktiskt möjligt: jämför det föreslagna resultatet med det befintliga arbetsflödet innan du tillåter det att ändra det arbetsflödet. En lovande prototyp bör tjäna nästa nivå av ansvar genom bevis.
Hur Alvexis kan hjälpa till att bygga den fysiska produkten
Alvexis utvecklar anpassad elektronik, inbyggd programvara och mekanisk design kring applikationskrav. Ett projekt kan börja med ForgeEdge-Core, utforska ForgeEdge för integrerad edge computing eller använd en dedikerad bärarkort och kapsling när installationen kräver det. Val av plattform följer arbetsbelastningen och integrationsplanen.
Återanvändbara tekniska plattformar och parallell utveckling kan förkorta vägen till en fungerande prototyp. Det faktiska schemat beror på sensor-åtkomst, applikationsdata, kortrevisioner, mekaniska verktyg och krav på acceptans. Definiera dessa beroenden i början istället för att lova en leveranstid för varje sektor.
Från industriell IoT-data till en användbar digital tvilling
Industriell IoT kopplar samman observationer från utrustning; en digital tvilling relaterar dessa observationer till en modell av en fysisk tillgång eller process. Fysisk AI kan lägga till perception och beslut vid maskinen. Dessa roller överlappar varandra i ett projekt, men insamling av telemetri skapar inte automatiskt en prediktiv modell eller ett validerat kontrollsystem.
För en produktionsmaskin, kombinera tidsstämplar, driftstatus och underhållshistorik innan du utvärderar en AI-modell. En termografi-ström, vibrationsfunktioner eller datorseenderesultat bör svara på en specifik driftsfråga. Definiera hur modellen uppdateras, hur inaktuella data visas och hur en operatör verifierar den resulterande rekommendationen. En praktisk pilotprojekt börjar med en tillgång och ett mätbart beslut.
Omfattning en maskinövervakning pilotprojekt
Tekniska referenser
- NVIDIA: Fysiska AI-koncept
- NVIDIA: ett sim-till-verkligt robotinlärningsarbetsflöde
- FDA, Health Canada och MHRA: transparens för ML-aktiverad medicinsk utrustning
Branschexempel är tekniska möjligheter. Prestanda, lämplighet och eventuella tillämpliga godkännanden måste fastställas för den specifika produkten och användningen.
Beskriv problemet. Bygg rätt system.
Berätta för oss vilken sektor, uppgift, miljö, sensorer och resultat du behöver. Vi kan diskutera elektronik, mjukvara, kapsling och första valideringssteget.
Diskutera ditt fysiska AI-projektFortsätt med Robotics AI →