ปัญญาประดิษฐ์ทั่วไปกับ AI ที่ประยุกต์ใช้ในอุตสาหกรรม
ปัญญาประดิษฐ์ทั่วไปเป็นเป้าหมายการวิจัยที่กว้าง ส่วน AI อุตสาหกรรมมีงานเฉพาะ เช่น ตรวจข้อผิดพลาดการประกอบ แปลรูปแบบสัญญาณเซนเซอร์ หรือช่วยให้เครื่องจักรตอบสนองต่อสิ่งแวดล้อม ข้อกำหนดที่ดีต้องระบุการตัดสินใจ ความผิดพลาดที่ยอมรับได้ และเวลาที่มีในการตอบสนอง Alvexis กำหนดขอบเขต Physical AI จากความต้องการเหล่านี้
แมชชีนเลิร์นนิงและดีปเลิร์นนิงเป็นวิธีที่ใช้ในการออกแบบ การเรียนรู้แบบมีผู้สอนต้องใช้ตัวอย่างที่เป็นตัวแทนและมีป้ายกำกับ ส่วนแบบไม่มีผู้สอนช่วยค้นหารูปแบบโดยไม่ต้องมีป้ายกำกับล่วงหน้า ทั้งสองวิธียังต้องทดสอบสภาพการทำงาน อินพุตที่ไม่แน่นอน และการตอบสนองอย่างปลอดภัยเมื่อความเชื่อมั่นต่ำ
TinyML และปัญญาประดิษฐ์ที่เอดจ์
TinyML อาจเหมาะเมื่อโมเดลขนาดเล็กอยู่ภายในขีดจำกัดหน่วยความจำและเวลาของไมโครคอนโทรลเลอร์ งานภาพที่หนักกว่าอาจต้องใช้ NPU หรือแพลตฟอร์มอื่น เริ่มจากเส้นทางทั้งหมดตั้งแต่เซนเซอร์ถึงการตัดสินใจ ได้แก่ การรับข้อมูล การเตรียมข้อมูล การอนุมาน และอินเทอร์เฟซเอาต์พุต แล้วจึงเลือกหน่วยประมวลผลหลังวัดภาระงาน
เอกสารอ้างอิงทางเทคนิค
AI ทางกายภาพคืออะไร?
AI ทางกายภาพอธิบายถึงระบบ AI ที่รับรู้และมีปฏิสัมพันธ์กับโลกทางกายภาพ กล้องให้ข้อมูลการสังเกต ซอฟต์แวร์ตีความ และผลลัพธ์จะแจ้งบุคคลหรือการกระทำในเครื่อง NVIDIA ภาพรวมทางกายภาพของ AI อธิบายความสัมพันธ์ระหว่างการรับรู้ การใช้เหตุผล และการกระทำในโลกแห่งความเป็นจริง การใช้งานทางอุตสาหกรรมไม่จำเป็นต้องมีลักษณะคล้ายกับหุ่นยนต์ฮิวแมนนอยด์: สถานีตรวจสอบแบบตายตัวที่มีกลไกการคัดแยกแบบควบคุมสามารถมีวัตถุประสงค์ที่แคบกว่าและมีคุณค่ามาก
AI ทางกายภาพ, Edge AI และ AI หุ่นยนต์จะอธิบายแง่มุมต่างๆ ของระบบ AI ทางกายภาพ อธิบายความสัมพันธ์กับสิ่งแวดล้อม Edge AI อธิบายว่าการคำนวณเกิดขึ้นที่ใดใกล้กับแหล่งข้อมูล หุ่นยนต์เอไอ ใช้สติปัญญาในการรับรู้ การตัดสินใจ หรือการเคลื่อนไหวของหุ่นยนต์ สิ่งเหล่านี้มักจะทับซ้อนกัน แต่เกตเวย์ เซนเซอร์ จะมีประโยชน์ได้หากไม่มี AI และลูปควบคุมแบบเดิมๆ อาจเป็นคำตอบที่ถูกต้องสำหรับงานที่คาดเดาได้
สำหรับผู้ซื้อ คำถามที่เป็นประโยชน์นั้นมีความเฉพาะเจาะจง: การตัดสินใจด้านการดำเนินงานใดที่ยากในปัจจุบัน หลักฐานใดที่จะปรับปรุงได้ และจะวัดการปรับปรุงได้อย่างไร เริ่มต้นที่นั่นก่อนที่จะเลือกโปรเซสเซอร์ กล้อง หรือรุ่น
แอปพลิเคชัน AI ทางกายภาพในอุตสาหกรรมต่างๆ
ขอบเขตการใช้งาน 12 ด้านต่อไปนี้ครอบคลุมภาคส่วนต่างๆ ที่นำเสนอบนเว็บไซต์ Alvexis และขยายการอภิปรายไปยังระบบการแพทย์ การขนส่ง การค้าปลีก และสิ่งแวดล้อม นี่เป็นโอกาสในการพัฒนาและตัวอย่างขอบเขต โครงการนำร่อง ไม่ใช่การกล่าวอ้างว่าการปรับใช้ของลูกค้าเสร็จสมบูรณ์ เลือกภาคส่วนเพื่อข้ามไปยังคำถามด้านวิศวกรรม
ตรวจสอบกระบวนการในขณะที่มันเกิดขึ้น
สถานีกล้องสามารถตรวจสอบการประกอบ ลักษณะพื้นผิว หรือการมีอยู่ของชิ้นส่วน และส่งการตัดสินใจไปยัง PLC การวัดมอเตอร์สามารถรองรับการดูแลรักษาสามขั้นตอน ผลิตภัณฑ์ประกอบด้วยระบบแสงสว่าง อุปกรณ์ติดตั้ง เวลา อินเทอร์เฟซ ขั้นตอนการทำงานของผู้ปฏิบัติงาน ตลอดจนแบบจำลอง
กำหนดขอบเขตโครงการนำร่อง: ข้อบกพร่องประเภทใดบ้างที่นับ? สายสามารถทนต่อการปฏิเสธที่ผิดพลาดได้กี่ครั้ง วัดข้อบกพร่องที่พลาดและการคัดแยกที่ผิดพลาดตามตัวเลือกผลิตภัณฑ์ พร้อมด้วยรอบเวลา
สำรวจการใช้งานจากโรงงาน →ให้บริบทที่เป็นประโยชน์แก่การเคลื่อนไหว
หุ่นยนต์ภาคพื้นดินและระบบการจัดการสามารถรวมกล้อง เซ็นเซอร์ระยะ และการตอบสนองการเคลื่อนไหวเพื่อนำทาง ค้นหาตำแหน่งของสิ่งของ หรือตรวจสอบสิ่งของ ระบบอัจฉริยะจะต้องเชื่อมต่อกับสถาปัตยกรรมการควบคุมของหุ่นยนต์และพฤติกรรมการกู้คืน
กำหนดขอบเขตโครงการนำร่อง: ผูกมัดพื้นที่ปฏิบัติการ น้ำหนักบรรทุก และงานที่ได้รับอนุญาต วัดภารกิจที่เสร็จสมบูรณ์ การแทรกแซงของผู้ปฏิบัติงาน และเวลาพักฟื้นภายใต้การรับส่งข้อมูลของตัวแทน
อ่านคู่มือ Robotics AI →เชื่อมโยงข้อมูลภาคสนามกับการตัดสินใจเพาะปลูก
โหนดของดินและสภาพภูมิอากาศ การประมวลผลภาพในท้องถิ่น และอินเทอร์เฟซการชลประทานสามารถรองรับขั้นตอนการทำงานของพืชผลที่กำหนดไว้ได้ การติดตั้ง การเปลี่ยนแปลงแสงแดด สิ่งสกปรก ความพร้อมใช้งานของพลังงาน และการสื่อสาร ส่งผลต่ออุปกรณ์อิเล็กทรอนิกส์มากเท่ากับการอนุมาน
กำหนดขอบเขตโครงการนำร่อง: เลือกพืชผล สภาพแวดล้อม และการตัดสินใจอย่างใดอย่างหนึ่ง เปรียบเทียบข้อสังเกตกับการอ้างอิงที่ตกลงไว้เหนือเงื่อนไขที่เกี่ยวข้อง รวมถึงการเปรอะเปื้อนของ เซนเซอร์ และการขัดข้องของเครือข่าย
สำรวจการใช้งานพืชผลและเรือนกระจก →สังเกตสัตว์และสภาพแวดล้อม
กล้องที่เชื่อมต่อและเซ็นเซอร์สิ่งแวดล้อมสามารถช่วยให้พนักงานตรวจสอบกิจกรรม สภาพโรงนา และการเปลี่ยนแปลงที่สมควรได้รับความสนใจ การบดบัง การเคลื่อนไหวของสัตว์ แสงสว่าง และการวางตำแหน่ง เซนเซอร์ จะกำหนดสิ่งที่สามารถสังเกตได้อย่างน่าเชื่อถือ
กำหนดขอบเขตโครงการนำร่อง: เลือกพฤติกรรมที่สังเกตได้และการตอบกลับของพนักงาน ติดตามการสังเกตที่พลาดไปและการแจ้งเตือนเหตุรำคาญในสภาพโรงนาต่างๆ ข้อสรุปของสัตวแพทย์จำเป็นต้องมีหลักฐานและการประเมินโดยผู้เชี่ยวชาญ
สำรวจการใช้งานด้านปศุสัตว์ →เปลี่ยนการวัดอุปกรณ์ให้เป็นหลักฐานการบำรุงรักษา
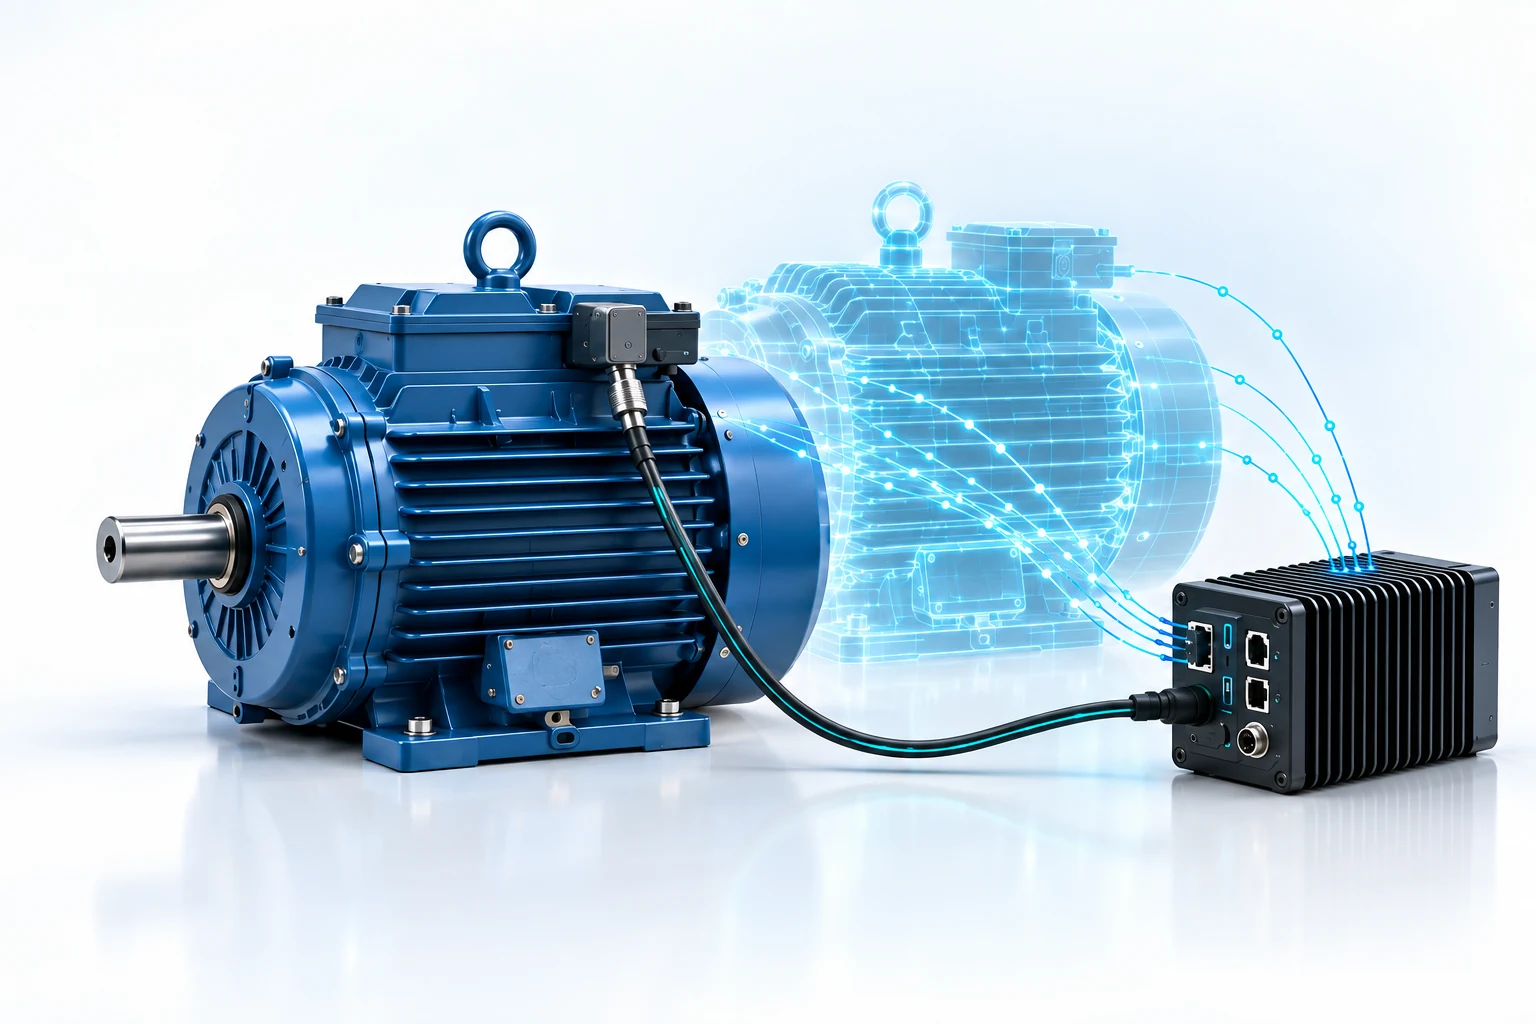
อุปกรณ์ Edge สามารถรวบรวมข้อมูลการสั่นสะเทือน อุณหภูมิ และสถานะการทำงานจากมอเตอร์ ปั๊ม หรืออุปกรณ์พลังงานหมุนเวียน ผลลัพธ์ที่เป็นประโยชน์จะเชื่อมโยงการเปลี่ยนแปลงในการวัดเข้ากับเหตุการณ์ที่ตรวจสอบได้และกระบวนการบำรุงรักษาที่มีอยู่
กำหนดขอบเขตโครงการนำร่อง: สร้างพื้นฐานสำหรับระบบการปฏิบัติงานแต่ละระบบ ตรวจสอบความสามารถในการทำซ้ำของการแจ้งเตือน ความพร้อมใช้งานของข้อมูล และประสิทธิภาพระหว่างการเริ่มต้น การเปลี่ยนแปลงโหลด และการรบกวนของพลังงาน
สำรวจการประยุกต์ใช้พลังงาน →ทำให้โครงสร้างพื้นฐานในท้องถิ่นเข้าใจได้ง่ายขึ้น
โหนดด้านสิ่งแวดล้อม การตรวจสอบอุปกรณ์ และการวิเคราะห์การไหลของการจราจรแบบรวมสามารถรองรับการบริการในเมืองได้ การออกแบบการประมวลผลเฉพาะที่สามารถสร้างจำนวนหรือเหตุการณ์ต่างๆ แทนการส่งกระแสข้อมูลดิบแบบต่อเนื่องตามที่แอปพลิเคชันอนุญาต
กำหนดขอบเขตโครงการนำร่อง: ระบุเจ้าของการตัดสินใจ พื้นที่สังเกตการณ์ และข้อมูลที่เก็บไว้ ประเมินความแม่นยำของสภาพอากาศและแสงสว่าง รวมถึงเวลาทำงานของ เซนเซอร์ และการเข้าถึงการบำรุงรักษา
สำรวจแอปพลิเคชัน Smart Cities →สร้างในสภาพแวดล้อมการติดตั้งที่ยากลำบาก
การตรวจจับที่ติดตั้งด้วยเครื่องจักรและเกตเวย์ที่ทนทานสามารถให้ข้อมูลสภาพอุปกรณ์ บันทึกเหตุการณ์ในพื้นที่ และการวัดและส่งข้อมูลทางไกลในสถานที่ทำงาน ฝุ่นละออง การสั่นสะเทือน การกักเก็บขั้วต่อ และกำลังไฟฟ้าชั่วคราว จำเป็นต้องเป็นส่วนหนึ่งของข้อกำหนดของผลิตภัณฑ์
กำหนดขอบเขตโครงการนำร่อง: เลือกเครื่องจักรและสภาพที่วัดได้ ตรวจสอบการแนบ เซนเซอร์ การกู้คืนพลังงาน และความต่อเนื่องของข้อมูลในการติดตั้งที่ต้องการก่อนประเมินกลุ่มอุปกรณ์
สำรวจการใช้งานในสถานที่ทำงาน →ให้การตรวจจับและการสื่อสารเชื่อถือได้ในภาคสนาม
การใช้งานที่เป็นไปได้ ได้แก่ การตรวจสอบสภาพยานพาหนะ การวินิจฉัยการบำรุงรักษา การบันทึก เซนเซอร์ แบบซิงโครไนซ์ และการวัดและส่งข้อมูลทางไกลของอุปกรณ์ ต้องเลือกคอมพิวเตอร์, ตัวเรือนอุปกรณ์ และอินเทอร์เฟซโดยเทียบกับข้อกำหนดด้านสิ่งแวดล้อมและการบูรณาการของโปรแกรม
กำหนดขอบเขตโครงการนำร่อง: ยอมรับอุณหภูมิ พลังงาน และสภาวะการสื่อสาร วัดการจัดตำแหน่งการประทับเวลา พฤติกรรมการรีสตาร์ท และหลักฐานที่เก็บไว้เมื่อการเชื่อมต่อไม่พร้อมใช้งาน
สำรวจวิศวกรรมระบบภาคสนาม →เชื่อมต่อการตรวจจับทางกายภาพกับการดูแลที่กำหนดไว้หรือขั้นตอนการทำงานของห้องปฏิบัติการ
ขอบเขตการใช้งานประกอบด้วยการจัดการในห้องปฏิบัติการ การตรวจสอบอุปกรณ์ การวัดการฟื้นฟู และต้นแบบการตรวจจับทางการแพทย์ การสนับสนุนการตัดสินใจทางคลินิกและหุ่นยนต์ที่ติดต่อกับผู้ป่วยจำเป็นต้องมีโปรแกรมหลักฐานที่แตกต่างจากรถเข็นส่งของในโรงพยาบาล
กำหนดขอบเขตโครงการนำร่อง: ระบุผู้ใช้ที่ต้องการ ประชากรผู้ป่วย หากเกี่ยวข้อง ข้อมูลนำเข้า ผลลัพธ์ และใครเป็นผู้ดำเนินการ ทำงานร่วมกับผู้เชี่ยวชาญทางคลินิกและหน่วยงานกำกับดูแลก่อนมอบหมายคำกล่าวอ้างในการวินิจฉัยหรือการรักษา
อ่านคู่มือวิศวกรรมการดูแลสุขภาพ →สังเกตสภาพยานพาหนะและกองยานพาหนะในพื้นที่
อุปกรณ์ทางรถไฟ ถนน และทางทะเลสามารถสร้างปัญหาการตรวจจับและการตัดไม้ที่มีความต้องการสูง โปรเจ็กต์ที่เลือกประกอบด้วยการตรวจสอบสภาพระบบย่อย การสังเกตการโหลด และเกตเวย์ข้อมูลออนบอร์ด ช่องว่างในการเชื่อมต่อและอินเทอร์เฟซทางไฟฟ้ามีอิทธิพลต่อสถาปัตยกรรม
กำหนดขอบเขตโครงการนำร่อง: ระบุแพลตฟอร์ม ตำแหน่งการติดตั้ง และขั้นตอนการทำงานของผู้ปฏิบัติงาน วัดการจับภาพเหตุการณ์ที่เป็นประโยชน์ การซิงโครไนซ์ และการกู้คืน ตรวจสอบฟังก์ชันการควบคุมใดๆ ภายในกระบวนการรับประกันของโปรแกรมรถยนต์
สำรวจตัวเลือกอินเทอร์เฟซและเกตเวย์ →ช่วยให้เจ้าหน้าที่ตอบสนองต่อสภาพทางกายภาพของไซต์งาน
การสังเกตชั้นวาง การตรวจสอบอุปกรณ์ห้องเย็น และการบูรณาการหุ่นยนต์บริการเป็นจุดเริ่มต้นที่เป็นไปได้ ผลลัพธ์ควรเป็นการกระทำที่ชัดเจนสำหรับพนักงาน ไม่ใช่ฟีดอื่นที่ต้องมีคนดู
กำหนดขอบเขตโครงการนำร่อง: เลือกกิจกรรมและเจ้าของการดำเนินการ วัดการแจ้งเตือนที่เป็นประโยชน์ การแจ้งเตือนที่ผิดพลาด และเวลาตอบสนอง ใช้เอาต์พุตรวมหรือแบบไม่ระบุตัวตนเมื่อตรงตามข้อกำหนด
หารือเกี่ยวกับผลิตภัณฑ์การดำเนินงานบริการ →เชื่อมต่อเนื้อหาแบบกระจายเข้ากับมุมมองที่ดำเนินการได้
การบริการอาคาร เครือข่ายน้ำ และสถานีสิ่งแวดล้อมสามารถรวมการตรวจจับในท้องถิ่น การอนุมานสถานะอุปกรณ์ และการสื่อสารเข้าด้วยกัน การเข้าถึงการสอบเทียบ งบประมาณด้านพลังงาน และการบำรุงรักษามักตัดสินว่า โครงการนำร่อง จะกลายเป็นการติดตั้งที่มีอายุการใช้งานยาวนานหรือไม่
กำหนดขอบเขตโครงการนำร่อง: ระบุคุณภาพการวัด ช่วงการทำงาน และช่วงการบำรุงรักษา ทดสอบดริฟท์ ข้อมูลที่หายไปและการกู้คืนการสื่อสาร รวมถึงการวิเคราะห์ที่ต้องการ
สำรวจการสื่อสารภาคสนาม →สถาปัตยกรรมทั่วไปที่อยู่เบื้องหลังภาคส่วนต่างๆ
แอปพลิเคชันมีการเปลี่ยนแปลง แต่ผลิตภัณฑ์ยังคงต้องการเส้นทางการรับข้อมูล การคำนวณ อินเทอร์เฟซทางกายภาพ และการตอบสนองต่อข้อผิดพลาดที่กำหนดไว้ หลีกเลี่ยงการถือว่าโมเดล AI เป็นระบบที่สมบูรณ์ การสังเกตที่ล่าช้าหรือไม่ตรงแนวอาจทำให้การคาดการณ์ที่ถูกต้องใช้งานไม่ได้ที่อินเทอร์เฟซของเครื่องจักร
| เลเยอร์ | การตัดสินใจที่จะทำ | หลักฐานที่จะรวบรวม |
|---|---|---|
| การตรวจจับ | มุมมอง แบนด์วิธ การติดตั้ง และการสอบเทียบ | ข้อมูลตัวแทน คุณภาพสัญญาณ และจุดบอด |
| ประมวลผล | งาน CPU, รองรับการเร่งความเร็ว AI, หน่วยความจำ และงบประมาณด้านความร้อน | การวัดปริมาณงานอย่างต่อเนื่องบนฮาร์ดแวร์เป้าหมาย |
| บูรณาการ | PLC, เครื่องจักร บัส, เครือข่ายหรืออินเทอร์เฟซผู้ปฏิบัติงาน | การกำหนดเวลา ข้อความสูญหาย การป้อนข้อมูลไม่ถูกต้องและพฤติกรรมการรีสตาร์ท |
| การออกแบบเครื่องกล | ตัวเรือนอุปกรณ์ การระบายความร้อน การเข้าถึงบริการ และตัวเชื่อมต่อ | การติดตั้งและการตรวจสอบสภาพแวดล้อม |
| การดำเนินงาน | ใครสามารถดำเนินการ แทนที่ อัปเดต และกู้คืนได้ | บันทึกเหตุการณ์ การติดตามเวอร์ชัน และผลลัพธ์การยอมรับ |
แพลตฟอร์มที่พร้อมจะทำให้การทดลองครั้งแรกง่ายขึ้น อุปกรณ์อิเล็กทรอนิกส์แบบกำหนดเองจะมีประโยชน์เมื่ออินเทอร์เฟซ ขนาด กำลังไฟ ต้นทุน หรือข้อกำหนดด้านสิ่งแวดล้อมสอดคล้องกับการออกแบบเฉพาะ ของเรา คู่มือ SoM กับ SBC อธิบายการตัดสินใจครั้งนั้น ที่ คู่มือ บอร์ดฐานสำหรับโมดูลประมวลผล อธิบายขอบเขตทางวิศวกรรมที่ตามมา
ฝาแฝดดิจิทัลและการจำลองเหมาะสมกัน
การแสดงดิจิทัลมีประโยชน์เมื่อตอบคำถามที่ทดสอบได้: หุ่นยนต์สามารถเข้าถึงตำแหน่งได้หรือไม่ เซนเซอร์ ครอบคลุมพื้นที่ที่ต้องการ หรือกระบวนการตอบสนองต่ออินพุตที่เปลี่ยนแปลงอย่างไร ทำให้สมมติฐานของแบบจำลองมองเห็นได้ การสร้างภาพข้อมูลที่สวยงามและแบบจำลองการคาดการณ์เป็นผลสำเร็จที่แตกต่างกัน
การจำลองสามารถทำให้การทดลองทำซ้ำได้ และช่วยเปิดเผยกรณีความล้มเหลวก่อน โครงการนำร่อง จริง ไม่สามารถสร้างประสิทธิภาพภายใต้วัสดุจริง สภาพแสง หรือความทนทานทางกลทุกประเภทได้ เปรียบเทียบผลลัพธ์ของโมเดลกับการวัด บันทึกความไม่ตรงกัน และพิจารณาว่าโมเดลนั้นน่าเชื่อถือที่จุดใด NVIDIA ตัวอย่างการเรียนรู้แบบเสมือนจริง แสดงให้เห็นขั้นตอนการทำงานที่ย้ายจากการจำลองไปสู่หุ่นยนต์ทางกายภาพ เป็นเวิร์กโฟลว์อ้างอิง ไม่ใช่หลักฐานสำหรับการปรับใช้ Alvexis
เริ่มต้นด้วยการตัดสินใจเพียงครั้งเดียวและ โครงการนำร่อง ที่วัดผลได้
- อธิบายปัญหาการดำเนินงาน ระบุขั้นตอนการทำงานปัจจุบัน ต้นทุนของข้อผิดพลาด และผู้รับผิดชอบในผลลัพธ์
- รวบรวมข้อสังเกตที่เป็นตัวแทน รวมถึงการดำเนินการปกติ ความแปรผัน และกรณีที่ยาก เห็นด้วยกับสิ่งที่ถือเป็นความจริงพื้นฐาน
- กำหนดการตอบสนอง ตัดสินใจว่าระบบจะบันทึก แจ้งเตือน แนะนำ หรือควบคุมหรือไม่ ระบุว่าเมื่อใดจะต้องเลื่อนไปที่บุคคล
- ทดสอบเส้นทางทั้งหมด วัดประสิทธิภาพงานที่เป็นประโยชน์ อายุเอาต์พุต การใช้ทรัพยากรอย่างยั่งยืน และการกู้คืนจากข้อผิดพลาด
- กำหนดขอบเขตการเผยแพร่ เห็นด้วยกับหลักฐานการยอมรับ เงื่อนไขการใช้งาน การบำรุงรักษา และความรับผิดชอบในการอัปเดต
เริ่มต้นในโหมดการสังเกตเมื่อใช้งานได้จริง: เปรียบเทียบผลลัพธ์ที่เสนอกับขั้นตอนการทำงานที่มีอยู่ก่อนที่จะอนุญาตให้เปลี่ยนขั้นตอนการทำงานนั้น ต้นแบบที่มีแนวโน้มควรได้รับความรับผิดชอบในระดับต่อไปผ่านหลักฐาน
Alvexis สามารถช่วยสร้างผลิตภัณฑ์ทางกายภาพได้อย่างไร
Alvexis พัฒนาอุปกรณ์อิเล็กทรอนิกส์แบบกำหนดเอง ซอฟต์แวร์ฝังตัว และการออกแบบกลไกตามข้อกำหนดการใช้งาน โครงการสามารถเริ่มต้นด้วย ForgeEdge-Coreสำรวจ ForgeEdge สำหรับการรวม การประมวลผลที่อุปกรณ์ปลายทาง หรือใช้ บอร์ดฐาน และ ตัวเรือนอุปกรณ์ เฉพาะเมื่อจำเป็นต้องติดตั้ง การเลือกแพลตฟอร์มเป็นไปตามปริมาณงานและแผนการบูรณาการ
แพลตฟอร์มทางวิศวกรรมที่ใช้ซ้ำได้และการพัฒนาแบบคู่ขนานสามารถร่นเส้นทางไปสู่ต้นแบบที่ใช้งานได้ กำหนดการจริงขึ้นอยู่กับการเข้าถึง เซนเซอร์ ข้อมูลการใช้งาน การแก้ไขบอร์ด เครื่องมือกล และข้อกำหนดในการยอมรับ กำหนดการขึ้นต่อกันเหล่านั้นตั้งแต่เริ่มต้น แทนที่จะสัญญาว่าจะมีเวลาจัดส่งหนึ่งครั้งสำหรับทุกภาคส่วน
จากข้อมูล IoT เชิงอุตสาหกรรมไปจนถึง ดิจิทัลทวิน ที่มีประโยชน์
IoT เชิงอุตสาหกรรมเชื่อมโยงการสังเกตจากอุปกรณ์ ดิจิทัลทวิน เชื่อมโยงข้อสังเกตเหล่านั้นกับแบบจำลองของสินทรัพย์ทางกายภาพหรือกระบวนการ AI ทางกายภาพสามารถเพิ่มการรับรู้และการตัดสินใจที่เครื่องได้ บทบาทเหล่านี้ทับซ้อนกันในโปรเจ็กต์ แต่การรวบรวมการวัดและส่งข้อมูลทางไกลไม่ได้สร้างแบบจำลองการคาดการณ์หรือระบบควบคุมที่ได้รับการตรวจสอบโดยอัตโนมัติ
สำหรับเครื่องจักรที่ใช้งานจริง ให้รวมการประทับเวลา สถานะการทำงาน และประวัติการบำรุงรักษาก่อนประเมินโมเดล AI สตรีม การถ่ายภาพความร้อน คุณสมบัติการสั่น หรือผลการมองเห็นของคอมพิวเตอร์ควรตอบคำถามการปฏิบัติงานที่เฉพาะเจาะจง กำหนดวิธีการอัปเดตโมเดล วิธีแสดงข้อมูลเก่า และวิธีที่ผู้ปฏิบัติงานตรวจสอบคำแนะนำผลลัพธ์ โครงการนำร่อง ที่ใช้งานได้จริงเริ่มต้นด้วยสินทรัพย์เดียวและการตัดสินใจที่วัดผลได้หนึ่งรายการ
ขอบเขตการตรวจสอบเครื่องจักร โครงการนำร่อง
ข้อมูลอ้างอิงทางเทคนิค
- NVIDIA: แนวคิด AI ทางกายภาพ
- NVIDIA: ขั้นตอนการเรียนรู้หุ่นยนต์จำลองสู่จริง
- FDA, Health Canada และ MHRA: ความโปร่งใสสำหรับอุปกรณ์ทางการแพทย์ที่ใช้ ML
ตัวอย่างของภาคส่วนคือความเป็นไปได้ทางวิศวกรรม ต้องกำหนดประสิทธิภาพ ความเหมาะสม และการอนุมัติที่เกี่ยวข้องสำหรับผลิตภัณฑ์และการใช้งานเฉพาะ
อธิบายปัญหา สร้างระบบที่เหมาะสม
บอกเราถึงภาคส่วน งาน สภาพแวดล้อม เซ็นเซอร์ และผลลัพธ์ที่คุณต้องการ เราสามารถพูดคุยเกี่ยวกับอุปกรณ์อิเล็กทรอนิกส์ ซอฟต์แวร์ ตัวเรือนอุปกรณ์ และขั้นตอนการตรวจสอบความถูกต้องขั้นแรกได้
หารือเกี่ยวกับโครงการ AI ทางกายภาพของคุณต่อด้วย Robotics AI →