Generel kunstig intelligens og anvendt industriel AI
Generel kunstig intelligens beskriver en bred forskningsambition. En industriel AI-anvendelse har en mere afgrænset opgave: at genkende en montagefejl, fortolke et sensormønster eller hjælpe en maskine med at reagere på omgivelserne. En brugbar specifikation beskriver beslutningen, den acceptable fejl og den tid, der er til rådighed. Alvexis afgrænser fysisk AI ud fra disse konkrete krav.
Maskinlæring og deep learning er metoder i dette design. Superviseret maskinlæring kræver repræsentative, mærkede eksempler; ikke-superviseret maskinlæring kan hjælpe med at undersøge mønstre uden foruddefinerede mærkater. Ingen af metoderne fjerner behovet for at teste driftsforhold, usikre input og en sikker reaktion ved lav konfidens.
TinyML og kunstig intelligens ved datakilden
TinyML kan være relevant, når en lille model kan rummes inden for en mikrocontrollers hukommelses- og tidsbudget. Større visionopgaver kan kræve en NPU eller en anden computerplatform. Begynd med hele kæden fra sensor til beslutning: dataopsamling, forbehandling, inferens og udgangsinterface. Vælg processoren efter at have målt denne arbejdsbelastning.
Tekniske referencer
Hvad er fysisk AI?
Fysisk AI beskriver AI-systemer, der opfatter og interagerer med den fysiske verden. Et kamera leverer observationer, software fortolker dem, og resultatet informerer en person eller en handling i en maskine. NVIDIA'er Oversigt over fysisk AI beskriver dette forhold mellem opfattelse, ræsonnement og handling i den virkelige verden. En industriel applikation behøver ikke at ligne en humanoid robot: en fast inspektionsstation med en kontrolleret afvisningsmekanisme kan have et meget snævrere, værdifuldt formål.
Fysisk AI, edge AI og robotik AI beskriver forskellige aspekter af et system. Fysisk AI beskriver dets forhold til miljøet. Edge AI beskriver, hvor beregningen finder sted tæt på datakilden. Robotik AI anvender intelligens til en robots opfattelse, beslutninger eller bevægelser. De overlapper ofte, men en sensorgateway kan være nyttig uden AI, og en konventionel kontrolsløjfe kan være det rigtige svar på en forudsigelig opgave.
For en køber er det nyttige spørgsmål specifikt: Hvilken operationel beslutning er svær i dag, hvilke beviser ville forbedre den, og hvordan vil forbedring blive målt? Start der, før du vælger en processor, kamera eller model.
Fysiske AI-applikationer på tværs af brancher
De følgende tolv anvendelsesområder dækker de sektorer, der præsenteres på Alvexis-webstedet og udvider diskussionen til medicin-, transport-, detail- og miljøsystemer. Disse er udviklingsmuligheder og eksempler på pilotprojekt-omfang, ikke påstande om gennemførte kundeimplementeringer. Vælg en sektor for at springe til dens tekniske spørgsmål.
Undersøg processen, mens den foregår.
En kamerastation kunne kontrollere samling, overfladeudseende eller tilstedeværelse af dele og videregive en beslutning til en PLC. Motormålinger kunne understøtte vedligeholdelsestriage. Produktet inkluderer belysning, armaturer, timing, interfaces og en operatør arbejdsgang samt en model.
Definer pilotprojekt: Hvilke defekttyper tæller? Hvor mange falske afvisninger kan linjen tåle? Mål ubesvarede defekter og falske afvisninger efter produktvariant sammen med cyklustid.
Udforsk fabriksapplikationer →Giv bevægelse nyttig kontekst.
Jordrobotter og håndteringssystemer kan kombinere kameraer, afstandssensorer og bevægelsesfeedback for at navigere, lokalisere en last eller inspicere en genstand. Intelligens skal forbindes med robottens kontrolarkitektur og gendannelsesadfærd.
Definer pilotprojekt: Afgrænset driftsområdet, nyttelast og tilladte opgaver. Mål gennemførte missioner, operatørindgreb og restitutionstid under repræsentativ trafik.
Læs Robotics AI-guiden →Forbind feltobservationer til en voksende beslutning.
Jord- og klimaknuder, lokal billedbehandling og kunstvandingsgrænseflader kunne understøtte en defineret afgrødearbejdsgang. Installation, ændring af sollys, snavs, strømtilgængelighed og kommunikation former elektronikken lige så meget som inferens gør.
Definer pilotprojekt: Vælg én afgrøde, miljø og beslutning. Sammenlign observationer med en aftalt reference over relevante forhold, herunder sensortilsmudsning og netværksafbrydelser.
Udforsk afgrøde- og drivhusapplikationer →Observer dyr og deres omgivelser.
Tilsluttede kameraer og miljøsensorer kan hjælpe personalet med at gennemgå aktivitet, staldforhold og ændringer, der fortjener opmærksomhed. Okklusion, dyrebevægelser, belysning og sensorplacering bestemmer, hvad der kan observeres pålideligt.
Definer pilotprojekt: Vælg en observerbar adfærd og en personalerespons. Spor ubesvarede observationer og generende advarsler på tværs af forskellige staldforhold. Veterinære konklusioner kræver deres egne beviser og faglige vurderinger.
Udforsk husdyrapplikationer →Gør udstyrsmålinger til vedligeholdelsesbevis.
Edge-enheder kan indsamle oplysninger om vibrationer, temperatur og driftstilstand fra motorer, pumper eller vedvarende energiudstyr. Et nyttigt resultat forbinder en ændring i målinger til en hændelse, der kan gennemgås, og en eksisterende vedligeholdelsesproces.
Definer pilotprojekt: Etabler en baseline for hvert driftsregime. Tjek alarmens repeterbarhed, datatilgængelighed og ydeevne under opstart, belastningsændringer og strømforstyrrelser.
Udforsk energianvendelser →Gør lokal infrastruktur lettere at forstå.
Miljøknudepunkter, udstyrsovervågning og aggregerede trafikstrømsanalyser kunne understøtte bytjenester. Et lokalt behandlingsdesign kan producere tællinger eller hændelser i stedet for at transmittere en kontinuerlig råstrøm, hvor ansøgningen tillader det.
Definer pilotprojekt: Angiv beslutningsejer, observationsområde og opbevarede oplysninger. Evaluer nøjagtigheden på tværs af vejr og belysning sammen med sensoroppetid og vedligeholdelsesadgang.
Udforsk Smart Cities-applikationer →Byg omkring vanskelige installationsforhold.
Maskinmonteret sensing og robuste gateways kan levere data om udstyrs tilstand, lokale hændelsesregistreringer og telemetri på arbejdspladsen. Støv, vibrationer, fastholdelse af stik og transient strøm skal være en del af produktkravene.
Definer pilotprojekt: Vælg en maskine og en målbar tilstand. Bekræft sensortilslutning, strømgendannelse og datakontinuitet i den påtænkte installation, før du evaluerer en flåde.
Udforsk applikationer på arbejdspladsen →Hold sansning og kommunikation pålidelig i marken.
Potentielle applikationer omfatter overvågning af køretøjets tilstand, vedligeholdelsesdiagnostik, synkroniseret sensorregistrering og udstyrstelemetri. Databehandling, kabinet og grænseflader skal vælges i forhold til programmets miljø- og integrationskrav.
Definer pilotprojekt: Aftal temperatur, effekt og kommunikationsforhold. Mål tidsstempeljustering, genstartsadfærd og beviserne, der bevares, når forbindelsen ikke er tilgængelig.
Udforsk feltsystemteknik →Forbind fysisk sansning til en defineret pleje- eller laboratoriearbejdsgang.
Anvendelsesområder omfatter laboratoriehåndtering, udstyrsovervågning, rehabiliteringsmåling og medicinske sensing-prototyper. Klinisk beslutningsstøtte og patientkontaktrobotik kræver et andet bevisprogram end en hospitalsleveringsvogn.
Definer pilotprojekt: Angiv den påtænkte bruger, patientpopulation, hvis det er relevant, input, output og hvem der handler på det. Arbejd med kliniske og regulatoriske specialister, før du tildeler diagnostiske eller behandlingskrav.
Læs sundhedsteknisk vejledning →Overhold køretøjets og flådens forhold lokalt.
Jernbane-, vej- og marineudstyr kan skabe krævende registrerings- og logningsproblemer. Kandidatprojekter omfatter tilstandsovervågning af delsystemer, belastningsobservation og indbyggede datagateways. Forbindelseshuller og elektriske grænseflader påvirker arkitekturen.
Definer pilotprojekt: Angiv platform, installationsposition og operatørarbejdsgang. Mål optagelse, synkronisering og gendannelse af nyttige hændelser; validere enhver kontrolfunktion inden for køretøjsprogrammets egen forsikringsproces.
Udforsk grænseflade og gateway muligheder →Hjælp personalet med at reagere på den fysiske tilstand af et websted.
Hyldeobservation, overvågning af kølerumsudstyr og service-robotintegration er mulige udgangspunkter. Resultatet bør være en klar handling for en medarbejder, snarere end et andet feed, som nogen skal se.
Definer pilotprojekt: Vælg en begivenhed og en operationel ejer. Mål nyttige alarmer, falske alarmer og responstid. Brug samlede eller ikke-identificerende output, hvor de opfylder kravet.
Diskuter et service-driftsprodukt →Forbind distribuerede aktiver til en handlingsvenlig visning.
Bygningstjenester, vandnetværk og miljøstationer kunne kombinere lokal sansning, udstyr-statsslutning og kommunikation. Kalibreringsadgang, strømbudgetter og vedligeholdelse afgør ofte, om en pilotprojekt kan blive en langtidsholdbar installation.
Definer pilotprojekt: Angiv målekvalitet, driftsområde og serviceintervaller. Testdrift, manglende data- og kommunikationsgendannelse samt de tilsigtede analyser.
Udforsk feltkommunikation →Den fælles arkitektur bag forskellige sektorer
Applikationen ændres, men produktet har stadig brug for en akkvisitionssti, beregning, fysiske grænseflader og en defineret reaktion på fejl. Undgå at behandle AI-modellen som det komplette system. En sen eller fejljusteret observation kan gøre en korrekt forudsigelse ubrugelig på maskinens grænseflade.
| Lag | Beslutning at træffe | Beviser at indsamle |
|---|---|---|
| Sansning | Synsfelt, båndbredde, montering og kalibrering | Repræsentative data, signalkvalitet og blinde vinkler |
| Beregn | CPU-opgaver, understøttet AI-acceleration, hukommelse og termisk budget | Vedvarende arbejdsbelastningsmålinger på målhardwaren |
| Integration | PLC, maskine bus, netværk eller operatørgrænseflade | Timing, tab af besked, ugyldig input og genstartsadfærd |
| Mekanisk design | kabinet, køling, serviceadgang og stik | Installation og miljøverifikation |
| Betjening | Hvem kan handle, tilsidesætte, opdatere og gendanne | Hændelsesregistreringer, versionssporbarhed og acceptresultater |
En klar platform kan gøre det første eksperiment lettere. Brugerdefineret elektronik bliver nyttig, når grænseflader, dimensioner, effekt, omkostninger eller miljøkrav retfærdiggør et dedikeret design. Vores Vejledning: SoM eller SBC forklarer denne beslutning; den carrier-board guide beskriver det tekniske omfang, der følger.
Hvor digitale tvillinger og simulering passer
En digital repræsentation er nyttig, når den besvarer et testbart spørgsmål: kan en robot nå et sted, dækker en sensor det nødvendige område, eller hvordan reagerer en proces på et ændret input? Hold modellens antagelser synlige. En poleret visualisering og en prædiktiv model er forskellige leverancer.
Simulering kan gøre eksperimenter gentagelige og hjælpe med at afsløre fejltilfælde før en fysisk pilotprojekt. Det kan ikke etablere ydeevne under ethvert virkeligt materiale, lysforhold eller mekanisk tolerance. Sammenlign modeloutput med målinger, registrer misforholdet og afgør, hvor modellen er troværdig. NVIDIA'er sim-to-real læringseksempel illustrerer en arbejdsgang, der bevæger sig fra simulering til en fysisk robot; det er en referencearbejdsgang, ikke bevis for en Alvexis-implementering.
Start med én beslutning og en målbar pilotprojekt
- Beskriv driftsproblemet. Identificer den aktuelle arbejdsgang, omkostningerne ved fejl og den ansvarlige for outputtet.
- Indsaml repræsentative observationer. Inkluder almindelig drift, variation og vanskelige tilfælde; blive enige om, hvad der tæller som sandhed.
- Definer svaret. Beslut om systemet registrerer, advarer, anbefaler eller kontrollerer. Angiv, hvornår det skal udskydes til en person.
- Test hele vejen. Mål ydelse af nyttige opgaver, outputalder, vedvarende ressourceforbrug og retablering fra fejl.
- Sæt en frigivelsesgrænse. Aftal acceptbeviser, implementeringsbetingelser, vedligeholdelse og opdateringsansvar.
Start i observationstilstand, når det er praktisk muligt: Sammenlign det foreslåede output med det eksisterende workflow, før det tillades at ændre det pågældende workflow. En lovende prototype bør tjene det næste niveau af ansvar gennem beviser.
Hvordan Alvexis kan hjælpe med at bygge det fysiske produkt
Alvexis udvikler tilpasset elektronik, indlejret software og mekaniske designs omkring applikationskrav. Et projekt kan starte med ForgeEdge-Core, udforske ForgeEdge til integreret edge computing eller brug en dedikeret holder og kabinet, når installationen kræver det. Platformvalg følger arbejdsbyrden og integrationsplanen.
Genanvendelige ingeniørplatforme og parallel udvikling kan forkorte vejen til en fungerende prototype. Den faktiske tidsplan afhænger af sensoradgang, applikationsdata, kortrevisioner, mekanisk værktøj og acceptkrav. Definer disse afhængigheder i starten i stedet for at love én leveringstid for hver sektor.
Fra industrielle IoT-data til en nyttig digital tvilling
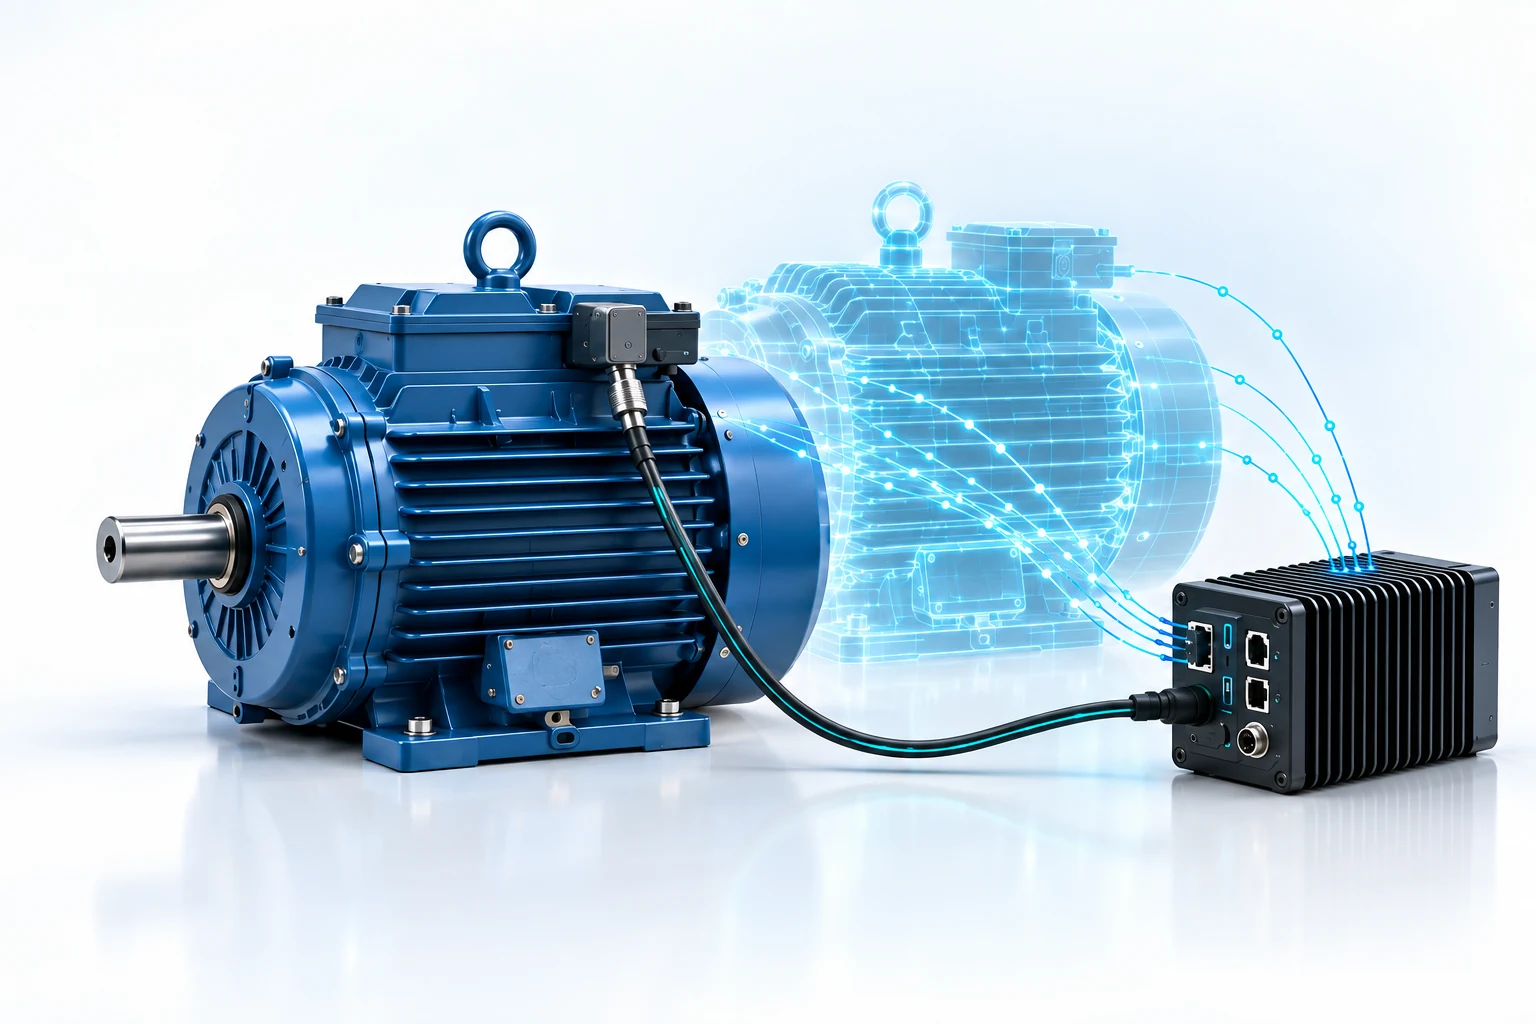
Industrielt IoT forbinder observationer fra udstyr; en digital tvilling relaterer disse observationer til en model af et fysisk aktiv eller en proces. Fysisk AI kan tilføje opfattelse og beslutninger ved maskinen. Disse roller overlapper hinanden i et projekt, men indsamling af telemetri skaber ikke automatisk en forudsigelsesmodel eller et valideret kontrolsystem.
For en produktionsmaskine skal du kombinere tidsstempler, driftstilstand og vedligeholdelseshistorik, før du evaluerer en AI-model. En termisk billeddannelse-strøm, vibrationsfunktioner eller computersynsresultat bør besvare et specifikt operationelt spørgsmål. Definer, hvordan modellen opdateres, hvordan forældede data vises, og hvordan en operatør verificerer den resulterende anbefaling. En praktisk pilotprojekt starter med ét aktiv og én målbar beslutning.
Omfang en maskine overvågning pilotprojekt
Tekniske referencer
- NVIDIA: Fysiske AI-koncepter
- NVIDIA: en sim-til-real robot lærings-workflow
- FDA, Health Canada og MHRA: gennemsigtighed for ML-aktiveret medicinsk udstyr
Sektoreksempler er ingeniørmuligheder. Ydeevne, egnethed og eventuelle relevante godkendelser skal etableres for det pågældende produkt og anvendelse.
Beskriv problemet. Byg det rigtige system.
Fortæl os, hvilken sektor, opgave, miljø, sensorer og resultat, du har brug for. Vi kan diskutere elektronik, software, kabinet og første valideringstrin.
Diskuter dit fysiske AI-projektFortsæt med Robotics AI →