Kecerdasan buatan umum dan AI industri terapan
Kecerdasan buatan umum menggambarkan tujuan riset yang luas. Aplikasi AI industri memiliki tugas lebih terbatas: mengenali kesalahan perakitan, menafsirkan pola sensor, atau membantu mesin merespons lingkungannya. Spesifikasi yang berguna menjelaskan keputusan, kesalahan yang dapat diterima, dan waktu untuk bertindak. Alvexis menentukan lingkup AI fisik berdasarkan kebutuhan konkret tersebut.
Pembelajaran mesin dan pembelajaran mendalam merupakan metode dalam rancangan itu. Pembelajaran terawasi memerlukan contoh berlabel yang representatif; pembelajaran tanpa pengawasan dapat membantu menemukan pola tanpa label yang ditentukan sebelumnya. Keduanya tetap memerlukan pengujian kondisi operasi, masukan yang tidak pasti, dan respons aman ketika tingkat keyakinan rendah.
TinyML dan kecerdasan buatan di edge
TinyML dapat sesuai ketika model kecil memenuhi batas memori dan waktu mikrokontroler. Beban pemrosesan visual yang lebih besar mungkin memerlukan NPU atau platform komputasi lain. Mulailah dari seluruh jalur sensor hingga keputusan: akuisisi, prapemrosesan, inferensi, dan antarmuka keluaran. Pilih prosesor setelah mengukur beban tersebut.
Referensi teknis
Apa itu AI Fisik?
AI fisik menggambarkan sistem AI yang mengindra dunia fisik dan berinteraksi dengannya. Kamera menyediakan pengamatan, perangkat lunak menafsirkannya, dan hasilnya menjadi dasar informasi bagi seseorang atau tindakan mesin. Penjelasan NVIDIA dalam tinjauan AI fisik menggambarkan hubungan ini antara persepsi, penalaran dan tindakan dunia nyata. Aplikasi industri tidak perlu menyerupai robot humanoid: stasiun inspeksi tetap dengan mekanisme penolakan yang terkontrol dapat memiliki tujuan yang lebih sempit dan berharga.
AI fisik, AI tepi dan AI robotik menggambarkan aspek yang berbeda dari sebuah sistem. AI fisik menggambarkan hubungannya dengan lingkungan. Edge AI menggambarkan di mana komputasi terjadi, dekat dengan sumber data. AI robotika menerapkan kecerdasan pada persepsi, keputusan, atau gerakan robot. Ketiganya sering beririsan, tetapi gateway sensor dapat berguna tanpa AI, dan loop kontrol konvensional dapat menjadi pilihan tepat untuk tugas yang dapat diprediksi.
Bagi pembeli, pertanyaan yang berguna adalah pertanyaan spesifik: keputusan operasi mana yang sulit saat ini, bukti apa yang akan meningkatkannya, dan bagaimana peningkatan akan diukur? Mulai di sana sebelum memilih prosesor, kamera atau model.
Aplikasi AI fisik di berbagai industri
Dua belas bidang berikut mencakup sektor yang ditampilkan di situs Alvexis serta memperluas pembahasan ke kedokteran, transportasi, ritel, dan sistem lingkungan. Ini merupakan peluang pengembangan dan contoh cakupan proyek percontohan, bukan klaim penerapan yang telah diselesaikan untuk pelanggan. Pilih sektor untuk melihat pertanyaan rekayasanya.
Periksa proses saat itu terjadi.
Stasiun kamera dapat memeriksa perakitan, kondisi permukaan, atau keberadaan komponen dan mengirim keputusan ke PLC. Pengukuran motor dapat membantu menentukan prioritas pemeliharaan. Produk mencakup pencahayaan, dudukan, pengaturan waktu, antarmuka, alur kerja operator, serta model.
Tentukan proyek percontohan: Jenis cacat apa yang harus dideteksi? Berapa banyak penolakan keliru yang dapat ditoleransi lini produksi? Ukur cacat yang terlewat dan penolakan keliru untuk setiap varian produk, beserta waktu siklusnya.
Jelajahi aplikasi pabrik →Berikan pergerakan konteks yang berguna.
Robot darat dan sistem penanganan material dapat menggabungkan kamera, sensor jarak, dan umpan balik gerakan untuk bernavigasi, menemukan muatan, atau memeriksa barang. Kecerdasan harus terhubung dengan arsitektur kontrol dan perilaku pemulihan robot.
Tentukan proyek percontohan: Batasi area operasi, muatan, dan tugas yang diizinkan. Ukur misi yang selesai, intervensi operator, dan waktu pemulihan dalam kondisi lalu lintas yang representatif.
Baca panduan AI robotika →Hubungkan pengamatan lapangan dengan keputusan budidaya.
Node sensor tanah dan iklim, pengolahan citra lokal, serta antarmuka irigasi dapat mendukung alur kerja budidaya yang ditentukan. Pemasangan, perubahan sinar matahari, kotoran, ketersediaan daya, dan komunikasi sama pentingnya dengan inferensi dalam menentukan rancangan elektronik.
Tentukan proyek percontohan: Pilih satu tanaman, lingkungan dan keputusan. Bandingkan pengamatan dengan referensi yang disepakati atas kondisi yang relevan, termasuk pencemaran sensor dan gangguan jaringan.
Jelajahi penerapan pada budidaya dan rumah kaca →Amati hewan dan lingkungan mereka.
Kamera yang terhubung dan sensor lingkungan dapat membantu staf untuk menilai aktivitas, kondisi kandang, dan perubahan yang perlu diperhatikan. Oklusi, pergerakan hewan, pencahayaan dan penempatan sensor menentukan apa yang dapat diamati dengan dapat diandalkan.
Tentukan proyek percontohan: Pilih perilaku yang dapat diamati dan tanggapan staf. Melacak pengamatan yang terlewatkan dan peringatan gangguan di berbagai kondisi kandang. Kesimpulan kedokteran hewan memerlukan bukti dan penilaian profesional mereka sendiri.
Menjelajahi aplikasi ternak →Mengubah pengukuran peralatan menjadi bukti perawatan.
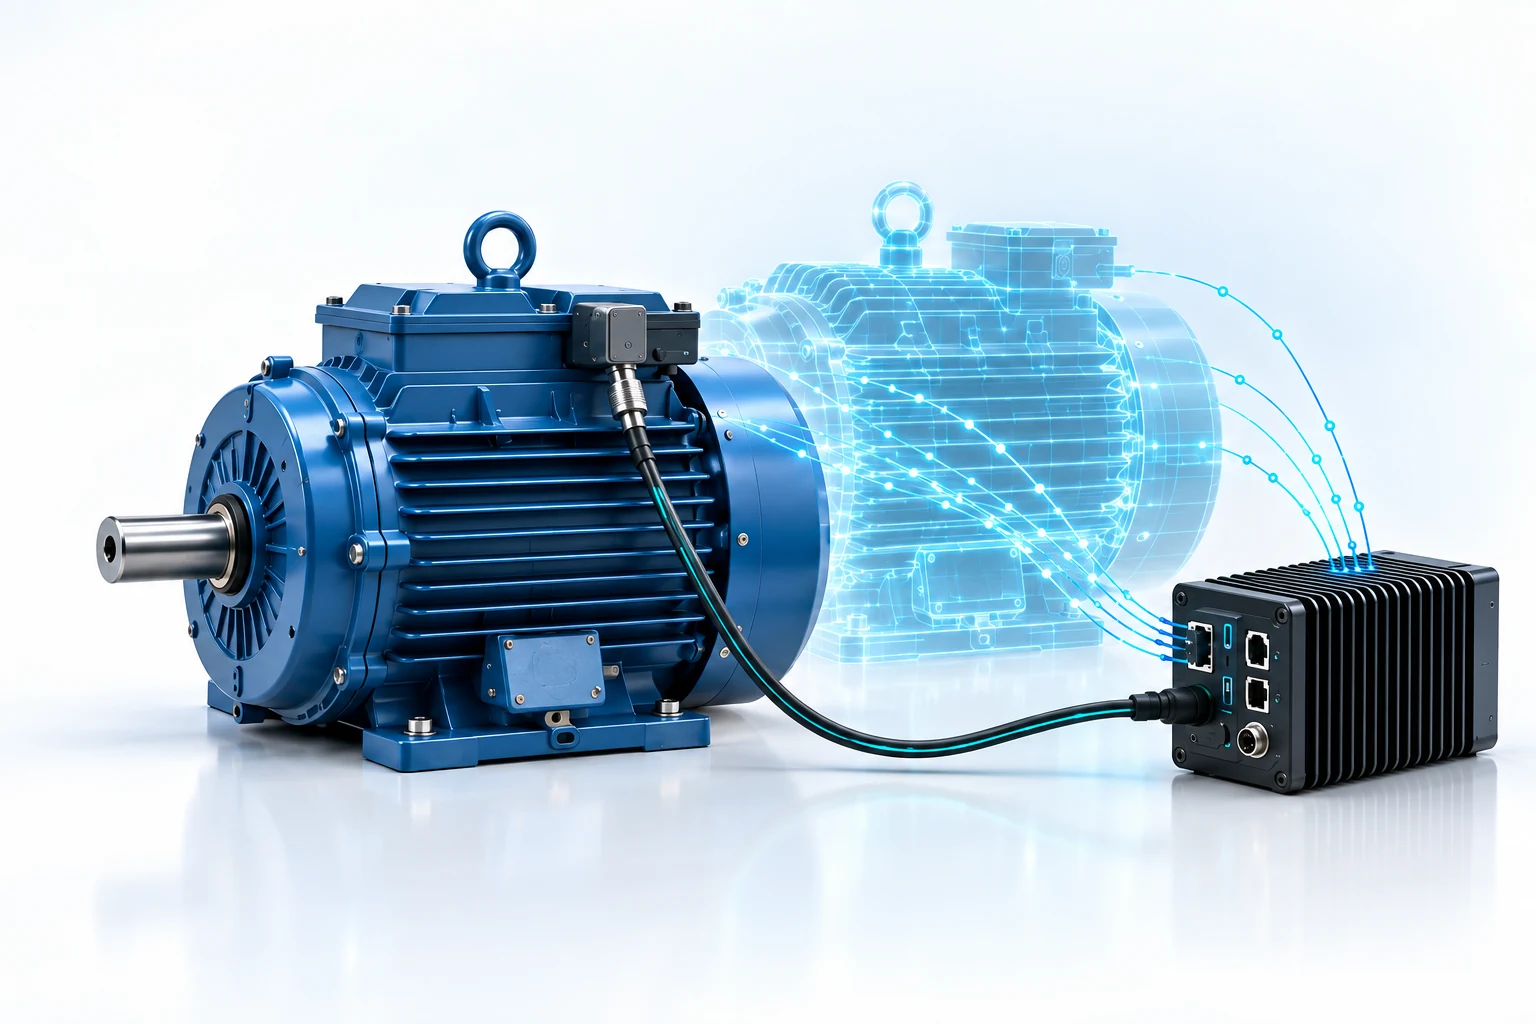
Perangkat edge dapat mengumpulkan informasi getaran, suhu, dan kondisi operasi dari motor, pompa, atau peralatan energi terbarukan. Hasil yang berguna menghubungkan perubahan pengukuran dengan kejadian yang dapat ditinjau dan proses pemeliharaan yang sudah ada.
Tentukan proyek percontohan: Tetapkan garis dasar untuk setiap rezim operasi. Periksa pengulangan peringatan, ketersediaan data dan kinerja selama permulaan, perubahan beban dan gangguan daya.
Jelajahi penerapan di sektor energi →Membuat infrastruktur lokal lebih mudah dipahami.
Node lingkungan, pemantauan peralatan, dan analisis aliran lalu lintas agregat dapat mendukung layanan kota. desain pemrosesan lokal dapat menghasilkan hitungan atau peristiwa daripada mengirimkan aliran mentah yang terus menerus, di mana aplikasi memungkinkan.
Tentukan proyek percontohan: Tentukan pemilik keputusan, area pengamatan dan informasi yang tersimpan. Evaluasi akurasi di sepanjang cuaca dan pencahayaan, bersama dengan waktu aktif sensor dan akses pemeliharaan.
Jelajahi penerapan untuk kota cerdas →Bangun di sekitar kondisi instalasi yang sulit.
Sensor yang dipasang pada mesin dan gateway tangguh dapat menyediakan data kondisi peralatan, catatan kejadian lokal, dan telemetri lokasi kerja. Debu, getaran, kekuatan penguncian konektor, dan transien catu daya harus menjadi bagian dari persyaratan produk.
Tentukan proyek percontohan: Pilih mesin dan kondisi yang dapat diukur. Verifikasi pemasangan sensor, pemulihan daya dan kontinuitas data dalam instalasi yang diinginkan sebelum mengevaluasi armada.
Jelajahi aplikasi situs kerja →Jaga sensor dan komunikasi yang dapat diandalkan di lapangan.
Potensi aplikasi meliputi pemantauan kondisi kendaraan, diagnostik pemeliharaan, rekaman sensor sinkron dan telemetri peralatan. Komputasi, enclosure dan antarmuka harus dipilih terhadap persyaratan lingkungan dan integrasi program.
Tentukan proyek percontohan: Sepakati kondisi suhu, catu daya, dan komunikasi. Ukur keselarasan penanda waktu, perilaku saat mulai ulang, dan bukti yang tersimpan ketika konektivitas tidak tersedia.
Menjelajahi Teknik Sistem Lapangan →Hubungkan pengindraan fisik dengan alur perawatan atau laboratorium yang ditentukan.
Bidang penerapannya meliputi penanganan material laboratorium, pemantauan peralatan, pengukuran rehabilitasi, dan prototipe pengindraan medis. Dukungan keputusan klinis dan robotika yang bersentuhan dengan pasien memerlukan program pembuktian yang berbeda dari robot pengantar di rumah sakit.
Tentukan proyek percontohan: Tentukan pengguna yang dituju, populasi pasien jika relevan, masukan, keluaran, dan pihak yang bertindak berdasarkan hasilnya. Libatkan spesialis klinis dan regulasi sebelum menetapkan klaim diagnosis atau pengobatan.
Baca panduan teknik kesehatan →Amati kondisi kendaraan dan armada secara lokal.
Peralatan kereta api, jalan raya, dan maritim dapat menghadirkan kebutuhan pengindraan dan pencatatan yang menantang. Contoh proyek meliputi pemantauan kondisi subsistem, pengamatan pemuatan, dan gateway data di kendaraan. Gangguan konektivitas dan antarmuka kelistrikan memengaruhi arsitektur.
Tentukan proyek percontohan: Tentukan platform, posisi instalasi dan aliran kerja operator. Uji tangkapan event yang berguna, sinkronisasi dan pemulihan; validasi fungsi kontrol apapun dalam proses jaminan program kendaraan sendiri.
Jelajahi opsi antarmuka dan gerbang →Bantu staf merespons kondisi fisik suatu lokasi.
Observasi rak, pemantauan peralatan penyimpanan dingin dan integrasi layanan robot adalah titik awal yang mungkin. Hasilnya harus menjadi tindakan yang jelas bagi seorang anggota staf, bukan feed lain yang harus dilihat seseorang.
Tentukan proyek percontohan: Pilih sebuah peristiwa dan pemilik operasi. Uji peringatan berguna, peringatan palsu dan waktu respons. Gunakan keluaran agregat atau tidak mengidentifikasi di mana mereka memenuhi persyaratan.
Diskusi produk operasi layanan →Hubungkan aset yang tersebar dengan informasi yang dapat ditindaklanjuti.
Layanan gedung, jaringan air dan stasiun lingkungan dapat menggabungkan sensor lokal, inferensi kondisi peralatan, dan komunikasi. Akses kalibrasi, anggaran daya dan pemeliharaan sering memutuskan apakah pilot dapat menjadi instalasi jangka panjang.
Tentukan proyek percontohan: Tentukan kualitas pengukuran, rentang operasi, dan interval servis. Uji pergeseran hasil ukur, kehilangan data, dan pemulihan komunikasi, selain analisis yang direncanakan.
Menjelajahi komunikasi lapangan →Arsitektur Umum di Belakang Berbagai Sektor
Aplikasinya dapat berubah, tetapi produk tetap membutuhkan jalur akuisisi data, komputasi, antarmuka fisik, dan respons gangguan yang ditentukan. Jangan menganggap model AI sebagai keseluruhan sistem. Pengamatan yang terlambat atau tidak selaras dapat membuat prediksi yang benar tidak dapat digunakan pada antarmuka mesin.
| Lapisan | Keputusan yang harus diambil | Bukti untuk dikumpulkan |
|---|---|---|
| Pengindraan | Bidang pandang, lebar pita, pemasangan, dan kalibrasi | Data perwakilan, kualitas sinyal dan titik buta |
| Komputasi | Tugas CPU, dukungan akselerasi AI, memori dan anggaran termal | Pengukuran beban kerja yang berkelanjutan pada perangkat keras target |
| Integrasi | PLC, bus mesin, jaringan atau antarmuka operator | Waktu, kehilangan pesan, masukan-tidak sah dan perilaku restart |
| Desain mekanik | Enclosure, pendingin, akses layanan dan konektor | Pemasangan dan verifikasi lingkungan |
| Operasi | Siapa yang bisa bertindak, membatalkan, memperbarui dan memulihkan | Catatan kejadian, ketertelusuran versi, dan hasil penerimaan |
Platform siap pakai dapat memudahkan eksperimen awal. Elektronik khusus berguna ketika antarmuka, dimensi, daya, biaya, atau persyaratan lingkungan membenarkan desain tersendiri. Panduan kami tentang perbandingan SoM dan SBC menjelaskan keputusan tersebut; sedangkan panduan papan carrier menjelaskan cakupan rekayasa yang mengikutinya.
Digital twin
Representasi digital berguna ketika menjawab pertanyaan yang dapat diuji: dapatkah robot mencapai lokasi, apakah sensor mencakup area yang dibutuhkan, atau bagaimana proses menanggapi input yang berubah? Jaga asumsi model terlihat. Visualisasi yang disempurnakan dan model prediksi adalah hasil yang berbeda.
Simulasi membuat eksperimen dapat diulang dan membantu mengungkap kasus kegagalan sebelum proyek percontohan fisik. Simulasi tidak membuktikan kinerja pada setiap material, kondisi pencahayaan, atau toleransi mekanis nyata. Bandingkan keluaran model dengan pengukuran, catat perbedaannya, dan tentukan kapan model dapat dipercaya. Contoh NVIDIA tentang contoh belajar sim-to-real menggambarkan alur kerja yang bergerak dari simulasi ke robot fisik; ini adalah alur kerja referensi, bukan bukti untuk penempatan Alvexis.
Mulai dengan satu keputusan dan proyek percontohan yang terukur
- Deskripsikan masalah operasi. Identifikasi aliran kerja saat ini, biaya kesalahan dan orang yang bertanggung jawab untuk keluaran.
- Kumpulkan pengamatan perwakilan. Sertakan operasi normal, variasi, dan kasus sulit; sepakati data acuan nyata untuk validasi.
- Tentukan responnya. Tentukan apakah sistem merekam, memberi peringatan, merekomendasikan, atau mengendalikan. Tentukan kapan sistem harus menyerahkan keputusan kepada manusia.
- Uji seluruh jalurnya. Mengukur kinerja tugas yang berguna, usia output, penggunaan sumber daya yang berkelanjutan dan pemulihan dari kegagalan.
- Tetapkan batas rilis. Sepakati bukti penerimaan, kondisi penerapan, serta tanggung jawab pemeliharaan dan pembaruan.
Mulai dalam mode observasi ketika praktis: bandingkan keluaran yang diusulkan dengan aliran kerja yang ada sebelum memungkinkannya untuk mengubah aliran kerja itu. Prototipe yang menjanjikan harus mendapatkan tingkat tanggung jawab berikutnya melalui bukti.
Bagaimana Alvexis bisa membantu membangun produk fisik
Alvexis mengembangkan elektronik khusus, perangkat lunak tertanam, dan desain mekanis sesuai persyaratan aplikasi. Proyek dapat dimulai dengan ForgeEdge-Core, menggunakan ForgeEdge untuk komputasi edge terintegrasi, atau memakai papan carrier dan casing khusus jika pemasangan menuntutnya. Pemilihan platform mengikuti beban kerja dan rencana integrasi.
Platform rekayasa yang dapat digunakan kembali dan pengembangan paralel dapat mempersingkat rute menuju prototipe yang berfungsi. Jadwal yang sebenarnya tergantung pada akses sensor, data aplikasi, revisi papan, alat-alat mekanik dan persyaratan penerimaan. Menetapkan ketergantungan tersebut pada awal daripada menjanjikan satu waktu pengiriman untuk setiap sektor.
Referensi teknis
- NVIDIA: Konsep AI fisik
- NVIDIA: alur pembelajaran robot dari simulasi ke dunia nyata
- FDA, Health Canada dan MHRA: transparansi untuk perangkat medis yang mendukung ML
Contoh sektor adalah kemungkinan teknik. kinerja, kecocokan dan semua persetujuan yang berlaku harus ditetapkan untuk produk dan penggunaan tertentu.
Deskripsikan masalahnya, buat sistem yang tepat.
Sampaikan sektor, tugas, lingkungan, sensor, dan hasil yang Anda butuhkan. Kita dapat membahas elektronik, perangkat lunak, casing, dan tahap validasi awal.
Diskusikan Proyek AI Fisik AndaLanjutkan ke AI robotika →