Inteligența artificială generală și IA industrială aplicată
Inteligența artificială generală descrie un obiectiv amplu de cercetare. O aplicație industrială de IA are o sarcină mai precisă: să recunoască o eroare de asamblare, să interpreteze un tipar al semnalelor de la senzori sau să ajute o mașină să reacționeze la mediul său. Specificația utilă stabilește decizia, eroarea acceptabilă și timpul disponibil pentru acțiune. Alvexis definește proiectele de IA fizică pornind de la aceste cerințe concrete.
Învățarea automată și învățarea profundă sunt metode utilizate în acest proiect. Învățarea supravegheată necesită exemple reprezentative, etichetate; învățarea nesupravegheată poate explora tipare fără etichete prestabilite. Niciuna nu elimină necesitatea testării condițiilor de funcționare, a intrărilor incerte și a unei reacții sigure atunci când nivelul de încredere este scăzut.
TinyML și inteligența artificială la marginea rețelei
TinyML poate fi potrivit dacă un model mic se încadrează în memoria și timpul de procesare disponibile pe un microcontroler. Sarcinile mai ample de vedere artificială pot necesita un NPU sau altă platformă de calcul. Începeți cu întregul traseu de la senzor la decizie: achiziție, preprocesare, inferență și interfața de ieșire. Alegeți procesorul după măsurarea acestei sarcini.
Referințe tehnice
Ce este inteligența artificială fizică?
AI fizică descrie sisteme AI care percep și interacționează cu lumea fizică. O cameră furnizează observații, software-ul le interpretează, iar rezultatul informează o persoană sau o acțiune dintr-o mașină. NVIDIA Prezentare generală a IA fizică descrie această relație dintre percepție, raționament și acțiune din lumea reală. O aplicație industrială nu trebuie să semene cu un robot umanoid: o stație de inspecție fixă cu un mecanism de respingere controlat poate avea un scop mult mai restrâns și valoros.
IA fizică, Edge AI și IA robotică descriu diferite aspecte ale unui sistem. IA fizică descrie relația sa cu mediul. Edge AI descrie unde are loc calculul, aproape de sursa datelor. Robotică AI aplică inteligența percepției, deciziilor sau mișcării unui robot. Ele se suprapun adesea, dar un gateway cu senzori poate fi util fără AI, iar o buclă de control convențională poate fi răspunsul potrivit pentru o sarcină previzibilă.
Pentru un cumpărător, întrebarea utilă este specifică: care decizie operațională este dificilă astăzi, ce dovezi ar îmbunătăți-o și cum va fi măsurată îmbunătățirea? Începeți de acolo înainte de a selecta un procesor, o cameră sau un model.
Aplicații fizice AI în diverse industrii
Următoarele douăsprezece domenii de aplicare acoperă sectoarele prezentate pe site-ul Alvexis și extind discuția la medicină, transport, retail și sisteme de mediu. Acestea sunt oportunități de dezvoltare și exemple de domenii pilot, nu revendicări ale implementărilor finalizate ale clienților. Selectați un sector pentru a trece la întrebările sale de inginerie.
Inspectați procesul în timp ce se întâmplă.
O stație de cameră poate verifica ansamblul, aspectul suprafeței sau prezența pieselor și poate transmite o decizie unui PLC. Măsurătorile motorului ar putea sprijini triajul întreținerii. Produsul include iluminat, corpuri de iluminat, sincronizare, interfețe și un flux de lucru pentru operator, precum și un model.
Definiți pilotul: Ce tipuri de defecte contează? Câte respingeri false poate tolera linia? Măsurați defectele ratate și false refuzuri în funcție de varianta de produs, împreună cu timpul de ciclu.
Explorați aplicațiile din fabrică →Oferiți mișcării context util.
Roboții de sol și sistemele de manipulare pot combina camere, senzori de rază de acțiune și feedback de mișcare pentru a naviga, a localiza o încărcătură sau a inspecta un articol. Inteligența trebuie să se conecteze la arhitectura de control și la comportamentul de recuperare a robotului.
Definiți pilotul: Limitați zona de operare, sarcinile utile și sarcinile permise. Măsurați misiunile finalizate, intervențiile operatorului și timpul de recuperare în trafic reprezentativ.
Citiți ghidul Robotics AI →Conectați observațiile din teren cu o decizie în creștere.
Nodurile de sol și climă, procesarea imaginilor locale și interfețele de irigare ar putea susține un flux de lucru definit pentru culturi. Instalarea, schimbarea luminii solare, murdăria, disponibilitatea energiei și comunicațiile modelează electronicele la fel de mult ca și inferența.
Definiți pilotul: Alegeți o cultură, un mediu și o decizie. Comparați observațiile cu o referință convenită asupra condițiilor relevante, inclusiv înfundarea senzorilor și întreruperile rețelei.
Explorați aplicațiile pentru culturi și sere →Observați animalele și împrejurimile lor.
Camerele conectate și senzorii de mediu ar putea ajuta personalul să revizuiască activitatea, condițiile hambarului și schimbările care merită atenție. Ocluzia, mișcarea animalelor, iluminarea și plasarea senzorului determină ceea ce poate fi observat în mod fiabil.
Definiți pilotul: Selectați un comportament observabil și un răspuns al personalului. Urmăriți observațiile ratate și alertele neplăcute în diferite condiții de hambar. Concluziile veterinare necesită propriile dovezi și evaluare profesională.
Explorați aplicațiile pentru animale →Transformați măsurătorile echipamentelor în dovezi de întreținere.
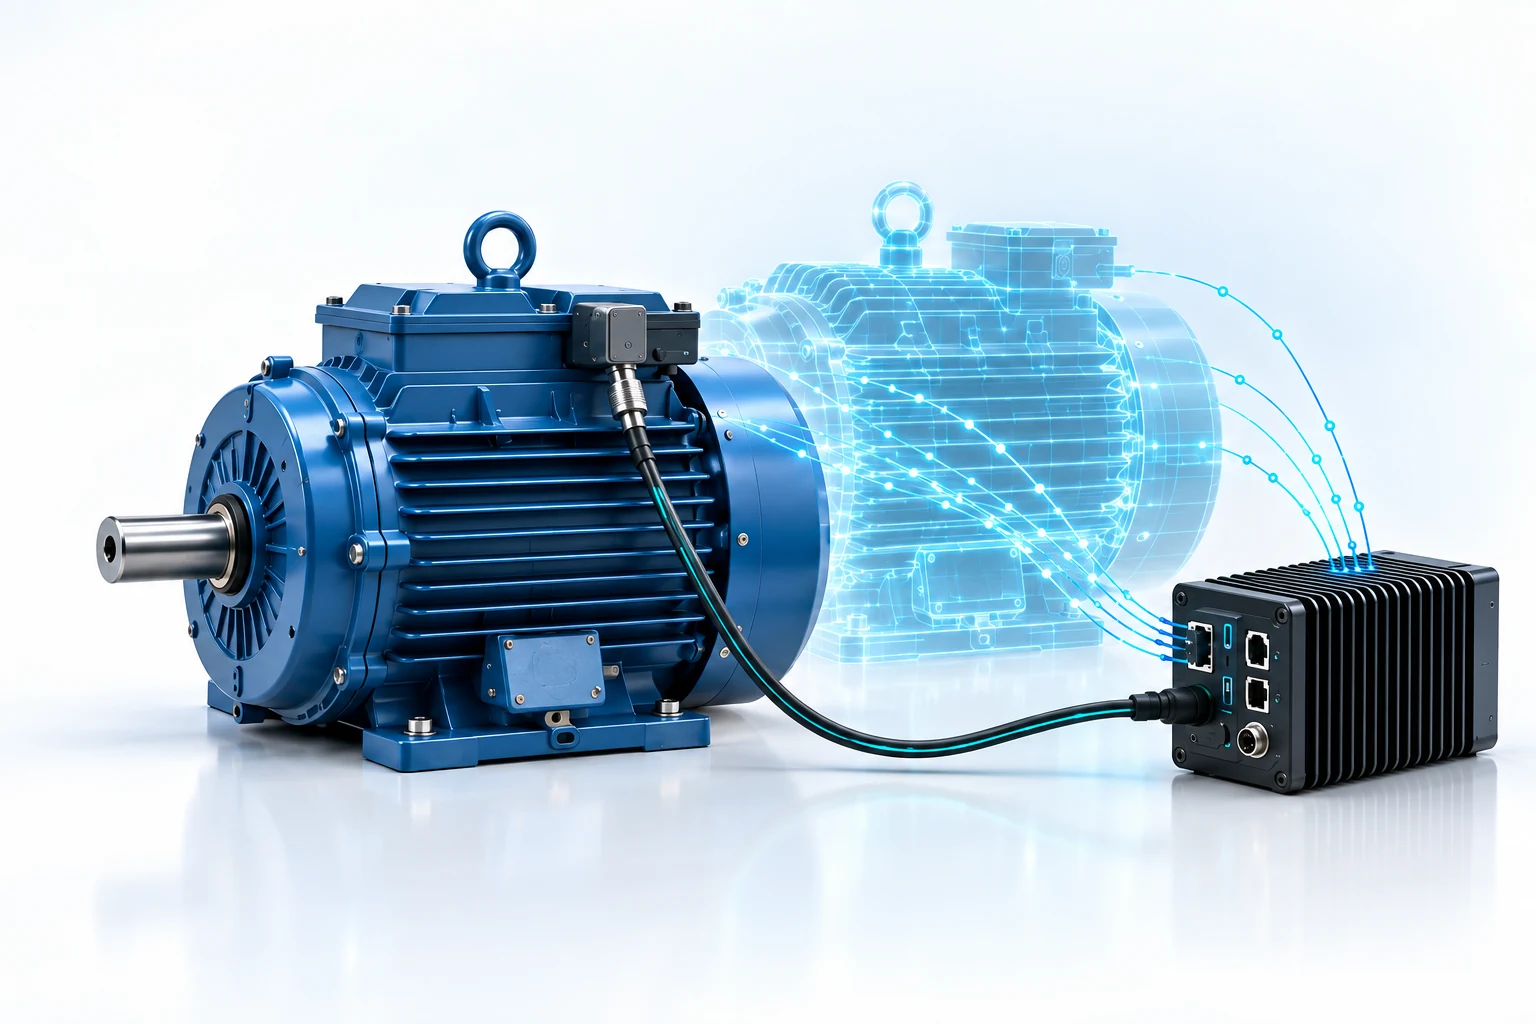
Dispozitivele Edge ar putea colecta informații despre vibrații, temperatură și starea de funcționare de la motoare, pompe sau echipamente cu energie regenerabilă. Un rezultat util conectează o modificare a măsurătorilor cu un eveniment care poate fi revizuit și cu un proces de întreținere existent.
Definiți pilotul: Stabiliți o linie de referință pentru fiecare regim de funcționare. Verificați repetabilitatea alertelor, disponibilitatea datelor și performanța în timpul pornirii, modificările sarcinii și perturbațiile de alimentare.
Explorați aplicațiile energetice →Faceți infrastructura locală mai ușor de înțeles.
Nodurile de mediu, monitorizarea echipamentelor și analiza agregată a fluxului de trafic ar putea sprijini serviciile orașului. Un proiect de procesare locală poate produce numărări sau evenimente în loc să transmită un flux continuu brut, acolo unde aplicația o permite.
Definiți pilotul: Specificați proprietarul deciziei, zona de observare și informațiile reținute. Evaluați acuratețea în funcție de vreme și iluminare, împreună cu timpul de funcționare al senzorului și accesul la întreținere.
Explorați aplicațiile Smart Cities →Construiți în jurul condițiilor dificile de instalare.
Detecția montată pe mașină și gateway-urile robuste ar putea oferi date despre starea echipamentului, înregistrări locale de evenimente și telemetrie la locul de muncă. Praful, vibrațiile, reținerea conectorilor și puterea tranzitorie trebuie să facă parte din cerințele produsului.
Definiți pilotul: Selectați o mașină și o condiție măsurabilă. Verificați atașarea senzorului, recuperarea energiei și continuitatea datelor în instalația prevăzută înainte de a evalua o flotă.
Explorați aplicațiile de la locul de muncă →Păstrați detecția și comunicațiile fiabile pe teren.
Aplicațiile potențiale includ monitorizarea stării vehiculelor, diagnosticarea întreținerii, înregistrarea sincronizată cu senzori și telemetria echipamentelor. Calculul, carcasa și interfețele trebuie selectate în funcție de cerințele de mediu și de integrare ale programului.
Definiți pilotul: Acordați condițiile de temperatură, putere și comunicații. Măsurați alinierea marcajului de timp, comportamentul de repornire și dovezile păstrate atunci când conectivitatea nu este disponibilă.
Explorați ingineria sistemelor de câmp →Conectați detectarea fizică la un flux de lucru definit de îngrijire sau de laborator.
Domeniile de aplicare includ manipularea în laborator, monitorizarea echipamentelor, măsurarea reabilitării și prototipurile de detectare medicală. Suportul pentru luarea deciziilor clinice și robotica de contact cu pacientul necesită un program de dovezi diferit de un cărucior de livrare în spital.
Definiți pilotul: Indicați utilizatorul vizat, populația de pacienți, dacă este relevant, intrarea, ieșirea și cine acționează asupra acestuia. Lucrați cu specialiști clinici și de reglementare înainte de a atribui cereri de diagnostic sau tratament.
Citiți ghidul de inginerie medicală →Observați condițiile vehiculului și ale flotei la nivel local.
Echipamentele feroviare, rutiere și maritime pot crea probleme solicitante de detectare și de exploatare forestieră. Proiectele candidate includ monitorizarea stării subsistemului, observarea încărcării și gateway-uri de date la bord. Lacunele de conectivitate și interfețele electrice influențează arhitectura.
Definiți pilotul: Specificați platforma, poziția de instalare și fluxul de lucru al operatorului. Măsurați capturarea, sincronizarea și recuperarea evenimentelor utile; validați orice funcție de control din cadrul propriului proces de asigurare al programului vehiculului.
Explorați opțiunile de interfață și gateway →Ajutați personalul să răspundă la starea fizică a unui site.
Observarea raftului, monitorizarea echipamentelor de depozitare frigorifică și integrarea service-robot sunt posibile puncte de plecare. Rezultatul ar trebui să fie o acțiune clară pentru un membru al personalului, mai degrabă decât un alt flux pe care cineva trebuie să îl urmărească.
Definiți pilotul: Alegeți un eveniment și un proprietar operațional. Măsurați alertele utile, alertele false și timpul de răspuns. Utilizați ieșiri agregate sau neidentificabile acolo unde acestea îndeplinesc cerințele.
Discutați despre un produs pentru operațiuni de service →Conectați activele distribuite la o vizualizare acționabilă.
Serviciile de construcții, rețelele de apă și stațiile de mediu ar putea combina detectarea locală, inferența echipamentului și comunicațiile. Accesul la calibrare, bugetele de putere și mentenabilitatea decid adesea dacă un pilot poate deveni o instalație de lungă durată.
Definiți pilotul: Specificați calitatea măsurării, intervalul de funcționare și intervalele de întreținere. Deriva de testare, recuperarea datelor lipsă și a comunicațiilor, precum și analiza dorită.
Explorați comunicațiile de teren →Arhitectura comună din spatele diferitelor sectoare
Aplicația se schimbă, dar produsul are nevoie în continuare de o cale de achiziție, calcul, interfețe fizice și un răspuns definit la defecțiuni. Evitați să tratați modelul AI ca pe un sistem complet. O observație întârziată sau nealiniată poate face o predicție corectă inutilizabilă la interfața mașinii.
| Strat | Decizie de luat | Dovezi de colectat |
|---|---|---|
| Sentire | Câmp de vedere, lățime de bandă, montare și calibrare | Date reprezentative, calitatea semnalului și punctele moarte |
| Procesare | Sarcini CPU, accelerare AI acceptată, memorie și buget termic | Măsurători susținute a sarcinii de lucru pe hardware-ul țintă |
| Integrarea | PLC, mașină, interfață de rețea sau operator | Timpul, pierderea mesajului, introducerea nevalidă și comportamentul de repornire |
| Design mecanic | Carcasă, răcire, acces la service și conectori | Instalare si verificare de mediu |
| Operațiunea | Cine poate acționa, suprascrie, actualiza și recupera | Înregistrările evenimentelor, trasabilitatea versiunii și rezultatele acceptării |
O platformă pregătită poate face primul experiment mai ușor. Electronicele personalizate devin utile atunci când interfețele, dimensiunile, puterea, costul sau cerințele de mediu justifică un design dedicat. Al nostru Ghid SoM versus SBC explică acea decizie; cel placa de bază pentru un ghid al modulului de calcul descrie domeniul de aplicare al ingineriei care urmează.
Geamăn digital
O reprezentare digitală este utilă atunci când răspunde la o întrebare testabilă: poate un robot să ajungă într-o locație, un senzor acoperă zona necesară sau cum răspunde un proces la o intrare modificată? Păstrați vizibile ipotezele modelului. O vizualizare rafinată și un model predictiv sunt livrabile diferite.
Simularea poate face experimentele repetabile și poate ajuta la expunerea cazurilor de eșec înaintea unui pilot fizic. Nu poate stabili performanța în orice material real, condiție de iluminare sau toleranță mecanică. Comparați rezultatele modelului cu măsurători, înregistrați nepotrivirea și determinați unde modelul este demn de încredere. NVIDIA exemplu de învățare sim-to-real ilustrează un flux de lucru care trece de la simulare la un robot fizic; este un flux de lucru de referință, nu o dovadă pentru o implementare Alvexis.
Începeți cu o singură decizie și un pilot măsurabil
- Descrieți problema operațională. Identificați fluxul de lucru actual, costul erorilor și persoana responsabilă pentru rezultat.
- Colectați observații reprezentative. Includeți funcționarea obișnuită, variația și cazurile dificile; de acord asupra a ceea ce contează ca adevăr de bază.
- Definiți răspunsul. Decideți dacă sistemul înregistrează, alertează, recomandă sau controlează. Precizați când trebuie să se înmâneze unei persoane.
- Testează întreaga cale. Măsurați performanța sarcinilor utile, vârsta de ieșire, utilizarea susținută a resurselor și recuperarea din defecțiuni.
- Stabiliți o limită de eliberare. Acordați dovezi de acceptare, condiții de implementare, responsabilități de întreținere și actualizare.
Începeți în modul de observare când este posibil: comparați rezultatul propus cu fluxul de lucru existent înainte de a-i permite să schimbe acel flux de lucru. Un prototip promițător ar trebui să câștige următorul nivel de responsabilitate prin dovezi.
Cum poate ajuta Alvexis la construirea produsului fizic
Alvexis dezvoltă electronice personalizate, software încorporat și design mecanic în jurul cerințelor aplicației. Un proiect poate începe cu ForgeEdge-Core, explorează ForgeEdge pentru calcularea locală integrată sau utilizați o bază și o carcasă dedicate atunci când instalația o cere. Selectarea platformei urmează volumul de muncă și planul de integrare.
Platformele de inginerie reutilizabile și dezvoltarea paralelă pot scurta traseul către un prototip funcțional. Programul real depinde de accesul la senzor, datele aplicației, revizuirile plăcii, sculele mecanice și cerințele de acceptare. Definiți aceste dependențe la început în loc să promiteți un singur timp de livrare pentru fiecare sector.
Referințe tehnice
- NVIDIA: Concepte AI fizice
- NVIDIA: un flux de lucru de învățare a robotului sim-to-real
- FDA, Health Canada și MHRA: transparență pentru dispozitivele medicale compatibile cu ML
Exemple de sector sunt posibilitățile de inginerie. Performanța, adecvarea și orice aprobări aplicabile trebuie stabilite pentru produsul și utilizarea anume.
Descrieți problema. Construiește sistemul potrivit.
Spuneți-ne sectorul, sarcina, mediul, senzorii și rezultatul de care aveți nevoie. Putem discuta despre electronică, software, carcasă și primul pas de validare.
Discutați despre proiectul dvs. de IA fizicăContinuați cu Robotics AI →