Genel yapay zekâ ve uygulamalı endüstriyel AI
Genel yapay zekâ, kapsamlı bir araştırma hedefini ifade eder. Endüstriyel AI uygulaması ise montaj hatasını tanımak, bir sensör örüntüsünü yorumlamak veya makinenin çevresine tepki vermesini desteklemek gibi daha dar bir göreve odaklanır. Teknik şartname; verilecek kararı, kabul edilebilir hatayı ve tepki için ayrılan süreyi tanımlamalıdır. Alvexis, fiziksel AI çalışmalarının kapsamını bu somut gereksinimler etrafında oluşturur.
Makine öğrenmesi ve derin öğrenme bu tasarımda kullanılabilecek yöntemlerdir. Gözetimli öğrenme, temsil gücü olan etiketli örnekler gerektirir. Gözetimsiz öğrenme ise önceden belirlenmiş etiketler olmadan örüntüleri incelemeyi destekleyebilir. Her iki yaklaşımda da çalışma koşulları, belirsiz girdiler ve düşük güven durumunda verilecek güvenli tepki test edilmelidir.
TinyML ve uçta yapay zekâ
Küçük bir model mikrodenetleyicinin bellek ve zamanlama sınırlarına sığıyorsa TinyML uygun olabilir. Daha büyük görüntü işleme görevleri NPU veya farklı bir işlem platformu gerektirebilir. Önce sensörden karara uzanan veri toplama, ön işleme, çıkarım ve çıkış arayüzü zincirini değerlendirin. İşlemciyi bu iş yükünü ölçtükten sonra seçin.
Teknik kaynaklar
Fiziksel Yapay Zeka nedir?
Fiziksel yapay zekâ, fiziksel dünyayı algılayan ve onunla etkileşime giren yapay zekâ sistemlerini tanımlar. Kamera gözlem verisi sağlar, yazılım bunu yorumlar ve sonuç bir kişinin kararına veya makinenin eylemine yön verir. NVIDIA’nın fiziksel yapay zekâya genel bakış yazısı algılama, akıl yürütme ve gerçek dünyadaki eylem arasındaki ilişkiyi açıklar. Endüstriyel bir uygulamanın insansı robota benzemesi gerekmez: Kontrollü bir ayırma mekanizmasına sahip sabit kontrol istasyonu, çok daha dar kapsamlı ve değerli bir amaca hizmet edebilir.
Fiziksel yapay zekâ, uç yapay zekâ ve robotik yapay zekâ, bir sistemin farklı yönlerini tanımlar. Fiziksel yapay zekâ çevreyle olan ilişkisini açıklar. Uç yapay zekâ veri kaynağına yakın, hesaplamanın nerede gerçekleştiğini açıklar. Robotik Yapay Zeka robotun algılamasına, kararlarına veya hareketine zekâ kazandırır. Bu alanlar sıklıkla örtüşür; ancak bir sensör ağ geçidi yapay zekâ olmadan da faydalı olabilir ve öngörülebilir bir görev için klasik kontrol döngüsü doğru çözüm olabilir.
Bir alıcı için, yararlı soru şudur: bugün hangi operasyonel karar zordur, onu iyileştirecek kanıt nedir ve iyileşme nasıl ölçülecek? Bir işlemci, kamera veya model seçmeden önce burada başlayın.
Sektörlere göre fiziksel yapay zekâ uygulamaları
Aşağıdaki on iki uygulama alanı, Alvexis sitesinde yer alan sektörlerin yanı sıra tıp, ulaşım, perakende ve çevre sistemlerini de kapsar. Bunlar geliştirme fırsatları ve örnek pilot kapsamlarıdır; tamamlanmış müşteri projeleri olarak sunulmaz. İlgili mühendislik sorularına geçmek için bir sektör seçin.
Süreç devam ederken kontrol edin.
Bir kamera istasyonu montajı, yüzey görünümünü veya parçanın varlığını kontrol edip sonucu PLC’ye iletebilir. Motor ölçümleri bakım önceliklerinin belirlenmesini destekleyebilir. Ürün; modelin yanı sıra aydınlatmayı, sabitleme düzeneklerini, zamanlamayı, arayüzleri ve operatör iş akışını da içerir.
Pilot kapsamını belirleyin: Hangi kusur türleri önemlidir? Hat, sağlam ürünlerin hatalı olarak ayrılmasına ne ölçüde tolerans gösterebilir? Kaçırılan kusurları ve hatalı ayırmaları ürün varyantına göre, çevrim süresiyle birlikte ölçün.
Fabrika uygulamalarını inceleyin →Hareketi anlamlı çevre bilgisiyle destekleyin.
Kara robotları ve taşıma sistemleri; yön bulmak, yükün yerini belirlemek veya bir nesneyi incelemek için kameraları, mesafe sensörlerini ve hareket geri bildirimini birleştirebilir. Yapay zekâ işlevleri robotun kontrol mimarisine ve arıza sonrası toparlanma davranışına bağlanmalıdır.
Pilot kapsamını belirleyin: Çalışma alanını, taşınacak yükleri ve izin verilen görevleri sınırlandırın. Gerçek kullanımı temsil eden trafik koşullarında tamamlanan görevleri, operatör müdahalelerini ve toparlanma süresini ölçün.
Robotik yapay zekâ rehberini okuyun →Saha gözlemlerini yetiştiricilik kararlarına bağlayın.
Toprak ve iklim sensör düğümleri, yerel görüntü işleme ve sulama arayüzleri belirli bir tarımsal iş akışını destekleyebilir. Kurulum, değişen güneş ışığı, kirlenme, güç kaynağına erişim ve haberleşme koşulları da yapay zekâ çıkarımı kadar elektronik tasarımı etkiler.
Pilot kapsamını belirleyin: Bir ekin, bir çevre ve bir karar seçin. Sensör kirlenmesi ve ağ kesintileri dahil olmak üzere ilgili koşullar üzerinde kabul edilmiş bir referansla gözlemleri karşılaştırın.
Ekin ve sera uygulamalarını keşfedin →Hayvanları ve çevrelerini gözlemleyin.
Bağlantılı kameralar ve çevre sensörleri; personelin hareketliliği, ahır koşullarını ve dikkat gerektiren değişimleri incelemesine yardımcı olabilir. Görüşün kapanması, hayvan hareketleri, aydınlatma ve sensör yerleşimi hangi durumların güvenilir biçimde gözlemlenebileceğini belirler.
Pilot kapsamını belirleyin: Gözlemlenebilir bir davranış ve personelin vereceği yanıtı seçin. Farklı ahır koşullarında kaçırılan gözlemleri ve gereksiz uyarıları takip edin. Veteriner hekimlik açısından çıkarılacak sonuçlar ayrıca kanıt ve uzman değerlendirmesi gerektirir.
Hayvancılık uygulamalarını keşfedin →Ekipman ölçümlerini bakım kararlarını destekleyen verilere dönüştürün.
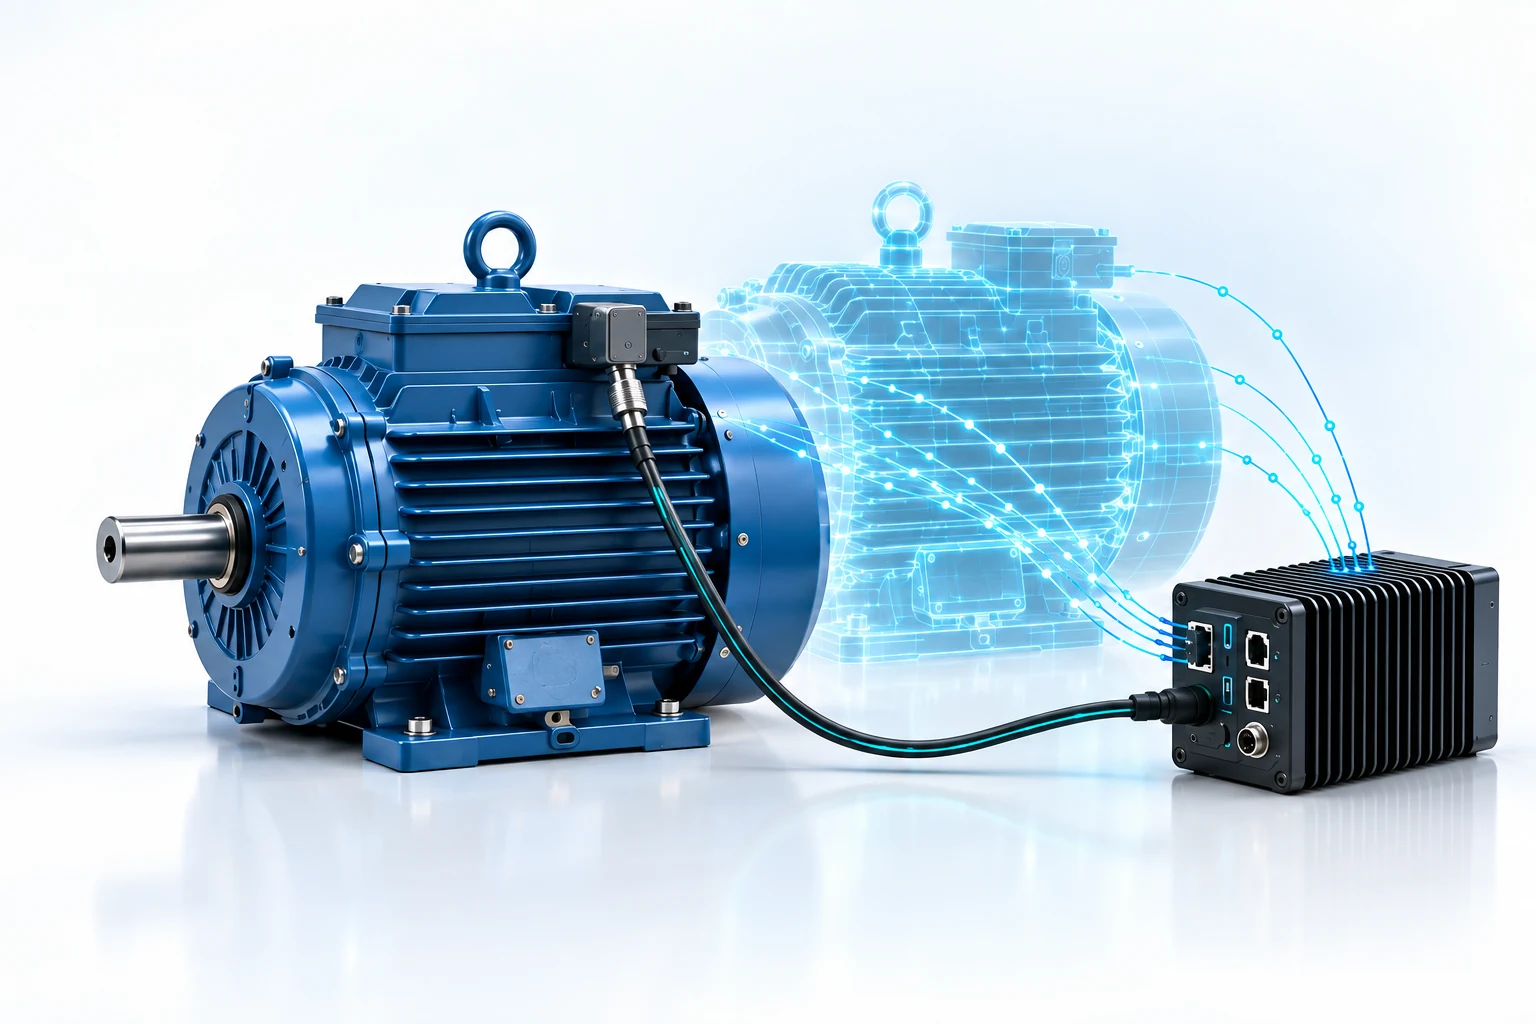
Edge aygıtları motorlar, pompalar veya yenilenebilir enerji ekipmanlarından titreşim, sıcaklık ve işletim durumu bilgilerini toplayabilir. Faydalı bir sonuç ölçümlerdeki bir değişikliği gözden geçirilebilir bir olaya ve mevcut bir bakım sürecine bağlar.
Pilot kapsamını belirleyin: Her çalışma rejimi için bir referans belirleyin. İlk çalıştırma, yük değişimleri ve besleme bozulmaları sırasında uyarıların tekrarlanabilirliğini, veri erişilebilirliğini ve performansı kontrol edin.
Enerji uygulamalarını keşfedin →Yerel altyapıyı daha kolay anlaşılır hale getirin.
Çevre sensör düğümleri, ekipman izleme ve toplu trafik akışı analizleri şehir hizmetlerini destekleyebilir. Uygulama izin veriyorsa yerel işleme, sürekli ham veri akışı yerine sayım sonuçları veya olay kayıtları üretebilir.
Pilot kapsamını belirleyin: Karardan sorumlu kişiyi, gözlem alanını ve saklanacak bilgileri belirleyin. Farklı hava ve aydınlatma koşullarındaki doğruluğu, sensörlerin çalışır kalma süresini ve bakım erişimini değerlendirin.
Akıllı Şehirler uygulamalarını keşfedin →Tasarımı zorlu kurulum koşullarına göre şekillendirin.
Makineye takılan sensörler ve dayanıklı ağ geçitleri; ekipman durum verileri, yerel olay kayıtları ve saha telemetrisi sağlayabilir. Toz, titreşim, konnektörlerin yerinde tutulması ve geçici besleme dalgalanmaları ürün gereksinimlerine dahil edilmelidir.
Pilot kapsamını belirleyin: Bir makine ve ölçülebilir bir durum seçin. Filoya yayılmadan önce hedef kurulumda sensör bağlantısını, güç kesintisi sonrası toparlanmayı ve veri sürekliliğini doğrulayın.
Şantiye ve maden sahası uygulamalarını keşfedin →Sahada güvenilir algılama ve haberleşme sağlayın.
Olası uygulamalar arasında araç durum izleme, bakım teşhisi, senkronize sensör kaydı ve ekipman telemetrisi bulunur. İşlem birimi, kasa ve arayüzler projenin çevresel koşullarına ve entegrasyon gereksinimlerine göre seçilmelidir.
Pilot kapsamını belirleyin: Sıcaklık, besleme ve haberleşme koşullarını netleştirin. Zaman damgalarının hizalanmasını, yeniden başlatma davranışını ve bağlantı yokken hangi kayıtların korunduğunu ölçün.
Saha sistemleri mühendisliğini keşfedin →Fiziksel algılamayı tanımlanmış bir bakım veya laboratuvar çalışma akışına bağlayın.
Uygulama alanları; laboratuvar içi taşıma, ekipman izleme, rehabilitasyon ölçümleri ve tıbbi algılama prototiplerini kapsar. Klinik karar desteği ve hastayla temas eden robotlar, hastane içi taşıma arabalarından farklı bir kanıtlama programı gerektirir.
Pilot kapsamını belirleyin: Hedef kullanıcıyı, ilgiliyse hasta grubunu, girdiyi, çıktıyı ve sonuca göre kimin eyleme geçeceğini tanımlayın. Tanı veya tedavi iddiasında bulunmadan önce klinik uzmanları ve mevzuat uzmanlarıyla çalışın.
Sağlık mühendisliği rehberini okuyun →Araç ve filo koşullarını yerel olarak izleyin.
Demiryolu, karayolu ve deniz araçları zorlu algılama ve kayıt gereksinimleri doğurabilir. Olası projeler arasında alt sistem durum izleme, yükleme gözlemi ve araç üzeri veri ağ geçitleri yer alır. Bağlantı kesintileri ve elektriksel arayüzler mimariyi etkiler.
Pilot kapsamını belirleyin: Platformu, montaj konumunu ve operatör iş akışını belirleyin. Anlamlı olayların yakalanmasını, senkronizasyonu ve toparlanmayı ölçün; kontrol işlevlerini araç programının kendi güvence süreci kapsamında doğrulayın.
Arayüz ve ağ geçidi seçeneklerini keşfedin →Personelin sahadaki fiziksel duruma yanıt vermesini kolaylaştırın.
Raf gözlemi, soğuk depolama ekipmanlarının izlenmesi ve hizmet robotlarının entegrasyonu olası başlangıç noktalarıdır. Sonuç, birinin sürekli izlemesi gereken ek bir veri akışı yerine personele açık bir eylem sunmalıdır.
Pilot kapsamını belirleyin: Bir olay ve operasyon sorumlusu seçin. Faydalı uyarıları, yanlış uyarıları ve yanıt süresini ölçün. Gereksinimi karşılıyorsa toplulaştırılmış veya kişiyi tanımlamayan çıktılar kullanın.
Hizmet operasyonlarına yönelik bir ürünü görüşelim →Dağınık ekipmanları eyleme dönüştürülebilen ortak bir görünümde birleştirin.
Bina hizmetleri, su şebekeleri ve çevre istasyonları yerel algılamayı, ekipman durum çıkarımını ve haberleşmeyi birleştirebilir. Kalibrasyon erişimi, güç bütçesi ve bakım kolaylığı, pilotun uzun ömürlü bir kuruluma dönüşüp dönüşemeyeceğini sıklıkla belirler.
Pilot kapsamını belirleyin: Ölçüm kalitesini, çalışma aralığını ve bakım aralıklarını belirleyin. Hedeflenen analizlerin yanı sıra ölçüm kaymasını, eksik verileri ve haberleşmenin yeniden kurulmasını test edin.
Saha iletişimini keşfedin →Farklı sektörlerin arkasındaki ortak mimari
Uygulama değişse de ürünün veri toplama yoluna, işlem birimine, fiziksel arayüzlere ve arızalara karşı tanımlı bir yanıta ihtiyacı vardır. Yapay zekâ modelini sistemin tamamı olarak görmeyin. Gecikmiş veya zaman açısından hizalanmamış bir gözlem, doğru bir tahmini makine arayüzünde kullanılamaz hâle getirebilir.
| Katman | Verilecek karar | Toplanacak kanıtlar |
|---|---|---|
| Algılama | Görüş alanı, bant genişliği, montaj ve kalibrasyon | Temsil edici veri, sinyal kalitesi ve kör noktalar |
| İşlem birimi | CPU görevleri, desteklenen yapay zeka hızlandırması, bellek ve ısı bütçesi | Hedef donanım üzerinde sürekli iş yükü ölçümleri |
| Entegrasyon | PLC, makine veri yolu, ağ veya operatör arayüzü | Zamanlama, mesaj kaybı, geçersiz giriş ve yeniden başlatma davranışı |
| Mekanik tasarım | Kasa, soğutma, servis erişimi ve konnektörler | Kurulum ve çevresel doğrulama |
| İşletim | Kim eyleme geçebilir, kararı geçersiz kılabilir, güncelleyebilir ve sistemi toparlayabilir? | Olay kayıtları, sürüm izlenebilirliği ve kabul sonuçları |
Hazır bir platform ilk denemeyi kolaylaştırabilir. Arayüz, boyut, güç, maliyet veya çevresel gereksinimler özel bir tasarımı gerektirdiğinde, özel elektronik geliştirmek anlam kazanır. SoM ve SBC karşılaştırma rehberimiz bu kararı açıklar; taşıyıcı kart rehberimiz ise bunu izleyen mühendislik kapsamını ele alır.
Dijital ikiz ve simülasyonun rolü
Dijital temsil, test edilebilir bir soruyu yanıtladığında işe yarar: Robot belirli bir konuma ulaşabilir mi, sensör gereken alanı kapsıyor mu veya süreç değişen bir girdiye nasıl yanıt veriyor? Modelin varsayımlarını görünür tutun. Etkileyici bir görselleştirme ile öngörü üreten model farklı çıktılardır.
Simülasyon, deneyleri tekrarlanabilir kılabilir ve fiziksel pilot öncesinde hata durumlarını ortaya çıkarabilir. Ancak her gerçek malzeme, aydınlatma koşulu veya mekanik tolerans altında performansı kanıtlayamaz. Model çıktılarını ölçümlerle karşılaştırın, farkları kaydedin ve modelin hangi koşullarda güvenilir olduğunu belirleyin. NVIDIA’nın simülasyondan gerçek dünyaya öğrenme örneği Simülasyondan fiziksel bir robota geçiş yapan bir çalışma akışını gösterir; bu bir referans çalışma akışıdır, Alvexis'in bir uygulaması için kanıt değil.
Bir karar ve ölçülebilir bir pilotla başlayın
- Operasyonel sorunu tanımlayın. Mevcut iş akışını, hataların maliyetini ve çıktıdan sorumlu kişiyi tanımlayın.
- Gerçek kullanımı temsil eden gözlemler toplayın. Normal çalışma, değişkenlik ve zor durumları kapsayın; hangi verinin doğrulama referansı kabul edileceğini netleştirin.
- Verilecek yanıtı belirleyin. Sistemin kayıt mı tutacağına, uyarı mı vereceğine, öneri mi sunacağına yoksa kontrol mü yapacağına karar verin. Hangi durumda kararı bir insana bırakması gerektiğini tanımlayın.
- Sürecin tamamını test edin. Görev başarımını, çıktının güncelliğini, sürekli çalışma sırasında kaynak kullanımını ve arızalardan toparlanmayı ölçün.
- Kullanıma alma sınırlarını belirleyin. Kabul kanıtları, saha kullanım koşulları, bakım ve güncelleme sorumlulukları üzerinde anlaşın.
Uygun olduğunda gözlem moduyla başlayın: Mevcut iş akışını değiştirmesine izin vermeden önce önerilen çıktıyı bu akışla karşılaştırın. Umut veren bir prototipe daha fazla sorumluluk, elde edilen kanıtlara göre verilmelidir.
Alvexis fiziksel ürünün geliştirilmesine nasıl katkı sağlar?
Alvexis, uygulama gereksinimlerine göre özel elektronik, gömülü yazılım ve mekanik tasarımlar geliştirir. Proje, başlangıç platformu olarak ForgeEdge-Corekullanabilir; entegre uç bilişim için ForgeEdge değerlendirilebilir veya kurulumun gerektirdiği durumda özel taşıyıcı kart ve kasa kullanılabilir. Platform seçimi, iş yükü ve entegrasyon planına göre yapılır.
Yeniden kullanılabilir mühendislik platformları ve paralel geliştirme, çalışan prototipe ulaşma süresini kısaltabilir. Gerçek takvim; sensörlere erişime, uygulama verilerine, kart revizyonlarına, mekanik üretim kalıplarına ve kabul gereksinimlerine bağlıdır. Her sektöre aynı teslim süresini vaat etmek yerine bu bağımlılıkları başlangıçta belirleyin.
Teknik referanslar
- NVIDIA: Fiziksel yapay zeka kavramları
- NVIDIA: Simülasyondan gerçek dünyaya robot öğrenme iş akışı
- FDA, Sağlık Kanada ve MHRA: ML destekli tıbbi cihazlar için şeffaflık
Sektör örnekleri olası mühendislik uygulamalarıdır. Performans, uygunluk ve gerekli onaylar, ilgili ürün ve kullanım için ayrıca ortaya konmalıdır.
Sorunu tarif edin. Doğru sistemi geliştirelim.
Sektörü, görevi, ortamı, sensörleri ve ihtiyaç duyduğunuz sonucu paylaşın. Elektroniği, yazılımı, kasayı ve ilk doğrulama adımını birlikte ele alalım.
Fiziksel yapay zekâ projenizi görüşelimRobotik yapay zekâ rehberine devam edin →