Yleinen tekoäly ja sovellettu teollinen tekoäly
Yleinen tekoäly kuvaa laajaa tutkimustavoitetta. Teollisella tekoälysovelluksella on rajatumpi tehtävä: tunnistaa kokoonpanovirhe, tulkita anturidatan kuvio tai auttaa konetta reagoimaan ympäristöönsä. Hyödyllinen vaatimusmäärittely kertoo, mikä päätös tehdään, millainen virhe hyväksytään ja kuinka paljon aikaa toimintaan on. Alvexis rajaa fyysisen tekoälyn näiden konkreettisten vaatimusten pohjalta.
Koneoppiminen ja syväoppiminen ovat suunnittelussa käytettäviä menetelmiä. Ohjattu oppiminen tarvitsee edustavia, luokiteltuja esimerkkejä; ohjaamaton oppiminen voi auttaa tutkimaan kuvioita ilman ennalta määritettyjä luokkia. Kumpikaan ei poista tarvetta testata käyttöolosuhteita, epävarmoja syötteitä ja turvallista toimintaa silloin, kun tuloksen luotettavuus on heikko.
TinyML ja tekoäly reunalla
TinyML voi sopia tilanteeseen, jossa pieni malli mahtuu mikrokontrollerin muisti- ja aikarajoihin. Suuremmat konenäkötehtävät saattavat tarvita NPU:n tai muun laskenta-alustan. Aloita koko ketjusta anturista päätökseen: tiedonkeruu, esikäsittely, päättely ja lähtörajapinta. Valitse prosessori vasta tämän työkuorman mittaamisen jälkeen.
Tekniset lähteet
Mikä on fyysinen AI?
Fyysinen tekoäly kuvaa tekoälyjärjestelmiä, jotka havaitsevat fyysisen maailman ja ovat vuorovaikutuksessa sen kanssa. Kamera välittää havaintoja, ohjelmisto tulkitsee niitä ja tulos informoi henkilöä tai koneen toimintaa. NVIDIA:t Fyysisen tekoälyn yleiskatsaus kuvaa tätä suhdetta havainnon, päättelyn ja todellisen toiminnan välillä. Teollisen sovelluksen ei tarvitse muistuttaa humanoidirobottia: kiinteällä tarkastusasemalla, jossa on ohjattu hylkäysmekanismi, voi olla paljon kapeampi, arvokkaampi tarkoitus.
Fyysinen tekoäly, reuna-AI ja robotiikan tekoäly kuvaavat järjestelmän eri puolia. Fyysinen AI kuvaa suhdettaan ympäristöön. Edge AI kuvaa, missä laskenta tapahtuu, lähellä tietolähdettä. Robotiikka AI soveltaa älykkyyttä robotin havaintoon, päätöksiin tai liikkeeseen. Ne menevät usein päällekkäin, mutta anturiyhdyskäytävä voi olla hyödyllinen ilman tekoälyä, ja perinteinen ohjaussilmukka voi olla oikea vastaus ennustettavaan tehtävään.
Ostajalle hyödyllinen kysymys on erityinen: mikä operatiivinen päätös on vaikea tänään, mikä näyttö parantaisi sitä ja miten paranemista mitataan? Aloita sieltä ennen prosessorin, kameran tai mallin valitsemista.
Fyysiset tekoälysovellukset eri toimialoilla
Seuraavat kaksitoista sovellusaluetta kattavat Alvexis-sivustolla esitellyt sektorit ja laajentavat keskustelun lääketieteeseen, liikenteeseen, vähittäiskauppaan ja ympäristöjärjestelmiin. Nämä ovat kehitysmahdollisuuksia ja esimerkkejä pilottihanke-skooppialueista, eivät väitteitä suoritetuista asiakkaiden käyttöönotoista. Valitse ala siirtyäksesi sen suunnittelukysymyksiin.
Tarkista prosessi sen aikana.
Kamera-asema voisi tarkistaa kokoonpanon, pinnan ulkonäön tai osan läsnäolon ja välittää päätöksen PLC:lle. Moottorimittaukset voisivat tukea huoltotriaasia. Tuote sisältää valaistuksen, valaisimet, ajoituksen, rajapinnat ja operaattorin työnkulun sekä mallin.
Määrittele pilottihanke: Mitkä vikatyypit lasketaan? Kuinka monta väärää hylkäämistä linja sietää? Mittaa puuttuvat viat ja väärät hylkäykset tuoteversioittain sekä sykliaika.
Tutustu tehdassovelluksiin →Anna liikkeelle hyödyllinen konteksti.
Maarobotit ja käsittelyjärjestelmät voivat yhdistää kameroita, etäisyysantureita ja liikepalautetta navigoidakseen, paikantaakseen kuorman tai tarkastaakseen esineen. Älykkyyden on yhdistettävä robotin ohjausarkkitehtuuriin ja palautumiskäyttäytymiseen.
Määrittele pilottihanke: Rajoitettu toiminta-alue, hyötykuormat ja sallitut tehtävät. Mittaa suoritetut tehtävät, operaattorin toimet ja palautumisaika edustavalla liikenteellä.
Lue Robotics AI -opas →Yhdistä kenttähavainnot kasvavaan päätökseen.
Maaperän ja ilmaston solmut, paikallinen kuvankäsittely ja kasteluliitännät voisivat tukea määriteltyä sadon työnkulkua. Asennus, muuttuva auringonvalo, lika, virran saatavuus ja viestintä muokkaavat elektroniikkaa yhtä paljon kuin päättely.
Määrittele pilottihanke: Valitse yksi sato, ympäristö ja päätös. Vertaa havaintoja sovittuun referenssiin asiaankuuluvissa olosuhteissa, mukaan lukien anturien likaantumiset ja verkkokatkot.
Tutustu sato- ja kasvihuonesovelluksiin →Tarkkaile eläimiä ja niiden ympäristöä.
Yhdistetyt kamerat ja ympäristöanturit voivat auttaa henkilökuntaa arvioimaan toimintaa, navetan olosuhteita ja huomion arvoisia muutoksia. Okkluusio, eläimen liike, valaistus ja anturin sijoitus määräävät sen, mitä voidaan tarkkailla luotettavasti.
Määrittele pilottihanke: Valitse havaittava käyttäytyminen ja henkilöstön vastaus. Seuraa ohitettuja havaintoja ja häiritseviä hälytyksiä eri navettaolosuhteissa. Eläinlääkärin johtopäätökset edellyttävät omaa näyttöä ja ammatillista arviointia.
Tutustu karjankasvatussovelluksiin →Muuta laitemittaukset huollon todisteiksi.
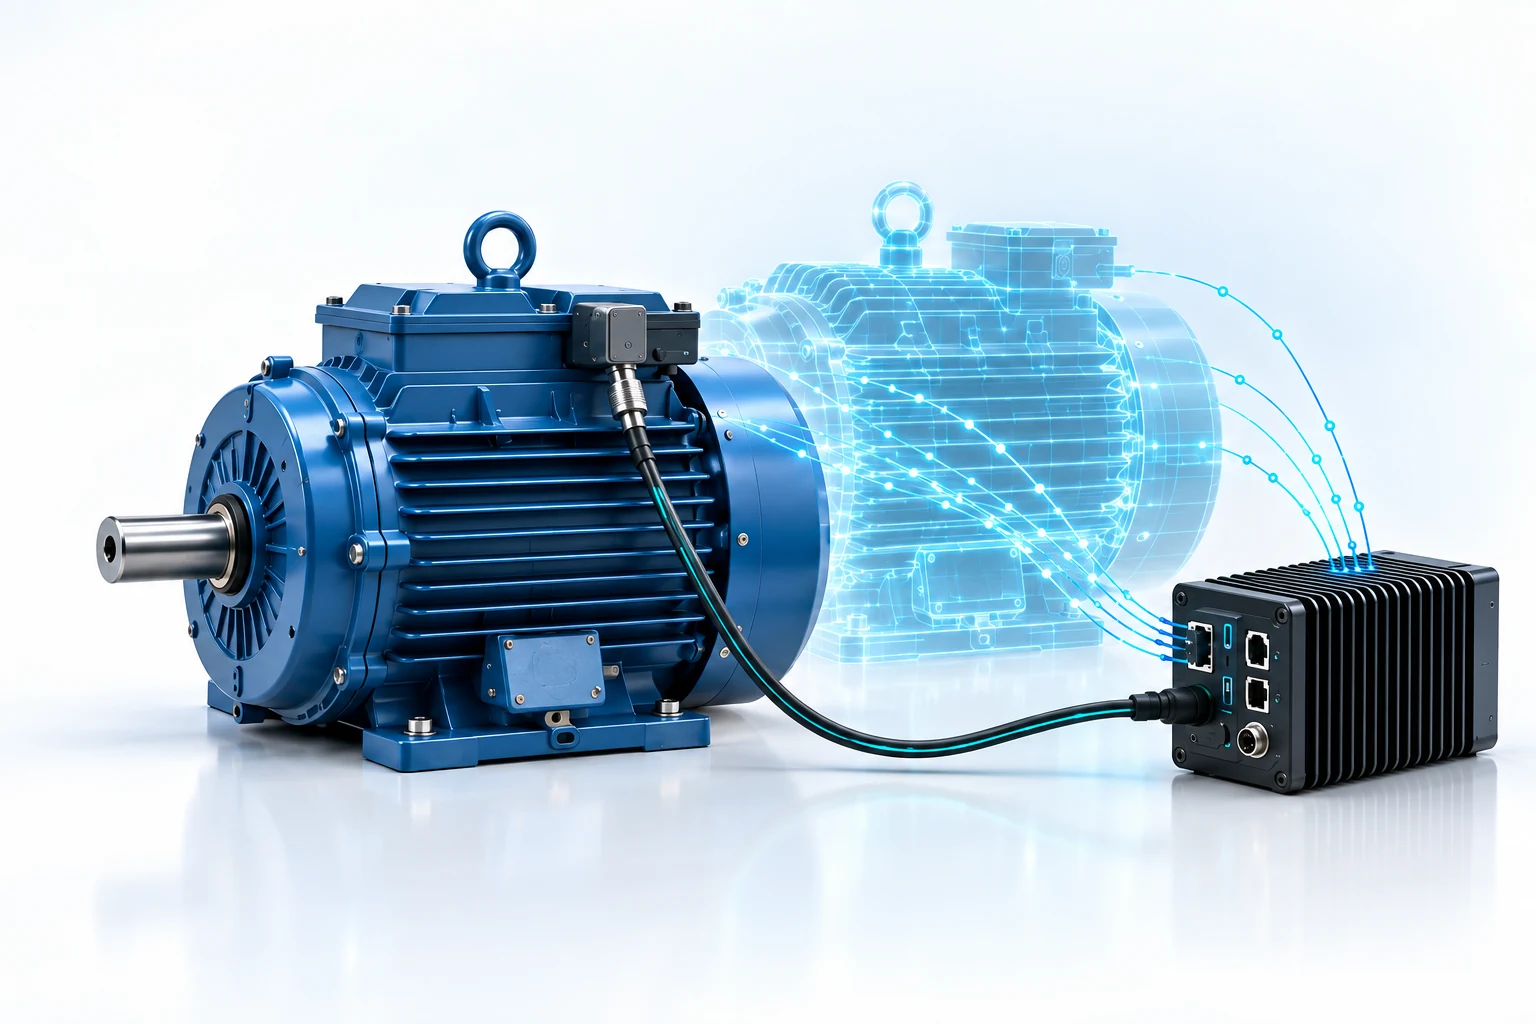
Reunalaitteet voivat kerätä tärinä-, lämpötila- ja käyttötilatietoja moottoreista, pumpuista tai uusiutuvaa energiaa käyttävistä laitteista. Hyödyllinen tulos yhdistää mittausten muutoksen tarkistettaviin tapahtumiin ja olemassa olevaan huoltoprosessiin.
Määrittele pilottihanke: Määritä perusviiva jokaiselle käyttöjärjestelmälle. Tarkista hälytysten toistettavuus, tietojen saatavuus ja suorituskyky käynnistyksen, kuormituksen muutosten ja tehohäiriöiden aikana.
Tutustu energiasovelluksiin →Tee paikallisesta infrastruktuurista helpompi ymmärtää.
Ympäristösolmut, laitevalvonta ja liikennevirtojen kokonaisanalytiikka voisivat tukea kaupungin palveluita. Paikallinen käsittelysuunnittelu voi tuottaa laskuja tai tapahtumia jatkuvan raakavirran lähettämisen sijaan, jos sovellus sen sallii.
Määrittele pilottihanke: Ilmoita päätöksen omistaja, havaintoalue ja säilytettävät tiedot. Arvioi sään ja valaistuksen tarkkuus sekä anturin käytettävyys ja huoltomahdollisuudet.
Tutustu Smart Cities -sovelluksiin →Rakenna vaikeiden asennusolosuhteiden ympärille.
Koneeseen asennetut anturit ja kestävät yhdyskäytävät voisivat tarjota laitteiden kuntotietoja, paikallisia tapahtumia ja työmaan telemetriaa. Pölyn, tärinän, liittimen pysyvyyden ja ohimenevän tehon on oltava osa tuotevaatimuksia.
Määrittele pilottihanke: Valitse kone ja mitattavissa oleva kunto. Tarkista anturin kiinnitys, virran palautus ja tietojen jatkuvuus aiotussa asennuksessa ennen kaluston arviointia.
Tutustu työmaasovelluksiin →Pidä tunnistus ja viestintä luotettavana kentällä.
Mahdollisia sovelluksia ovat ajoneuvon kunnonvalvonta, huoltodiagnostiikka, synkronoitu anturin tallennus ja laitteiden telemetria. Tietojenkäsittely, kotelo ja liitännät on valittava ohjelman ympäristö- ja integrointivaatimusten mukaan.
Määrittele pilottihanke: Sovi lämpötila, teho ja viestintäolosuhteet. Mittaa aikaleiman kohdistusta, uudelleenkäynnistyskäyttäytymistä ja todisteita, jotka säilyvät, kun yhteys ei ole käytettävissä.
Tutustu kenttäjärjestelmäsuunnitteluun →Yhdistä fyysinen tunnistus määritettyyn hoito- tai laboratorion työnkulkuun.
Sovellusalueita ovat laboratoriokäsittely, laitevalvonta, kuntoutusmittaukset ja lääketieteellisten sensorien prototyypit. Kliininen päätöksentekotuki ja potilaskontaktirobotiikka vaativat erilaisen todisteohjelman kuin sairaalan toimituskärry.
Määrittele pilottihanke: Ilmoita aiottu käyttäjä, tarvittaessa potilasryhmä, syöte, tulos ja kuka sen perusteella toimii. Työskentele kliinisten ja sääntelyasiantuntijoiden kanssa ennen diagnostisten tai hoitovaatimusten osoittamista.
Lue terveydenhuollon suunnitteluopas →Tarkkaile ajoneuvojen ja kaluston olosuhteita paikallisesti.
Rautatie-, maantie- ja merilaitteet voivat aiheuttaa vaativia tunnistus- ja hakkuuongelmia. Ehdokasprojekteihin kuuluvat osajärjestelmän kunnonvalvonta, kuormituksen tarkkailu ja sisäiset tietoyhdyskäytävät. Liitettävyysraot ja sähköiset rajapinnat vaikuttavat arkkitehtuuriin.
Määrittele pilottihanke: Määritä alusta, asennuspaikka ja käyttäjän työnkulku. Mittaa hyödyllisten tapahtumien sieppausta, synkronointia ja palautusta; vahvistaa kaikki ohjaustoiminnot ajoneuvoohjelman omassa varmistusprosessissa.
Tutustu käyttöliittymä- ja yhdyskäytävävaihtoehtoihin →Auta henkilökuntaa reagoimaan sivuston fyysiseen tilaan.
Hyllytarkkailu, kylmävarastojen laitteiden valvonta ja palvelu-robotin integrointi ovat mahdollisia lähtökohtia. Tuloksena tulisi olla selkeä toiminta henkilökunnan jäsenelle, eikä toinen syöte, jota jonkun on katsottava.
Määrittele pilottihanke: Valitse tapahtuma ja toimiva omistaja. Mittaa hyödyllisiä hälytyksiä, vääriä hälytyksiä ja vasteaikaa. Käytä aggregoituja tai ei-tunnistettavia tuotoksia, jos ne täyttävät vaatimuksen.
Keskustele palvelu-toimintatuotteesta →Yhdistä jaettu sisältö toiminnalliseen näkymään.
Rakennuspalvelut, vesiverkot ja ympäristöasemat voisivat yhdistää paikallisen havainnoinnin, laitteiden tila-arvioinnin ja viestinnän. Kalibrointi, tehobudjetit ja huollettavuus ratkaisevat usein, voiko pilottihanke:stä tulla pitkäikäinen asennus.
Määrittele pilottihanke: Määritä mittauksen laatu, toiminta-alue ja huoltovälit. Testaa ajautumista, puuttuvien tietojen ja viestinnän palautusta sekä suunniteltua analytiikkaa.
Tutustu kenttäviestintään →Yhteinen arkkitehtuuri eri sektoreiden takana
Sovellus muuttuu, mutta tuote tarvitsee edelleen hankintapolun, laskennan, fyysiset rajapinnat ja määritellyn reaktion vioihin. Vältä käsittelemästä tekoälymallia kokonaisena järjestelmänä. Myöhäinen tai virheellinen havainto voi tehdä oikean ennusteen käyttökelvottomaksi koneen käyttöliittymässä.
| Kerros | Päätös tehtävänä | Todisteita kerättäväksi |
|---|---|---|
| Sensing | Näkökenttä, kaistanleveys, asennus ja kalibrointi | Edustava data, signaalin laatu ja kuolleet kulmat |
| Laske | Prosessoritehtävät, tuettu tekoälykiihdytys, muisti ja lämpöbudjetti | Jatkuvat työmäärämittaukset kohdelaitteistolla |
| Integrointi | PLC, kone väylä, verkko- tai käyttöliittymä | Ajoitus, viestien katoaminen, virheellinen syöttö ja uudelleenkäynnistys |
| Mekaaninen suunnittelu | kotelo, jäähdytys, huoltopääsy ja liittimet | Asennus ja ympäristötarkastus |
| Toiminta | Kuka voi toimia, ohittaa, päivittää ja palauttaa | Tapahtumatietueet, version jäljitettävyys ja hyväksyntätulokset |
Valmis alusta voi helpottaa ensimmäistä kokeilua. Räätälöity elektroniikka on hyödyllinen, kun liitännät, mitat, teho, hinta tai ympäristövaatimukset oikeuttavat erityiseen suunnitteluun. Meidän SoM vs. SBC opas selittää tämän päätöksen; the kantajakortti opas kuvaa seuraavaa suunnittelulaajuutta.
Missä digitaaliset kaksoset ja simulaatio sopivat
Digitaalinen esitys on hyödyllinen, kun se vastaa testattavaan kysymykseen: pääseekö robotti paikkaan, peittääkö anturi vaaditun alueen tai miten prosessi reagoi muuttuneeseen tuloon? Pidä mallin oletukset näkyvissä. Hienostunut visualisointi ja ennakoiva malli ovat eri suorituksia.
Simulointi voi tehdä kokeista toistettavia ja auttaa paljastamaan epäonnistumistapaukset ennen fyysistä pilottihanke:tä. Se ei pysty varmistamaan suorituskykyä kaikissa todellisissa materiaaleissa, valaistusolosuhteissa tai mekaanisissa toleransseissa. Vertaa mallin tuloksia mittauksiin, kirjaa yhteensopimattomuus ja määritä, missä malli on luotettava. NVIDIA:t sim-to-todellisen oppimisen esimerkki kuvaa työnkulkua, joka siirtyy simulaatiosta fyysiseen robottiin; se on viitetyönkulku, ei todiste Alvexis-asennuksesta.
Aloita yhdellä päätöksellä ja mitattavissa olevalla pilottihanke:llä
- Kuvaa toimintaongelma. Tunnista nykyinen työnkulku, virhekustannukset ja tuotosta vastaava henkilö.
- Kerää edustavia havaintoja. Sisällytä tavallinen toiminta, vaihtelu ja vaikeat tapaukset; samaa mieltä siitä, mikä on perustotuus.
- Määrittele vastaus. Päätä, tallentaako, hälyttääkö, suosittelee vai valvoo järjestelmä. Määritä, milloin sen on siirrettävä henkilölle.
- Testaa koko polku. Mittaa hyödyllisten tehtävien suorituskykyä, tuotannon ikää, jatkuvaa resurssien käyttöä ja vioista toipumista.
- Aseta julkaisuraja. Sovi hyväksymistodisteet, käyttöönottoehdot, ylläpito- ja päivitysvastuut.
Aloita tarkkailutilassa, kun se on mahdollista: vertaa ehdotettua tulosta nykyiseen työnkulkuun ennen kuin annat sen muuttaa työnkulkua. Lupaavan prototyypin pitäisi ansaita seuraava vastuun taso todisteiden avulla.
Kuinka Alvexis voi auttaa rakentamaan fyysistä tuotetta
Alvexis kehittää räätälöityä elektroniikkaa, sulautettu ohjelmisto- ja mekaanisia malleja sovellusten vaatimusten mukaisesti. Projekti voi alkaa ForgeEdge-Core, tutkia ForgeEdge integroidulle reunalaskenta:lle tai käytä erillistä kannatinta ja kotelo:tä, kun asennus sitä vaatii. Alustan valinta seuraa työmäärää ja integraatiosuunnitelmaa.
Uudelleen käytettävät suunnittelualustat ja rinnakkaiskehitys voivat lyhentää reittiä toimivaan prototyyppiin. Todellinen aikataulu riippuu anturin pääsystä, sovellustiedoista, levyversioista, mekaanisista työkaluista ja hyväksymisvaatimuksista. Määritä nämä riippuvuudet alussa sen sijaan, että lupaisit yhden toimitusajan jokaiselle sektorille.
Teollisuuden IoT-tiedoista hyödylliseen digitaalinen kaksonen:hen
Teollinen IoT yhdistää havainnot laitteista; digitaalinen kaksonen yhdistää nämä havainnot fyysisen hyödykkeen tai prosessin malliin. Fyysinen tekoäly voi lisätä käsitystä ja päätöksiä koneessa. Nämä roolit menevät päällekkäin projektissa, mutta telemetrian kerääminen ei automaattisesti luo ennakoivaa mallia tai validoitua ohjausjärjestelmää.
Yhdistä tuotantokoneen aikaleimat, käyttötila ja huoltohistoria ennen tekoälymallin arviointia. lämpökuvaus-virran, tärinäominaisuuksien tai tietokonenäkötuloksen pitäisi vastata tiettyyn toiminnalliseen kysymykseen. Määritä, miten malli päivitetään, kuinka vanhentuneet tiedot näytetään ja kuinka operaattori tarkistaa tuloksena olevan suosituksen. Käytännöllinen pilottihanke alkaa yhdestä hyödykkeestä ja yhdestä mitattavissa olevasta päätöksestä.
Koneen tarkkailualue pilottihanke
Tekniset referenssit
- NVIDIA: Fyysiset tekoälykonseptit
- NVIDIA: Sim-to-todellisen robotin oppimisen työnkulku
- FDA, Health Canada ja MHRA: läpinäkyvyys ML-yhteensopiville lääkinnällisille laitteille
Sektoriesimerkkejä ovat suunnittelumahdollisuudet. Suorituskyky, soveltuvuus ja kaikki sovellettavat hyväksynnät on määritettävä tietylle tuotteelle ja käytölle.
Kuvaile ongelmaa. Rakenna oikea järjestelmä.
Kerro meille tarvitsemasi ala, tehtävä, ympäristö, anturit ja tulos. Voimme keskustella elektroniikasta, ohjelmistoista, kotelo:stä ja ensimmäisestä validointivaiheesta.
Keskustele fyysisestä tekoälyprojektistasiJatka Robotics AI:lla →