Kas ir fiziskais AI?
Fiziskais AI apraksta AI sistēmas, kas uztver fizisko pasauli un mijiedarbojas ar to. Kamera nodrošina novērojumus, programmatūra tos interpretē, un rezultāts informē personu vai darbību mašīnā. NVIDIA Fiziskā AI pārskats apraksta šīs attiecības starp uztveri, spriešanu un darbību reālajā pasaulē. Rūpnieciskam lietojumam nav jāatgādina humanoīda robots: fiksētai pārbaudes stacijai ar kontrolētu noraidīšanas mehānismu var būt daudz šaurāks, vērtīgāks mērķis.
Fiziskais AI, edge AI un robotikas AI apraksta dažādus sistēmas aspektus. Fiziskais AI apraksta tās attiecības ar vidi. Edge AI apraksta, kur notiek aprēķins, tuvu datu avotam. Robotikas AI pielieto intelektu robota uztverei, lēmumiem vai kustībai. Tie bieži pārklājas, taču sensoru vārteja var būt noderīga bez AI, un parastā vadības cilpa var būt pareizā atbilde uz paredzamu uzdevumu.
Pircējam noderīgs jautājums ir konkrēts: kurš operatīvais lēmums šodien ir grūts, kādi pierādījumi to uzlabotu un kā uzlabojumi tiks mērīti? Sāciet ar to pirms procesora, kameras vai modeļa izvēles.
Fiziskās AI lietojumprogrammas dažādās nozarēs
Tālāk norādītās divpadsmit pielietojuma jomas aptver Alvexis vietnē piedāvātās nozares un paplašina diskusiju par medicīnu, transportu, mazumtirdzniecību un vides sistēmām. Tās ir attīstības iespējas un izmēģinājuma jomu piemēri, nevis prasības par pabeigtu klientu izvietošanu. Atlasiet nozari, lai pārietu uz tās inženiertehniskajiem jautājumiem.
Pārbaudiet procesu, kamēr tas notiek.
Kameras stacija varētu pārbaudīt montāžu, virsmas izskatu vai detaļu klātbūtni un nodot lēmumu PLC. Motora mērījumi varētu atbalstīt apkopes sadalījumu. Produkts ietver apgaismojumu, ķermeņus, laiku, saskarnes un operatora darbplūsmu, kā arī modeli.
Definējiet pilotu: Kādi defektu veidi skaitās? Cik viltus noraidījumus līnija var paciest? Izmēriet neatbildētos defektus un viltus noraidījumus pēc produkta varianta kopā ar cikla laiku.
Izpētiet rūpnīcas lietojumprogrammas →Piešķiriet kustībai noderīgu kontekstu.
Zemes roboti un apstrādes sistēmas var apvienot kameras, diapazona sensorus un kustības atgriezenisko saiti, lai pārvietotos, atrastu kravu vai pārbaudītu priekšmetu. Inteliģentam ir jābūt savienotam ar robota vadības arhitektūru un atkopšanas darbību.
Definējiet pilotu: Ierobežo darbības zonu, kravnesību un atļautos uzdevumus. Izmēriet pabeigtās misijas, operatora iejaukšanos un atkopšanas laiku reprezentatīvā satiksmē.
Izlasiet Robotics AI ceļvedi →Savienojiet lauka novērojumus ar augošu lēmumu.
Augsnes un klimata mezgli, vietējā attēlu apstrāde un apūdeņošanas saskarnes varētu atbalstīt noteiktu kultūraugu darbplūsmu. Uzstādīšana, mainīga saules gaisma, netīrumi, strāvas pieejamība un sakari veido elektroniku tikpat daudz kā secinājumi.
Definējiet pilotu: Izvēlieties vienu kultūru, vidi un lēmumu. Salīdziniet novērojumus ar saskaņotu atsauci par attiecīgajiem apstākļiem, tostarp sensoru piesārņojumu un tīkla pārtraukumiem.
Izpētiet kultūraugu un siltumnīcu lietojumus →Vērojiet dzīvniekus un to apkārtni.
Pieslēgtas kameras un vides sensori varētu palīdzēt darbiniekiem pārskatīt darbību, kūts apstākļus un izmaiņas, kas ir pelnījušas uzmanību. Oklūzija, dzīvnieku kustība, apgaismojums un sensoru izvietojums nosaka to, ko var droši novērot.
Definējiet pilotu: Izvēlieties novērojamo uzvedību un personāla reakciju. Izsekojiet neatbildētos novērojumus un brīdinājumus par traucējumiem dažādos kūts apstākļos. Veterinārajiem slēdzieniem ir nepieciešami savi pierādījumi un profesionāls novērtējums.
Izpētiet lopkopības lietojumprogrammas →Pārvērtiet aprīkojuma mērījumus par apkopes pierādījumiem.
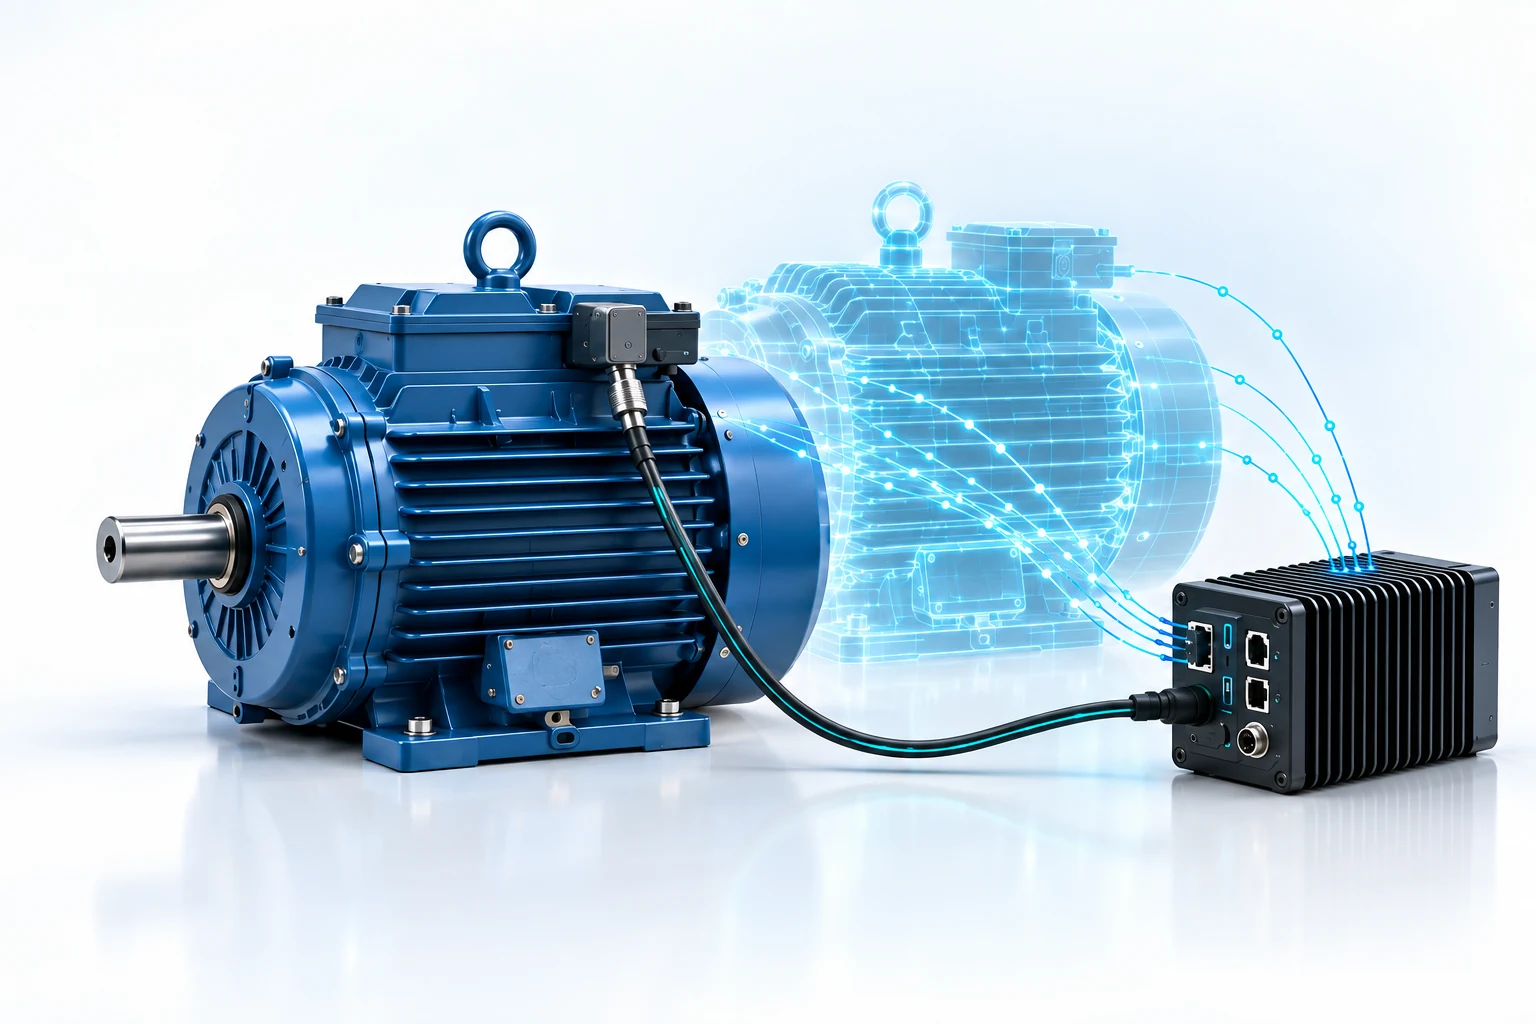
Malu ierīces var savākt informāciju par vibrāciju, temperatūru un darbības stāvokli no motoriem, sūkņiem vai atjaunojamās enerģijas iekārtām. Noderīgs rezultāts savieno mērījumu izmaiņas ar pārskatāmu notikumu un esošu apkopes procesu.
Definējiet pilotu: Katram darbības režīmam izveidojiet bāzes līniju. Pārbaudiet brīdinājumu atkārtojamību, datu pieejamību un veiktspēju palaišanas, slodzes izmaiņu un strāvas traucējumu laikā.
Izpētiet enerģijas lietojumus →Padariet vietējo infrastruktūru vieglāk saprotamu.
Vides mezgli, aprīkojuma uzraudzība un kopējā satiksmes plūsmas analīze varētu atbalstīt pilsētas pakalpojumus. Vietējā apstrādes dizains var radīt skaitīšanas vai notikumus, nevis pārraidīt nepārtrauktu neapstrādātu straumi, ja to atļauj lietojumprogramma.
Definējiet pilotu: Norādiet lēmuma īpašnieku, novērošanas zonu un saglabāto informāciju. Novērtējiet precizitāti attiecībā uz laikapstākļiem un apgaismojumu, kā arī sensoru darbības laiku un piekļuvi apkopei.
Izpētiet Smart Cities lietojumprogrammas →Veidojiet sarežģītos uzstādīšanas apstākļos.
Mašīnā uzstādītie sensori un izturīgās vārtejas varētu nodrošināt aprīkojuma stāvokļa datus, vietējo notikumu ierakstus un darba vietas telemetriju. Produkta prasībās ir jāiekļauj putekļi, vibrācija, savienotāju aizturēšana un īslaicīga jauda.
Definējiet pilotu: Izvēlieties mašīnu un izmērāmu stāvokli. Pirms autoparka novērtēšanas pārbaudiet sensora stiprinājumu, strāvas atgūšanu un datu nepārtrauktību paredzētajā instalācijā.
Izpētiet darbvietu lietojumprogrammas →Saglabājiet sensoru un sakaru uzticamību laukā.
Iespējamie lietojumi ietver transportlīdzekļa stāvokļa uzraudzību, apkopes diagnostiku, sinhronizētu sensoru ierakstīšanu un aprīkojuma telemetriju. Datortehnika, korpuss un saskarnes ir jāizvēlas atbilstoši programmas vides un integrācijas prasībām.
Definējiet pilotu: Vienoties par temperatūru, jaudu un sakaru nosacījumiem. Izmēriet laikspiedolu izlīdzināšanu, restartēšanas darbību un saglabātos pierādījumus, kad savienojums nav pieejams.
Izpētiet lauka sistēmu inženieriju →Savienojiet fizisko sensoru ar noteiktu aprūpes vai laboratorijas darbplūsmu.
Pielietojuma jomas ietver laboratorisko apstrādi, aprīkojuma uzraudzību, rehabilitācijas mērījumus un medicīnisko sensoru prototipus. Klīnisko lēmumu atbalstam un pacientu kontakta robotikai ir nepieciešama cita pierādījumu programma nekā slimnīcas piegādes grozam.
Definējiet pilotu: Norādiet paredzēto lietotāju, pacientu grupu, ja nepieciešams, ievadi, izvadi un to, kas uz to rīkojas. Pirms diagnostikas vai ārstēšanas prasību piešķiršanas sadarbojieties ar klīniskajiem un regulējošajiem speciālistiem.
Izlasiet veselības aprūpes inženierijas rokasgrāmatu →Ievērojiet transportlīdzekļa un autoparka apstākļus uz vietas.
Dzelzceļa, ceļu un jūras aprīkojums var radīt sarežģītas uztveršanas un mežizstrādes problēmas. Kandidātprojekti ietver apakšsistēmas stāvokļa uzraudzību, iekraušanas novērošanu un iebūvētās datu vārtejas. Savienojamības spraugas un elektriskās saskarnes ietekmē arhitektūru.
Definējiet pilotu: Norādiet platformu, uzstādīšanas pozīciju un operatora darbplūsmu. Noderīgo notikumu tveršanas, sinhronizācijas un atkopšanas mērījumi; apstiprināt jebkuru kontroles funkciju pašas transportlīdzekļa programmas nodrošināšanas procesā.
Izpētiet saskarnes un vārtejas opcijas →Palīdziet darbiniekiem reaģēt uz vietnes fizisko stāvokli.
Plauktu novērošana, saldētavu iekārtu uzraudzība un servisa robotu integrācija ir iespējamie sākumpunkti. Rezultātā vajadzētu būt skaidrai darbībai darbiniekam, nevis citai plūsmai, kas kādam jāskatās.
Definējiet pilotu: Izvēlieties notikumu un operatīvo īpašnieku. Izmēriet noderīgus brīdinājumus, viltus brīdinājumus un reakcijas laiku. Izmantojiet apkopotus vai neidentificējošus rezultātus, ja tie atbilst prasībām.
Apspriediet pakalpojumu darbības produktu →Savienojiet izplatītos līdzekļus ar darbību skatāmu skatu.
Ēku pakalpojumi, ūdensapgādes tīkli un vides stacijas varētu apvienot lokālo sensoru, iekārtu stāvokļa secinājumus un sakarus. Kalibrēšanas piekļuve, jaudas budžets un apkope bieži vien nosaka, vai pilots var kļūt par instalāciju ar ilgu kalpošanas laiku.
Definējiet pilotu: Norādiet mērījumu kvalitāti, darbības diapazonu un apkopes intervālus. Pārbaudiet novirzi, trūkstošo datu un sakaru atkopšanu, kā arī paredzēto analīzi.
Izpētiet lauka sakarus →Kopējā dažādu nozaru arhitektūra
Lietojumprogramma mainās, taču produktam joprojām ir nepieciešams iegūšanas ceļš, aprēķins, fiziskās saskarnes un noteikta reakcija uz kļūmēm. Neuzskatiet AI modeli kā pilnīgu sistēmu. Novēlots vai nepareizs novērojums var padarīt pareizu prognozi nelietojamu iekārtas saskarnē.
| Slānis | Lēmums pieņemt | Pierādījumi, kas jāsavāc |
|---|---|---|
| Sajūta | Skata lauks, joslas platums, montāža un kalibrēšana | Reprezentatīvi dati, signāla kvalitāte un aklās zonas |
| Aprēķināt | CPU uzdevumi, atbalstītais AI paātrinājums, atmiņa un siltuma budžets | Ilgstošas darba slodzes mērījumi mērķa aparatūrā |
| Integrācija | PLC, mašīnas kopne, tīkla vai operatora saskarne | Laiks, ziņojumu zudums, nederīga ievade un restartēšana |
| Mehāniskais dizains | Korpuss, dzesēšana, piekļuve servisam un savienotāji | Uzstādīšana un vides pārbaude |
| Darbība | Kas var rīkoties, ignorēt, atjaunināt un atgūt | Notikumu ieraksti, versiju izsekojamība un pieņemšanas rezultāti |
Gatava platforma var atvieglot pirmo eksperimentu. Pielāgota elektronika kļūst noderīga, ja saskarnes, izmēri, jauda, izmaksas vai vides prasības attaisno īpašu dizainu. Mūsu SoM pret SBC ceļvedi paskaidro šo lēmumu; uz nesēja dēļa rokasgrāmata apraksta turpmāko inženierijas jomu.
Digitālais dvīnis
Digitālais attēlojums ir noderīgs, ja tas atbild uz pārbaudāmu jautājumu: vai robots var sasniegt atrašanās vietu, vai sensors aptver nepieciešamo laukumu vai kā process reaģē uz mainītu ievadi? Saglabājiet modeļa pieņēmumus redzamus. Slīpēta vizualizācija un paredzamais modelis ir dažādi rezultāti.
Simulācija var padarīt eksperimentus atkārtojamus un palīdzēt atklāt neveiksmes gadījumus pirms fiziskā pilota. Tas nevar noteikt veiktspēju visos reālos materiālos, apgaismojuma apstākļos vai mehāniskās pielaidēs. Salīdziniet modeļa rezultātus ar mērījumiem, reģistrējiet neatbilstību un nosakiet, kur modelis ir uzticams. NVIDIA sim-to-real mācīšanās piemērs ilustrē darbplūsmu, kas pāriet no simulācijas uz fizisku robotu; tā ir atsauces darbplūsma, nevis pierādījums Alvexis izvietošanai.
Sāciet ar vienu lēmumu un izmērāmu pilotu
- Aprakstiet darbības problēmu. Nosakiet pašreizējo darbplūsmu, kļūdu izmaksas un personu, kas ir atbildīga par rezultātu.
- Apkopojiet reprezentatīvus novērojumus. Iekļaut parasto darbību, variācijas un sarežģītus gadījumus; vienoties par to, kas tiek uzskatīts par patiesību.
- Definējiet atbildi. Izlemiet, vai sistēma reģistrē, brīdina, iesaka vai kontrolē. Norādiet, kad tas ir jāatliek personai.
- Pārbaudi visu ceļu. Izmēriet noderīgu uzdevumu veiktspēju, izlaides vecumu, ilgstošu resursu izmantošanu un atkopšanos no kļūmēm.
- Iestatiet izlaišanas robežu. Vienojieties par pieņemšanas pierādījumiem, izvietošanas nosacījumiem, apkopes un atjaunināšanas pienākumiem.
Ja iespējams, sāciet novērošanas režīmā: salīdziniet piedāvāto izvadi ar esošo darbplūsmu, pirms ļaujat tai mainīt šo darbplūsmu. Daudzsološam prototipam vajadzētu nopelnīt nākamo atbildības līmeni, izmantojot pierādījumus.
Kā Alvexis var palīdzēt izveidot fizisko produktu
Uzņēmums Alvexis izstrādā pielāgotu elektroniku, iegulto programmatūru un mehāniskos dizainus atbilstoši lietojumprogrammu prasībām. Projekts var sākties ar ForgeEdge-Core, izpētīt ForgeEdge integrētai malu skaitļošanai vai izmantojiet īpašu nesēju un korpusu, kad instalācija to prasa. Platformas izvēle notiek saskaņā ar darba slodzi un integrācijas plānu.
Atkārtoti lietojamas inženierijas platformas un paralēla izstrāde var saīsināt ceļu līdz darba prototipam. Faktiskais grafiks ir atkarīgs no sensora piekļuves, lietojumprogrammas datiem, plates pārskatīšanas, mehāniskajiem instrumentiem un pieņemšanas prasībām. Definējiet šīs atkarības sākumā, nevis soliet vienu piegādes laiku katrai nozarei.
No industriālajiem IoT datiem līdz noderīgam digitālajam dvīnim
Rūpnieciskais IoT savieno novērojumus no iekārtām; digitālais dvīnis saista šos novērojumus ar fiziska aktīva vai procesa modeli. Fiziskais AI var pievienot uztveri un lēmumus mašīnā. Šīs lomas projektā pārklājas, taču telemetrijas datu apkopošana automātiski neizveido paredzamo modeli vai apstiprinātu vadības sistēmu.
Ražošanas mašīnai pirms AI modeļa novērtēšanas apvienojiet laika zīmogus, darbības stāvokli un apkopes vēsturi. Termiskās attēlveidošanas straumei, vibrācijas pazīmēm vai datorredzes rezultātam ir jāatbild uz konkrētu darbības jautājumu. Definējiet, kā modelis tiek atjaunināts, kā tiek parādīti novecojušie dati un kā operators pārbauda iegūto ieteikumu. Praktisks izmēģinājums sākas ar vienu līdzekli un vienu izmērāmu lēmumu.
Darbības joma mašīnas uzraudzības pilots
Tehniskās atsauces
- NVIDIA: Fiziskās AI koncepcijas
- NVIDIA: vienkārša robota apmācības darbplūsma
- FDA, Health Canada un MHRA: caurspīdīgums ML iespējotām medicīnas ierīcēm
Nozaru piemēri ir inženiertehniskās iespējas. Konkrētajam produktam un lietojumam ir jānosaka veiktspēja, piemērotība un visi piemērojamie apstiprinājumi.
Aprakstiet problēmu. Izveidojiet pareizo sistēmu.
Pastāstiet mums vajadzīgo nozari, uzdevumu, vidi, sensorus un rezultātu. Mēs varam apspriest elektroniku, programmatūru, korpusu un pirmo validācijas soli.
Apspriediet savu fizisko AI projektuTurpināt ar Robotics AI →