Intelligenza artificiale generale e IA industriale applicata
L'intelligenza artificiale generale descrive un ampio obiettivo di ricerca. Un'applicazione industriale di IA ha un compito più circoscritto: riconoscere un errore di assemblaggio, interpretare uno schema nei segnali dei sensori o aiutare una macchina a reagire all'ambiente. Una specifica utile definisce la decisione, l'errore accettabile e il tempo disponibile per agire. Alvexis delimita i progetti di IA fisica a partire da questi requisiti concreti.
L'apprendimento automatico e il deep learning sono metodi utilizzabili nel progetto. L'apprendimento supervisionato richiede esempi rappresentativi ed etichettati; quello non supervisionato può esplorare schemi senza etichette predefinite. Nessuno dei due elimina la necessità di verificare le condizioni operative, gli ingressi incerti e una risposta sicura quando la confidenza è bassa.
TinyML e intelligenza artificiale all'edge
TinyML può essere adatto quando un modello piccolo rispetta i limiti di memoria e di tempo di un microcontrollore. Carichi di visione più impegnativi possono richiedere una NPU o un'altra piattaforma di calcolo. Parti dall'intero percorso dal sensore alla decisione: acquisizione, pre-elaborazione, inferenza e interfaccia di uscita. Scegli il processore dopo aver misurato questo carico.
Riferimenti tecnici
Che cos'è l'intelligenza artificiale fisica?
L’intelligenza artificiale fisica descrive i sistemi di intelligenza artificiale che percepiscono e interagiscono con il mondo fisico. Una telecamera fornisce osservazioni, un software le interpreta e il risultato informa una persona o un'azione in una macchina. NVIDIA Panoramica dell'IA fisica descrive questa relazione tra percezione, ragionamento e azione nel mondo reale. Non è necessario che un'applicazione industriale assomigli a un robot umanoide: una stazione di ispezione fissa con un meccanismo di scarto controllato può avere uno scopo molto più ristretto e prezioso.
L'intelligenza artificiale fisica, Edge AI e l'intelligenza artificiale robotica descrivono diversi aspetti di un sistema. IA fisica descrive il suo rapporto con l’ambiente. Edge AI descrive dove avviene il calcolo, vicino alla fonte dei dati. IA robotica applica l'intelligenza alla percezione, alle decisioni o al movimento di un robot. Spesso si sovrappongono, ma un gateway di sensori può essere utile senza l’intelligenza artificiale e un circuito di controllo convenzionale può essere la risposta giusta a un compito prevedibile.
Per un acquirente, la domanda utile è specifica: quale decisione operativa è difficile oggi, quali prove potrebbero migliorarla e come verrà misurato il miglioramento? Inizia da lì prima di selezionare un processore, una fotocamera o un modello.
Applicazioni di intelligenza artificiale fisica in tutti i settori
Le seguenti dodici aree applicative coprono i settori presentati sul sito Alvexis ed estendono la discussione alla medicina, ai trasporti, al commercio al dettaglio e ai sistemi ambientali. Si tratta di opportunità di sviluppo e di ambiti pilota di esempio, non di affermazioni di distribuzioni completate da parte dei clienti. Seleziona un settore per passare alle relative domande di ingegneria.
Ispezionare il processo mentre sta accadendo.
Una stazione con telecamera può controllare l'assemblaggio, l'aspetto della superficie o la presenza di parti e trasmettere una decisione a un PLC. Le misurazioni motorie potrebbero supportare il triage di manutenzione. Il prodotto include illuminazione, apparecchiature, tempistica, interfacce e un flusso di lavoro dell'operatore, nonché un modello.
Definire il pilota: Quali tipi di difetti contano? Quanti falsi scarti può tollerare la linea? Misura i difetti mancati e i falsi scarti per variante di prodotto, insieme al tempo di ciclo.
Esplora le applicazioni di fabbrica →Fornisci un contesto utile al movimento.
I robot di terra e i sistemi di movimentazione possono combinare telecamere, sensori di portata e feedback di movimento per navigare, localizzare un carico o ispezionare un articolo. L'intelligenza deve connettersi all'architettura di controllo del robot e al comportamento di recupero.
Definire il pilota: Delimitare l'area operativa, i carichi utili e le attività consentite. Misura le missioni completate, gli interventi degli operatori e i tempi di recupero in condizioni di traffico rappresentativo.
Leggi la guida all'intelligenza artificiale della robotica →Collega le osservazioni sul campo a una decisione in crescita.
I nodi del suolo e del clima, l’elaborazione delle immagini locali e le interfacce di irrigazione potrebbero supportare un flusso di lavoro delle colture definito. L'installazione, la variazione della luce solare, lo sporco, la disponibilità di energia e le comunicazioni modellano l'elettronica tanto quanto l'inferenza.
Definire il pilota: Scegli una coltura, un ambiente e una decisione. Confronta le osservazioni con un riferimento concordato sulle condizioni rilevanti, tra cui l'imbrattamento dei sensori e le interruzioni della rete.
Esplora le applicazioni per colture e serre →Osserva gli animali e l'ambiente circostante.
Le telecamere connesse e i sensori ambientali potrebbero aiutare il personale a rivedere l’attività, le condizioni della stalla e i cambiamenti che meritano attenzione. L'occlusione, il movimento degli animali, l'illuminazione e il posizionamento dei sensori determinano ciò che può essere osservato in modo affidabile.
Definire il pilota: Selezionare un comportamento osservabile e una risposta del personale. Tieni traccia delle osservazioni mancate e degli avvisi di disturbo nelle diverse condizioni della stalla. Le conclusioni veterinarie richiedono prove proprie e valutazione professionale.
Esplora le applicazioni per il bestiame →Trasforma le misurazioni delle apparecchiature in prove di manutenzione.
I dispositivi Edge potrebbero raccogliere informazioni su vibrazioni, temperatura e stato operativo da motori, pompe o apparecchiature per l’energia rinnovabile. Un risultato utile collega una modifica nelle misurazioni a un evento rivedibile e a un processo di manutenzione esistente.
Definire il pilota: Stabilire una linea di base per ciascun regime operativo. Controlla la ripetibilità degli avvisi, la disponibilità dei dati e le prestazioni durante l'avvio, i cambiamenti di carico e i disturbi di alimentazione.
Esplora le applicazioni energetiche →Rendere l'infrastruttura locale più facile da comprendere.
I nodi ambientali, il monitoraggio delle apparecchiature e l’analisi aggregata del flusso di traffico potrebbero supportare i servizi cittadini. Una progettazione di elaborazione locale può produrre conteggi o eventi invece di trasmettere un flusso grezzo continuo, laddove l'applicazione lo consente.
Definire il pilota: Specificare il titolare della decisione, l'area di osservazione e le informazioni conservate. Valuta la precisione in base alle condizioni meteorologiche e all'illuminazione, insieme al tempo di attività del sensore e all'accesso per la manutenzione.
Esplora le applicazioni per le città intelligenti →Costruire in base a condizioni di installazione difficili.
I sensori montati sulle macchine e i gateway robusti potrebbero fornire dati sulle condizioni delle apparecchiature, registrazioni di eventi locali e telemetria del cantiere. Polvere, vibrazioni, ritenzione del connettore e potenza transitoria devono far parte dei requisiti del prodotto.
Definire il pilota: Seleziona una macchina e una condizione misurabile. Verificare il collegamento del sensore, il ripristino dell'alimentazione e la continuità dei dati nell'installazione prevista prima di valutare una flotta.
Esplora le applicazioni in cantiere →Mantieni il rilevamento e le comunicazioni affidabili sul campo.
Le potenziali applicazioni includono il monitoraggio delle condizioni del veicolo, la diagnostica della manutenzione, la registrazione sincronizzata dei sensori e la telemetria delle apparecchiature. L'elaborazione, la custodia e le interfacce devono essere selezionate in base ai requisiti ambientali e di integrazione del programma.
Definire il pilota: Concordare le condizioni di temperatura, alimentazione e comunicazione. Misura l'allineamento del timestamp, il comportamento di riavvio e le prove conservate quando la connettività non è disponibile.
Esplora l'ingegneria dei sistemi sul campo →Collega il rilevamento fisico a un flusso di lavoro di cura o di laboratorio definito.
Le aree di applicazione includono la movimentazione in laboratorio, il monitoraggio delle apparecchiature, la misurazione della riabilitazione e i prototipi di rilevamento medico. Il supporto alle decisioni cliniche e la robotica di contatto con il paziente richiedono un programma di prove diverso da un carrello di consegna ospedaliero.
Definire il pilota: Indicare l'utente previsto, la popolazione di pazienti, se pertinente, l'input, l'output e chi agisce su di esso. Collaborare con specialisti clinici e normativi prima di assegnare richieste diagnostiche o terapeutiche.
Leggi la guida all'ingegneria sanitaria →Osservare le condizioni del veicolo e della flotta a livello locale.
Le apparecchiature ferroviarie, stradali e marittime possono creare impegnativi problemi di rilevamento e registrazione. I progetti candidati includono il monitoraggio delle condizioni dei sottosistemi, l'osservazione del carico e i gateway dati di bordo. Le lacune di connettività e le interfacce elettriche influenzano l'architettura.
Definire il pilota: Specificare la piattaforma, la posizione di installazione e il flusso di lavoro dell'operatore. Misurare l'acquisizione, la sincronizzazione e il ripristino di eventi utili; convalidare qualsiasi funzione di controllo all'interno del processo di garanzia del programma del veicolo.
Esplora le opzioni di interfaccia e gateway →Aiutare il personale a rispondere allo stato fisico di un sito.
L'osservazione degli scaffali, il monitoraggio delle attrezzature per la conservazione a freddo e l'integrazione dei robot di servizio sono possibili punti di partenza. Il risultato dovrebbe essere un'azione chiara per un membro dello staff, piuttosto che un altro feed che qualcuno deve guardare.
Definire il pilota: Scegli un evento e un proprietario operativo. Misura gli avvisi utili, i falsi avvisi e i tempi di risposta. Utilizzare output aggregati o non identificativi laddove soddisfano i requisiti.
Discutere un prodotto di operazioni di servizio →Collega le risorse distribuite a una vista fruibile.
I servizi di costruzione, le reti idriche e le stazioni ambientali potrebbero combinare il rilevamento locale, l'inferenza sullo stato delle apparecchiature e le comunicazioni. L'accesso alla calibrazione, i budget energetici e la manutenibilità spesso determinano se un progetto pilota può diventare un'installazione di lunga durata.
Definire il pilota: Specificare la qualità della misurazione, il campo operativo e gli intervalli di manutenzione. Testare la deriva, il recupero dei dati mancanti e delle comunicazioni, nonché l'analisi prevista.
Esplora le comunicazioni sul campo →L'architettura comune dietro diversi settori
L'applicazione cambia, ma il prodotto necessita ancora di un percorso di acquisizione, di calcolo, di interfacce fisiche e di una risposta definita ai guasti. Evitare di trattare il modello di intelligenza artificiale come un sistema completo. Un'osservazione tardiva o disallineata può rendere inutilizzabile una previsione corretta sull'interfaccia macchina.
| Strato | Decisione da prendere | Prove da raccogliere |
|---|---|---|
| Rilevamento | Campo visivo, larghezza di banda, montaggio e calibrazione | Dati rappresentativi, qualità del segnale e punti ciechi |
| Elaborazione | Attività della CPU, accelerazione AI supportata, memoria e budget termico | Misurazioni sostenute del carico di lavoro sull'hardware di destinazione |
| Integrazione | PLC, bus macchina, rete o interfaccia operatore | Tempistica, perdita di messaggi, input non validi e comportamento di riavvio |
| Progettazione meccanica | Custodia, raffreddamento, accesso per la manutenzione e connettori | Installazione e verifica ambientale |
| Operazione | Chi può agire, sovrascrivere, aggiornare e ripristinare | Record di eventi, tracciabilità delle versioni e risultati di accettazione |
Una piattaforma pronta può rendere più semplice il primo esperimento. L'elettronica personalizzata diventa utile quando interfacce, dimensioni, potenza, costi o requisiti ambientali giustificano un progetto dedicato. Il nostro Guida SoM e SBC spiega tale decisione; il baseboard per una guida al modulo di calcolo descrive l'ambito ingegneristico che segue.
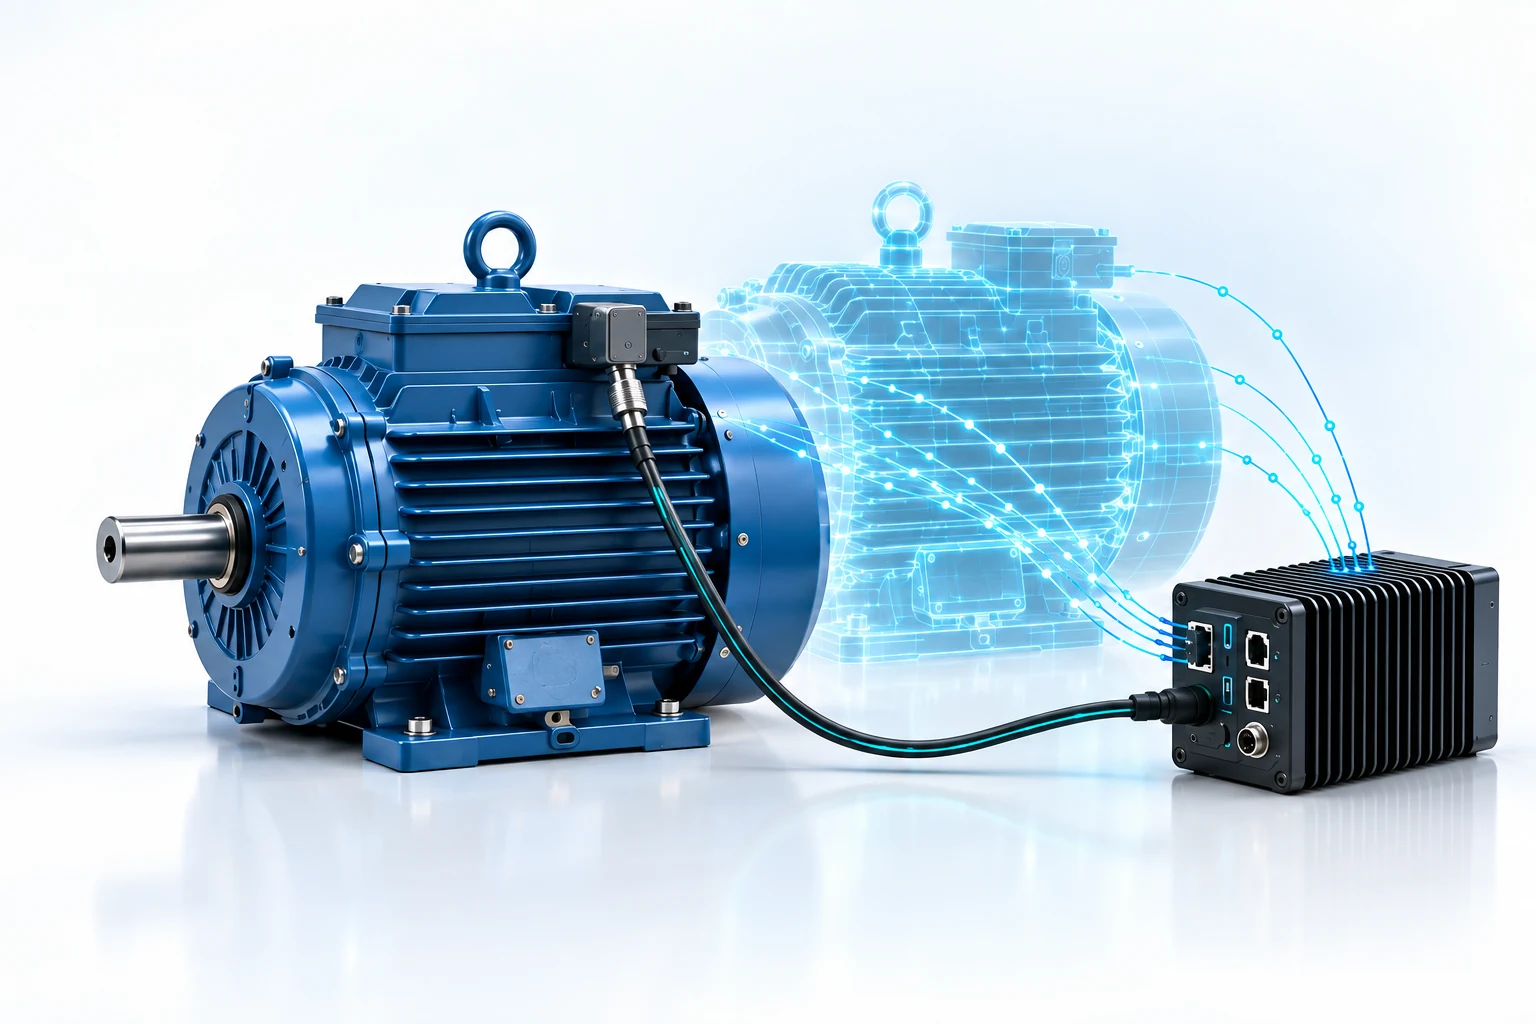
Gemello digitale
Una rappresentazione digitale è utile quando risponde a una domanda verificabile: un robot può raggiungere una posizione, un sensore copre l’area richiesta o come risponde un processo a un input modificato? Mantieni visibili le ipotesi del modello. Una visualizzazione raffinata e un modello predittivo sono risultati finali diversi.
La simulazione può rendere gli esperimenti ripetibili e aiutare a esporre i casi di fallimento prima di un pilota fisico. Non è possibile stabilire le prestazioni con ogni materiale reale, condizione di illuminazione o tolleranza meccanica. Confronta i risultati del modello con le misurazioni, registra la discrepanza e determina dove il modello è affidabile. NVIDIA esempio di apprendimento da simulazione a realtà illustra un flusso di lavoro che passa dalla simulazione a un robot fisico; si tratta di un flusso di lavoro di riferimento, non di una prova di una distribuzione Alvexis.
Inizia con una decisione e un progetto pilota misurabile
- Descrivere il problema operativo. Identificare il flusso di lavoro attuale, il costo degli errori e la persona responsabile dell'output.
- Raccogliere osservazioni rappresentative. Includere operazioni ordinarie, variazioni e casi difficili; concordare ciò che conta come verità fondamentale.
- Definire la risposta. Decidi se il sistema registra, avvisa, consiglia o controlla. Specificare quando deve rimettersi a una persona.
- Testare l'intero percorso. Misurare le prestazioni delle attività utili, l'età dell'output, l'uso sostenuto delle risorse e il recupero dai guasti.
- Imposta un limite di rilascio. Concordare le prove di accettazione, le condizioni di implementazione, le responsabilità di manutenzione e aggiornamento.
Inizia in modalità di osservazione quando possibile: confronta l'output proposto con il flusso di lavoro esistente prima di consentirgli di modificare quel flusso di lavoro. Un prototipo promettente dovrebbe guadagnare il livello successivo di responsabilità attraverso le prove.
Come Alvexis può aiutare a costruire il prodotto fisico
Alvexis sviluppa elettronica personalizzata, software integrato e progetti meccanici in base ai requisiti dell'applicazione. Un progetto può iniziare con ForgeEdge-Core, esplora ForgeEdge per l'elaborazione locale integrata o utilizzare una baseboard e un armadio dedicati quando l'installazione lo richiede. La selezione della piattaforma segue il carico di lavoro e il piano di integrazione.
Piattaforme ingegneristiche riutilizzabili e sviluppo parallelo possono abbreviare il percorso verso un prototipo funzionante. Il programma effettivo dipende dall'accesso al sensore, dai dati dell'applicazione, dalle revisioni della scheda, dagli strumenti meccanici e dai requisiti di accettazione. Definire tali dipendenze all’inizio invece di promettere un tempo di consegna per ogni settore.
Riferimenti tecnici
- NVIDIA: concetti di intelligenza artificiale fisica
- NVIDIA: un flusso di lavoro di apprendimento dei robot dalla simulazione alla realtà
- FDA, Health Canada e MHRA: trasparenza per i dispositivi medici abilitati al machine learning
Gli esempi settoriali sono possibilità ingegneristiche. È necessario stabilire le prestazioni, l'idoneità e le eventuali approvazioni applicabili per il prodotto e l'uso specifici.
Descrivi il problema. Costruisci il sistema giusto.
Raccontaci il settore, l'attività, l'ambiente, i sensori e il risultato di cui hai bisogno. Possiamo discutere l'elettronica, il software, la custodia e la prima fase di convalida.
Discuti il tuo progetto di intelligenza artificiale fisicaContinua con Robotica AI →