Általános mesterséges intelligencia és alkalmazott ipari MI
Az általános mesterséges intelligencia tág kutatási célkitűzés. Egy ipari MI-alkalmazás feladata szűkebb: szerelési hiba felismerése, érzékelőjelek mintázatának értelmezése vagy a gép környezetre adott válaszának támogatása. A hasznos specifikáció meghatározza a döntést, az elfogadható hibát és a rendelkezésre álló reakcióidőt. Az Alvexis ezekből a konkrét követelményekből kiindulva határozza meg a fizikai MI-projekt tartalmát.
A gépi tanulás és a mélytanulás e tervezés eszközei. A felügyelt gépi tanuláshoz reprezentatív, címkézett példák kellenek; a felügyelet nélküli tanulás előre megadott címkék nélkül tárhat fel mintázatokat. Egyik sem teszi feleslegessé az üzemi körülmények, a bizonytalan bemenetek és az alacsony megbízhatóság esetén alkalmazott biztonságos válasz vizsgálatát.
TinyML és mesterséges intelligencia az eszközön
A TinyML megfelelő lehet, ha egy kis modell belefér a mikrokontroller memória- és időkeretébe. Nagyobb képfeldolgozási feladatokhoz NPU vagy más számítási platform kellhet. A teljes, érzékelőtől döntésig vezető útból induljon ki: adatgyűjtés, előfeldolgozás, következtetés és kimeneti interfész. A processzort e terhelés mérése után válassza ki.
Műszaki források
Mi a fizikai mesterséges intelligencia?
A fizikai AI olyan AI-rendszereket ír le, amelyek érzékelik a fizikai világot és kölcsönhatásba lépnek vele. A kamera megfigyeléseket szolgáltat, a szoftver értelmezi azokat, az eredmény pedig tájékoztatja a személyt vagy a gépben végzett műveletet. NVIDIA Fizikai mesterséges intelligencia áttekintése leírja ezt a kapcsolatot az észlelés, az érvelés és a valós cselekvés között. Egy ipari alkalmazásnak nem kell humanoid robotra hasonlítania: egy vezérelt selejtező mechanizmussal rendelkező fix ellenőrző állomásnak sokkal szűkebb, értékes célja lehet.
A fizikai mesterséges intelligencia, a Edge AI és a robotikai AI egy rendszer különböző aspektusait írják le. Fizikai AI a környezethez való viszonyát írja le. Edge AI leírja, hol történik a számítás, az adatforrás közelében. Robotics AI intelligenciát alkalmaz egy robot észlelésére, döntéseire vagy mozgására. Gyakran átfedik egymást, de egy szenzor átjáró hasznos lehet mesterséges intelligencia nélkül, és a hagyományos vezérlőhurok megfelelő válasz lehet egy kiszámítható feladatra.
Egy vásárló számára konkrét a hasznos kérdés: melyik operatív döntés nehéz ma, milyen bizonyítékok javítanák azt, és hogyan mérhető a javulás? Kezdje ott, mielőtt processzort, kamerát vagy modellt választana.
Fizikai mesterséges intelligencia alkalmazások az iparágakban
A következő tizenkét alkalmazási terület a Alvexis oldalon bemutatott ágazatokat fedi le, és kiterjeszti a vitát az orvostudományra, a közlekedésre, a kiskereskedelemre és a környezetvédelmi rendszerekre. Ezek fejlesztési lehetőségek és példa kísérleti hatókörök, nem pedig a befejezett ügyféltelepítésekre vonatkozó igények. Válasszon ki egy szektort, hogy a mérnöki kérdéseihez ugorjon.
Vizsgálja meg a folyamatot, miközben az történik.
A kameraállomás ellenőrizheti az összeszerelést, a felület megjelenését vagy az alkatrész jelenlétét, és átadhatja a döntést a PLC-nek. A motormérések támogathatják a karbantartási triage-t. A termék világítást, lámpatesteket, időzítést, interfészt és kezelői munkafolyamatot, valamint modellt tartalmaz.
Határozza meg a pilotot: Mely hibatípusok számítanak? Hány hamis elutasítást tud elviselni a vonal? Mérje meg a kihagyott hibákat és hamis selejteket termékváltozatonként, a ciklusidővel együtt.
Fedezze fel a gyári alkalmazásokat →Adjon a mozgásnak hasznos kontextust.
A földi robotok és kezelőrendszerek kamerákat, hatótávolság-érzékelőket és mozgás-visszajelzést kombinálhatnak a navigációhoz, a rakomány helyének meghatározásához vagy egy tétel vizsgálatához. Az intelligenciának kapcsolódnia kell a robot vezérlési architektúrájához és helyreállítási viselkedéséhez.
Határozza meg a pilotot: Kötötték a működési területet, a hasznos terheket és a megengedett feladatokat. Mérje meg a teljesített küldetéseket, a kezelői beavatkozásokat és a helyreállítási időt reprezentatív forgalom mellett.
Olvassa el a Robotics AI útmutatót →Kapcsolja össze a terepi megfigyeléseket egy növekvő döntéssel.
A talaj- és éghajlati csomópontok, a helyi képfeldolgozási és öntözési felületek támogathatnak egy meghatározott terménymunkafolyamatot. A telepítés, a változó napfény, a szennyeződés, az áramellátás és a kommunikáció ugyanúgy alakítja az elektronikát, mint a következtetés.
Határozza meg a pilotot: Válasszon egy terményt, környezetet és döntést. Hasonlítsa össze a megfigyeléseket egy egyeztetett referenciával a releváns körülmények között, beleértve az érzékelők elszennyeződését és a hálózati kimaradásokat.
Fedezze fel a növénytermesztési és üvegházi alkalmazásokat →Figyeld meg az állatokat és környezetüket.
A csatlakoztatott kamerák és környezeti érzékelők segíthetnek a személyzetnek áttekinteni a tevékenységet, az istálló állapotát és a figyelmet érdemlő változásokat. Az elzáródás, az állatok mozgása, a világítás és a szenzorok elhelyezése határozza meg, hogy mit lehet megbízhatóan megfigyelni.
Határozza meg a pilotot: Válasszon egy megfigyelhető viselkedést és a személyzet reakcióját. Kövesse nyomon az elmulasztott megfigyeléseket és a zavaró riasztásokat a különböző istállóviszonyok között. Az állatorvosi következtetésekhez saját bizonyítékra és szakmai értékelésre van szükség.
Fedezze fel az állattenyésztési alkalmazásokat →Változtassa a berendezések méréseit karbantartási bizonyítékokká.
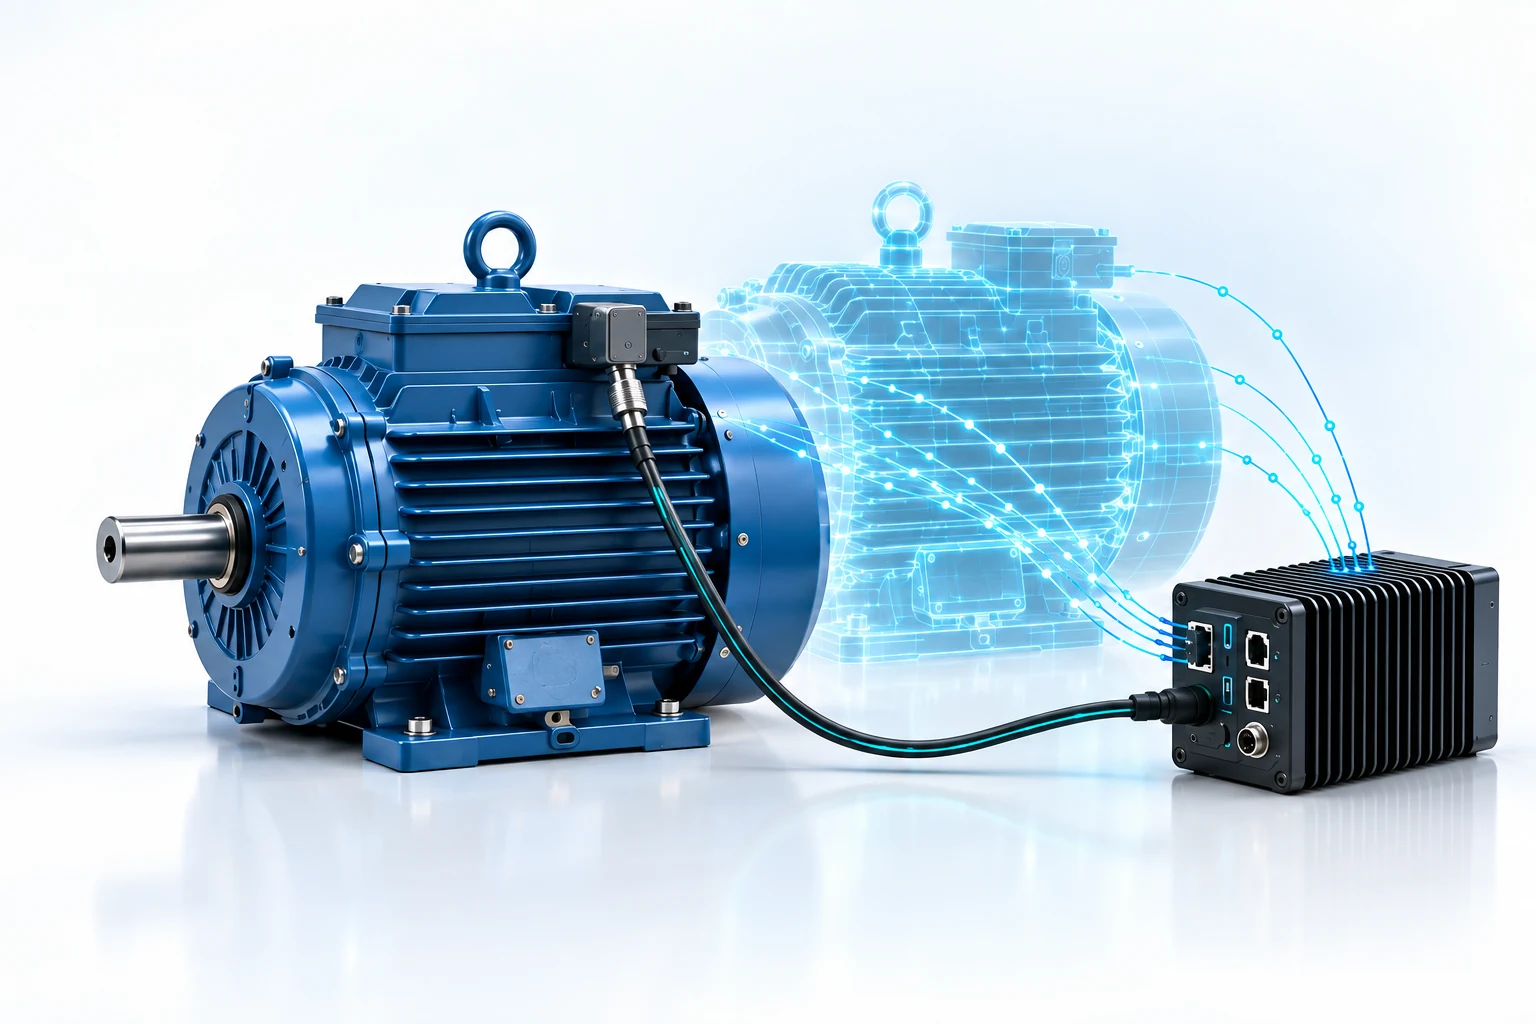
Az éleszközök rezgés-, hőmérséklet- és üzemállapot-információkat gyűjthetnek a motorokról, szivattyúkról vagy megújuló energiát használó berendezésekről. A hasznos eredmény összekapcsolja a mérések változását egy áttekinthető eseménnyel és egy meglévő karbantartási folyamattal.
Határozza meg a pilotot: Állítson fel minden egyes működési rendszer alapértékét. Ellenőrizze a riasztások megismételhetőségét, az adatok elérhetőségét és teljesítményét indításkor, terhelésváltozások és tápellátási zavarok során.
Fedezze fel az energetikai alkalmazásokat →Tegye könnyebben érthetővé a helyi infrastruktúrát.
A környezeti csomópontok, a berendezések megfigyelése és az összesített forgalom-elemzés támogathatja a városi szolgáltatásokat. A helyi feldolgozási terv számlálásokat vagy eseményeket állíthat elő folyamatos nyers adatfolyam továbbítása helyett, ahol az alkalmazás lehetővé teszi.
Határozza meg a pilotot: Adja meg a döntés tulajdonosát, a megfigyelési területet és a megőrzött információkat. Értékelje az időjárás és a világítás pontosságát, valamint az érzékelő üzemidejét és a karbantartási hozzáférést.
Fedezze fel a Smart Cities alkalmazásokat →Nehéz telepítési körülmények köré épüljön.
A gépre szerelt érzékelők és a robusztus átjárók biztosíthatják a berendezés állapotára vonatkozó adatokat, a helyi eseményrekordokat és a munkaterület telemetriáját. A pornak, rezgésnek, a csatlakozó visszatartásának és a tranziens teljesítménynek a termékkövetelmények részét kell képeznie.
Határozza meg a pilotot: Válasszon ki egy gépet és egy mérhető állapotot. A flotta értékelése előtt ellenőrizze az érzékelő csatlakoztatását, az áramellátás helyreállítását és az adatok folytonosságát a tervezett telepítésben.
Fedezze fel a munkaterületi alkalmazásokat →Maradjon megbízható az érzékelés és a kommunikáció a terepen.
A lehetséges alkalmazások közé tartozik a jármű állapotfigyelése, a karbantartási diagnosztika, a szinkronizált szenzorrögzítés és a berendezések telemetriája. A számítástechnikát, a burkolatot és az interfészeket a program környezeti és integrációs követelményei alapján kell kiválasztani.
Határozza meg a pilotot: Egyezzen meg a hőmérsékletről, az áramellátásról és a kommunikációs feltételekről. Mérje meg az időbélyeg-igazítást, az újraindítási viselkedést és a megőrzött bizonyítékokat, ha a kapcsolat nem érhető el.
Fedezze fel a terepi rendszertervezést →Csatlakoztassa a fizikai érzékelést egy meghatározott gondozási vagy laboratóriumi munkafolyamathoz.
Az alkalmazási területek közé tartozik a laboratóriumi kezelés, a berendezések monitorozása, a rehabilitációs mérések és az orvosi érzékelési prototípusok. A klinikai döntéstámogatás és a pácienssel való érintkezés robotika a kórházi szállítókocsitól eltérő bizonyítékprogramot igényel.
Határozza meg a pilotot: Adja meg a tervezett felhasználót, a betegpopulációt, ha releváns, a bemenetet, a kimenetet és azt, hogy ki cselekszik rá. A diagnosztikai vagy kezelési igények kijelölése előtt dolgozzon együtt klinikai és szabályozási szakemberekkel.
Olvassa el az egészségügyi műszaki útmutatót →Figyelje meg a jármű és flotta helyi viszonyait.
A vasúti, közúti és tengeri berendezések komoly érzékelési és fakitermelési problémákat okozhatnak. A jelölt projektek magukban foglalják az alrendszer állapotának figyelését, a terhelés megfigyelését és a fedélzeti adatátjárókat. A csatlakozási rések és az elektromos interfészek befolyásolják az architektúrát.
Határozza meg a pilotot: Adja meg a platformot, a telepítési pozíciót és a kezelői munkafolyamatot. Hasznos események rögzítésének, szinkronizálásának és helyreállításának mérése; érvényesítsen bármely vezérlőfunkciót a járműprogram saját biztosítási folyamatán belül.
Fedezze fel az interfész és az átjáró opcióit →Segítsen a személyzetnek reagálni a webhely fizikai állapotára.
Lehetséges kiindulópont a polcmegfigyelés, a hűtőtároló berendezések felügyelete és a szerviz-robot integráció. Az eredmény a személyzet tagjai számára egyértelmű cselekvés legyen, nem pedig egy másik hírfolyam, amelyet valakinek meg kell néznie.
Határozza meg a pilotot: Válasszon egy eseményt és egy működő tulajdonost. Mérje meg a hasznos riasztásokat, a téves riasztásokat és a válaszidőt. Használjon összesített vagy nem azonosítható kimeneteket, ahol megfelelnek a követelménynek.
Beszéljen egy szolgáltatás-műveleti termékről →Az elosztott eszközök összekapcsolása egy használható nézettel.
Az épületgépészeti szolgáltatások, a vízhálózatok és a környezetvédelmi állomások kombinálhatják a helyi érzékelést, a berendezések állapotára való következtetést és a kommunikációt. A kalibrálási hozzáférés, az energiaköltségvetés és a karbantarthatóság gyakran dönti el, hogy egy pilóta hosszú élettartamú berendezéssé válhat-e.
Határozza meg a pilotot: Adja meg a mérési minőséget, a működési tartományt és a szervizintervallumokat. Tesztelje az eltolódást, a hiányzó adatok és kommunikáció helyreállítását, valamint a tervezett elemzést.
Fedezze fel a terepi kommunikációt →A különböző szektorok mögötti közös architektúra
Az alkalmazás megváltozik, de a terméknek továbbra is szüksége van egy adatgyűjtési útvonalra, számításra, fizikai interfészekre és a hibákra adott válaszra. Ne kezelje az AI-modellt teljes rendszerként. Egy késői vagy hibás megfigyelés használhatatlanná teheti a helyes előrejelzést a gép interfészén.
| Réteg | Meghozandó döntés | Bizonyítékokat gyűjteni |
|---|---|---|
| Érzékelés | Látómező, sávszélesség, szerelés és kalibrálás | Reprezentatív adatok, jelminőség és holtterek |
| Feldolgozás | CPU-feladatok, támogatott AI-gyorsítás, memória és hőköltségvetés | Tartós munkaterhelés mérések a célhardveren |
| Integráció | PLC, gépbusz, hálózati vagy kezelői interfész | Időzítés, üzenetvesztés, érvénytelen bevitel és újraindítás |
| Mechanikai tervezés | Ház, hűtés, szerviz hozzáférés és csatlakozók | Telepítés és környezetvédelmi ellenőrzés |
| Működés | Ki tud cselekedni, felülírni, frissíteni és helyreállítani | Eseményrekordok, verziókövethetőség és elfogadási eredmények |
Egy kész platform megkönnyítheti az első kísérletet. Az egyedi elektronika akkor válik hasznossá, ha az interfészek, a méretek, a teljesítmény, a költség vagy a környezeti követelmények indokolják a dedikált tervezést. A miénk SoM versus SBC útmutató megmagyarázza ezt a döntést; a alaplap a számítási modul útmutatójához leírja a következő mérnöki kört.
Digitális iker
A digitális ábrázolás akkor hasznos, ha egy tesztelhető kérdésre ad választ: el tud-e érni egy robot egy helyet, lefedi-e a szenzor a kívánt területet, vagy hogyan reagál egy folyamat a megváltozott bemenetre? Tartsa láthatóan a modell feltételezéseit. A csiszolt vizualizáció és a prediktív modell különböző eredmények.
A szimuláció megismételhetővé teheti a kísérleteket, és segíthet a meghibásodások feltárásában a fizikai pilóta előtt. Nem tud minden valós anyag, fényviszonyok vagy mechanikai tűrés mellett teljesítményt megállapítani. Hasonlítsa össze a modell kimeneteit a mérésekkel, rögzítse az eltérést, és határozza meg, hol megbízható a modell. NVIDIA sim-to-real tanulási példa olyan munkafolyamatot szemléltet, amely a szimulációtól a fizikai robotig terjed; ez egy referencia munkafolyamat, nem pedig a Alvexis telepítés bizonyítéka.
Kezdje egy döntéssel és egy mérhető pilótával
- Ismertesse a működési problémát! Azonosítsa az aktuális munkafolyamatot, a hibák költségét és a kimenetért felelős személyt.
- Gyűjtsd össze a reprezentatív megfigyeléseket. Tartalmazza a szokásos működést, variációkat és nehéz eseteket; egyetértenek abban, hogy mi számít alapigazságnak.
- Határozza meg a választ. Döntse el, hogy a rendszer rögzít, figyelmeztet, ajánl vagy vezérel. Adja meg, hogy mikor kell halasztani egy személyre.
- Teszteld az egész utat. Mérje meg a hasznos feladatok teljesítményét, a kimeneti kort, a tartós erőforrás-felhasználást és a hibákból való helyreállítást.
- Állítson be kiadási határt. Állapodjon meg az elfogadási bizonyítékokról, a telepítési feltételekről, a karbantartási és frissítési kötelezettségekről.
Indítsa el megfigyelési módban, ha lehetséges: hasonlítsa össze a javasolt kimenetet a meglévő munkafolyamattal, mielőtt lehetővé teszi a munkafolyamat módosítását. Egy ígéretes prototípusnak bizonyítékokkal kell kivívnia a felelősség következő szintjét.
Hogyan segíthet a Alvexis a fizikai termék felépítésében
A Alvexis egyedi elektronikát, beágyazott szoftvereket és mechanikai terveket fejleszt az alkalmazási követelményeknek megfelelően. Egy projekt kezdődhet azzal ForgeEdge-Core, fedezze fel ForgeEdge integrált helyi számítástechnikához, vagy használjon dedikált alaplapot és burkolatot, amikor a telepítés megköveteli. A platform kiválasztása a munkaterhelést és az integrációs tervet követi.
Az újrafelhasználható mérnöki platformok és a párhuzamos fejlesztés lerövidítheti az utat a működő prototípushoz. A tényleges ütemezés az érzékelő hozzáférésétől, az alkalmazási adatoktól, a kártya felülvizsgálatától, a mechanikai szerszámoktól és az átvételi követelményektől függ. Határozza meg ezeket a függőségeket az elején, ahelyett, hogy minden szektorhoz egy szállítási időt ígérne.
Műszaki referenciák
- NVIDIA: Fizikai AI-koncepciók
- NVIDIA: Sim-to-real robot tanulási munkafolyamat
- FDA, Health Canada és MHRA: átláthatóság az ML-kompatibilis orvosi eszközökhöz
Az ágazati példák a mérnöki lehetőségek. Az adott termékre és felhasználásra vonatkozóan meg kell határozni a teljesítményt, az alkalmasságot és a vonatkozó engedélyeket.
Describe the problem. Építsd fel a megfelelő rendszert.
Mondja el nekünk a kívánt szektort, feladatot, környezetet, érzékelőket és eredményt. Megbeszélhetjük az elektronikát, a szoftvert, a burkolatot és az első validálási lépést.
Beszélje meg fizikai AI-projektjétFolytatás: Robotics AI →