फिजिकल एआई क्या है?
फिजिकल एआई उन एआई सिस्टम का वर्णन करता है जो भौतिक दुनिया को समझते हैं और उसके साथ बातचीत करते हैं। एक कैमरा अवलोकन प्रदान करता है, सॉफ़्टवेयर उनकी व्याख्या करता है, और परिणाम किसी व्यक्ति या मशीन में किसी क्रिया को सूचित करता है। NVIDIA का भौतिक एआई सिंहावलोकन धारणा, तर्क और वास्तविक दुनिया की कार्रवाई के बीच इस संबंध का वर्णन करता है। एक औद्योगिक अनुप्रयोग को ह्यूमनॉइड रोबोट जैसा दिखने की आवश्यकता नहीं है: नियंत्रित अस्वीकार तंत्र वाले एक निश्चित निरीक्षण स्टेशन का बहुत संकीर्ण, मूल्यवान उद्देश्य हो सकता है।
भौतिक एआई, edge AI और रोबोटिक्स एआई एक प्रणाली के विभिन्न पहलुओं का वर्णन करते हैं। भौतिक ए.आई पर्यावरण से इसके संबंध का वर्णन करता है। Edge AI वर्णन करता है कि गणना कहाँ होती है, डेटा के स्रोत के करीब। रोबोटिक्स एआई रोबोट की धारणा, निर्णय या गतिविधि पर बुद्धिमत्ता लागू करता है। वे अक्सर ओवरलैप होते हैं, लेकिन एक सेंसर गेटवे एआई के बिना उपयोगी हो सकता है, और एक पारंपरिक नियंत्रण लूप एक पूर्वानुमानित कार्य का सही उत्तर हो सकता है।
एक खरीदार के लिए, उपयोगी प्रश्न विशिष्ट है: आज कौन सा परिचालन निर्णय कठिन है, कौन से साक्ष्य इसमें सुधार करेंगे, और सुधार को कैसे मापा जाएगा? प्रोसेसर, कैमरा या मॉडल चुनने से पहले वहां से शुरुआत करें।
उद्योगों में भौतिक एआई अनुप्रयोग
निम्नलिखित बारह अनुप्रयोग क्षेत्र Alvexis साइट पर प्रस्तुत क्षेत्रों को कवर करते हैं और चिकित्सा, परिवहन, खुदरा और पर्यावरण प्रणालियों पर चर्चा का विस्तार करते हैं। ये विकास के अवसर और उदाहरण पायलट स्कोप हैं, पूर्ण ग्राहक तैनाती के दावे नहीं। इसके इंजीनियरिंग प्रश्नों पर जाने के लिए एक सेक्टर का चयन करें।
जब प्रक्रिया चल रही हो तो उसका निरीक्षण करें।
एक कैमरा स्टेशन असेंबली, सतह की उपस्थिति या भाग की उपस्थिति की जांच कर सकता है और पीएलसी को निर्णय दे सकता है। मोटर माप रखरखाव ट्राइएज का समर्थन कर सकता है। उत्पाद में प्रकाश व्यवस्था, फिक्स्चर, टाइमिंग, इंटरफेस और एक ऑपरेटर वर्कफ़्लो के साथ-साथ एक मॉडल भी शामिल है।
पायलट को परिभाषित करें: कौन से दोष प्रकार गिने जाते हैं? रेखा कितने झूठे अस्वीकरण सहन कर सकती है? चक्र समय के साथ-साथ उत्पाद प्रकार के आधार पर छूटे हुए दोषों और गलत अस्वीकृतियों को मापें।
फ़ैक्टरी अनुप्रयोगों का अन्वेषण करें →आंदोलन को उपयोगी संदर्भ दें.
ग्राउंड रोबोट और हैंडलिंग सिस्टम नेविगेट करने, लोड का पता लगाने या किसी आइटम का निरीक्षण करने के लिए कैमरे, रेंज सेंसर और मोशन फीडबैक को जोड़ सकते हैं। इंटेलिजेंस को रोबोट के नियंत्रण आर्किटेक्चर और पुनर्प्राप्ति व्यवहार से जुड़ा होना चाहिए।
पायलट को परिभाषित करें: ऑपरेटिंग क्षेत्र, पेलोड और अनुमत कार्यों को बाध्य करें। प्रतिनिधि ट्रैफ़िक के तहत पूर्ण मिशन, ऑपरेटर हस्तक्षेप और पुनर्प्राप्ति समय को मापें।
रोबोटिक्स एआई गाइड पढ़ें →फ़ील्ड अवलोकनों को बढ़ते निर्णय से जोड़ें।
मिट्टी और जलवायु नोड्स, स्थानीय छवि प्रसंस्करण और सिंचाई इंटरफेस एक परिभाषित फसल वर्कफ़्लो का समर्थन कर सकते हैं। स्थापना, बदलती धूप, गंदगी, बिजली की उपलब्धता और संचार इलेक्ट्रॉनिक्स को उतना ही आकार देते हैं जितना कि अनुमान।
पायलट को परिभाषित करें: एक फसल, पर्यावरण और निर्णय चुनें। सेंसर फाउलिंग और नेटवर्क आउटेज सहित प्रासंगिक स्थितियों पर एक सहमत संदर्भ के साथ टिप्पणियों की तुलना करें।
फसल और ग्रीनहाउस अनुप्रयोगों का अन्वेषण करें →जानवरों और उनके आस-पास का निरीक्षण करें।
कनेक्टेड कैमरे और पर्यावरण सेंसर कर्मचारियों को गतिविधि, खलिहान की स्थितियों और ध्यान देने योग्य परिवर्तनों की समीक्षा करने में मदद कर सकते हैं। अवरोधन, जानवरों की गति, प्रकाश व्यवस्था और सेंसर प्लेसमेंट यह निर्धारित करते हैं कि क्या विश्वसनीय रूप से देखा जा सकता है।
पायलट को परिभाषित करें: एक अवलोकन योग्य व्यवहार और एक कर्मचारी प्रतिक्रिया का चयन करें। विभिन्न खलिहान स्थितियों में छूटे हुए अवलोकनों और उपद्रव चेतावनियों को ट्रैक करें। पशु चिकित्सा निष्कर्षों के लिए अपने स्वयं के साक्ष्य और पेशेवर मूल्यांकन की आवश्यकता होती है।
पशुधन अनुप्रयोगों का अन्वेषण करें →उपकरण माप को रखरखाव साक्ष्य में बदलें।
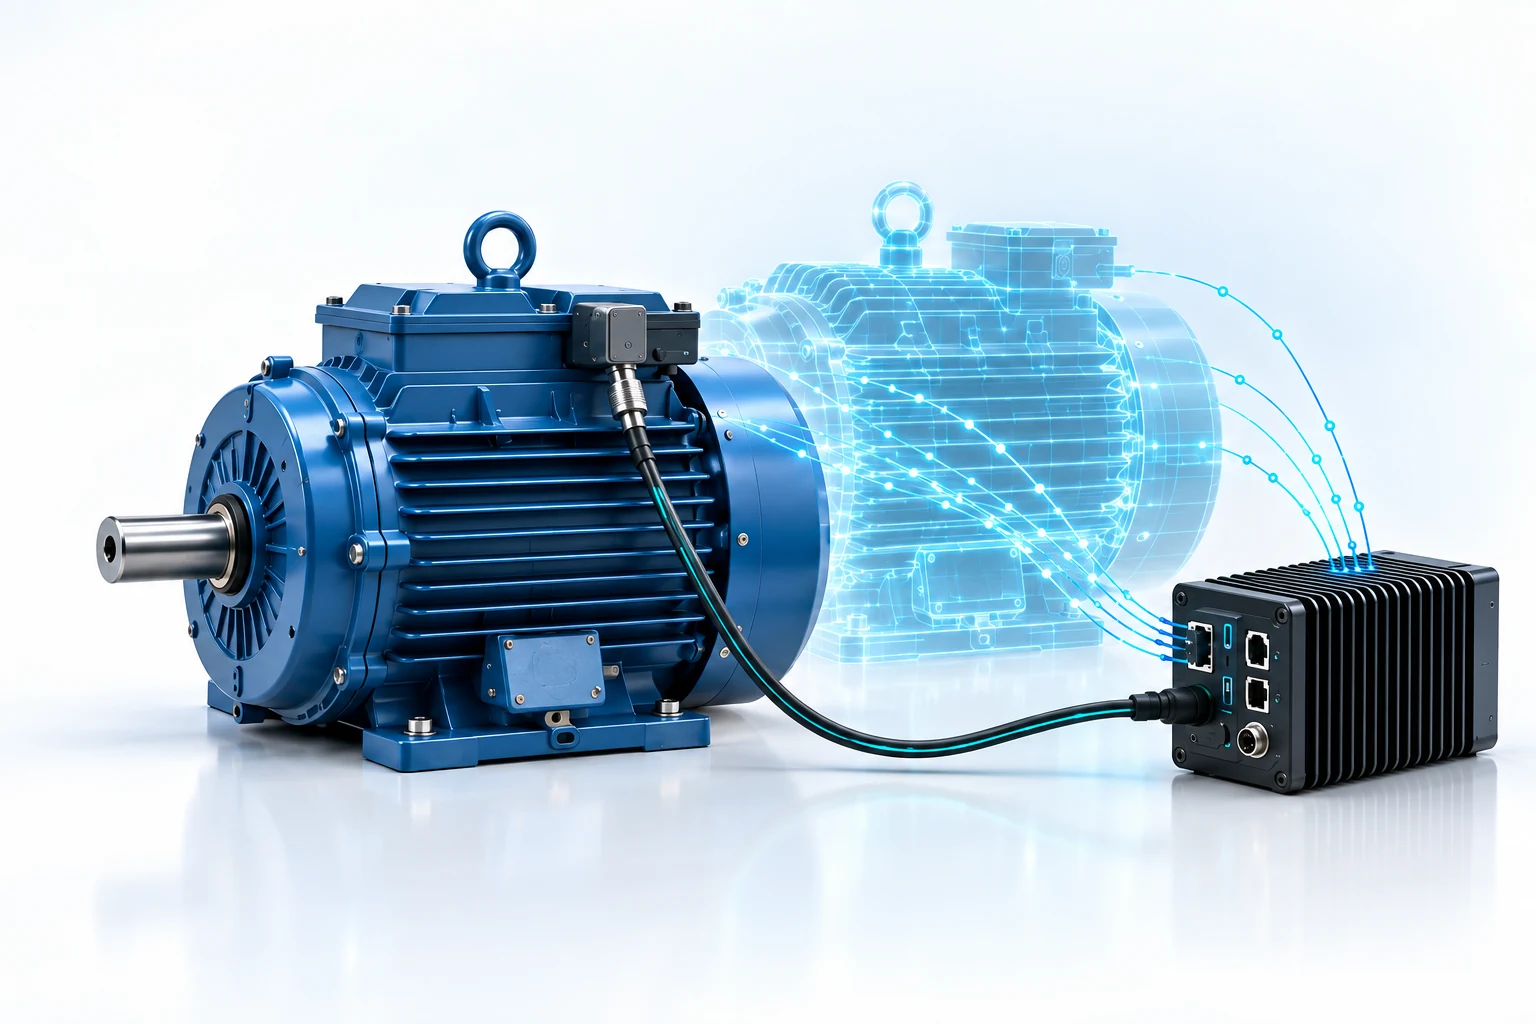
एज डिवाइस मोटर, पंप या नवीकरणीय-ऊर्जा उपकरण से कंपन, तापमान और ऑपरेटिंग-स्थिति की जानकारी एकत्र कर सकते हैं। एक उपयोगी परिणाम माप में बदलाव को एक समीक्षा योग्य घटना और मौजूदा रखरखाव प्रक्रिया से जोड़ता है।
पायलट को परिभाषित करें: प्रत्येक परिचालन व्यवस्था के लिए एक आधार रेखा स्थापित करें। स्टार्ट-अप, लोड परिवर्तन और बिजली की गड़बड़ी के दौरान अलर्ट दोहराव, डेटा उपलब्धता और प्रदर्शन की जांच करें।
ऊर्जा अनुप्रयोगों का अन्वेषण करें →स्थानीय बुनियादी ढांचे को समझना आसान बनाएं।
पर्यावरणीय नोड्स, उपकरण निगरानी और समग्र यातायात-प्रवाह विश्लेषण शहर सेवाओं का समर्थन कर सकते हैं। एक स्थानीय प्रसंस्करण डिज़ाइन एक निरंतर कच्ची धारा को प्रसारित करने के बजाय गिनती या घटनाओं का उत्पादन कर सकता है, जहां एप्लिकेशन अनुमति देता है।
पायलट को परिभाषित करें: निर्णय स्वामी, अवलोकन क्षेत्र और रखी गई जानकारी निर्दिष्ट करें। सेंसर अपटाइम और रखरखाव पहुंच के साथ-साथ मौसम और प्रकाश व्यवस्था में सटीकता का मूल्यांकन करें।
स्मार्ट सिटी अनुप्रयोगों का अन्वेषण करें →कठिन स्थापना स्थितियों के आसपास निर्माण करें।
मशीन पर लगे सेंसिंग और मजबूत गेटवे उपकरण की स्थिति डेटा, स्थानीय घटना रिकॉर्ड और कार्यस्थल टेलीमेट्री प्रदान कर सकते हैं। धूल, कंपन, कनेक्टर प्रतिधारण और क्षणिक शक्ति को उत्पाद आवश्यकताओं का हिस्सा होना चाहिए।
पायलट को परिभाषित करें: एक मशीन और मापने योग्य स्थिति का चयन करें। बेड़े का मूल्यांकन करने से पहले इच्छित इंस्टॉलेशन में सेंसर अटैचमेंट, पावर रिकवरी और डेटा निरंतरता को सत्यापित करें।
कार्यस्थल अनुप्रयोगों का अन्वेषण करें →क्षेत्र में संवेदन और संचार को भरोसेमंद बनाए रखें।
संभावित अनुप्रयोगों में वाहन की स्थिति की निगरानी, रखरखाव निदान, सिंक्रनाइज़ सेंसर रिकॉर्डिंग और उपकरण टेलीमेट्री शामिल हैं। कंप्यूटिंग, संलग्नक और इंटरफेस को कार्यक्रम की पर्यावरण और एकीकरण आवश्यकताओं के अनुरूप चुना जाना चाहिए।
पायलट को परिभाषित करें: तापमान, बिजली और संचार स्थितियों पर सहमत हों। कनेक्टिविटी अनुपलब्ध होने पर टाइमस्टैम्प संरेखण, पुनरारंभ व्यवहार और बनाए रखे गए साक्ष्य को मापें।
फ़ील्ड-सिस्टम इंजीनियरिंग का अन्वेषण करें →भौतिक संवेदन को एक परिभाषित देखभाल या प्रयोगशाला कार्यप्रवाह से जोड़ें।
अनुप्रयोग क्षेत्रों में प्रयोगशाला प्रबंधन, उपकरण निगरानी, पुनर्वास माप और चिकित्सा संवेदन प्रोटोटाइप शामिल हैं। नैदानिक निर्णय समर्थन और रोगी-संपर्क रोबोटिक्स को अस्पताल डिलीवरी कार्ट से भिन्न साक्ष्य कार्यक्रम की आवश्यकता होती है।
पायलट को परिभाषित करें: इच्छित उपयोगकर्ता, यदि प्रासंगिक हो तो रोगी जनसंख्या, इनपुट, आउटपुट और उस पर कौन कार्य करता है, बताएं। निदान या उपचार के दावे सौंपने से पहले नैदानिक और नियामक विशेषज्ञों के साथ काम करें।
हेल्थकेयर इंजीनियरिंग गाइड पढ़ें →स्थानीय स्तर पर वाहन और बेड़े की स्थितियों का निरीक्षण करें।
रेल, सड़क और समुद्री उपकरण गंभीर संवेदन और लॉगिंग समस्याएं पैदा कर सकते हैं। उम्मीदवार परियोजनाओं में सबसिस्टम स्थिति की निगरानी, लोडिंग अवलोकन और ऑनबोर्ड डेटा गेटवे शामिल हैं। कनेक्टिविटी अंतराल और विद्युत इंटरफेस वास्तुकला को प्रभावित करते हैं।
पायलट को परिभाषित करें: प्लेटफ़ॉर्म, स्थापना स्थिति और ऑपरेटर वर्कफ़्लो निर्दिष्ट करें। उपयोगी-घटना कैप्चर, सिंक्रनाइज़ेशन और पुनर्प्राप्ति को मापें; वाहन कार्यक्रम की अपनी आश्वासन प्रक्रिया के भीतर किसी भी नियंत्रण फ़ंक्शन को मान्य करें।
इंटरफ़ेस और गेटवे विकल्पों का अन्वेषण करें →किसी साइट की भौतिक स्थिति पर प्रतिक्रिया देने में कर्मचारियों की सहायता करें।
शेल्फ अवलोकन, कोल्ड-स्टोरेज उपकरण निगरानी और सेवा-रोबोट एकीकरण संभावित शुरुआती बिंदु हैं। परिणाम एक स्टाफ सदस्य के लिए एक स्पष्ट कार्रवाई होना चाहिए, न कि कोई अन्य फ़ीड जिसे किसी को देखना है।
पायलट को परिभाषित करें: एक ईवेंट और एक परिचालन स्वामी चुनें. उपयोगी अलर्ट, गलत अलर्ट और प्रतिक्रिया समय को मापें। समग्र या गैर-पहचान वाले आउटपुट का उपयोग करें जहां वे आवश्यकता को पूरा करते हैं।
सेवा-संचालन उत्पाद पर चर्चा करें →वितरित संपत्तियों को कार्रवाई योग्य दृश्य से कनेक्ट करें।
भवन सेवाएँ, जल नेटवर्क और पर्यावरण स्टेशन स्थानीय संवेदन, उपकरण-राज्य अनुमान और संचार को जोड़ सकते हैं। अंशांकन पहुंच, बिजली बजट और रखरखाव अक्सर यह तय करते हैं कि एक पायलट लंबे समय तक चलने वाला इंस्टॉलेशन बन सकता है या नहीं।
पायलट को परिभाषित करें: माप गुणवत्ता, संचालन सीमा और सर्विसिंग अंतराल निर्दिष्ट करें। परीक्षण बहाव, गुम डेटा और संचार पुनर्प्राप्ति के साथ-साथ इच्छित विश्लेषण।
फ़ील्ड संचार का अन्वेषण करें →विभिन्न क्षेत्रों के पीछे सामान्य वास्तुकला
एप्लिकेशन बदलता है, लेकिन उत्पाद को अभी भी एक अधिग्रहण पथ, गणना, भौतिक इंटरफेस और दोषों के लिए एक परिभाषित प्रतिक्रिया की आवश्यकता होती है। एआई मॉडल को संपूर्ण सिस्टम मानने से बचें। देर से या गलत तरीके से किया गया अवलोकन मशीन इंटरफ़ेस पर सही भविष्यवाणी को अनुपयोगी बना सकता है।
| परत | निर्णय लेना है | एकत्र करने हेतु साक्ष्य |
|---|---|---|
| संवेदन | देखने का क्षेत्र, बैंडविड्थ, माउंटिंग और अंशांकन | प्रतिनिधि डेटा, सिग्नल गुणवत्ता और ब्लाइंड स्पॉट |
| गणना करें | सीपीयू कार्य, समर्थित एआई त्वरण, मेमोरी और थर्मल बजट | लक्ष्य हार्डवेयर पर निरंतर कार्यभार माप |
| एकीकरण | पीएलसी, मशीन बस, नेटवर्क या ऑपरेटर इंटरफ़ेस | समय, संदेश हानि, अमान्य-इनपुट और पुनरारंभ व्यवहार |
| यांत्रिक डिज़ाइन | संलग्नक, शीतलन, सेवा पहुंच और कनेक्टर | स्थापना और पर्यावरण सत्यापन |
| ऑपरेशन | कौन कार्य कर सकता है, ओवरराइड कर सकता है, अद्यतन कर सकता है और पुनर्प्राप्त कर सकता है | इवेंट रिकॉर्ड, संस्करण पता लगाने की क्षमता और स्वीकृति परिणाम |
एक तैयार मंच पहले प्रयोग को आसान बना सकता है। कस्टम इलेक्ट्रॉनिक्स तब उपयोगी हो जाते हैं जब इंटरफेस, आयाम, शक्ति, लागत या पर्यावरणीय आवश्यकताएं एक समर्पित डिजाइन को उचित ठहराती हैं। हमारा SoM बनाम SBC गाइड उस निर्णय की व्याख्या करता है; द कैरियर-बोर्ड गाइड निम्नलिखित इंजीनियरिंग क्षेत्र का वर्णन करता है।
जहां डिजिटल जुड़वाँ और सिमुलेशन फिट बैठते हैं
एक डिजिटल प्रतिनिधित्व तब उपयोगी होता है जब यह एक परीक्षण योग्य प्रश्न का उत्तर देता है: क्या कोई रोबोट किसी स्थान तक पहुंच सकता है, क्या सेंसर आवश्यक क्षेत्र को कवर करता है, या कोई प्रक्रिया बदले हुए इनपुट पर कैसे प्रतिक्रिया करती है? मॉडल की धारणाओं को दृश्यमान रखें. एक परिष्कृत विज़ुअलाइज़ेशन और एक पूर्वानुमानित मॉडल अलग-अलग डिलिवरेबल्स हैं।
सिमुलेशन प्रयोगों को दोहराने योग्य बना सकता है और भौतिक पायलट के सामने विफलता के मामलों को उजागर करने में मदद कर सकता है। यह प्रत्येक वास्तविक सामग्री, प्रकाश की स्थिति या यांत्रिक सहनशीलता के तहत प्रदर्शन स्थापित नहीं कर सकता है। माप के विरुद्ध मॉडल आउटपुट की तुलना करें, बेमेल रिकॉर्ड करें और निर्धारित करें कि मॉडल कहां भरोसेमंद है। NVIDIA का सिम-टू-रियल सीखने का उदाहरण एक वर्कफ़्लो को दर्शाता है जो सिमुलेशन से भौतिक रोबोट की ओर बढ़ता है; यह एक संदर्भ वर्कफ़्लो है, Alvexis परिनियोजन के लिए साक्ष्य नहीं।
एक निर्णय और एक मापने योग्य पायलट के साथ शुरुआत करें
- परिचालन संबंधी समस्या का वर्णन करें. वर्तमान वर्कफ़्लो, त्रुटियों की लागत और आउटपुट के लिए ज़िम्मेदार व्यक्ति की पहचान करें।
- प्रतिनिधि टिप्पणियाँ एकत्रित करें. सामान्य ऑपरेशन, भिन्नता और कठिन मामलों को शामिल करें; जो जमीनी सच्चाई मानी जाती है उस पर सहमत हों।
- प्रतिक्रिया को परिभाषित करें. तय करें कि सिस्टम रिकॉर्ड करेगा, अलर्ट करेगा, अनुशंसा करेगा या नियंत्रित करेगा। निर्दिष्ट करें कि इसे किसी व्यक्ति को कब स्थगित करना चाहिए।
- पूरे पथ का परीक्षण करें. उपयोगी-कार्य प्रदर्शन, आउटपुट आयु, निरंतर संसाधन उपयोग और दोषों से पुनर्प्राप्ति को मापें।
- एक रिलीज़ सीमा निर्धारित करें. स्वीकृति साक्ष्य, तैनाती की शर्तों, रखरखाव और अद्यतन जिम्मेदारियों पर सहमत हों।
व्यावहारिक होने पर अवलोकन मोड में प्रारंभ करें: उस वर्कफ़्लो को बदलने की अनुमति देने से पहले मौजूदा वर्कफ़्लो के विरुद्ध प्रस्तावित आउटपुट की तुलना करें। एक आशाजनक प्रोटोटाइप को साक्ष्य के माध्यम से जिम्मेदारी के अगले स्तर को अर्जित करना चाहिए।
Alvexis भौतिक उत्पाद बनाने में कैसे मदद कर सकता है
Alvexis एप्लिकेशन आवश्यकताओं के अनुरूप कस्टम इलेक्ट्रॉनिक्स, एम्बेडेड सॉफ़्टवेयर और मैकेनिकल डिज़ाइन विकसित करता है। किसी प्रोजेक्ट की शुरुआत हो सकती है ForgeEdge-Core, अन्वेषण करें ForgeEdge एकीकृत एज कंप्यूटिंग के लिए या जब इंस्टॉलेशन इसकी मांग करता है तो एक समर्पित वाहक और संलग्नक का उपयोग करें। प्लेटफ़ॉर्म चयन कार्यभार और एकीकरण योजना का अनुसरण करता है।
पुन: प्रयोज्य इंजीनियरिंग प्लेटफ़ॉर्म और समानांतर विकास एक कार्यशील प्रोटोटाइप के मार्ग को छोटा कर सकते हैं। वास्तविक शेड्यूल सेंसर एक्सेस, एप्लिकेशन डेटा, बोर्ड संशोधन, मैकेनिकल टूलींग और स्वीकृति आवश्यकताओं पर निर्भर करता है। प्रत्येक क्षेत्र के लिए एक डिलीवरी समय का वादा करने के बजाय शुरुआत में ही उन निर्भरताओं को परिभाषित करें।
औद्योगिक IoT डेटा से लेकर उपयोगी डिजिटल ट्विन तक
औद्योगिक IoT उपकरण से अवलोकनों को जोड़ता है; एक डिजिटल ट्विन उन अवलोकनों को भौतिक संपत्ति या प्रक्रिया के मॉडल से जोड़ता है। भौतिक AI मशीन में धारणा और निर्णय जोड़ सकता है। ये भूमिकाएँ एक परियोजना में ओवरलैप होती हैं, लेकिन टेलीमेट्री एकत्र करने से स्वचालित रूप से एक पूर्वानुमानित मॉडल या एक मान्य नियंत्रण प्रणाली नहीं बनती है।
एक उत्पादन मशीन के लिए, एआई मॉडल का मूल्यांकन करने से पहले टाइमस्टैम्प, ऑपरेटिंग स्थिति और रखरखाव इतिहास को मिलाएं। एक थर्मल इमेजिंग स्ट्रीम, कंपन सुविधाएँ या कंप्यूटर विज़न परिणाम को एक विशिष्ट परिचालन प्रश्न का उत्तर देना चाहिए। परिभाषित करें कि मॉडल को कैसे अद्यतन किया जाता है, पुराना डेटा कैसे दिखाया जाता है और एक ऑपरेटर परिणामी अनुशंसा को कैसे सत्यापित करता है। एक व्यावहारिक पायलट एक परिसंपत्ति और एक मापने योग्य निर्णय से शुरू होता है।
एक मशीन मॉनिटरिंग पायलट का दायरा
तकनीकी संदर्भ
- NVIDIA: भौतिक एआई अवधारणाएँ
- NVIDIA: एक सिम-टू-रियल रोबोट लर्निंग वर्कफ़्लो
- FDA, हेल्थ कनाडा और MHRA: एमएल-सक्षम चिकित्सा उपकरणों के लिए पारदर्शिता
सेक्टर उदाहरण इंजीनियरिंग संभावनाएं हैं। विशेष उत्पाद और उपयोग के लिए प्रदर्शन, उपयुक्तता और कोई भी लागू अनुमोदन स्थापित किया जाना चाहिए।
समस्या का वर्णन करें. सही व्यवस्था बनायें.
हमें वह क्षेत्र, कार्य, वातावरण, सेंसर और परिणाम बताएं जिनकी आपको आवश्यकता है। हम इलेक्ट्रॉनिक्स, सॉफ्टवेयर, संलग्नक और पहले सत्यापन चरण पर चर्चा कर सकते हैं।
अपने भौतिक एआई प्रोजेक्ट पर चर्चा करेंरोबोटिक्स एआई के साथ जारी रखें →