
Tehniline märkus
Aja sünkroonimine Enne anduri andmete liitmist
Kuidas ajatemplid, kalibreerimine ja deterministlikud andmeteed kujundavad tugeva kaamera, termilise ja inertsiaalse liitmise serval.
Lugege märkust →Sisseehitatud navigatsiooniplatvorm, mis ühendab inertsiaalse ja GNSS sensori andurite andmete liitmise ja integreerimise tööriistad autonoomse süsteemi arendamiseks.
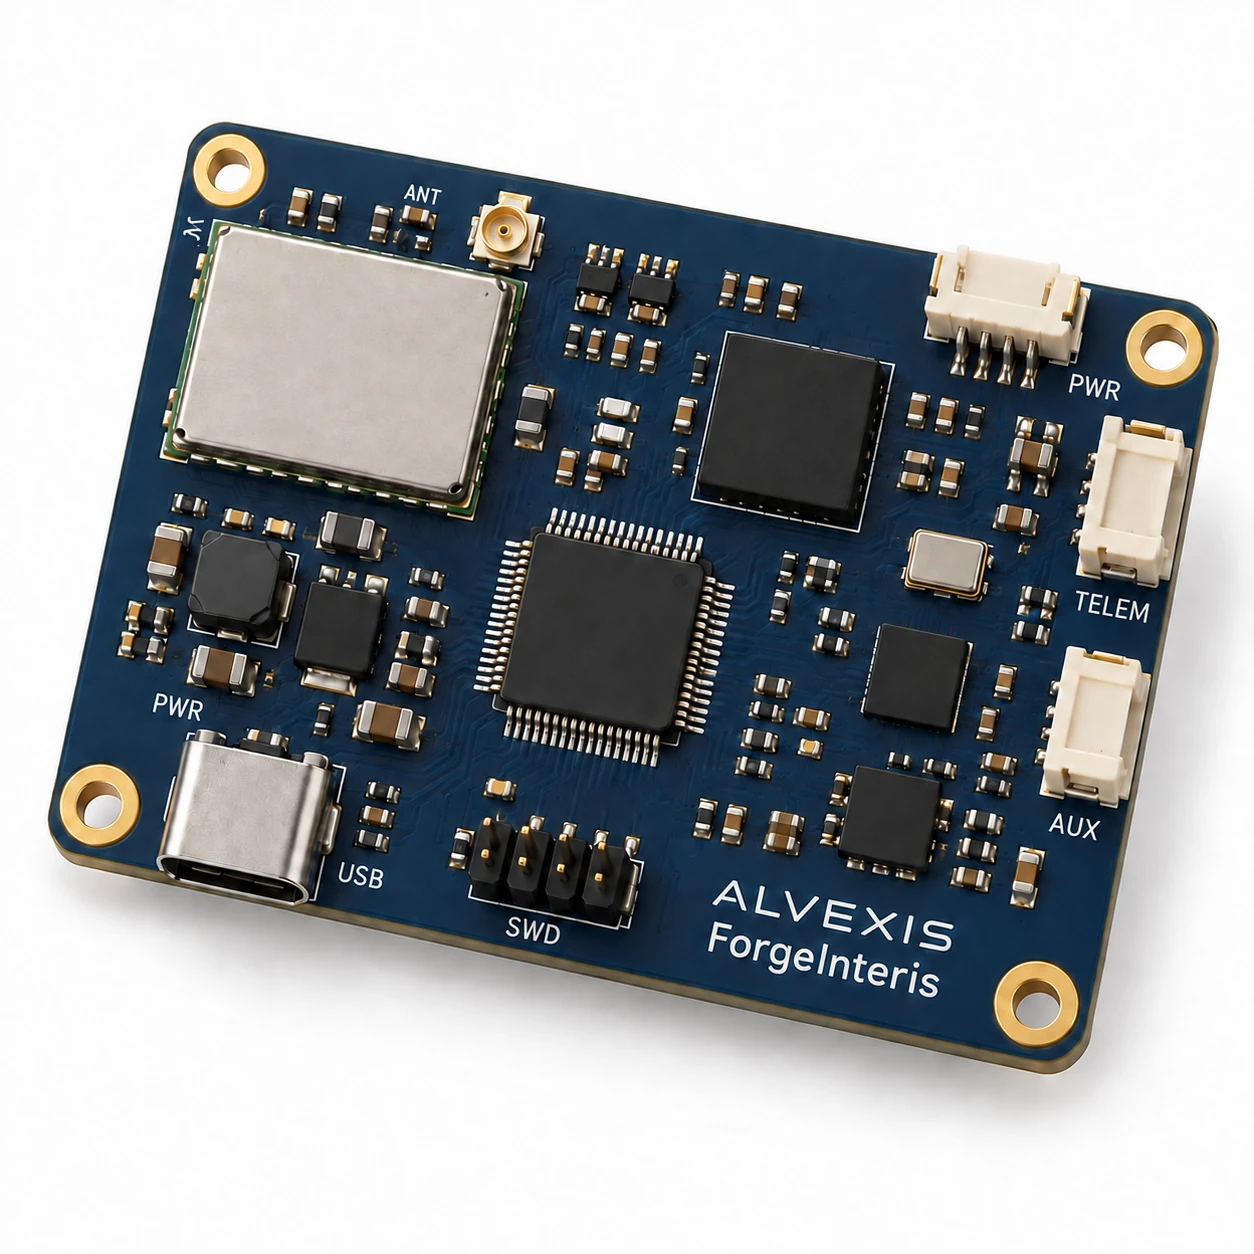
ForgeInteris ühendab liikumisanduri, satelliitpositsioneerimise ja manustatud navigatsioonitarkvara kompaktsel platvormil. See toetab autonoomsete süsteemide navigeerimise arendamist ning pakub hostkontrollerile hinnanguid ja olekuteavet. Sõiduki juhtimine ja missiooni täitmine jäävad hostsüsteemile.
Ühendage inertsiaalsed ja satelliidi asukoha määramise mõõtmised, et toetada navigatsioonihinnanguid ja mõõtmise kvaliteedi hindamist.
MAVLink-põhine välise navigeerimise tugi aitab ühendada platvormi ühilduvate autopiloodi töövoogudega.
Simulatsiooni-, mõõtmiste kordus- ja visualiseerimistööriistad toetavad hindamist enne sõiduki integreerimist.
Kõrgetasemeline ülevaade sellest, mida ForgeInteris toetab. Võtke meiega ühendust, et arutada oma projekti konfiguratsiooni- ja integreerimisnõudeid.
| Piirkond | Võimekus |
|---|---|
| Navigeerimine | Integreeritud inertsiaalne ja GNSS andur autonoomse süsteemi arendamiseks |
| andurite andmete liitmine | Kombineeritud navigeerimishinnangud mõõtmiskvaliteedi ja olekuteabega |
| Väljundid | Peremeessüsteemi asukoha, kiiruse ja orientatsiooni hinnangud |
| Ühenduvus | Ethernet, CAN, USB ja jadaühendus; saadavus sõltub konfiguratsioonist |
| Autopiloodi integreerimine | MAVLink-põhine välise navigeerimise tugi |
| Hindamine | Arendustöövoogude simulatsiooni-, kordus- ja visualiseerimisvahendid |
ForgeInteris on arendusfaasi platvorm. Integratsioonivalmidus ja jõudlus sõltuvad kokkulepitud konfiguratsioonist ja valideerimise ulatusest. Võtke ühendust meie insenerimeeskonnaga, et kontrollida, kas teie rakendus sobib; tootmisvõimsuse ja keskkonnareitingud ei ole veel kvalifitseeritud.
Rääkige meile oma platvormist ja töönõuetest. Meie meeskond jagab asjakohast tehnilist dokumentatsiooni pärast teie taotluse läbivaatamist.
Kuidas ajatemplid, kalibreerimine ja deterministlikud andmeteed kujundavad tugeva kaamera, termilise ja inertsiaalse liitmise serval.
Lugege märkust →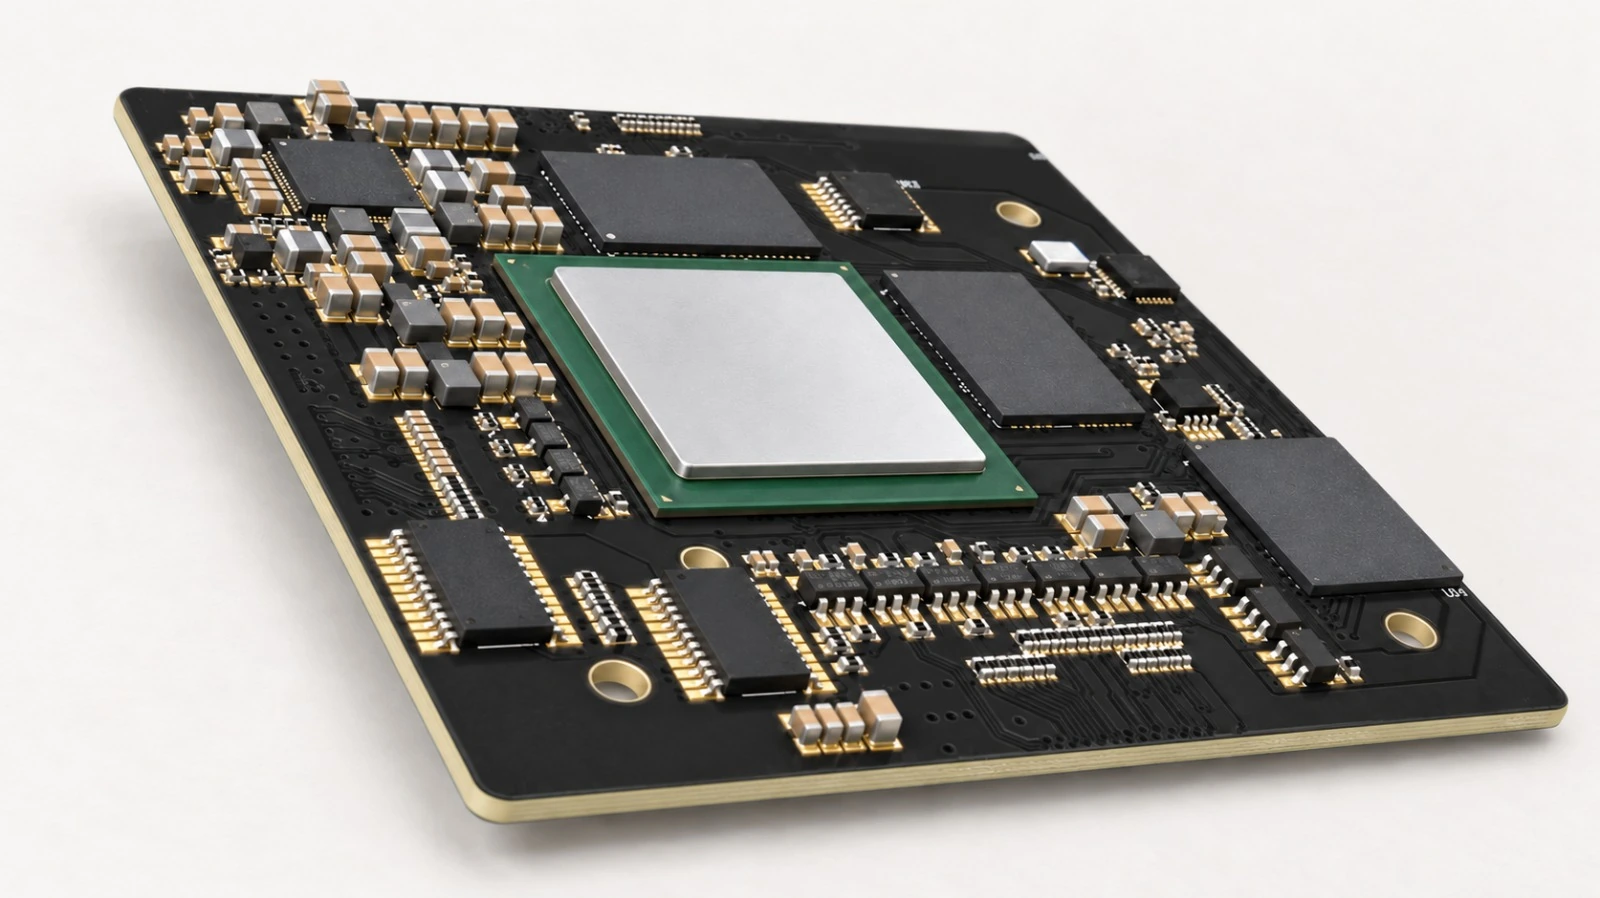
Spark-, Gate-, Prime- ja Max-arvutustasandid hõlmavad väikese võimsusega tehisintellekti, Linux lüüsi, reaalajas juhtimist ja mitme kaameraga töötlemist mooduli perekonnas.
Uurige süsteemi →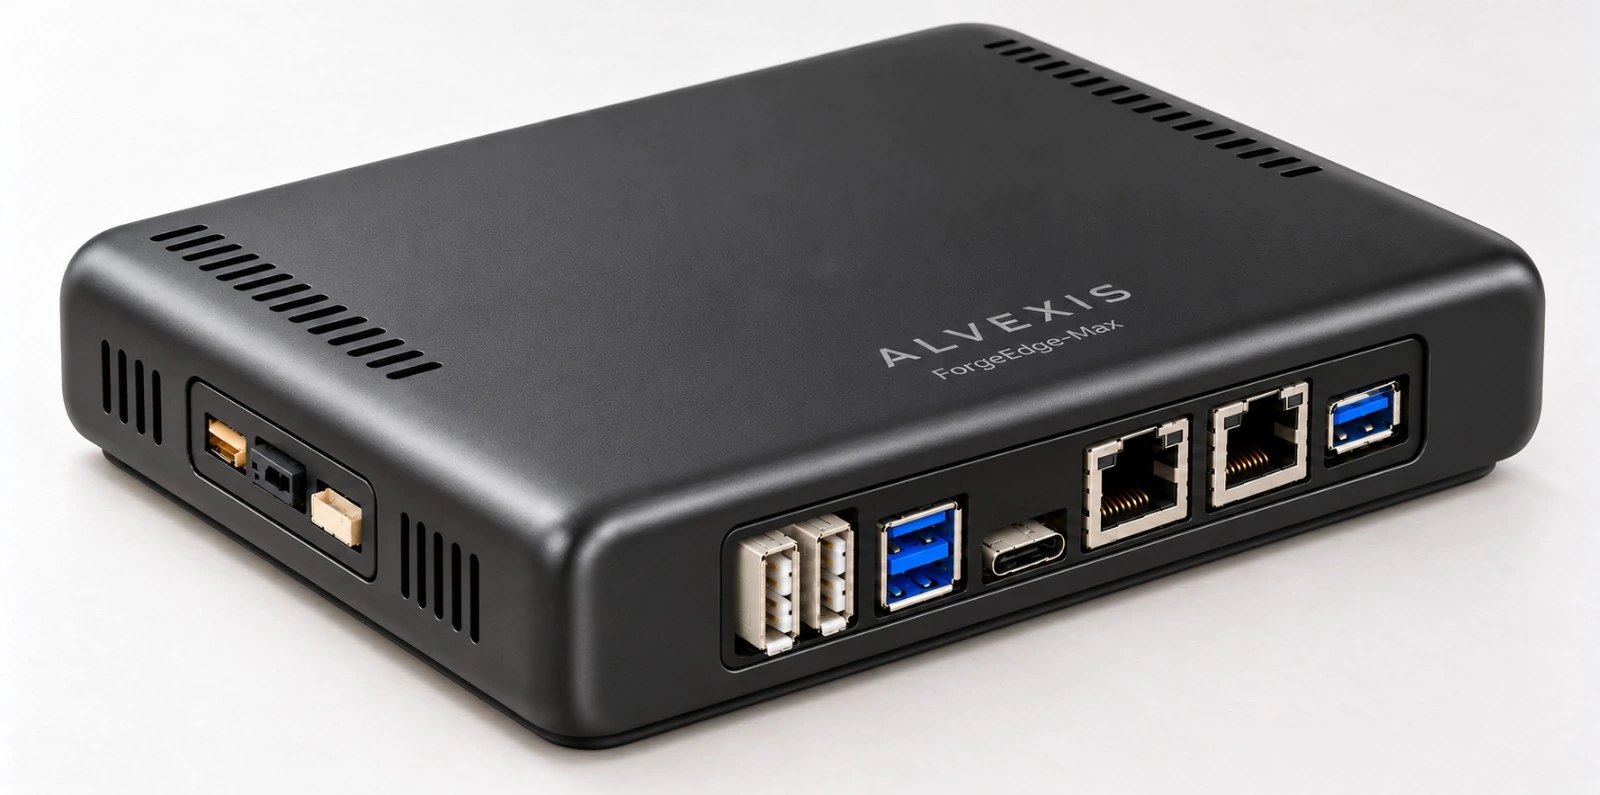
Skaleeritav servaarvutusperekond, mis ühendab endas ForgeEdge-Core töötluse, Alvexis kandja, väljaliidesed ja passiivse jahutuse BOX- või PCB-pakettides.
Uurige süsteemi →