◎ Español
Navegación y fusión de sensores

ForgeInteris

Sensores integrados para navegación externa

Una plataforma de navegación embebida que combina sensores inerciales y GNSS, fusión de sensores y herramientas de integración para desarrollar sistemas autónomos.

Inercial + GNSSFusión de sensoresMAVLink 2
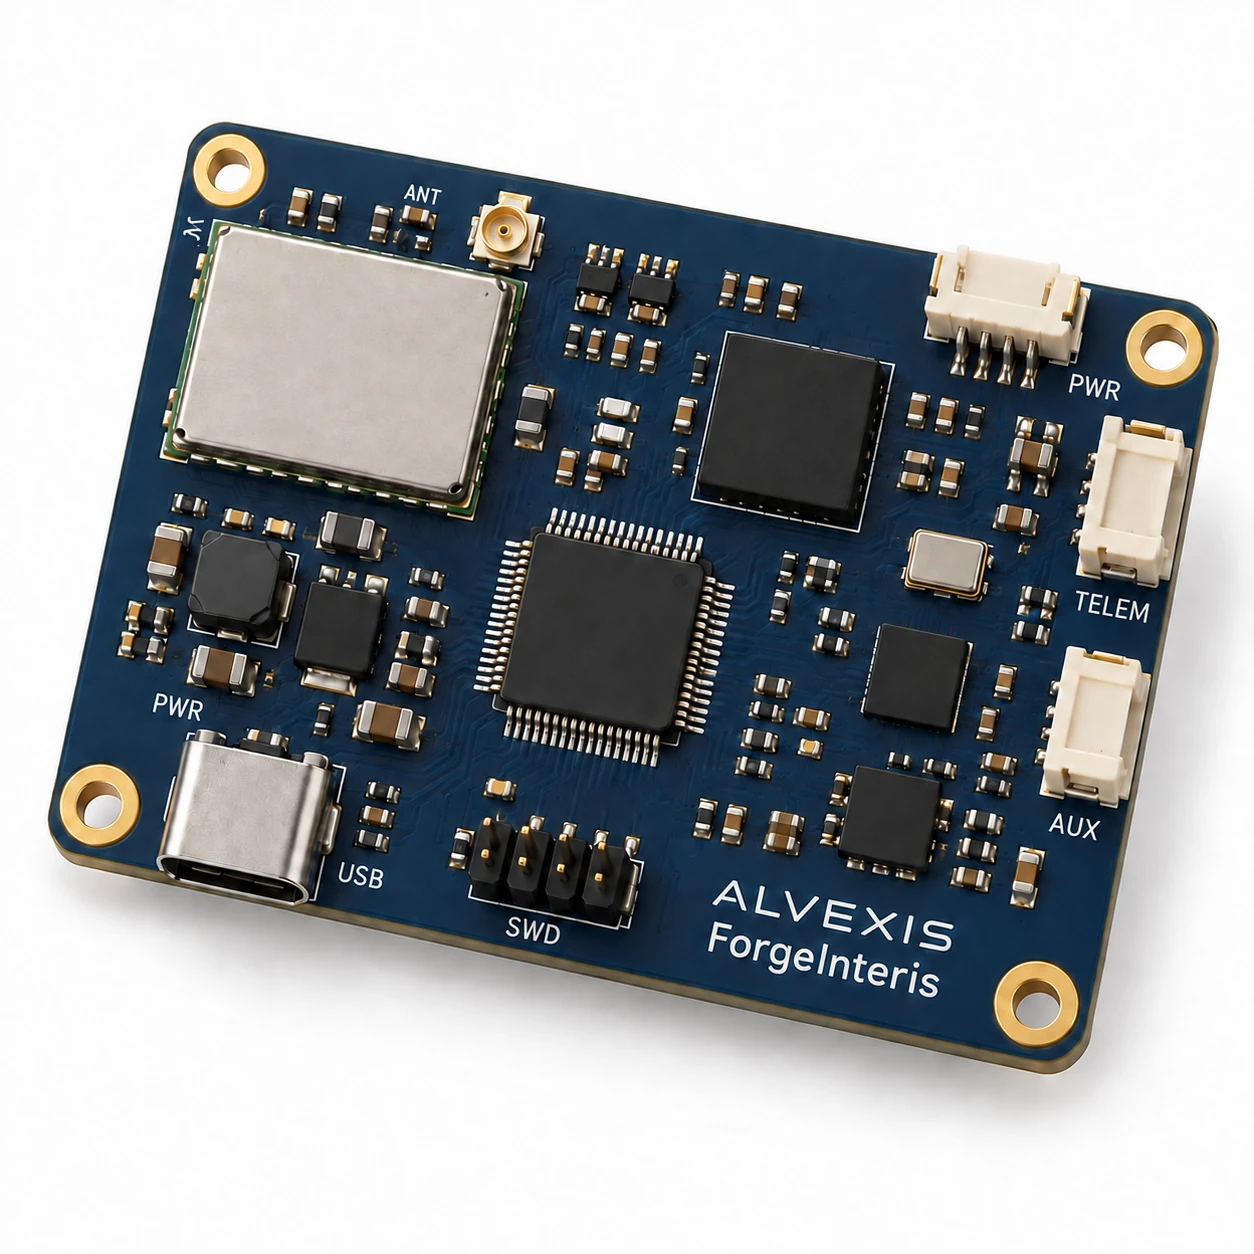
Concepto de hardware Alvexis ForgeInteris
Ilustración conceptual de ForgeInteris. La configuración final se define para cada proyecto.
Descripción de la plataforma

Sensores integrados para navegación externa

ForgeInteris reúne en una plataforma compacta sensores de movimiento, posicionamiento por satélite y software de navegación integrado. Apoya el desarrollo de navegación para sistemas autónomos y proporciona estimaciones e información de estado a un controlador host, mientras que el control del vehículo y la ejecución de la misión permanecen con el sistema host.

Combinar medidas de navegación

Reúna las mediciones de posicionamiento inercial y por satélite para respaldar las estimaciones de navegación y la evaluación de la calidad de las mediciones.

Integración con un piloto automático

La compatibilidad con la navegación externa basada en MAVLink ayuda a conectar la plataforma a flujos de trabajo de piloto automático compatibles.

Evaluar antes de la integración

Las herramientas de simulación, repetición de mediciones y visualización permiten la evaluación antes de la integración del vehículo.

Capacidades de la plataforma

Funciones de navegación de un vistazo

Una visión de alto nivel de lo que soporta ForgeInteris. Contáctenos para discutir los requisitos de configuración e integración para su proyecto.

ÁreaCapacidad
NavegaciónSensores inerciales y GNSS integrados para el desarrollo de sistemas autónomos
Fusión de sensoresEstimaciones de navegación combinadas con información de calidad de medición y estado
Datos de salidaEstimaciones de posición, velocidad y orientación para un sistema host
ConectividadConectividad Ethernet, CAN, USB y serie; la disponibilidad depende de la configuración
Integración del piloto automáticoSoporte de navegación externa basado en MAVLink
EvaluaciónHerramientas de simulación, reproducción y visualización para flujos de trabajo de desarrollo
Aplicaciones

Diseñado para su aplicación

  • Robots terrestres y móviles
  • Desarrollo de piloto automático de navegación externa
  • Evaluación y reproducción de fusión de sensores
  • Investigación de interrupción de GNSS
Notas de integración

La configuración importa

ForgeInteris es una plataforma en fase de desarrollo, por lo que la disponibilidad para la integración y el rendimiento dependen de la configuración acordada y del alcance de la validación. Póngase en contacto con nuestro equipo de ingeniería para revisar la idoneidad de su aplicación; el rendimiento de producción y las calificaciones ambientales aún no están calificados.

Información técnica

Discuta sus requisitos de integración

Cuéntanos sobre tu plataforma y los requisitos operativos, y nuestro equipo te proporcionará la documentación técnica pertinente después de revisar tu aplicación.

Solicitar información técnica ↗
Contenido relacionado

Siga explorando.