
इंजीनियरिंग नोट
सेंसर डेटा फ़्यूज़न से पहले समय सिंक्रनाइज़ेशन
कैसे टाइमस्टैम्प, अंशांकन और नियतात्मक डेटा पथ किनारे पर मजबूत कैमरा, थर्मल और जड़त्वीय संलयन को आकार देते हैं।
नोट पढ़ें →स्वायत्त-प्रणाली विकास के लिए सेंसर डेटा फ़्यूज़न और एकीकरण टूल के साथ जड़त्वीय और GNSS सेंसिंग का संयोजन करने वाला एक एम्बेडेड नेविगेशन प्लेटफ़ॉर्म।
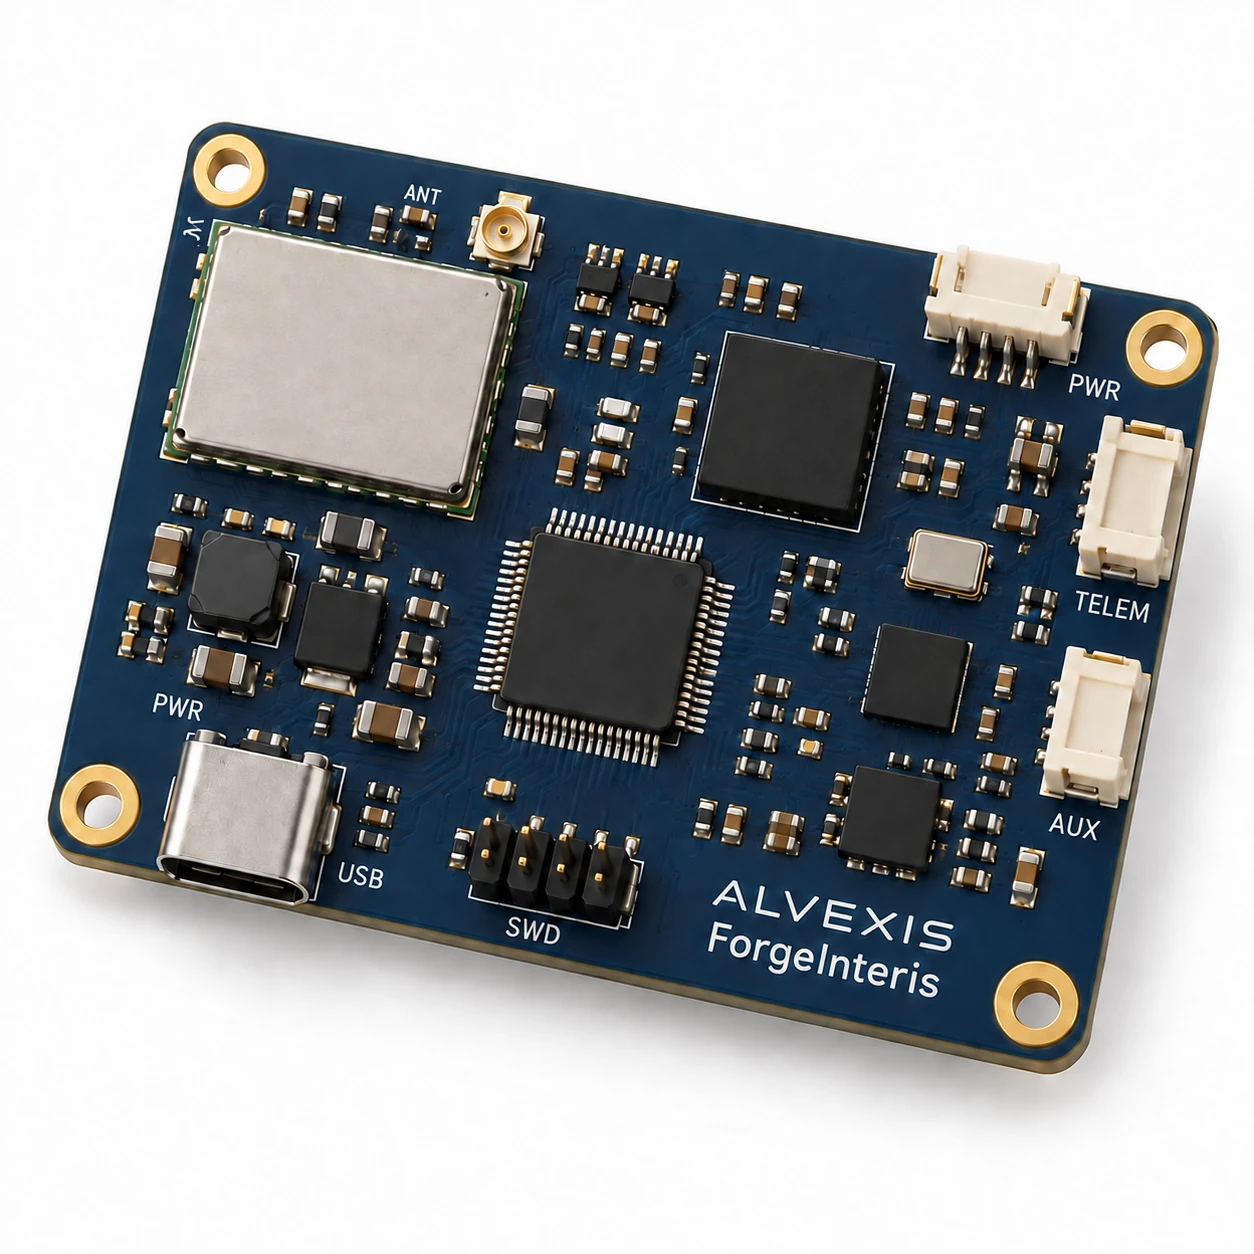
ForgeInteris मोशन सेंसिंग, सैटेलाइट पोजिशनिंग और एम्बेडेड नेविगेशन सॉफ्टवेयर को एक कॉम्पैक्ट प्लेटफॉर्म में एक साथ लाता है। यह स्वायत्त प्रणालियों के लिए नेविगेशन विकास का समर्थन करता है और एक मेजबान नियंत्रक को अनुमान और स्थिति की जानकारी प्रदान करता है। वाहन नियंत्रण और मिशन निष्पादन मेजबान प्रणाली के पास रहता है।
नेविगेशन अनुमानों और माप-गुणवत्ता मूल्यांकन का समर्थन करने के लिए जड़त्वीय और उपग्रह-स्थिति माप को एक साथ लाएं।
MAVLink-आधारित बाहरी-नेविगेशन समर्थन प्लेटफ़ॉर्म को संगत ऑटोपायलट वर्कफ़्लो से कनेक्ट करने में मदद करता है।
सिमुलेशन, माप रीप्ले और विज़ुअलाइज़ेशन उपकरण वाहन एकीकरण से पहले मूल्यांकन का समर्थन करते हैं।
ForgeInteris क्या समर्थन करता है इसका एक उच्च-स्तरीय दृश्य। अपने प्रोजेक्ट के लिए कॉन्फ़िगरेशन और एकीकरण आवश्यकताओं पर चर्चा करने के लिए हमसे संपर्क करें।
| क्षेत्र | क्षमता |
|---|---|
| नेविगेशन | स्वायत्त-प्रणाली विकास के लिए एकीकृत जड़त्वीय और GNSS संवेदन |
| सेंसर डेटा फ़्यूज़न | माप-गुणवत्ता और स्थिति की जानकारी के साथ संयुक्त नेविगेशन अनुमान |
| आउटपुट | एक मेजबान प्रणाली के लिए स्थिति, वेग और अभिविन्यास अनुमान |
| कनेक्टिविटी | Ethernet, CAN, USB और सीरियल कनेक्टिविटी; उपलब्धता कॉन्फ़िगरेशन पर निर्भर करती है |
| ऑटोपायलट एकीकरण | MAVLink-आधारित बाह्य-नेविगेशन समर्थन |
| मूल्यांकन | विकास कार्यप्रवाह के लिए सिमुलेशन, रीप्ले और विज़ुअलाइज़ेशन उपकरण |
ForgeInteris एक विकास-चरण मंच है। एकीकरण की तैयारी और प्रदर्शन सहमत कॉन्फ़िगरेशन और सत्यापन दायरे पर निर्भर करता है। अपने आवेदन की उपयुक्तता की समीक्षा करने के लिए हमारी इंजीनियरिंग टीम से संपर्क करें; उत्पादन प्रदर्शन और पर्यावरण रेटिंग अभी तक योग्य नहीं हैं।
हमें अपने प्लेटफ़ॉर्म और परिचालन आवश्यकताओं के बारे में बताएं। हमारी टीम आपके आवेदन की समीक्षा करने के बाद प्रासंगिक तकनीकी दस्तावेज साझा करेगी।
कैसे टाइमस्टैम्प, अंशांकन और नियतात्मक डेटा पथ किनारे पर मजबूत कैमरा, थर्मल और जड़त्वीय संलयन को आकार देते हैं।
नोट पढ़ें →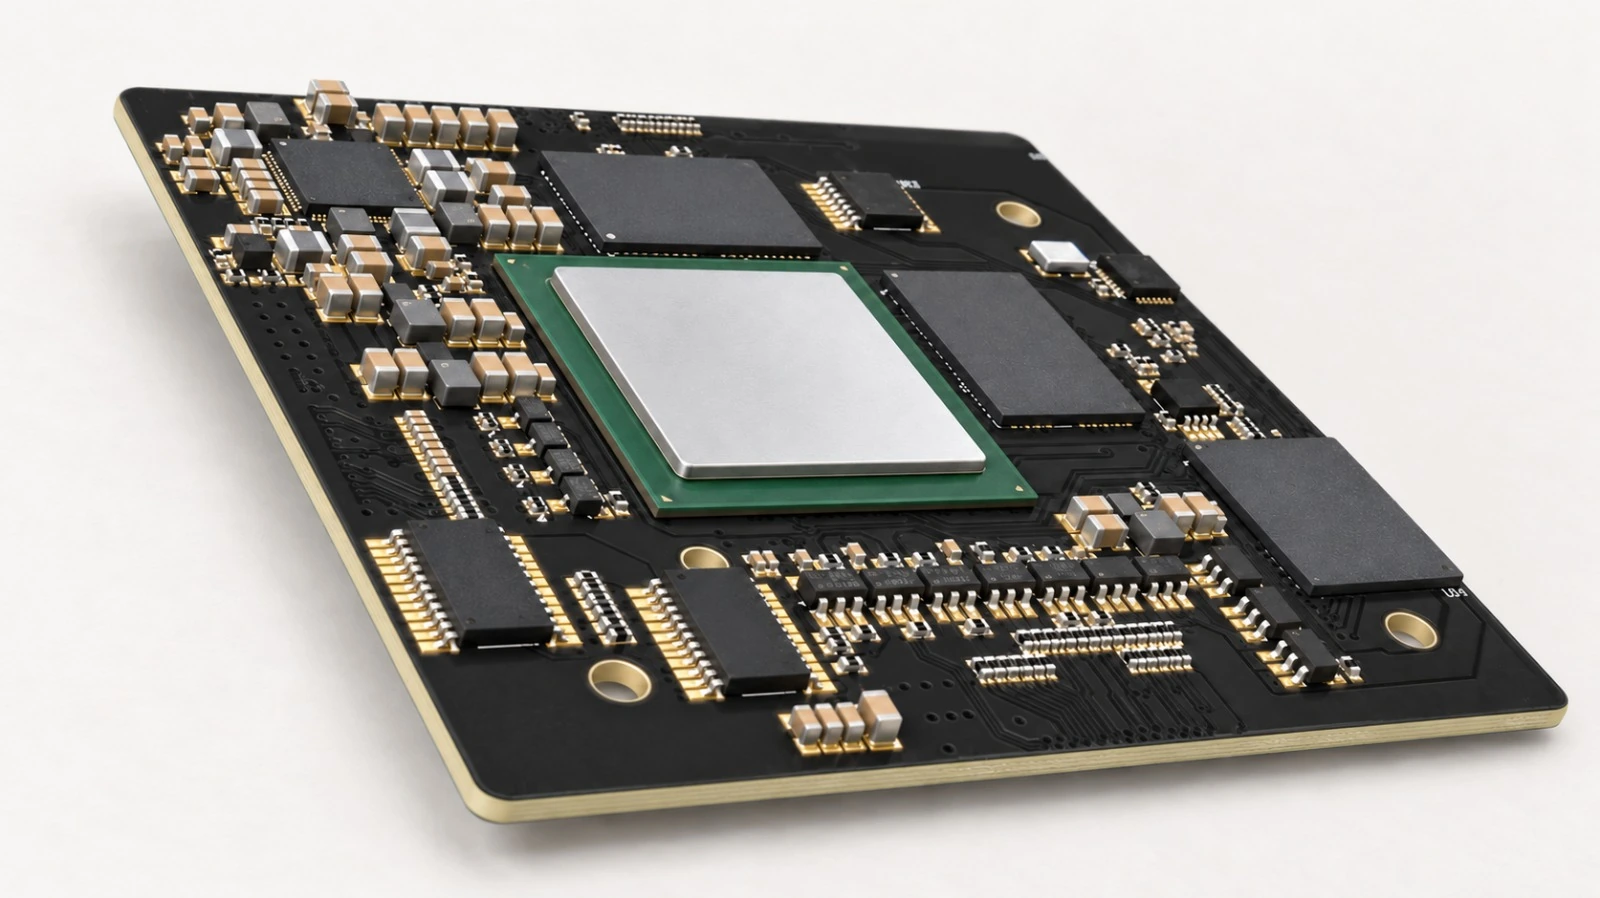
स्पार्क, गेट, प्राइम और मैक्स कंप्यूट टियर सिस्टम-ऑन-मॉड्यूल परिवार में कम-पावर एआई, Linux गेटवे, रीयल-टाइम नियंत्रण और मल्टी-कैमरा प्रोसेसिंग तक फैले हुए हैं।
सिस्टम का अन्वेषण करें →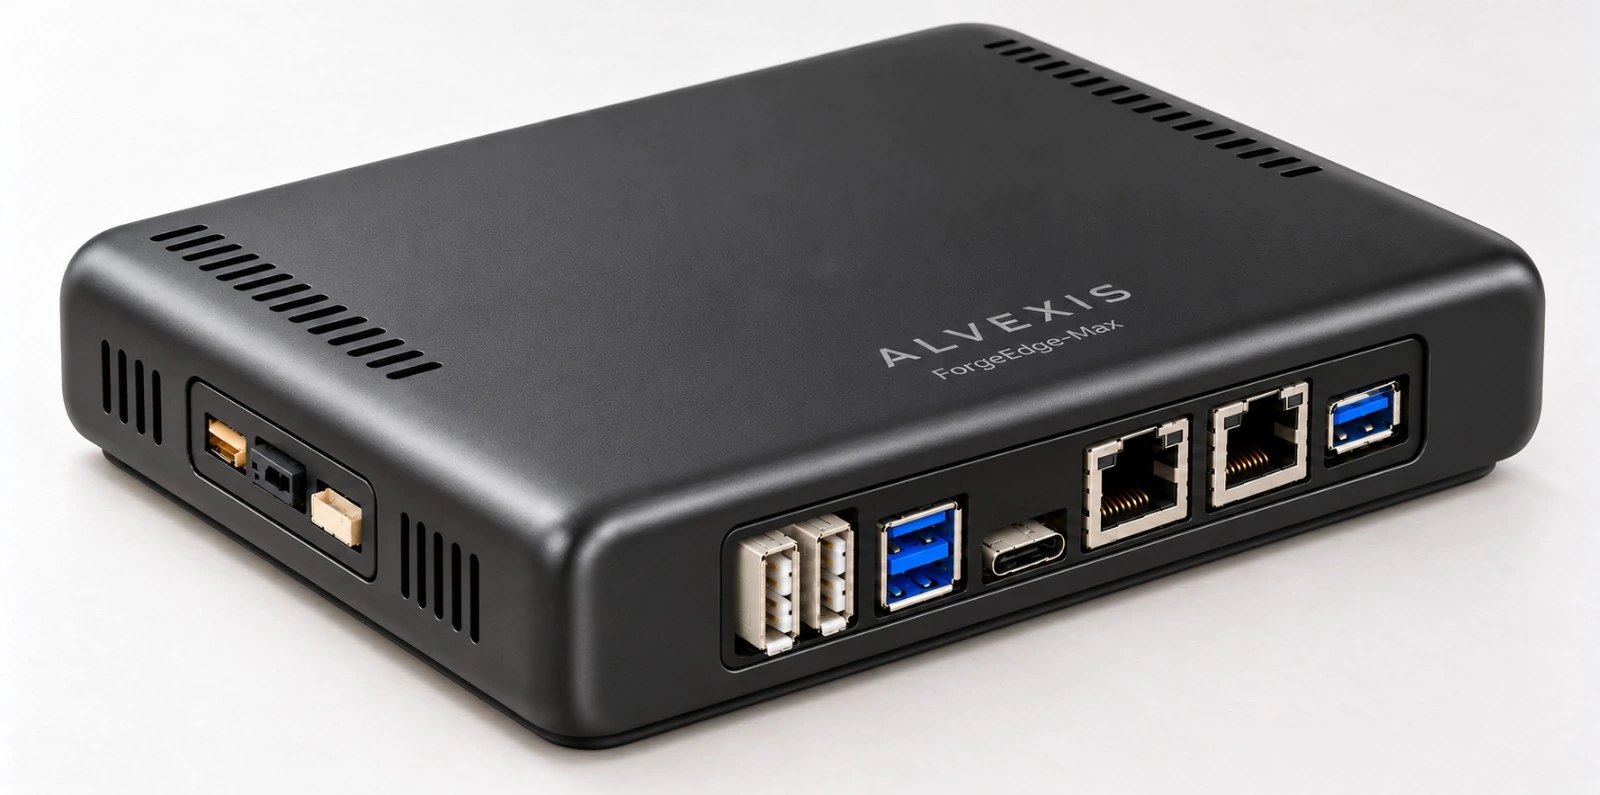
एक स्केलेबल एज-कंप्यूटिंग परिवार जो BOX या PCB पैकेज में ForgeEdge-Core प्रोसेसिंग, एक Alvexis कैरियर, फील्ड इंटरफेस और पैसिव कूलिंग का संयोजन करता है।
सिस्टम का अन्वेषण करें →