
Tehnička napomena
Sinkronizacija vremena prije fuzija senzorskih podataka
Kako vremenske oznake, kalibracija i deterministički putovi podataka oblikuju robusnu kameru, toplinska i inercijalna fuzija na rubu.
Pročitajte bilješku →Ugrađena navigacijska platforma koja kombinira inercijalni i GNSS senzor sa fuzija senzorskih podataka i integracijskim alatima za razvoj autonomnog sustava.
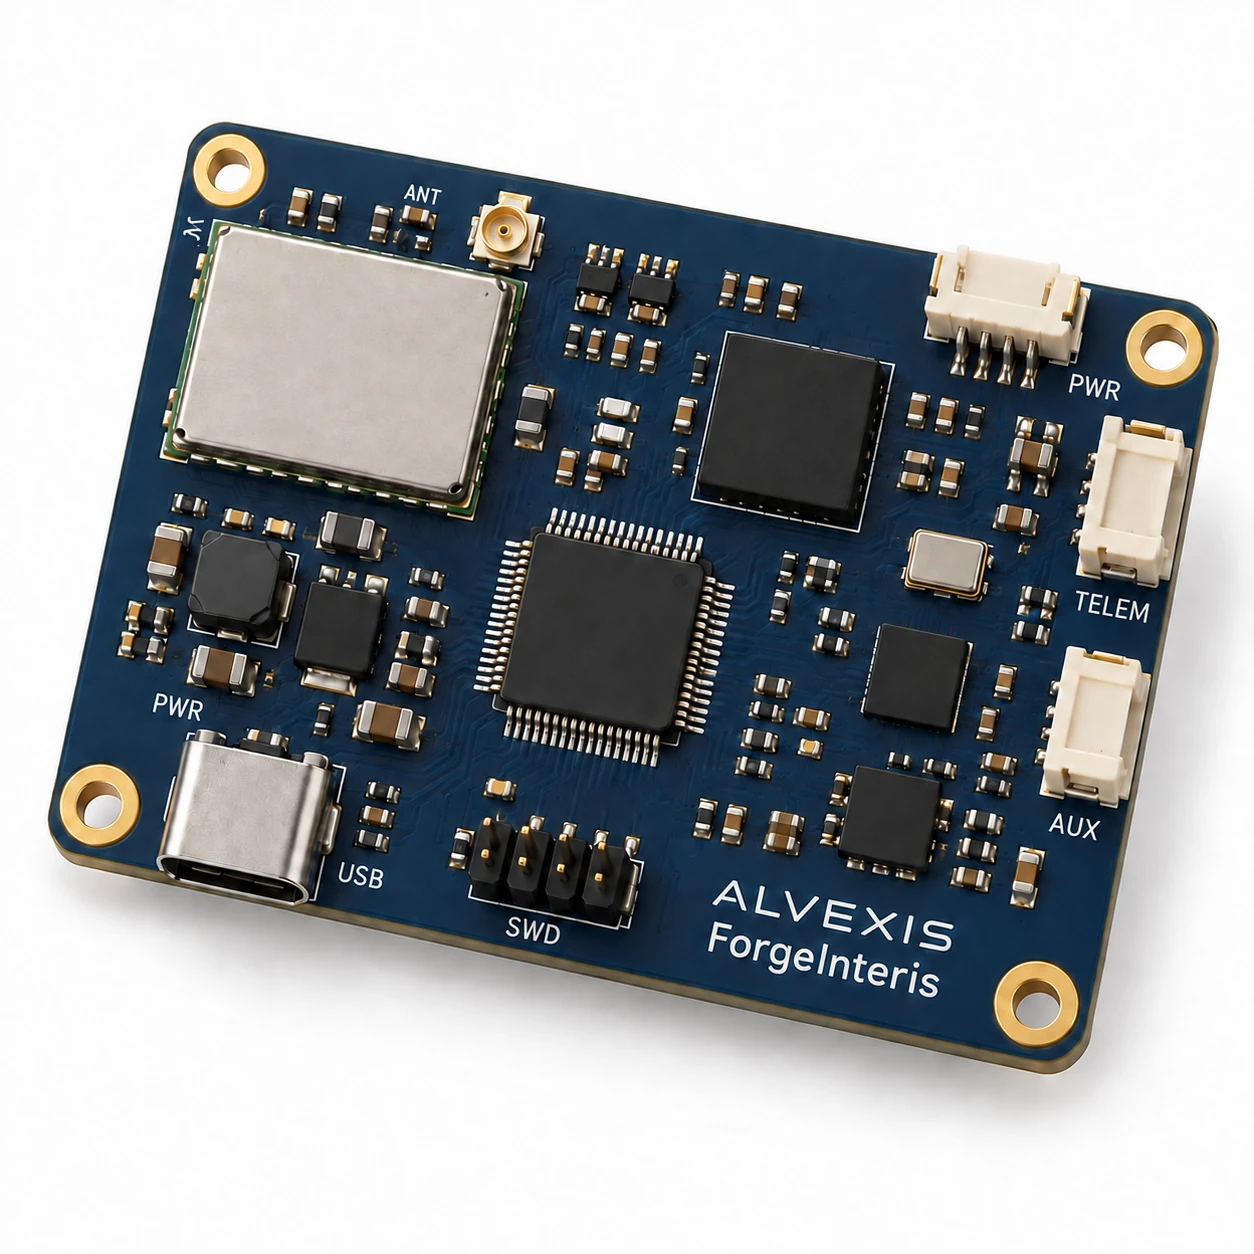
ForgeInteris objedinjuje senzore pokreta, satelitsko pozicioniranje i ugrađeni navigacijski softver zajedno u kompaktnu platformu. Podržava razvoj navigacije za autonomne sustave i pruža procjene i informacije o statusu glavnom kontroleru. Kontrola vozila i izvršenje misije ostaju na glavnom sustavu.
Objedinite mjerenja inercije i satelitskog pozicioniranja kako biste podržali procjene navigacije i procjenu kvalitete mjerenja.
Vanjska navigacijska podrška temeljena na MAVLink pomaže u povezivanju platforme s kompatibilnim radnim procesima autopilota.
Alati za simulaciju, ponavljanje mjerenja i vizualizaciju podržavaju procjenu prije integracije vozila.
Pogled na visoku razinu onoga što ForgeInteris podržava. Kontaktirajte nas kako bismo razgovarali o zahtjevima konfiguracije i integracije za vaš projekt.
| Površina | Sposobnost |
|---|---|
| Navigacija | Integrirani inercijski i GNSS senzor za razvoj autonomnog sustava |
| fuzija senzorskih podataka | Kombinirane procjene navigacije s informacijama o kvaliteti mjerenja i statusu |
| Izlazi | Procjene položaja, brzine i orijentacije za glavni sustav |
| Povezivost | Ethernet, CAN, USB i serijska povezanost; dostupnost ovisi o konfiguraciji |
| Integracija autopilota | Vanjska navigacijska podrška temeljena na MAVLink |
| Evaluacija | Alati za simulaciju, reprodukciju i vizualizaciju za razvojne tijekove rada |
ForgeInteris je platforma u fazi razvoja. Spremnost i izvedba integracije ovise o dogovorenoj konfiguraciji i opsegu provjere valjanosti. Kontaktirajte naš inženjerski tim kako biste provjerili prikladnost za vašu aplikaciju; proizvodne performanse i ocjene zaštite okoliša još nisu kvalificirane.
Recite nam nešto o svojoj platformi i radnim zahtjevima. Naš tim će podijeliti relevantnu tehničku dokumentaciju nakon što pregleda vašu prijavu.
Kako vremenske oznake, kalibracija i deterministički putovi podataka oblikuju robusnu kameru, toplinska i inercijalna fuzija na rubu.
Pročitajte bilješku →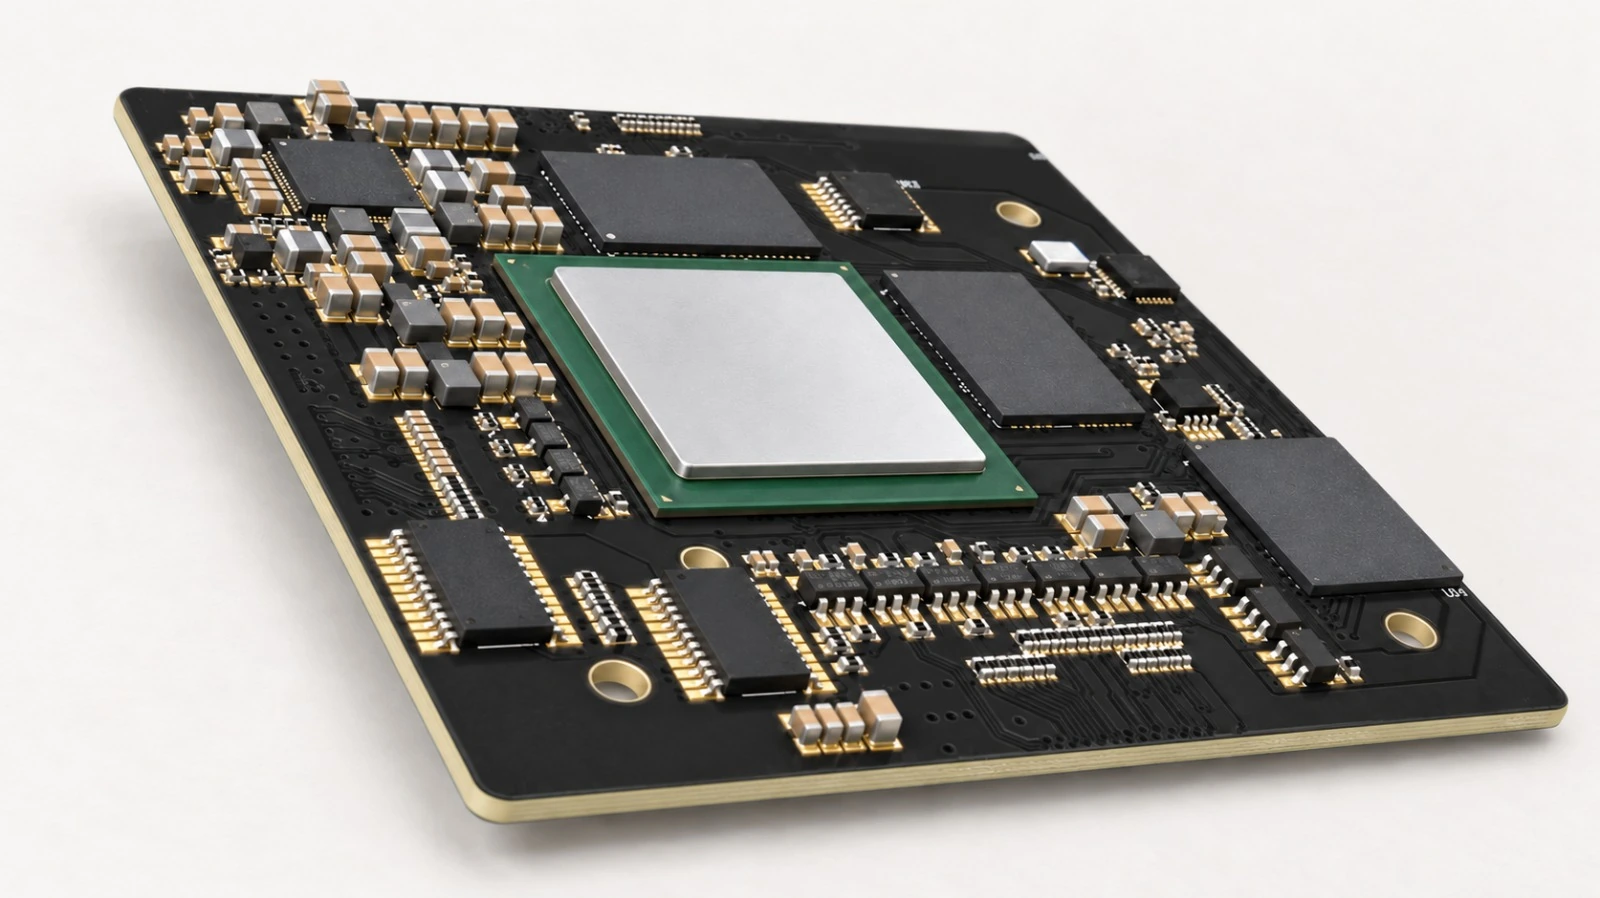
Spark, Gate, Prime i Max računalni slojevi obuhvaćaju AI male snage, Linux pristupnike, kontrolu u stvarnom vremenu i obradu s više kamera u obitelji System-on-Module.
Istražite sustav →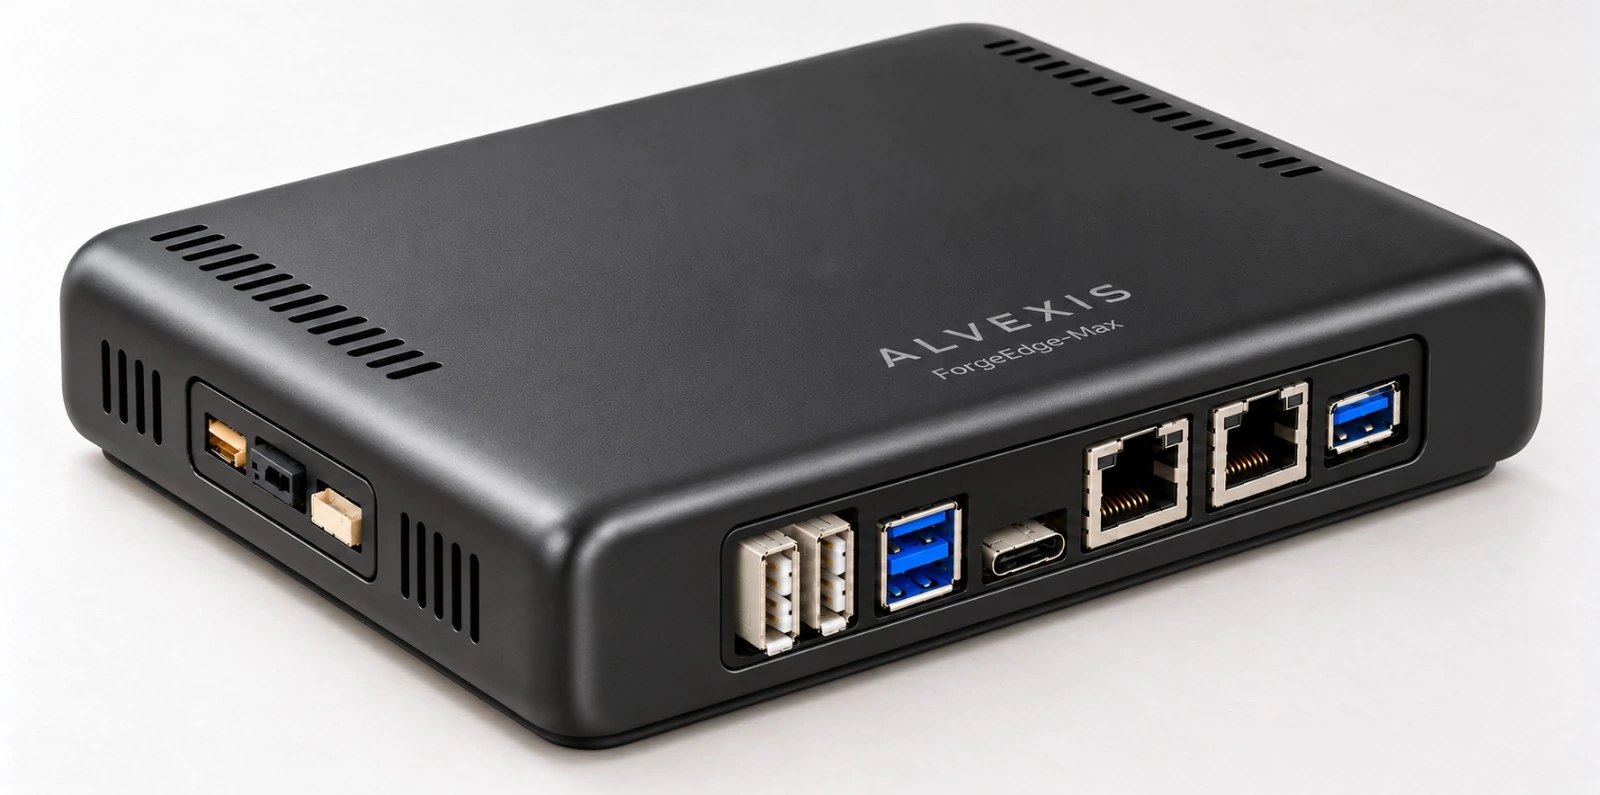
Skalabilna obitelj rubnih računala koja kombinira ForgeEdge-Core obradu, Alvexis nosač, terenska sučelja i pasivno hlađenje u paketima BOX ili PCB.
Istražite sustav →