◎ Français
Navigation et fusion de capteurs

ForgeInteris

Capteurs intégrés pour la navigation externe

Une plateforme de navigation embarquée associant capteurs inertiels et GNSS, fusion de capteurs et outils d’intégration pour les systèmes autonomes.

Inertiel + GNSSFusion de capteursMAVLink 2
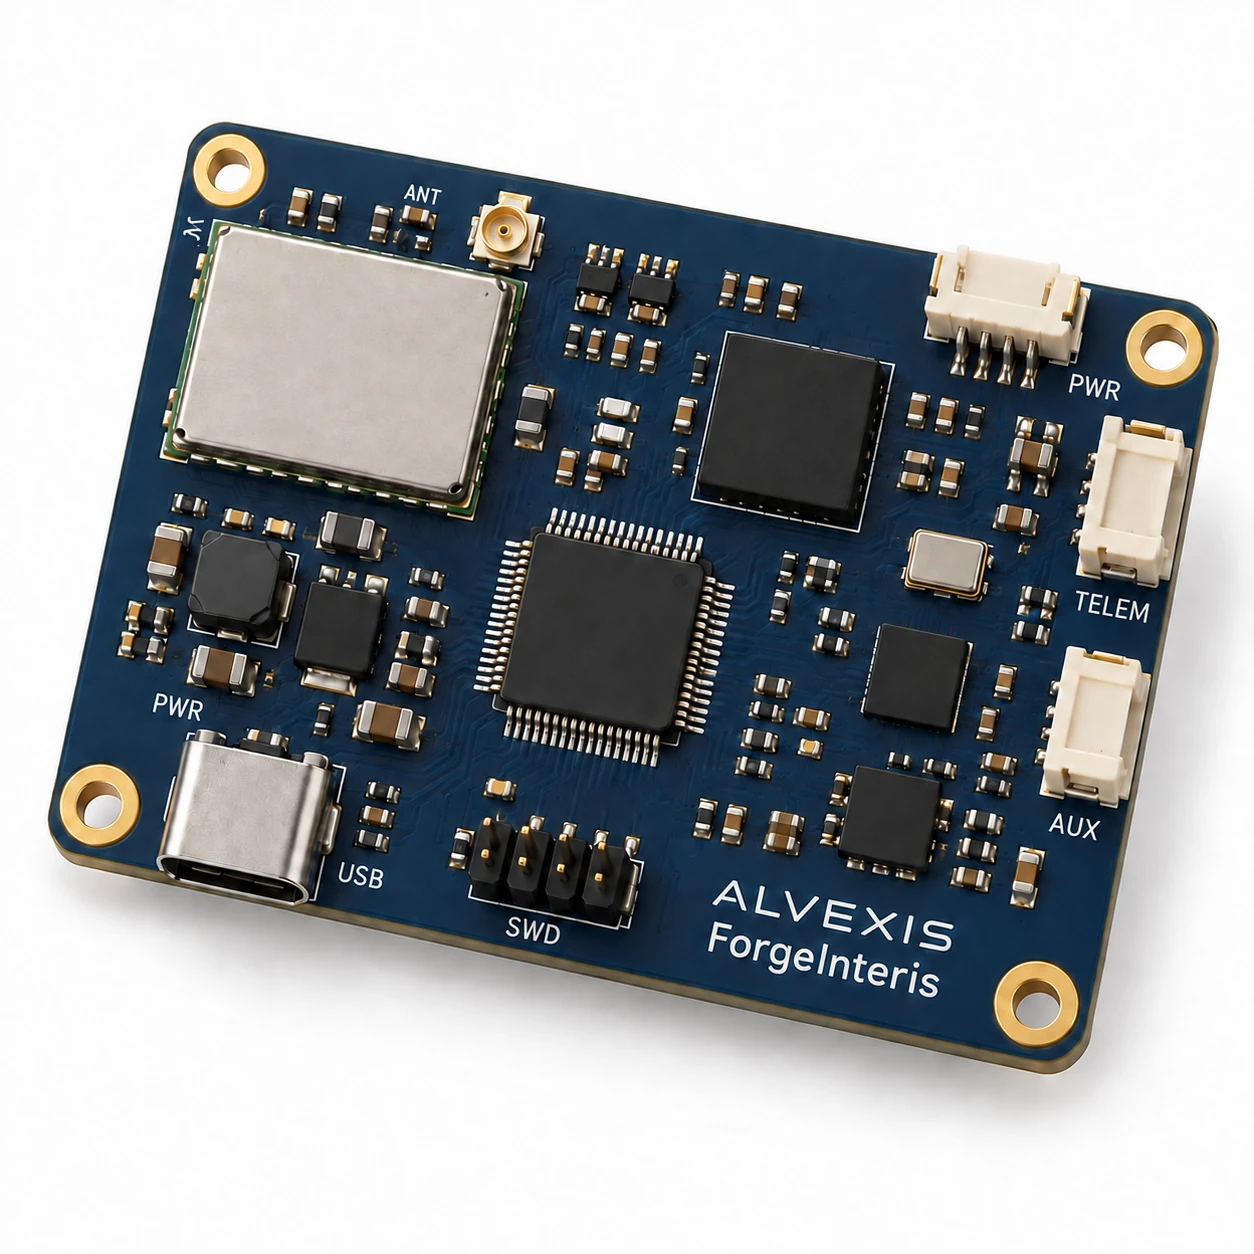
Concept matériel Alvexis ForgeInteris
Illustration conceptuelle ForgeInteris. La configuration finale est définie pour chaque projet.
Présentation de la plateforme

Capteurs intégrés pour la navigation externe

ForgeInteris réunit capteurs de mouvement, positionnement par satellite et logiciel de navigation embarqué dans une plateforme compacte. Elle accompagne le développement de la navigation des systèmes autonomes et fournit des estimations et des informations d’état à un contrôleur hôte. La commande du véhicule et l’exécution de la mission restent assurées par le système hôte.

Combiner les mesures de navigation

Réunissez les mesures inertielles et de positionnement par satellite pour soutenir les estimations de navigation et l'évaluation de la qualité des mesures.

Intégration avec un pilote automatique

La prise en charge de la navigation externe basée sur MAVLink permet de connecter la plateforme aux flux de travail de pilote automatique compatibles.

Évaluer avant l’intégration

Les outils de simulation, de relecture des mesures et de visualisation facilitent l’évaluation avant l’intégration au véhicule.

Capacités de la plateforme

Les fonctionnalités de navigation en un coup d'œil

Présentation des capacités de ForgeInteris. Contactez-nous pour définir les besoins de configuration et d’intégration de votre projet.

RubriqueCapacité
NavigationDétection inertielle et GNSS intégrée pour le développement de systèmes autonomes
Fusion de capteursEstimations de navigation combinées avec des informations sur la qualité des mesures et l'état
Données de sortieEstimations de position, de vitesse et d’orientation destinées à un système hôte
ConnectivitéConnectivité Ethernet, CAN, USB et série; la disponibilité dépend de la configuration
Intégration du pilote automatiquePrise en charge de la navigation externe basée sur MAVLink
ÉvaluationOutils de simulation, de relecture et de visualisation pour le développement
Applications

Conçu pour votre application

  • Robots terrestres et mobiles
  • Développement de navigation externe pour autopilote
  • Évaluation et relecture de la fusion de capteurs
  • Recherche sur les interruptions GNSS
Notes d’intégration

La configuration compte

ForgeInteris est une plateforme en développement, dont la disponibilité et les performances d’intégration dépendent de la configuration convenue et de la portée de validation. Contactez notre équipe d’ingénierie pour vérifier l’adéquation à votre application ; les performances de production et les cotes environnementales ne sont pas encore qualifiées.

Informations techniques

Discutez de vos besoins d'intégration

Parlez-nous de votre plateforme et de vos exigences opérationnelles, et notre équipe vous fournira la documentation technique pertinente après avoir examiné votre demande.

Demande d'informations techniques ↗
À découvrir

Poursuivez votre exploration.