
Teknisk notat
Tidssynkronisering før sensorfusjon
Hvordan tidsstempler, kalibrering og deterministiske databaner former robust kamera, termisk og treghetsfusjon ved kanten.
Les notatet →En innebygd navigasjonsplattform som kombinerer treghet og GNSS sensing med sensorfusjon og integrasjonsverktøy for autonom systemutvikling.
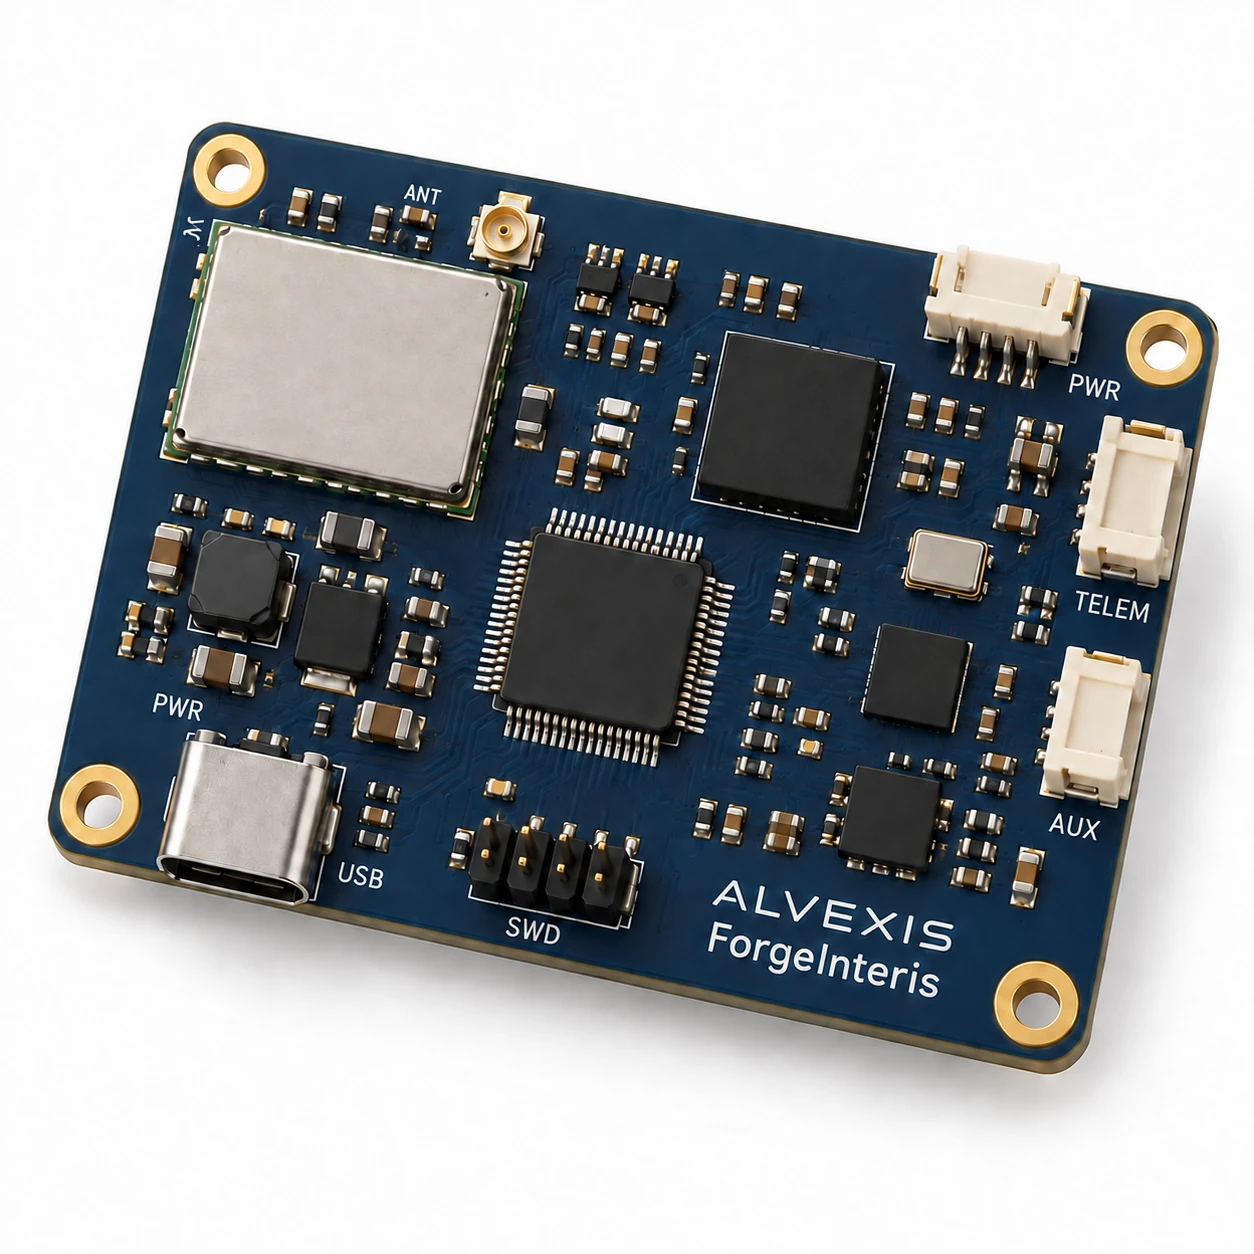
ForgeInteris bringer bevegelsesregistrering, satellittposisjonering og innebygd navigasjonsprogramvare sammen i en kompakt plattform. Den støtter navigasjonsutvikling for autonome systemer og gir estimater og statusinformasjon til en vertskontroller. Kjøretøykontroll og oppdragsutførelse forblir hos vertssystemet.
Samle treghets- og satellittposisjonsmålinger for å støtte navigasjonsestimater og vurdering av målingskvalitet.
MAVLink-basert ekstern navigasjonsstøtte hjelper til med å koble plattformen til kompatible autopilotarbeidsflyter.
Simulerings-, replay- og visualiseringsverktøy støtter evaluering før kjøretøyintegrasjon.
En oversikt på høyt nivå av hva ForgeInteris støtter. Kontakt oss for å diskutere konfigurasjons- og integreringskravene for ditt prosjekt.
| Område | Evne |
|---|---|
| Navigasjon | Integrert treghet og GNSS sensing for autonom systemutvikling |
| sensorfusjon | Kombinerte navigasjonsestimater med målekvalitet og statusinformasjon |
| Utganger | Posisjons-, hastighets- og orienteringsestimater for et vertssystem |
| Tilkobling | Ethernet, CAN, USB og seriell tilkobling; tilgjengelighet avhenger av konfigurasjon |
| Autopilotintegrasjon | MAVLink-basert ekstern navigasjonsstøtte |
| Evaluering | Simulerings-, replay- og visualiseringsverktøy for utviklingsarbeidsflyter |
ForgeInteris er en plattform i utviklingsfasen. Integrasjonsberedskap og ytelse avhenger av avtalt konfigurasjon og valideringsomfang. Kontakt ingeniørteamet vårt for å vurdere egnetheten for din søknad; produksjonsytelse og miljøvurderinger er ennå ikke kvalifisert.
Fortell oss om din plattform og driftskrav. Teamet vårt deler den relevante tekniske dokumentasjonen etter å ha gjennomgått søknaden din.
Hvordan tidsstempler, kalibrering og deterministiske databaner former robust kamera, termisk og treghetsfusjon ved kanten.
Les notatet →
Spark, Gate, Prime og Max datalag spenner over laveffekt AI, Linux gatewayer, sanntidskontroll og flerkamerabehandling i en System-on-Module-familie.
Utforsk systemet →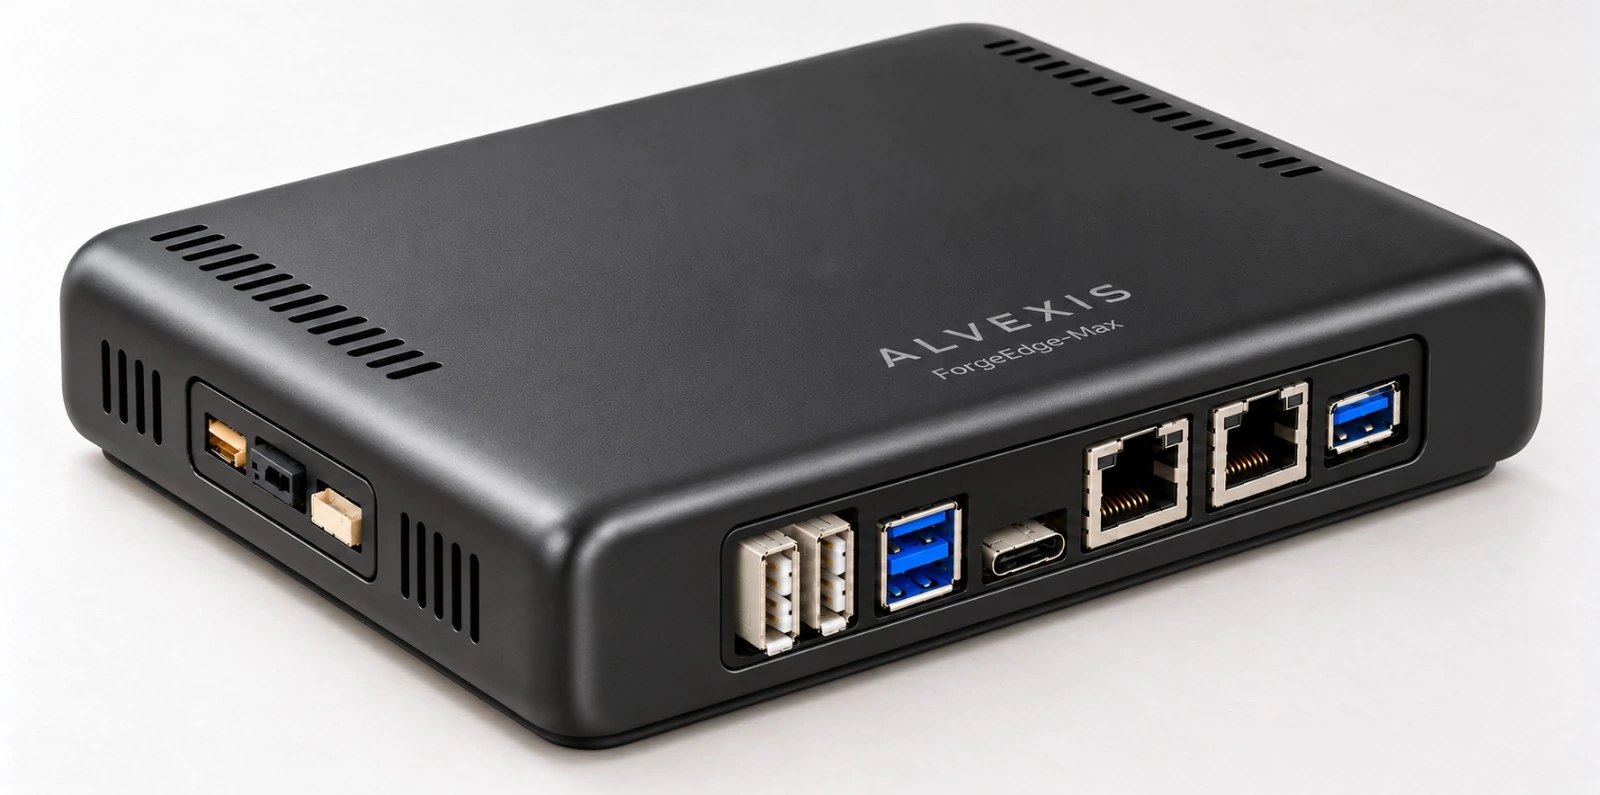
En skalerbar edge-computing-familie som kombinerer ForgeEdge-Core-behandling, en Alvexis-bærer, feltgrensesnitt og passiv kjøling i BOX- eller PCB-pakker.
Utforsk systemet →