
Technická poznámka
Synchronizace času před fúzí senzoru
Jak časové značky, kalibrace a deterministické datové cesty formují robustní kameru, tepelnou a inerciální fúzi lokálně na zařízení.
Přečtěte si poznámku →Vestavěná navigační platforma kombinující inerciální a GNSS snímání s nástroji pro fúzi a integraci senzorů pro vývoj autonomních systémů.
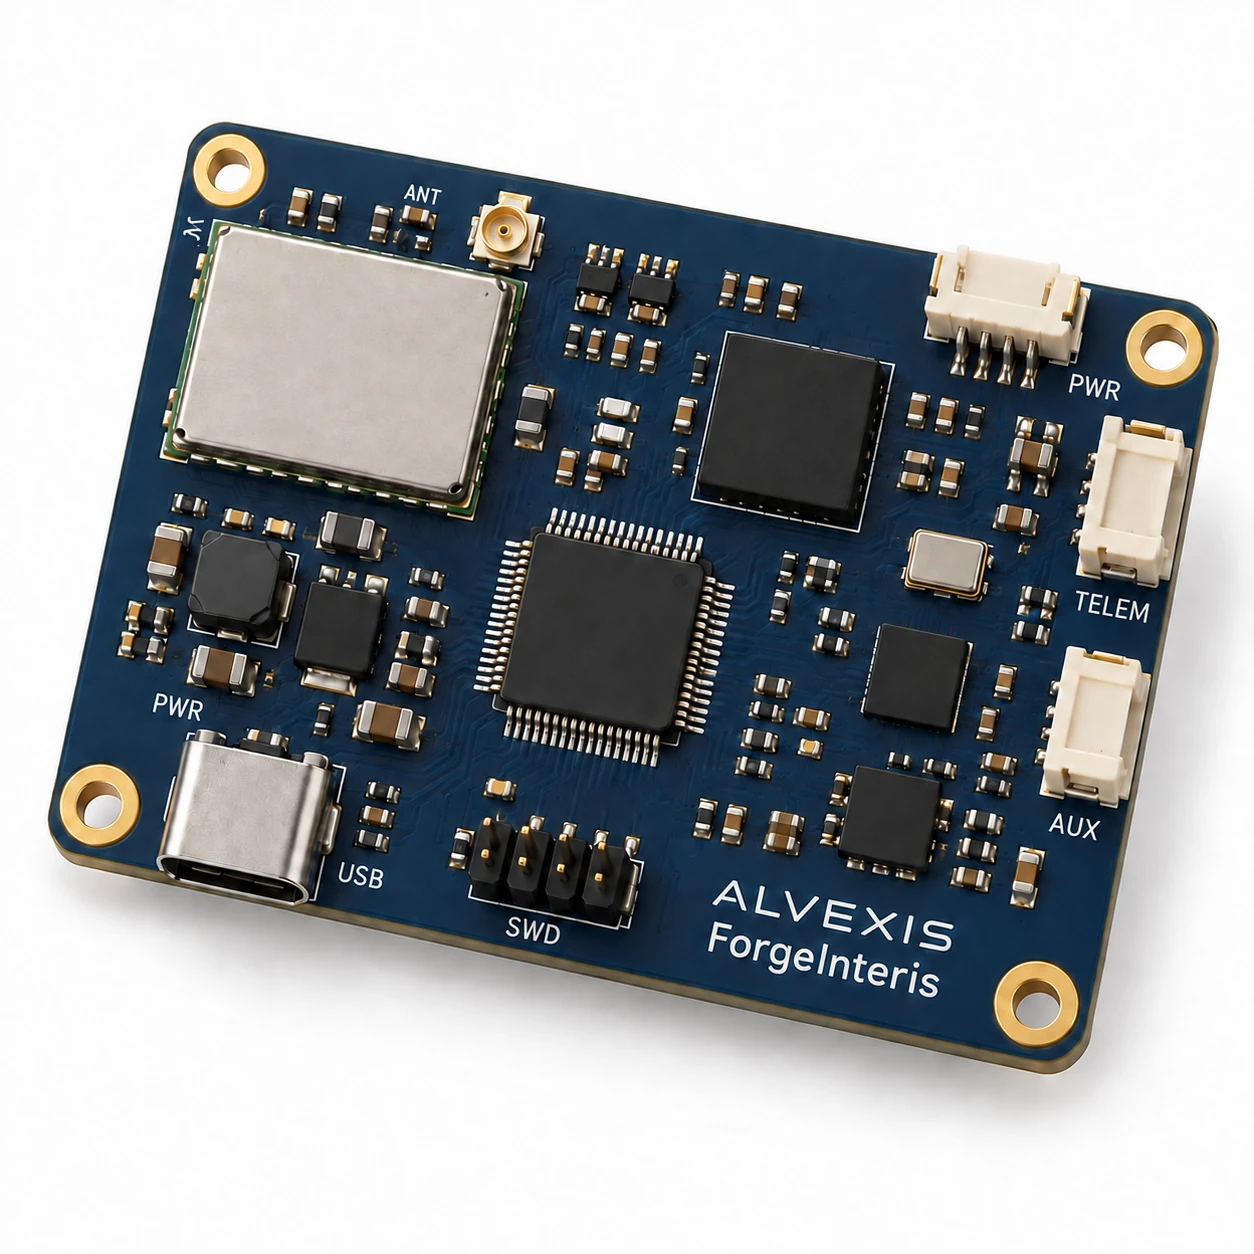
ForgeInteris spojuje snímání pohybu, satelitní určování polohy a integrovaný navigační software v kompaktní platformě. Podporuje vývoj navigace pro autonomní systémy a poskytuje odhady a informace o stavu hostitelskému řadiči. Ovládání vozidla a provádění mise zůstává na hostitelském systému.
Spojte inerciální a satelitní měření polohy, abyste podpořili odhady navigace a hodnocení kvality měření.
Podpora externí navigace založená na MAVLink pomáhá připojit platformu ke kompatibilním pracovním postupům autopilota.
Nástroje simulace, přehrávání měření a vizualizace podporují vyhodnocení před integrací vozidla.
Celkový pohled na to, co ForgeInteris podporuje. Kontaktujte nás a prodiskutujte požadavky na konfiguraci a integraci vašeho projektu.
| Oblast | Schopnost |
|---|---|
| Navigace | Integrované inerciální a GNSS snímání pro vývoj autonomního systému |
| Fúze senzoru | Kombinované odhady navigace s informacemi o kvalitě měření a stavu |
| Výstupy | Odhady polohy, rychlosti a orientace pro hostitelský systém |
| Konektivita | Ethernet, CAN, USB a sériové připojení; dostupnost závisí na konfiguraci |
| Integrace autopilota | Podpora externí navigace na bázi MAVLink |
| Hodnocení | Simulační, přehrávací a vizualizační nástroje pro vývojové pracovní postupy |
ForgeInteris je platforma pro fázi vývoje. Připravenost a výkon integrace závisí na dohodnuté konfiguraci a rozsahu ověřování. Obraťte se na náš technický tým, abyste zkontrolovali vhodnost pro vaši aplikaci; produkční výkonnost a environmentální hodnocení ještě nejsou kvalifikovány.
Řekněte nám o své platformě a provozních požadavcích. Náš tým vám po posouzení vaší žádosti sdělí příslušnou technickou dokumentaci.
Jak časové značky, kalibrace a deterministické datové cesty formují robustní kameru, tepelnou a inerciální fúzi lokálně na zařízení.
Přečtěte si poznámku →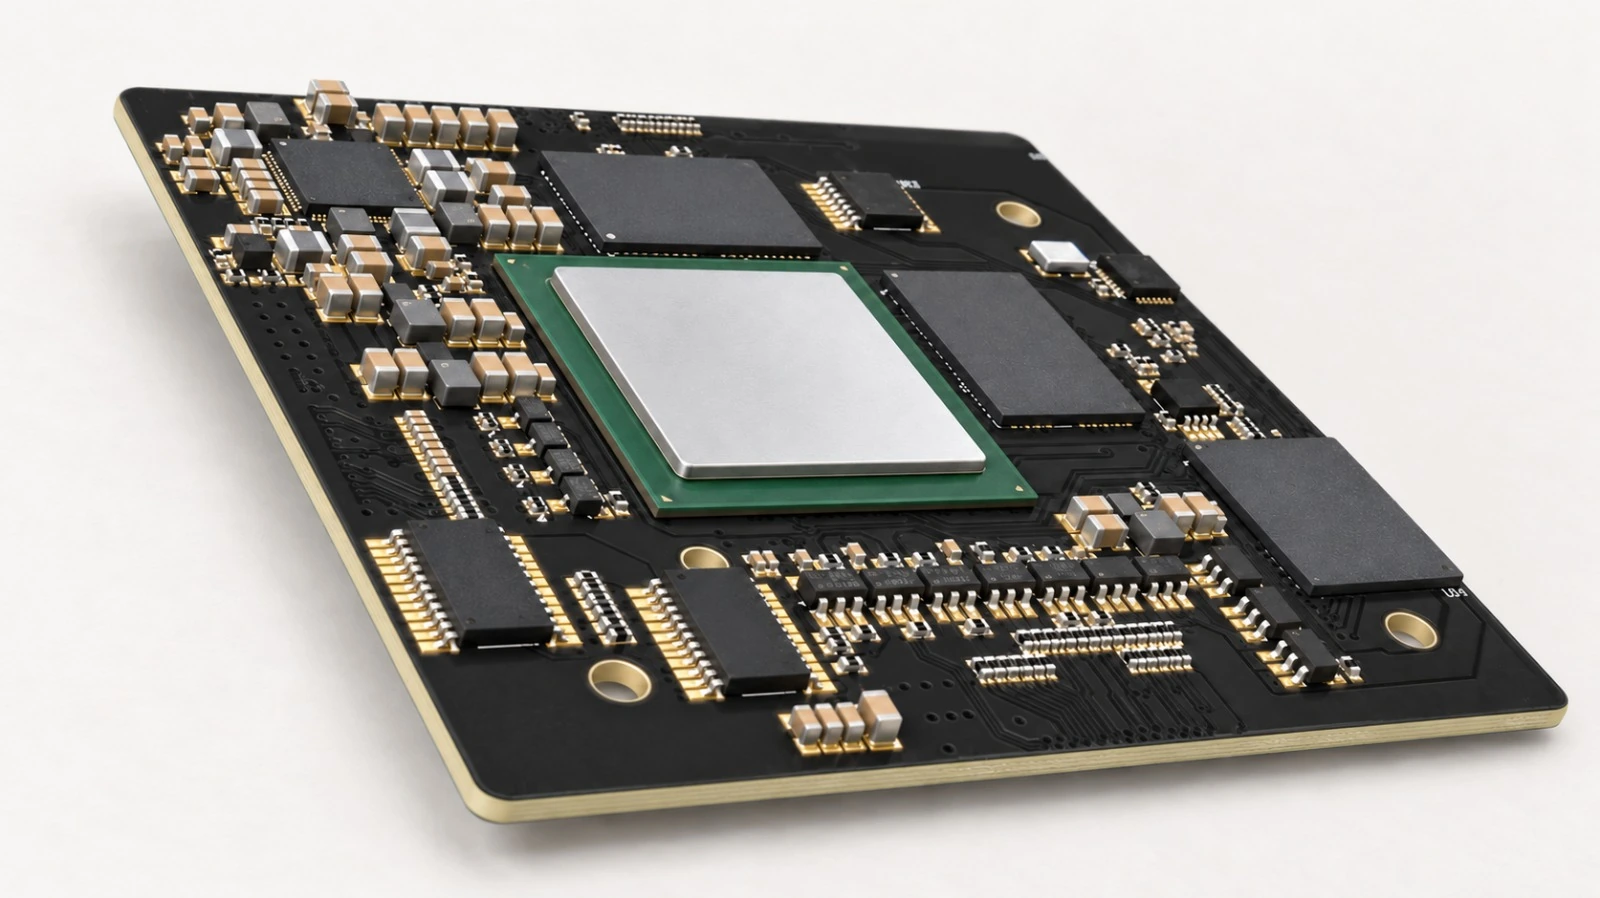
Výpočetní vrstvy Spark, Gate, Prime a Max zahrnují AI s nízkou spotřebou, brány Linux, ovládání v reálném čase a zpracování více kamer v rodině System-on-Module.
Prozkoumat systém →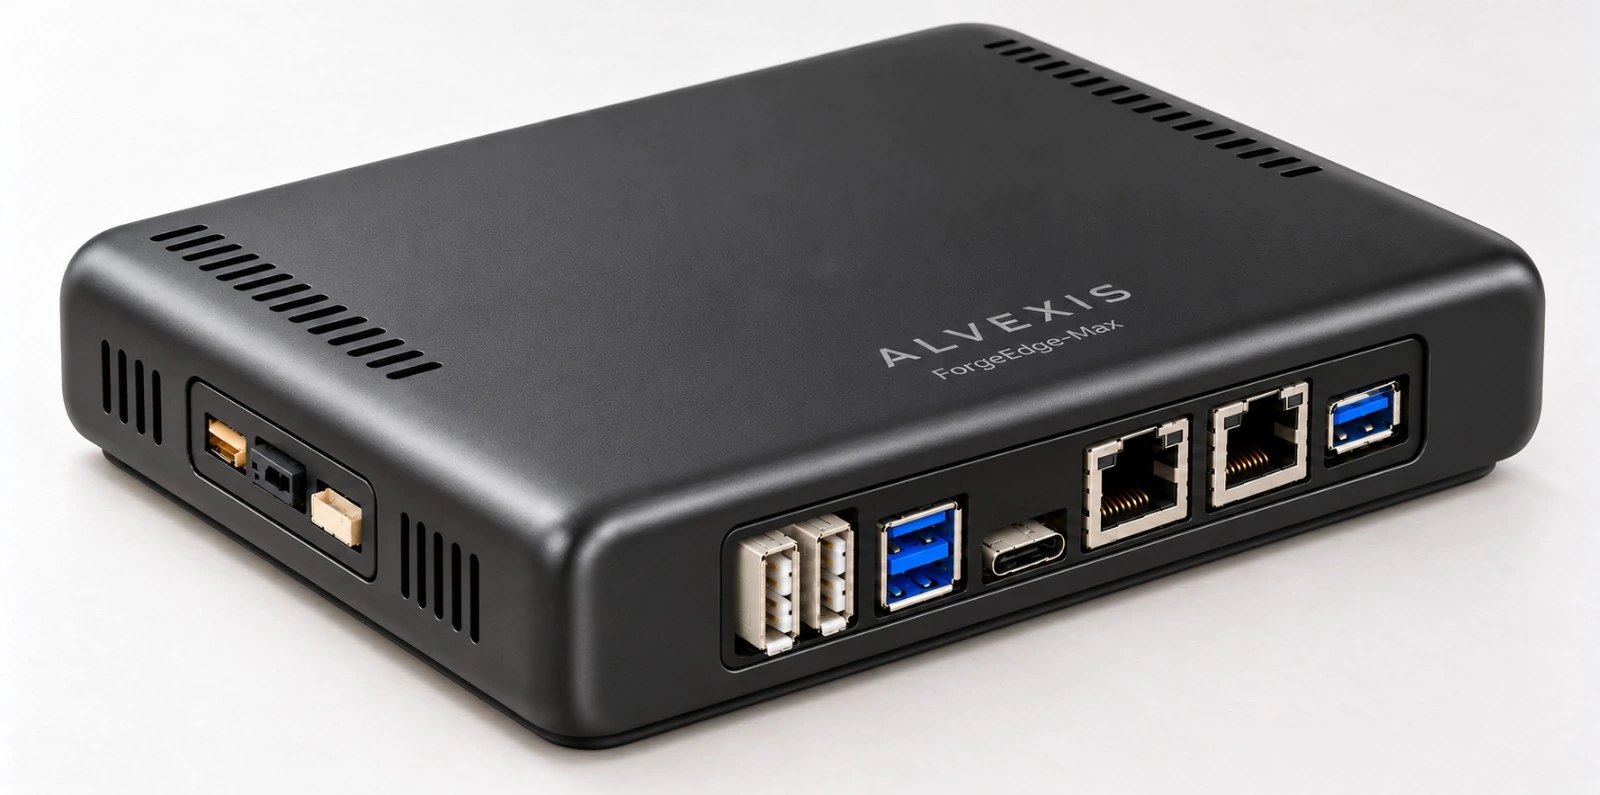
Škálovatelná rodina edge computingu kombinující zpracování ForgeEdge-Core, základní desku Alvexis, provozní rozhraní a pasivní chlazení v balíčcích BOX nebo PCB.
Prozkoumat systém →