
Tala sa engineering
Time Synchronization Bago ang sensor data fusion
Paano hinuhubog ng mga timestamp, pagkakalibrate, at deterministikong data path ang matatag na camera, thermal at inertial fusion sa gilid.
Basahin ang tala →Isang naka-embed na navigation platform na pinagsasama ang inertial at GNSS sensing sa sensor data fusion at mga tool sa pagsasama para sa autonomous-system development.
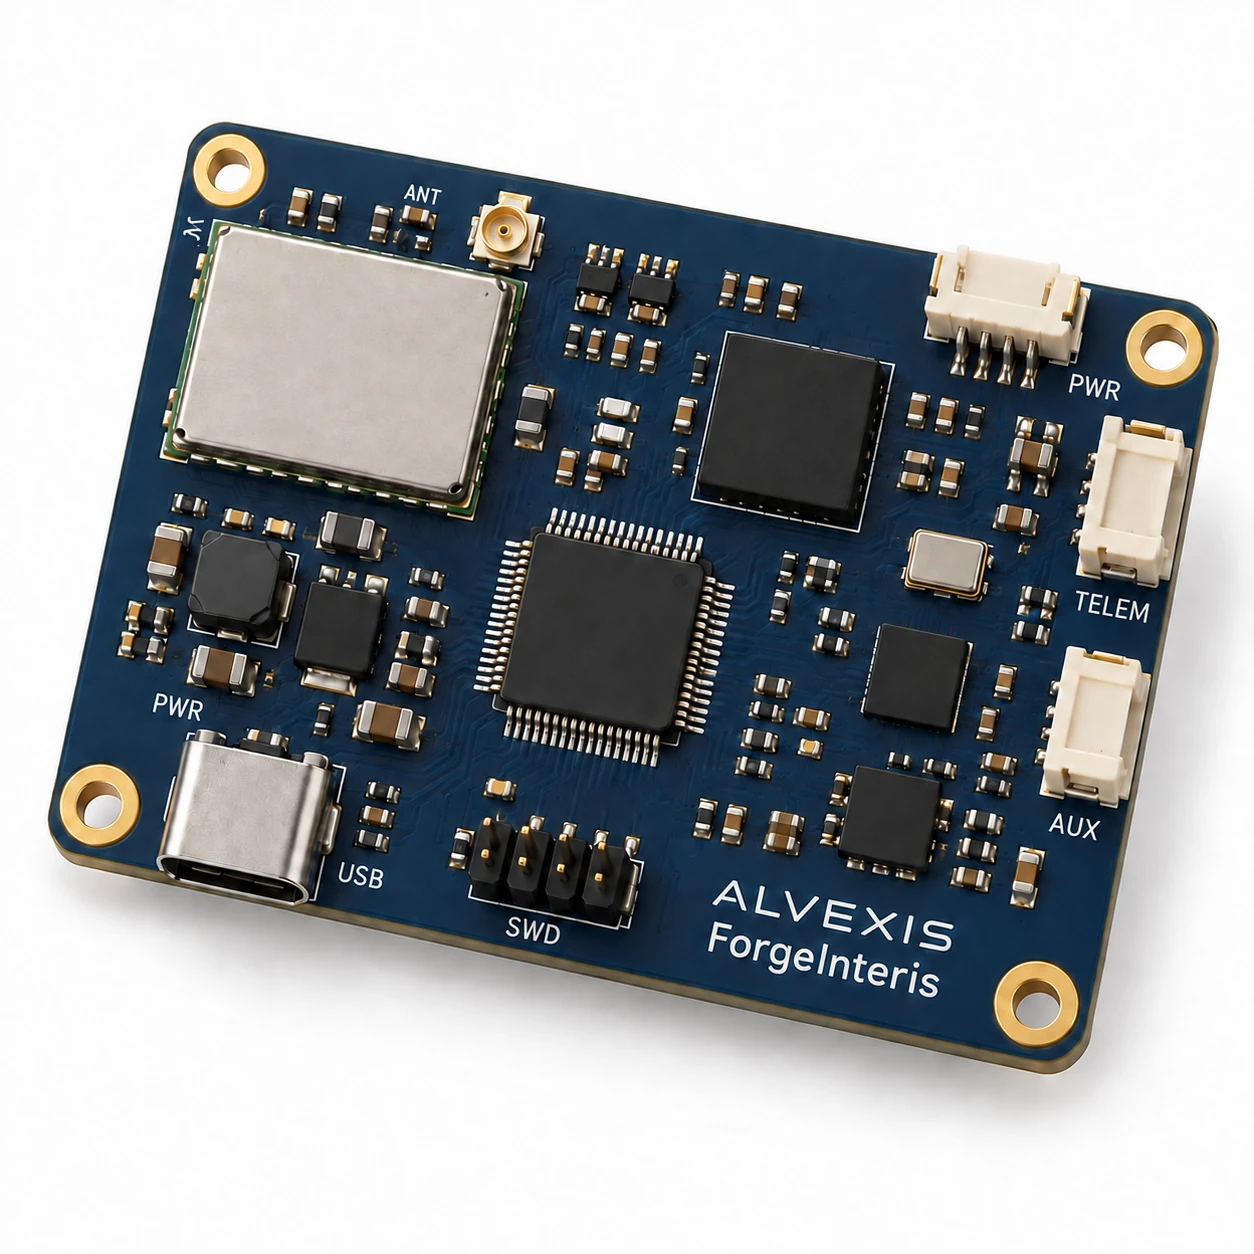
Pinagsasama-sama ng ForgeInteris ang motion sensing, satellite positioning at naka-embed na navigation software sa isang compact na platform. Sinusuportahan nito ang pag-develop ng nabigasyon para sa mga autonomous system at nagbibigay ng mga pagtatantya at impormasyon sa katayuan sa isang host controller. Ang kontrol ng sasakyan at pagpapatupad ng misyon ay nananatili sa host system.
Pagsamahin ang mga inertial at satellite-positioning na mga sukat upang suportahan ang mga pagtatantya ng nabigasyon at pagtatasa ng kalidad ng pagsukat.
Nakakatulong ang MAVLink-based na suporta sa external-navigation na ikonekta ang platform sa mga katugmang autopilot na workflow.
Sinusuportahan ng simulation, measurement replay at visualization tool ang pagsusuri bago ang pagsasama ng sasakyan.
Isang mataas na antas na view ng kung ano ang sinusuportahan ng ForgeInteris. Makipag-ugnayan sa amin upang talakayin ang mga kinakailangan sa pagsasaayos at pagsasama para sa iyong proyekto.
| Lugar | Kakayahan |
|---|---|
| Pag-navigate | Pinagsamang inertial at GNSS sensing para sa autonomous-system development |
| pagsasanib ng data ng sensor | Pinagsamang pagtatantya ng nabigasyon na may impormasyon sa kalidad ng pagsukat at katayuan |
| Mga output | Mga pagtatantya ng posisyon, bilis at oryentasyon para sa isang host system |
| Pagkakakonekta | Ethernet, CAN, USB at serial connectivity; depende sa configuration ang availability |
| Autopilot integration | MAVLink-based na suporta sa panlabas na nabigasyon |
| Pagsusuri | Mga tool sa simulation, replay at visualization para sa mga development workflow |
Ang ForgeInteris ay isang development-stage platform. Ang pagiging handa at pagganap ng pagsasama ay nakasalalay sa napagkasunduang pagsasaayos at saklaw ng pagpapatunay. Makipag-ugnayan sa aming engineering team upang suriin ang pagiging angkop para sa iyong aplikasyon; ang pagganap ng produksyon at mga rating sa kapaligiran ay hindi pa kwalipikado.
Sabihin sa amin ang tungkol sa iyong platform at mga kinakailangan sa pagpapatakbo. Ibabahagi ng aming team ang nauugnay na teknikal na dokumentasyon pagkatapos suriin ang iyong aplikasyon.
Paano hinuhubog ng mga timestamp, pagkakalibrate, at deterministikong data path ang matatag na camera, thermal at inertial fusion sa gilid.
Basahin ang tala →
Ang mga tier ng Spark, Gate, Prime at Max compute ay sumasaklaw sa mga low-power na AI, Linux gateway, real-time na kontrol at pagproseso ng maraming camera sa isang System-on-Module na pamilya.
I-explore ang system →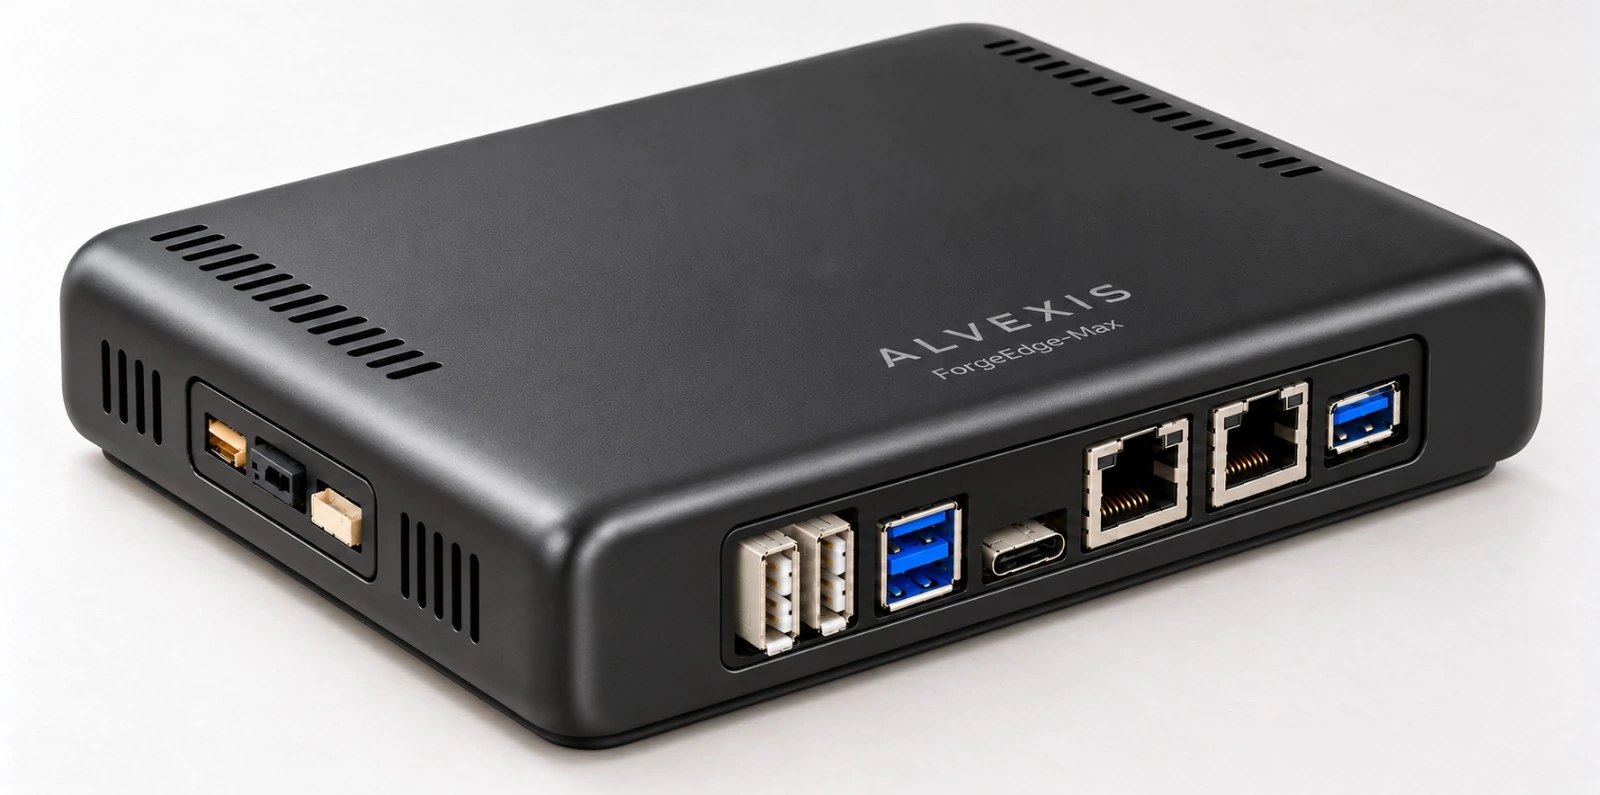
Isang scalable edge-computing family na pinagsasama-sama ang ForgeEdge-Core processing, isang Alvexis carrier, field interface at passive cooling sa BOX o PCB na mga package.
I-explore ang system →