
หมายเหตุทางวิศวกรรม
การซิงโครไนซ์เวลาก่อน การผสานข้อมูลเซนเซอร์
การประทับเวลา การสอบเทียบ และเส้นทางข้อมูลที่กำหนดจะกำหนดรูปร่างของกล้องที่แข็งแกร่ง ความร้อน และฟิวชั่นเฉื่อยที่ขอบได้อย่างไร
อ่านหมายเหตุ →แพลตฟอร์มการนำทางแบบฝังที่รวมการตรวจจับแรงเฉื่อยและ GNSS เข้ากับ การผสานข้อมูลเซนเซอร์ และเครื่องมือบูรณาการสำหรับการพัฒนาระบบอัตโนมัติ
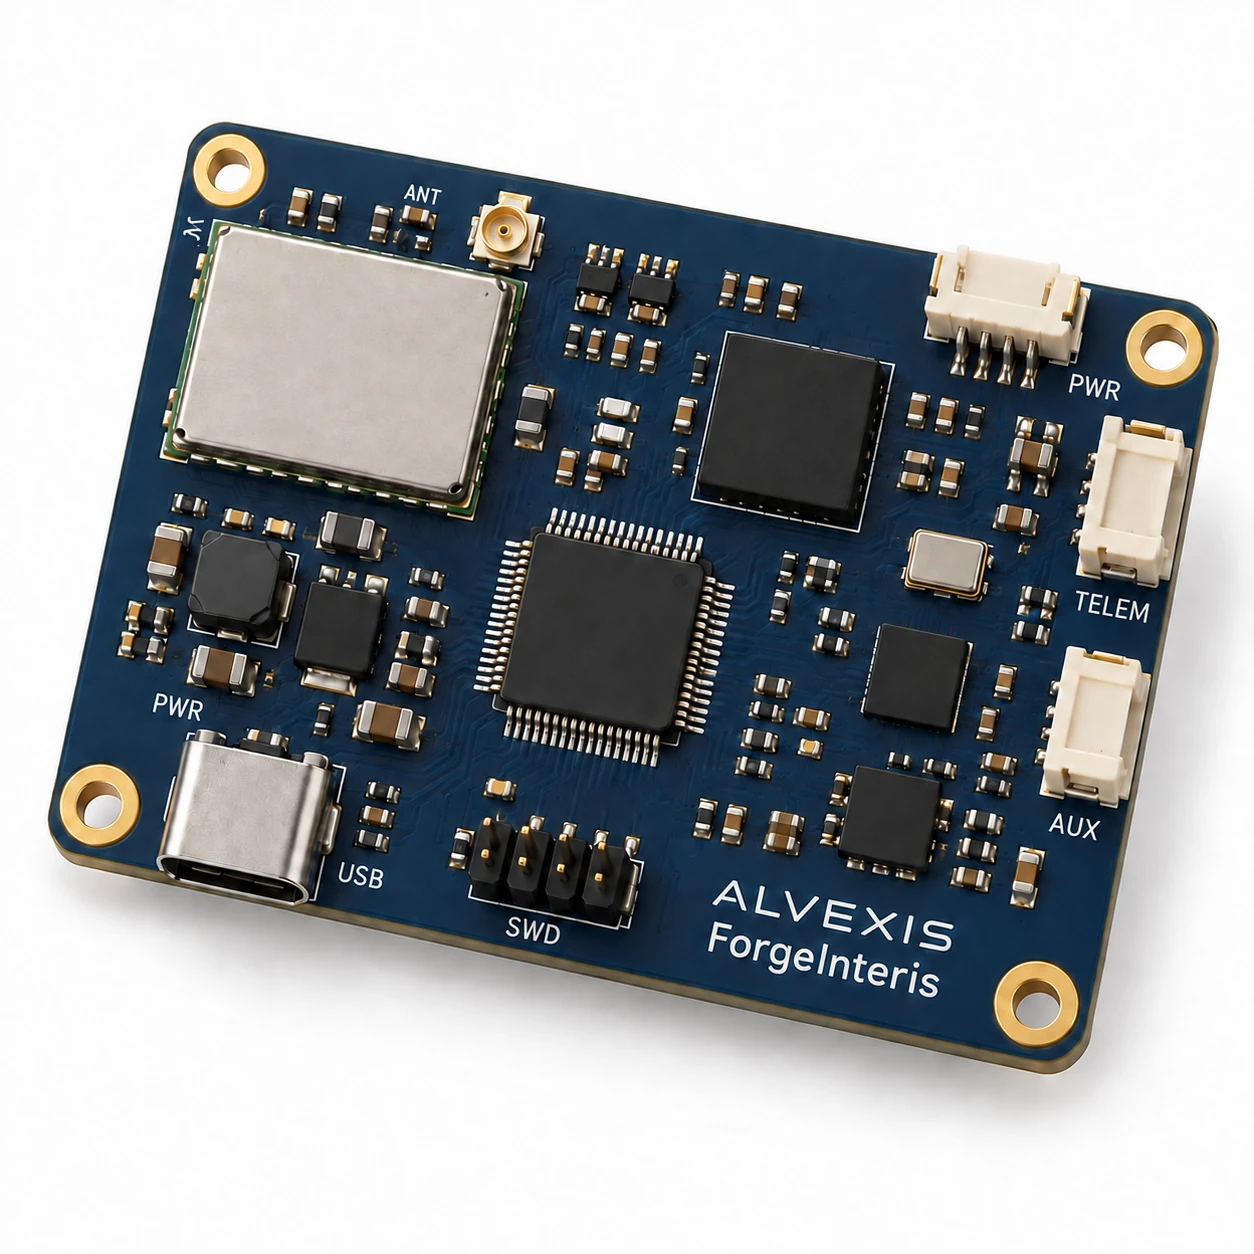
ForgeInteris นำการตรวจจับการเคลื่อนไหว การระบุตำแหน่งด้วยดาวเทียม และซอฟต์แวร์นำทางแบบฝังมารวมกันในแพลตฟอร์มขนาดกะทัดรัด รองรับการพัฒนาการนำทางสำหรับระบบอัตโนมัติและให้ข้อมูลการประมาณและข้อมูลสถานะแก่โฮสต์คอนโทรลเลอร์ การควบคุมยานพาหนะและการปฏิบัติภารกิจยังคงอยู่กับระบบโฮสต์
นำการวัดแรงเฉื่อยและการวัดตำแหน่งของดาวเทียมมารวมกันเพื่อรองรับการประมาณการการนำทางและการประเมินคุณภาพการวัด
การสนับสนุนการนำทางภายนอกที่ใช้ MAVLink ช่วยเชื่อมต่อแพลตฟอร์มกับเวิร์กโฟลว์ระบบอัตโนมัติที่เข้ากันได้
เครื่องมือการจำลอง การเล่นการวัดซ้ำ และการสร้างภาพข้อมูลสนับสนุนการประเมินก่อนที่จะรวมยานพาหนะ
มุมมองระดับสูงของสิ่งที่ ForgeInteris รองรับ ติดต่อเราเพื่อหารือเกี่ยวกับข้อกำหนดในการกำหนดค่าและบูรณาการสำหรับโครงการของคุณ
| พื้นที่ | ความสามารถ |
|---|---|
| การนำทาง | การตรวจจับแรงเฉื่อยและ GNSS แบบบูรณาการสำหรับการพัฒนาระบบอัตโนมัติ |
| การผสานข้อมูลเซนเซอร์ | รวมการประมาณการการนำทางเข้ากับข้อมูลคุณภาพการวัดและสถานะ |
| เอาท์พุต | การประมาณตำแหน่ง ความเร็ว และการวางแนวสำหรับระบบโฮสต์ |
| การเชื่อมต่อ | Ethernet, CAN, USB และการเชื่อมต่อแบบอนุกรม ความพร้อมใช้งานขึ้นอยู่กับการกำหนดค่า |
| บูรณาการระบบอัตโนมัติ | รองรับการนำทางภายนอกที่ใช้ MAVLink |
| การประเมินผล | เครื่องมือจำลอง เล่นซ้ำ และแสดงภาพสำหรับขั้นตอนการพัฒนา |
ForgeInteris เป็นแพลตฟอร์มขั้นพัฒนา ความพร้อมและประสิทธิภาพของการรวมระบบขึ้นอยู่กับการกำหนดค่าและขอบเขตการตรวจสอบที่ตกลงกันไว้ ติดต่อทีมวิศวกรของเราเพื่อตรวจสอบความเหมาะสมสำหรับการสมัครของคุณ ประสิทธิภาพการผลิตและการจัดอันดับด้านสิ่งแวดล้อมยังไม่ผ่านการรับรอง
บอกเราเกี่ยวกับแพลตฟอร์มและข้อกำหนดในการดำเนินงานของคุณ ทีมของเราจะแชร์เอกสารทางเทคนิคที่เกี่ยวข้องหลังจากตรวจสอบใบสมัครของคุณแล้ว
การประทับเวลา การสอบเทียบ และเส้นทางข้อมูลที่กำหนดจะกำหนดรูปร่างของกล้องที่แข็งแกร่ง ความร้อน และฟิวชั่นเฉื่อยที่ขอบได้อย่างไร
อ่านหมายเหตุ →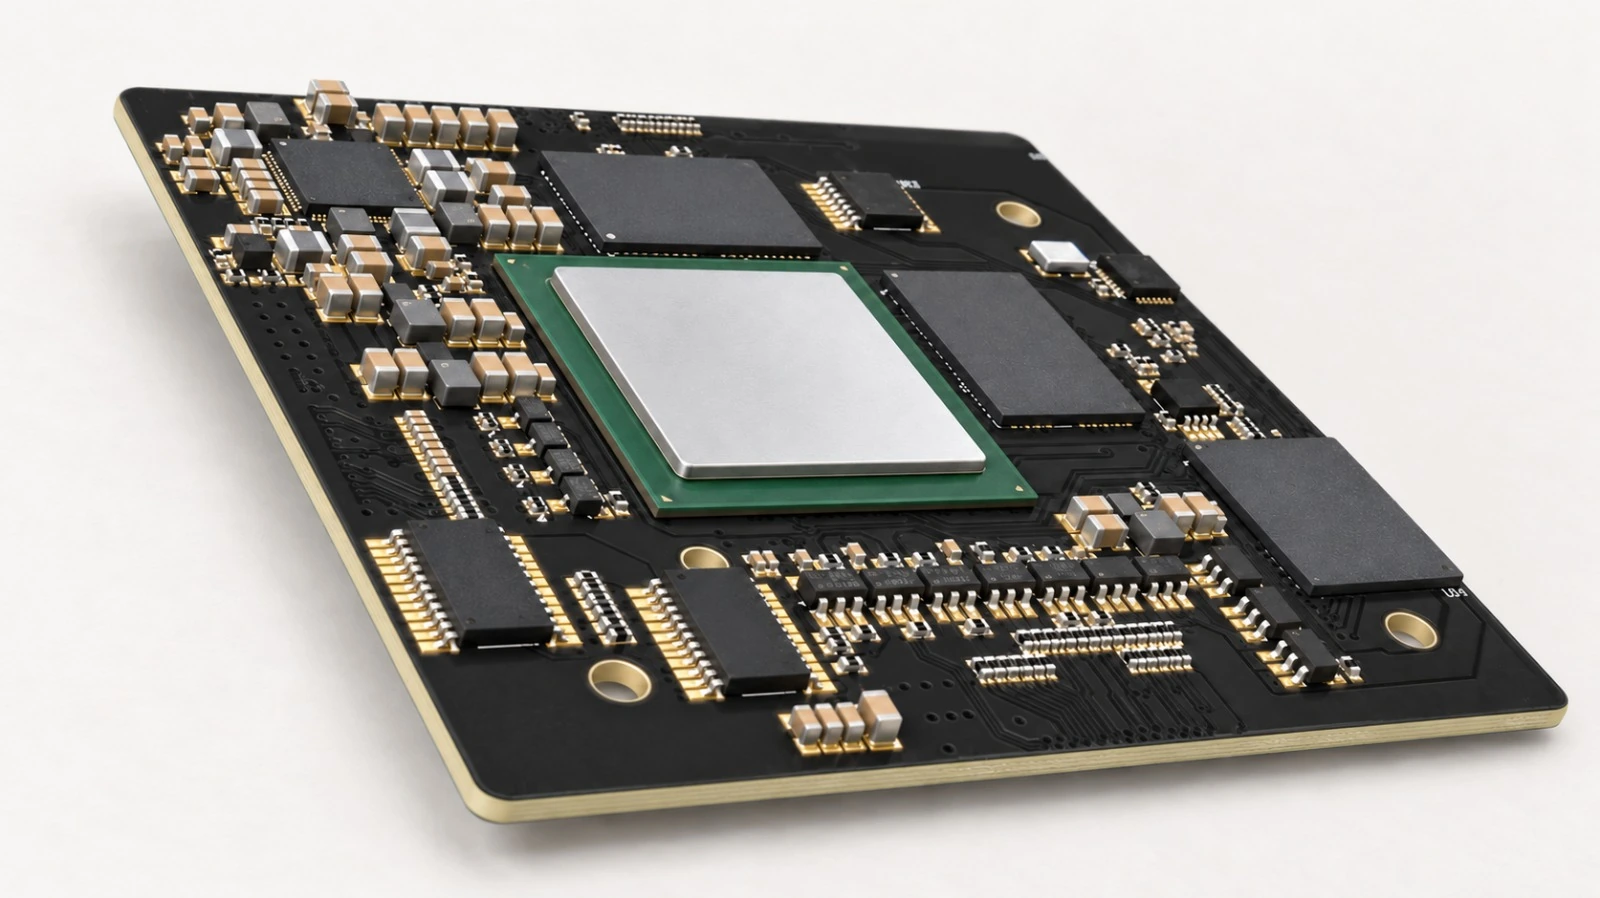
ระดับการประมวลผล Spark, Gate, Prime และ Max ครอบคลุมเกตเวย์ AI, Linux ที่ใช้พลังงานต่ำ, การควบคุมแบบเรียลไทม์ และการประมวลผลกล้องหลายตัวในตระกูล System-on-Module
สำรวจระบบ →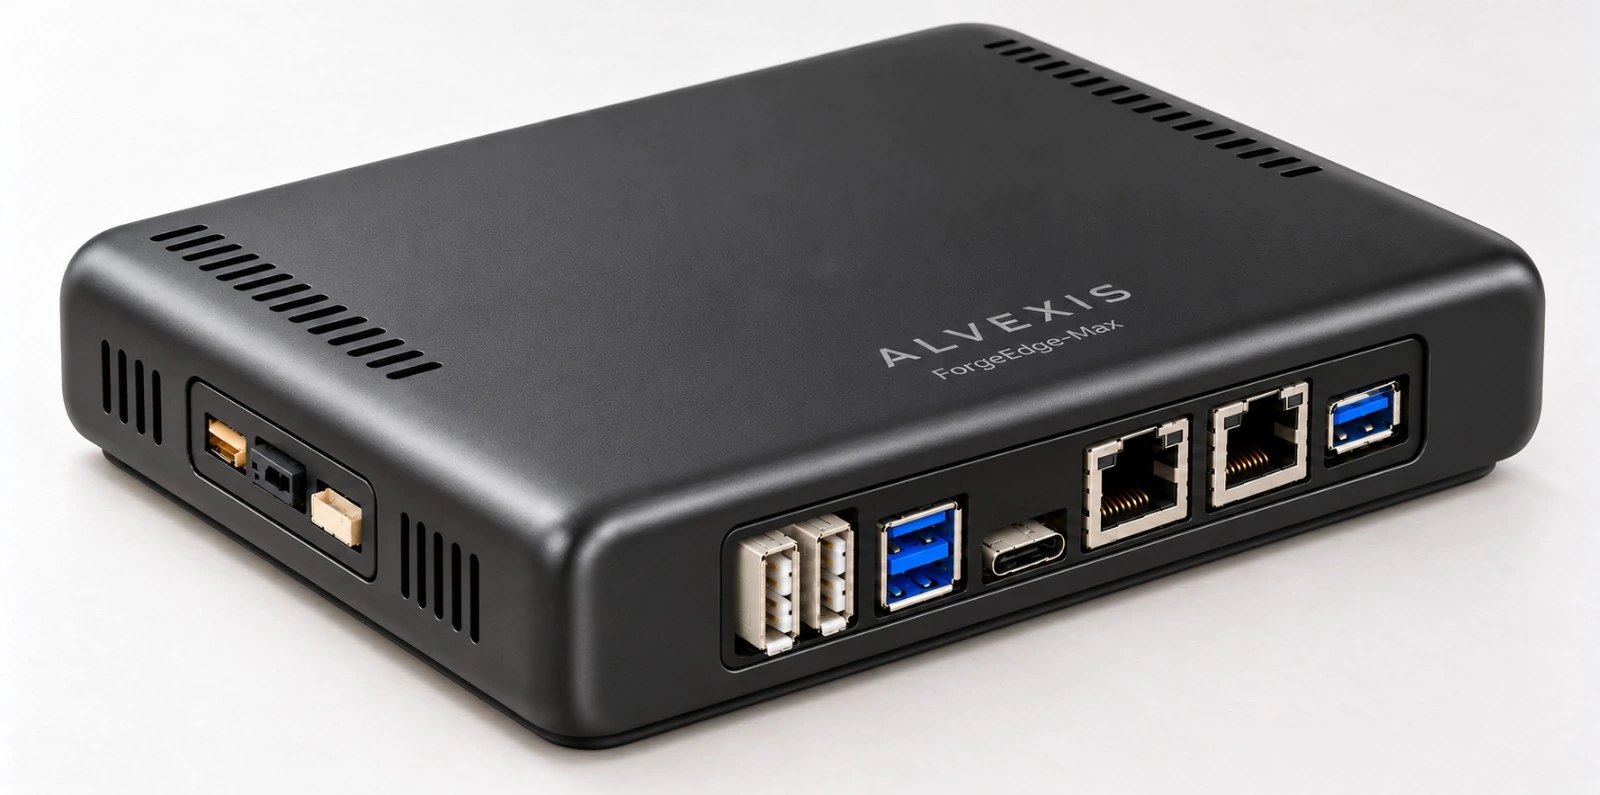
ตระกูล Edge-Computing ที่ปรับขนาดได้ซึ่งรวมการประมวลผล ForgeEdge-Core, Alvexis บอร์ดฐาน, อินเทอร์เฟซภาคสนาม และการระบายความร้อนแบบพาสซีฟในแพ็คเกจ BOX หรือ PCB
สำรวจระบบ →