
エンジニアリングノート
センサーフュージョン前の時刻同期
タイムスタンプ、キャリブレーション、および決定論的なデータ パスが、デバイス上で局所的に堅牢なカメラ、熱融合および慣性融合をどのように形成するか。
注意事項を読む→慣性センシングと GNSS センシングを、自律システム開発用のセンサー フュージョンおよび統合ツールと組み合わせた組み込みナビゲーション プラットフォームです。
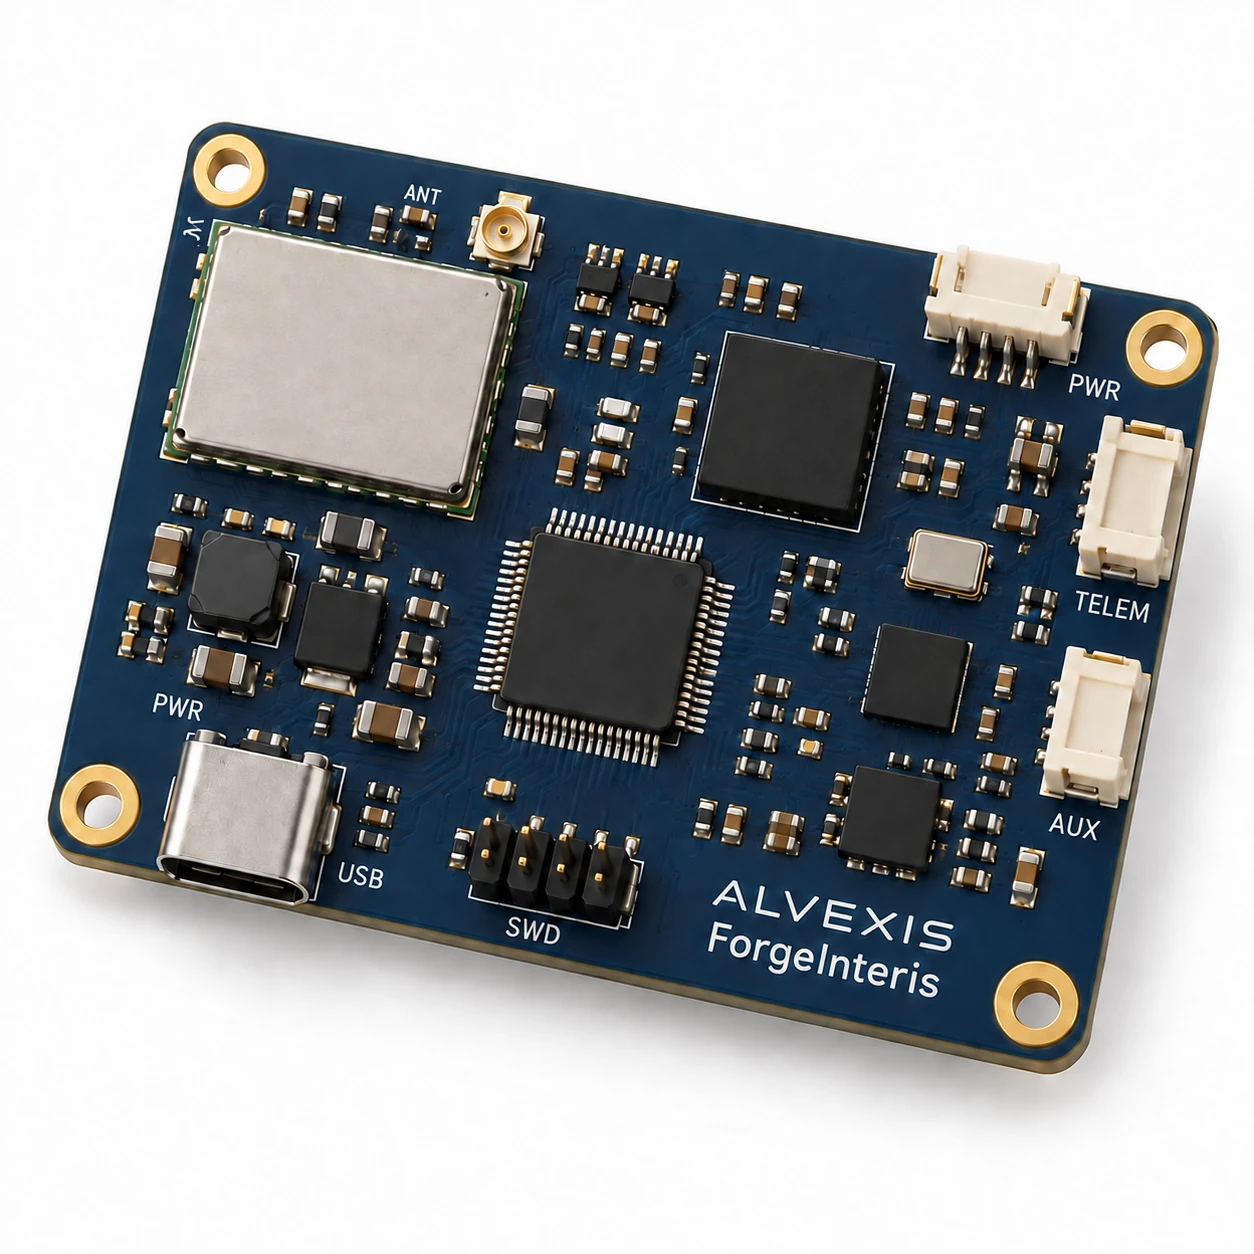
ForgeInteris は、モーション センシング、衛星測位、組み込みナビゲーション ソフトウェアをコンパクトなプラットフォームに統合します。自律システムのナビゲーション開発をサポートし、推定値とステータス情報をホスト コントローラーに提供します。車両の制御とミッションの実行はホスト システムに残ります。
慣性測定と衛星測位測定を組み合わせて、ナビゲーションの推定と測定品質の評価をサポートします。
MAVLink ベースの外部ナビゲーション サポートは、プラットフォームを互換性のある自動操縦ワークフローに接続するのに役立ちます。
シミュレーション、測定リプレイ、視覚化ツールは、車両統合前の評価をサポートします。
ForgeInteris がサポートする内容の概要。プロジェクトの構成と統合の要件については、お問い合わせください。
| エリア | 能力 |
|---|---|
| ナビゲーション | 自律システム開発のための統合された慣性センシングと GNSS センシング |
| センサーフュージョン | ナビゲーション推定値と測定品質およびステータス情報を組み合わせたもの |
| 出力 | ホスト システムの位置、速度、方向の推定値 |
| 接続性 | Ethernet、CAN、USB およびシリアル接続。可用性は構成によって異なります |
| オートパイロットの統合 | MAVLink ベースの外部ナビゲーションのサポート |
| 評価 | 開発ワークフローのためのシミュレーション、リプレイ、視覚化ツール |
ForgeInteris は開発段階のプラットフォームです。統合の準備状況とパフォーマンスは、合意された構成と検証範囲によって異なります。アプリケーションへの適合性を確認するには、当社のエンジニアリング チームにお問い合わせください。生産パフォーマンスと環境評価はまだ認定されていません。
貴社のプラットフォームと動作要件についてお知らせください。私たちのチームはあなたの申請を審査した後、関連する技術文書を共有します。
タイムスタンプ、キャリブレーション、および決定論的なデータ パスが、デバイス上で局所的に堅牢なカメラ、熱融合および慣性融合をどのように形成するか。
注意事項を読む→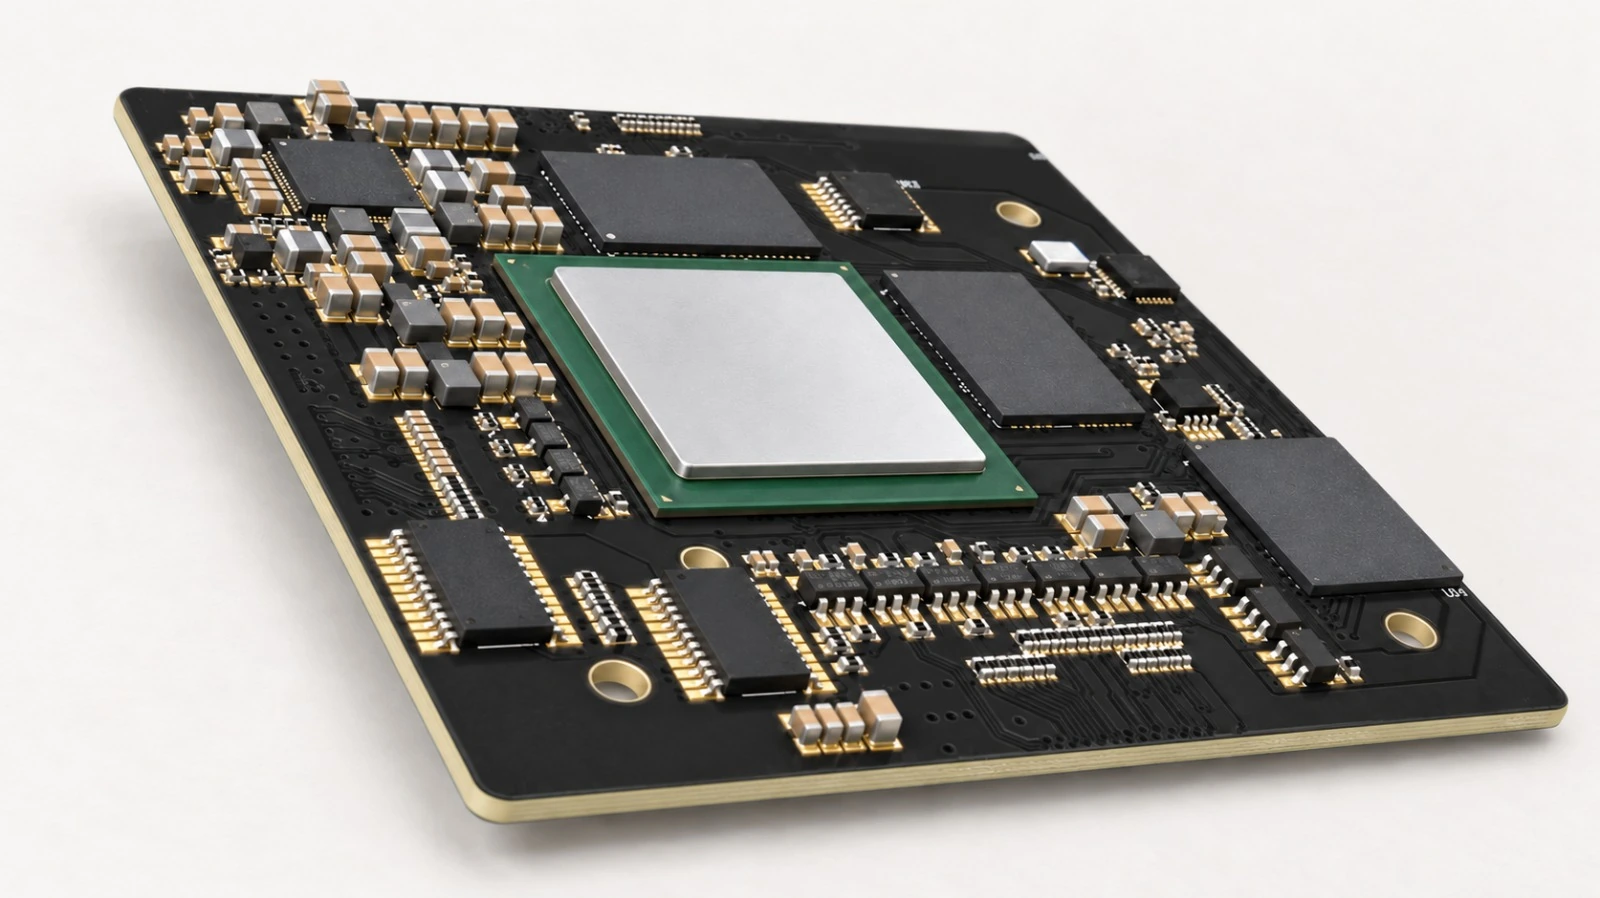
Spark、Gate、Prime、Max のコンピューティング層は、システムオンモジュール ファミリの低電力 AI、Linux ゲートウェイ、リアルタイム制御、マルチカメラ処理に及びます。
システムを探索する →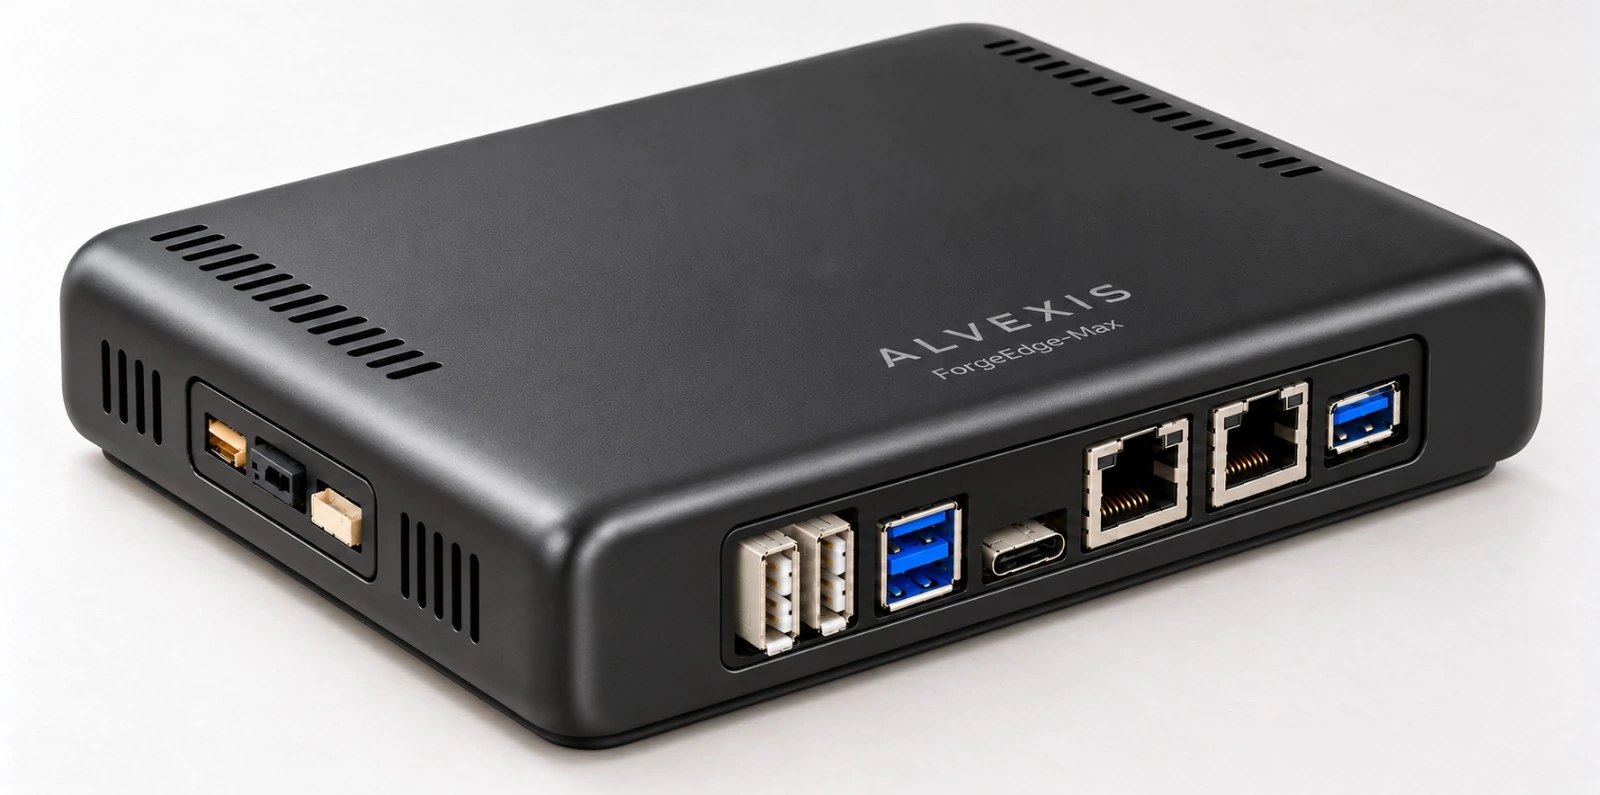
ForgeEdge-Core 処理、Alvexis ベースボード、フィールド インターフェイス、およびパッシブ冷却を BOX または PCB パッケージで組み合わせたスケーラブルなエッジ コンピューティング ファミリです。
システムを探索する →