
发现可见缺陷
评估划痕、裂纹、污染或表面处理变化。在软件对其进行分类之前,光学和照明必须使相关缺陷可见。
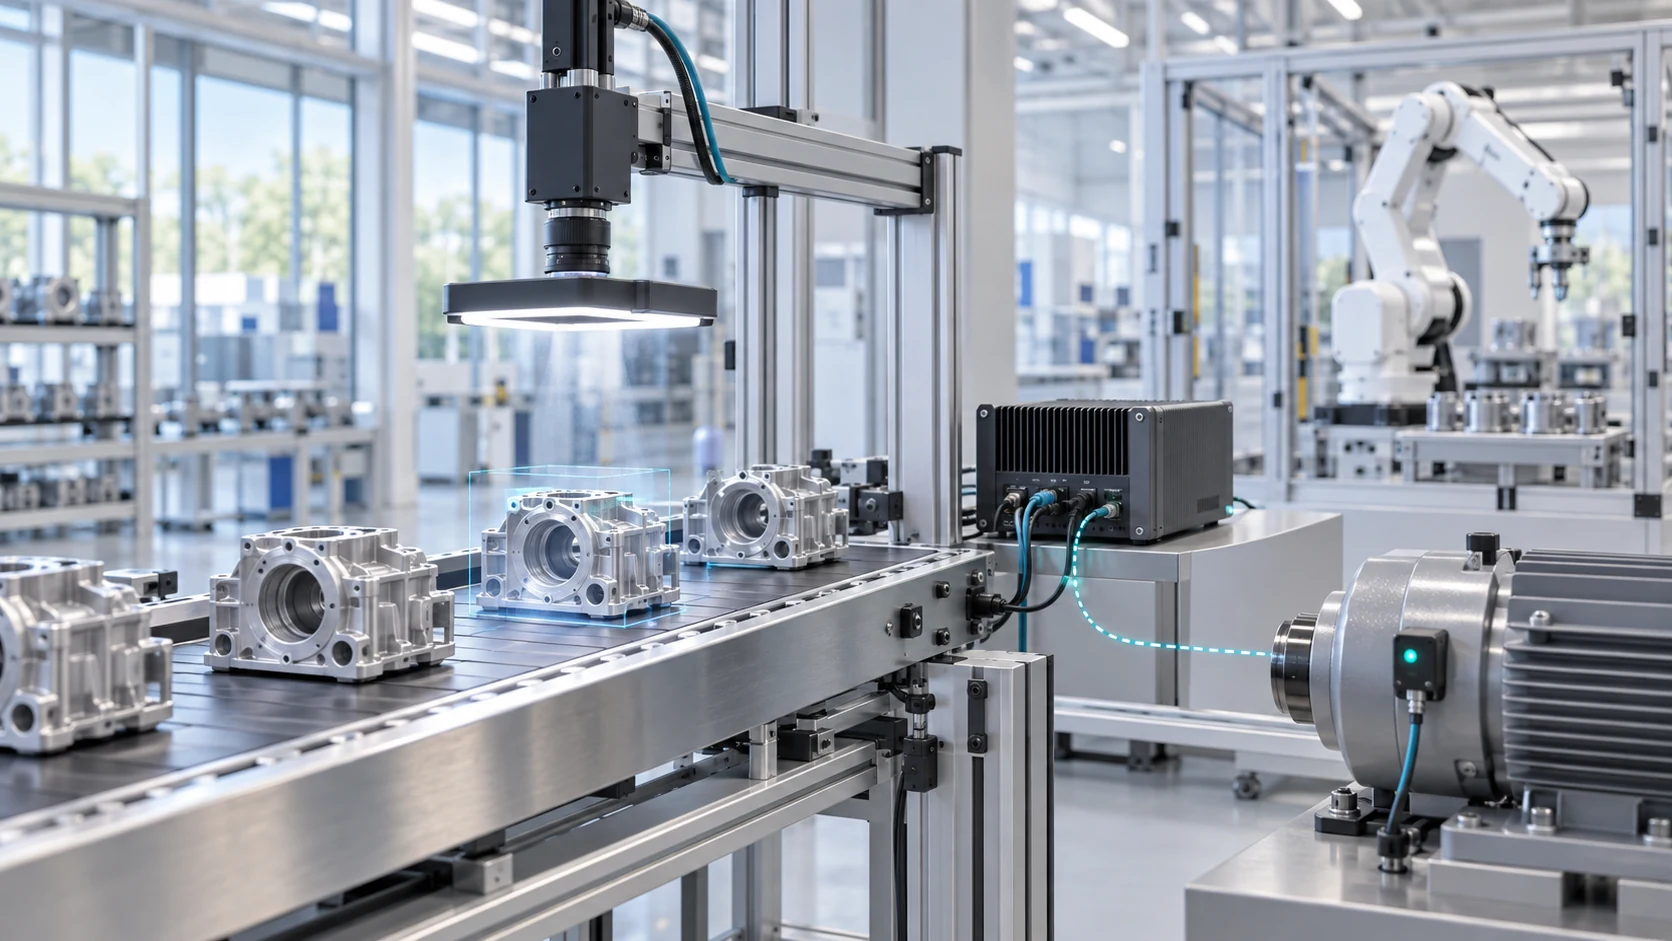
选择一个明确的检查任务,然后定义可靠地做出该决策所需的传感和集成。
评估划痕、裂纹、污染或表面处理变化。在软件对其进行分类之前,光学和照明必须使相关缺陷可见。
验证组件是否存在、方向和组装顺序。将每个结果与零件或站触发器相关联。
检查标签、印刷代码和包装特征。定义可读性、预期内容以及对不确定结果的响应。
围绕所需的公差、校准、光学和零件定位进行尺寸检查。根据合适的参考验证重复性。
通过项目约定的接口将通过、失败和不确定结果连接到 PLC、操作员站或生产系统。
将检查结果链接到零件标识符和选定的图像。在 试点项目 之前同意保留、访问和存储要求。
为实际功能选择的相机、镜头、照明、安装和触发。
边缘计算机上的传统视觉或人工智能,并测量完整的处理路径。
定制I/O、嵌入式软件、机箱以及所需的机器连接。
代表性样品、商定的验收标准和记录的 试点项目 评估。
使用合适的 Alvexis 平台作为起点或委托专门设计。探索 ForgeEdge计算, ForgeEdge-Core模块 和我们的 定制产品开发服务.
分享好的和缺陷的示例、缺陷尺寸、生产线速度、可用空间和当前的检查痛点。就什么算作通过、失败或不确定结果达成一致。
使用单独的开发和评估样本。包括零件、照明和操作条件的预期变化,并记录遗漏的缺陷和误剔除的缺陷。
检查准确性、传感器到输出延迟、操作员工作流程和维护需求。决定是否完善 试点项目 或准备生产设计。
说明性 试点项目 计划
装配站需要区分完整的零件和缺少组件的零件。此示例展示了如何确定项目范围;这不是报告的客户结果。
具有代表性的完整和不完整零件、预期零件变化、工位计时、可用安装空间和机器触发器。
摄像机和受控照明捕捉到了这一特征。本地处理返回通过、失败或不确定;商定的机器接口将结果发送给操作员或生产线控制器。
对单独的样本集进行评估。在同意生产部署之前记录遗漏的缺陷、错误拒绝、不确定的结果和触发到输出的时间。
不会。定义的测量或可重复的特征可能适合传统的图像处理。当外观以难以用固定规则表达的方式变化时,可以评估人工智能。我们围绕任务和评估证据选择方法。
集成范围取决于可用信号、机器接口、安装空间和所需的工作流程。共享 PLC 或接口文档以及现有相机详细信息(如果有)。
本地处理可以围绕边缘计算机进行设计。远程服务、图像存储、更新路径和访问权限另行约定;该架构取决于您的要求。
商定缺陷类别、可接受的遗漏缺陷和误剔除、评估样本集和最大决策时间。必须在预期应用中验证性能;没有通用的精度数字。
该提案定义了原型、电子、嵌入式软件、机械工作、集成和测试文档。项目协议涵盖了生产数量、持续支持和知识产权安排。
工程背景: 基于事件的视觉与基于框架的视觉 · FPGA、NPU 和 MPU 选择.
有些检测任务可通过受控照明、几何分析和传统图像处理完成;另一些任务由于合格零件差异较大,需要采用深度学习。OpenCV 可在合适的软件架构中支持图像处理与标定。应根据有代表性的合格和缺陷样本选择方法,而不是依据模型的流行程度。
开发计算机视觉方案前,应明确最小缺陷、允许的误剔除率、产线速度和响应接口。除明显缺陷外,还应测试表面处理和照明变化。类似原则也适用于零售计算机视觉,但产线验收标准必须针对具体制造流程制定。