
מצא פגמים גלויים
הערכת שריטות, סדקים, זיהום או וריאציות גימור. על אופטיקה ותאורה להפוך את הפגם הרלוונטי לגלוי לפני שתוכנה תוכל לסווג אותו.
ראיית מכונה, edge AI ואלקטרוניקה מותאמת אישית לבדיקת איכות. אנו מפגישים מצלמות, עיבוד מקומי וממשקי מכונות סביב המוצר ופס הייצור שלך.
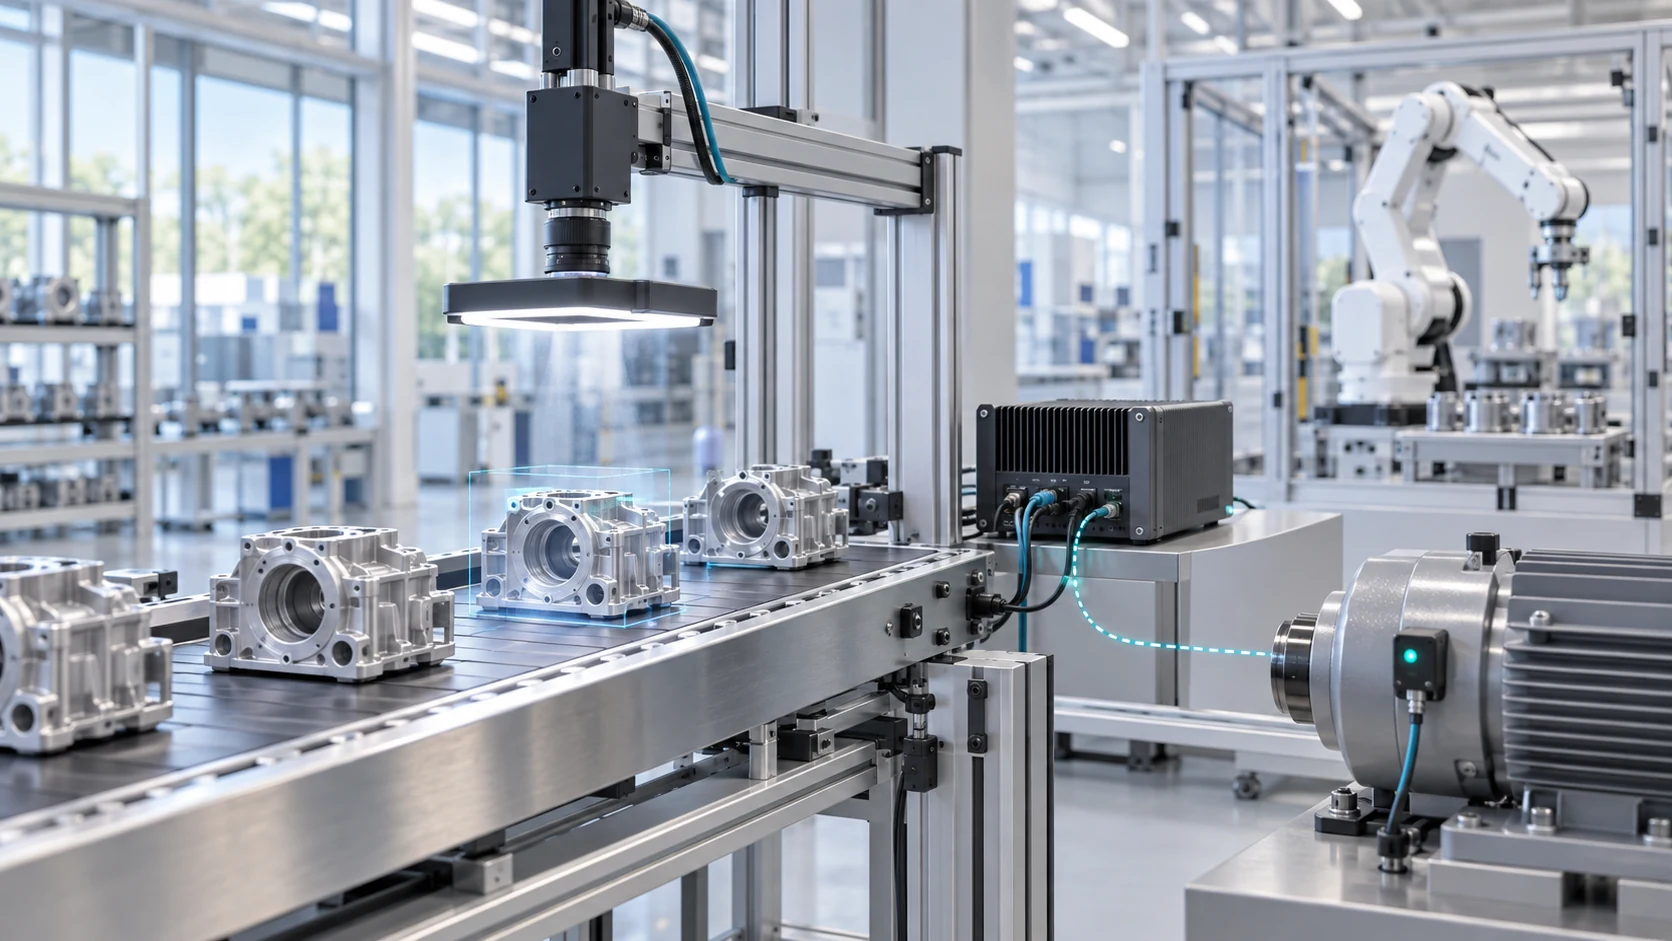
בחר משימת בדיקה ברורה, ולאחר מכן הגדיר את החישה והאינטגרציה הדרושים כדי לקבל החלטה זו בצורה מהימנה.
הערכת שריטות, סדקים, זיהום או וריאציות גימור. על אופטיקה ותאורה להפוך את הפגם הרלוונטי לגלוי לפני שתוכנה תוכל לסווג אותו.
ודא נוכחות רכיב, כיוון ורצף הרכבה. שייך כל תוצאה לטריגר חלק או תחנה.
בדוק תוויות, קודים מודפסים ותכונות אריזה. הגדירו קריאות, תוכן צפוי והתגובה לתוצאה לא ודאית.
היקפו בדיקות מידות סביב הסובלנות הנדרשת, כיול, אופטיקה ומיקום חלק. אמת את יכולת החזרה מול הפניה מתאימה.
חבר תוצאות מעבר, כישלון וחוסר ודאות ל-PLC, תחנת מפעיל או מערכת ייצור באמצעות ממשקים המוסכמים עבור הפרויקט.
קישור תוצאות בדיקה למזהי חלקים ותמונות נבחרות. הסכם את דרישות השמירה, הגישה והאחסון לפני הפיילוט.
מצלמה, עדשה, תאורה, הרכבה והפעלה נבחרו עבור התכונה בפועל.
ראייה קונבנציונלית או AI במחשב קצה, עם נתיב העיבוד המלא נמדד.
מותאם אישית I/O, תוכנה משובצת, מארז וחיבורי המכונה הנדרשים.
מדגמים מייצגים, קריטריוני קבלה מוסכמים והערכת פיילוט מתועדת.
השתמש בפלטפורמה מתאימה של Alvexis כנקודת התחלה או הזמינו עיצוב ייעודי. חקור ForgeEdge מחשוב, ForgeEdge-Core מודולים ושלנו שירותי פיתוח מוצרים בהתאמה אישית.
שתף דוגמאות טובות ופגומות, גודל פגם, מהירות קו, מקום פנוי ונקודות כאב לבדיקה נוכחית. הסכימו מה נחשב כתוצאה עוברת, נכשלת או לא ודאית.
השתמש בדגימות פיתוח והערכה נפרדות. כלול וריאציות צפויות בחלקים, תאורה ותנאי הפעלה, ורשום פגמים שהוחמצו ודחיות כוזבות.
סקור את הדיוק, השהיית החיישן לפלט, זרימת העבודה של המפעיל וצרכי התחזוקה. החליטו אם לחדד את הפיילוט או להכין את עיצוב הייצור.
די בבריף קצר כדי להתחיל: מוצר, דוגמאות לפגמים, מהירות קו, ממשקים ותאריך יעד התקנה.
שלח תקציר בדיקה ↗תוכנית פיילוט משלימה
תחנת הרכבה צריכה להבחין בין חלק שלם לאחד עם רכיב חסר. דוגמה זו מראה כיצד ניתן להגדיר היקף של פרויקט; זו לא תוצאת לקוח מדווחת.
חלקים שלמים ולא שלמים מייצגים, וריאציה צפויה של חלק, תזמון תחנות, שטח הרכבה פנוי והדק המכונה.
מצלמה ותאורה מבוקרת לוכדות את התכונה. החזרות עיבוד מקומיות עוברות, נכשלות או לא בטוחות; ממשק מכונה מוסכם מנתב את התוצאה למפעיל או לבקר הקו.
הערך על סט מדגם נפרד. רשום פגמים שהוחמצו, דחיות שגויות, תוצאות לא ודאיות וזמן ההפעלה עד הפלט לפני הסכמת פריסת הייצור.
לא. מדידה מוגדרת או תכונה שניתן לחזור עליה עשויה להתאים לעיבוד תמונה קונבנציונלי. ניתן להעריך בינה מלאכותית כאשר המראה משתנה בדרכים שקשה לבטא כחוקים קבועים. אנו בוחרים את הגישה סביב המשימה והוכחות הערכה.
היקף האינטגרציה תלוי באותות זמינים, ממשקי מכונה, שטח הרכבה וזרימת העבודה הנדרשת. שתף תיעוד PLC או ממשק ופרטי מצלמה קיימים כאשר הם זמינים.
ניתן לעצב עיבוד מקומי סביב מחשב קצה. שירותים מרחוק, אחסון תמונות, נתיבי עדכון והרשאות גישה מוסכם בנפרד; הארכיטקטורה תלויה בדרישות שלך.
הסכמה לקטגוריות פגמים, פגמים מקובלים שהוחמצו ודחיות שווא, מדגם ההערכה וזמן ההחלטה המקסימלי. יש לאמת את הביצועים ביישום המיועד; אין נתון דיוק אוניברסלי.
ההצעה מגדירה את אב הטיפוס, אלקטרוניקה, תוכנה משובצת, עבודה מכנית, אינטגרציה ותיעוד בדיקה. כמויות ייצור, תמיכה שוטפת והסדרי IP מסופקים בהסכם הפרויקט.
רקע הנדסי: מבוסס אירועים לעומת ראיית מכונה באמצעות מסגרות תמונה · בחירה של FPGA, NPU ו-MPU.