
Find synlige defekter
Vurder ridser, revner, forurening eller finishvariationer. Optik og belysning skal synliggøre den relevante defekt, før software kan klassificere den.
maskinsyn, edge AI og brugerdefineret elektronik til kvalitetsinspektion. Vi samler kameraer, lokal behandling og maskingrænseflader omkring dit produkt og din produktionslinje.
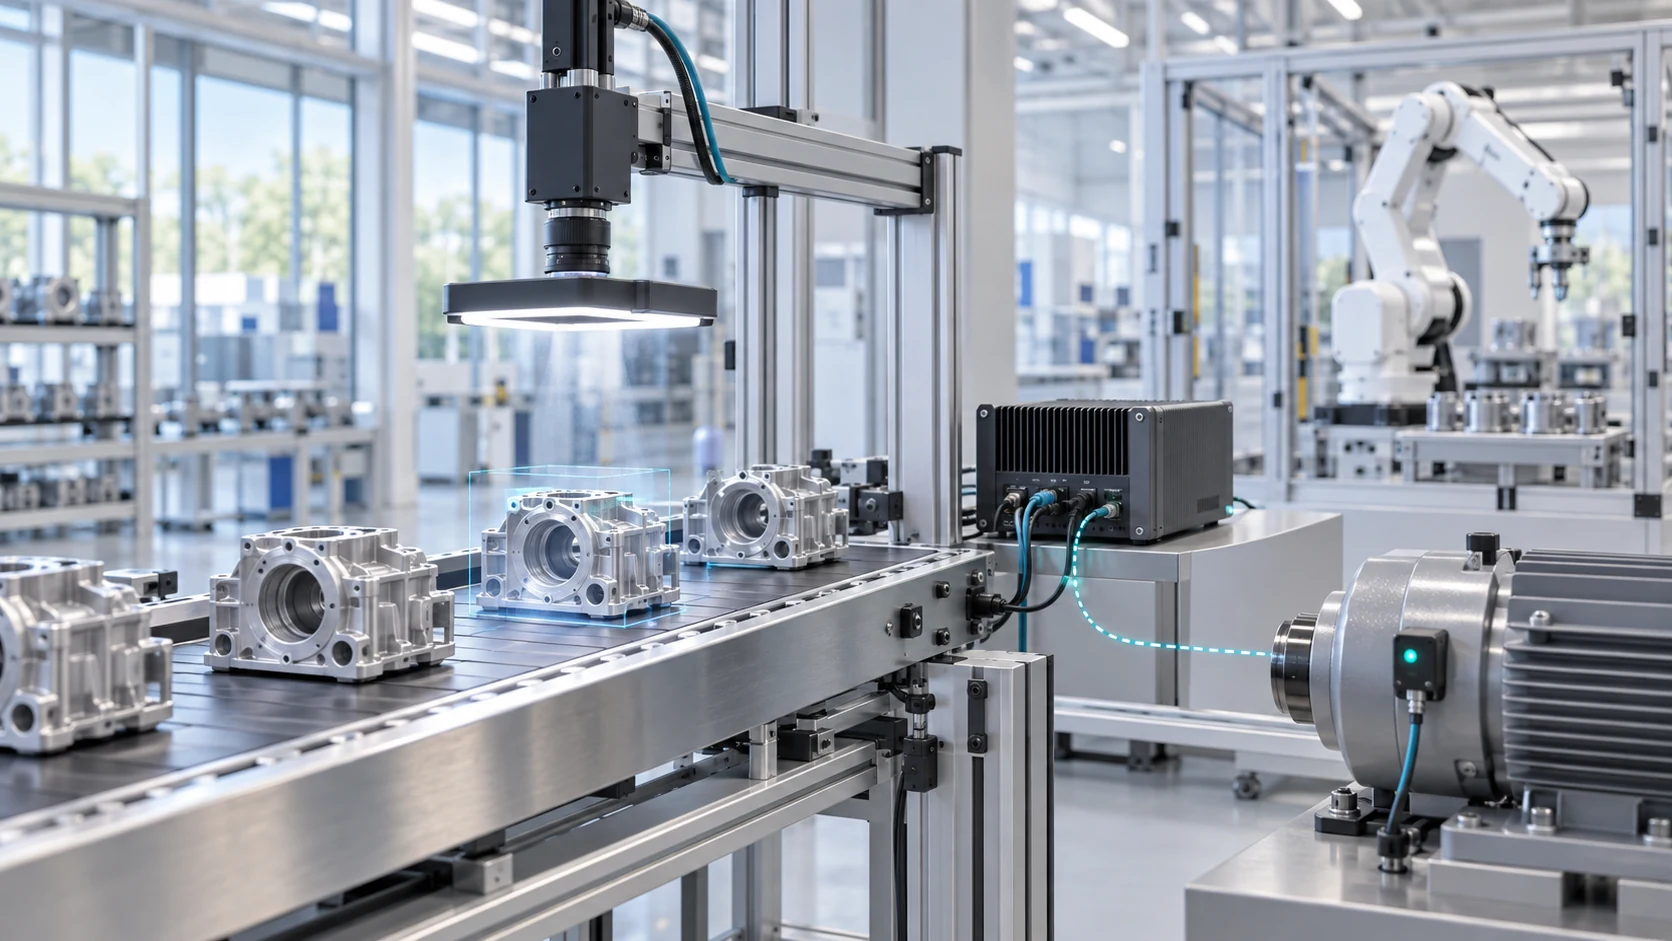
Vælg en klar inspektionsopgave, og definer derefter den sansning og integration, der er nødvendig for at træffe denne beslutning pålideligt.
Vurder ridser, revner, forurening eller finishvariationer. Optik og belysning skal synliggøre den relevante defekt, før software kan klassificere den.
Bekræft komponenttilstedeværelse, orientering og samlingsrækkefølge. Tilknyt hvert resultat med en del- eller stationstrigger.
Undersøg etiketter, trykte koder og emballagefunktioner. Definer læsbarhed, forventet indhold og respons på et usikkert resultat.
Anvend dimensionskontrol omkring den nødvendige tolerance, kalibrering, optik og delpositionering. Valider repeterbarheden mod en passende reference.
Forbind beståede, mislykkede og usikre resultater til en PLC, operatørstation eller produktionssystem gennem grænseflader aftalt for projektet.
Link inspektionsresultater til delidentifikatorer og udvalgte billeder. Aftal krav til opbevaring, adgang og opbevaring før pilotprojekt.
Kamera, linse, belysning, montering og udløsning valgt til den faktiske funktion.
Konventionel vision eller AI på en kantcomputer, med den fulde behandlingsvej målt.
Brugerdefinerede I/O, indlejret software, kabinet og de nødvendige maskinforbindelser.
Repræsentative prøver, aftalte acceptkriterier og en dokumenteret pilotprojekt-evaluering.
Brug en passende Alvexis-platform som udgangspunkt eller idriftsæt et dedikeret design. Udforsk ForgeEdge databehandling, ForgeEdge-Core moduler og vores tilpassede produktudviklingstjenester.
Del gode og defekte eksempler, defektstørrelse, linjehastighed, tilgængelig plads og aktuelle inspektionssmertepunkter. Aftal hvad der tæller som bestået, ikke eller usikkert resultat.
Brug separate udviklings- og evalueringsprøver. Inkluder forventet variation i dele, lys- og driftsforhold, og registrer ubesvarede defekter og falske afvisninger.
Gennemgå nøjagtighed, sensor-til-output-forsinkelse, operatørens arbejdsgang og vedligeholdelsesbehov. Beslut om du vil forfine pilotprojekt eller forberede produktionsdesignet.
En kort brief er nok til at starte: produkt, defekteksempler, linjehastighed, grænseflader og målinstallationsdato.
Send en inspektionsoversigt ↗ILLUSTRATIV pilotprojekt PLAN
En montagestation skal skelne en komplet del fra en med en manglende komponent. Dette eksempel viser, hvordan et projekt kan scopes; det er ikke et indberettet kunderesultat.
Repræsentative komplette og ufuldstændige dele, forventet delvariation, stationstid, tilgængelig monteringsplads og maskinudløseren.
Et kamera og kontrolleret belysning fanger funktionen. Lokal behandling af returneringer bestået, mislykkes eller usikre; en aftalt maskingrænseflade dirigerer resultatet til operatøren eller linjecontrolleren.
Evaluer på et separat prøvesæt. Registrer ubesvarede defekter, falske afvisninger, usikre resultater og trigger-til-output tid, før du aftaler produktionsimplementering.
Nej. En defineret måling eller gentagelig funktion kan passe til konventionel billedbehandling. AI kan evalueres, når udseendet varierer på måder, der er svære at udtrykke som faste regler. Vi vælger tilgangen omkring opgaven og evalueringsbevis.
Integrationsomfanget afhænger af tilgængelige signaler, maskingrænseflader, monteringsplads og den nødvendige arbejdsgang. Del PLC- eller grænsefladedokumentation og eksisterende kameradetaljer, når de er tilgængelige.
Lokal behandling kan designes omkring en kantcomputer. Fjerntjenester, billedlagring, opdateringsstier og adgangstilladelser aftales separat; arkitekturen afhænger af dine krav.
Aftal defektkategorier, acceptable mistede defekter og falske afvisninger, evalueringsprøvesættet og maksimal beslutningstid. Ydeevne skal valideres på den påtænkte anvendelse; der er ingen universel nøjagtighed.
Forslaget definerer prototypen, elektronik, indlejret software, mekanisk arbejde, integration og testdokumentation. Produktionsmængder, løbende support og IP-ordninger er omfattet af projektaftalen.
Ingeniørbaggrund: begivenhedsbaseret vs rammebaseret vision · FPGA, NPU og MPU valg.
Nogle inspektionsopgaver kan løses med kontrolleret belysning, geometri og traditionel billedbehandling. Andre kræver deep learning til computer vision, fordi acceptable emner varierer betydeligt. OpenCV kan understøtte billedbehandling og kalibrering i en passende softwarearkitektur. Vælg metoden ud fra repræsentative fejlfrie og defekte prøver, ikke ud fra en models popularitet.
Fastlæg mindste defekt, tilladt fejlkassation, linjehastighed og svarinterface, før en computer vision-løsning bygges. Test ændringer i overflade og belysning samt den tydelige defekt. Lignende principper gælder for computer vision i detailhandlen, men acceptkriterier på en produktionslinje bør fortsat være specifikke for fremstillingsprocessen.