
發現可見缺陷
評估刮痕、裂縫、汙染或表面處理變化。在軟體對其進行分類之前,光學和照明必須使相關缺陷可見。
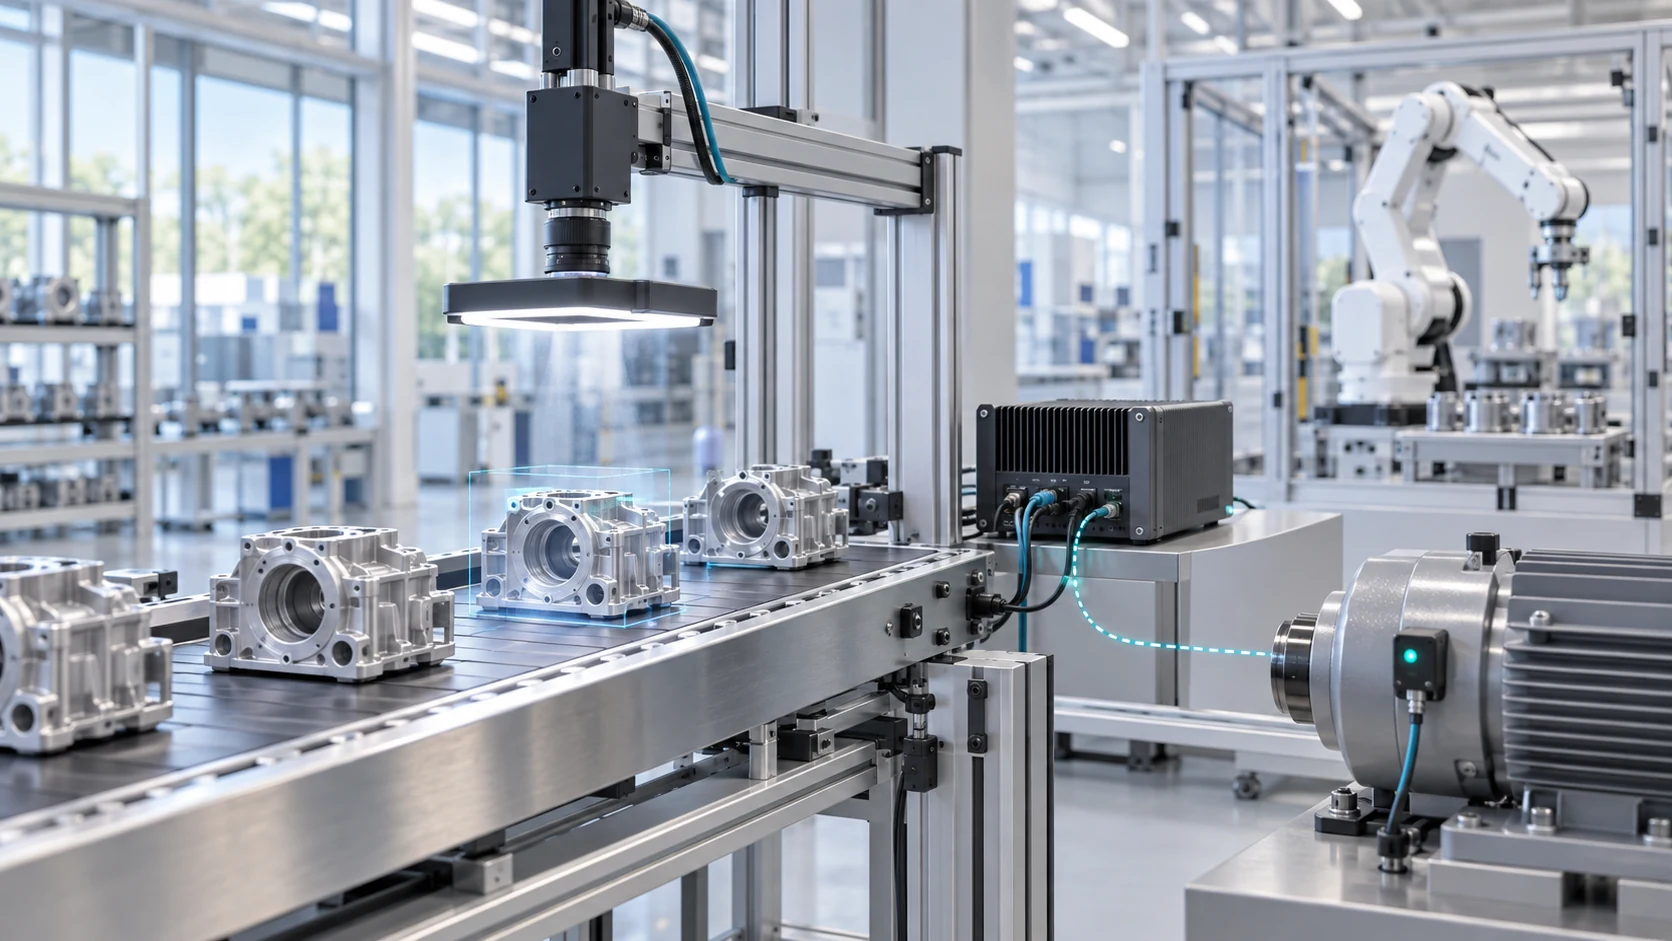
選擇一個明確的檢查任務,然後定義可靠地做出該決策所需的感測和整合。
評估刮痕、裂縫、汙染或表面處理變化。在軟體對其進行分類之前,光學和照明必須使相關缺陷可見。
驗證元件是否存在、方向和組裝順序。將每個結果與零件或站觸發器相關聯。
檢查標籤、印刷程式碼和包裝特徵。定義可讀性、預期內容以及對不確定結果的回應。
圍繞所需的公差、校準、光學和零件定位進行尺寸檢查。根據適當的參考驗證重複性。
透過專案約定的介面將透過、失敗和不確定結果連線到 PLC、操作員站或生產系統。
將檢查結果連結到零件識別符號和選定的影象。在 試驗專案 之前同意保留、存取和儲存要求。
為實際功能選擇的相機、鏡頭、照明、安裝和觸發。
邊緣電腦上的傳統視覺或人工智慧,並測量完整的處理路徑。
客製化I/O、嵌入式軟體、機殼以及所需的機器連線。
代表性樣品、商定的驗收標準和記錄的 試驗專案 評估。
使用合適的 Alvexis 平臺作為起點或委託專門設計。探索 ForgeEdge計算, ForgeEdge-Core模組 和我們的 客製化產品開發服務.
分享好的和缺陷的範例、缺陷尺寸、生產線速度、可用空間和當前的檢查痛點。就什麼算是透過、失敗或不確定結果達成一致。
使用單獨的開發和評估樣本。包括零件、照明和操作條件的預期變化,並記錄遺漏的缺陷和誤剔除的缺陷。
檢查準確性、感測器到輸出延遲、操作員工作流程和維護需求。決定是否完善 試驗專案 或準備生產設計。
說明性 試驗專案 計劃
組裝站需要區分完整的零件和缺少元件的零件。此範例展示如何確定專案範圍;這不是報告的客戶結果。
具有代表性的完整和不完整零件、預期零件變化、工位計時、可用安裝空間和機器觸發器。
攝影機和受控照明捕捉到了這一特徵。本地處理返回透過、失敗或不確定;商定的機器介面將結果傳送給操作員或生產線控制器。
對單獨的樣本集進行評估。在同意生產部署之前記錄遺漏的缺陷、錯誤拒絕、不確定的結果和觸發到輸出的時間。
不會。定義的測量或可重複的特徵可能適合傳統的影像處理。當外觀以難以用固定規則表達的方式變化時,可以評估人工智慧。我們圍繞任務和評估證據來選擇方法。
整合範圍取決於可用訊號、機器介面、安裝空間和所需的工作流程。共用 PLC 或介面檔案以及現有相機詳細資訊(如果有)。
本地處理可以圍繞邊緣電腦進行設計。遠端服務、影像儲存、更新路徑和存取許可權另行約定;此架構取決於您的要求。
商定缺陷類別、可接受的遺漏缺陷和誤剔除、評估樣本集和最大決策時間。必須在預期應用中驗證效能;沒有通用的精度數字。
該提案定義了原型、電子、嵌入式軟體、機械工作、整合和測試檔案。專案協議涵蓋了生產數量、持續支援和智慧財產權安排。
工程背景: 基於事件的視覺與基於框架的視覺 · FPGA、NPU 和 MPU 選擇.
部分檢測任務可透過受控照明、幾何條件與傳統影像處理解決。另一些任務因合格零件差異較大,需要使用深度學習。OpenCV 可在適當的軟體架構中支援影像處理與校正。方法應依具代表性的良品與不良品樣本選擇,而非模型的流行程度。
開發電腦視覺解決方案前,先定義最小缺陷、可接受的誤剔率、產線速度與回應介面。除了明顯缺陷,也要測試表面處理與照明變化。相似原則也適用於零售電腦視覺,但產線驗收標準仍須對應特定製造流程。