
보이는 결함 찾기
스크래치, 균열, 오염 또는 마감 변화를 평가합니다. 소프트웨어가 분류하기 전에 광학 및 조명이 관련 결함을 눈에 보이게 해야 합니다.
품질 검사를 위한 머신 비전, 에지 AI 및 맞춤형 전자 장치. 당사는 카메라, 로컬 프로세싱 및 기계 인터페이스를 제품 및 생산 라인 주변에 모아 놓습니다.
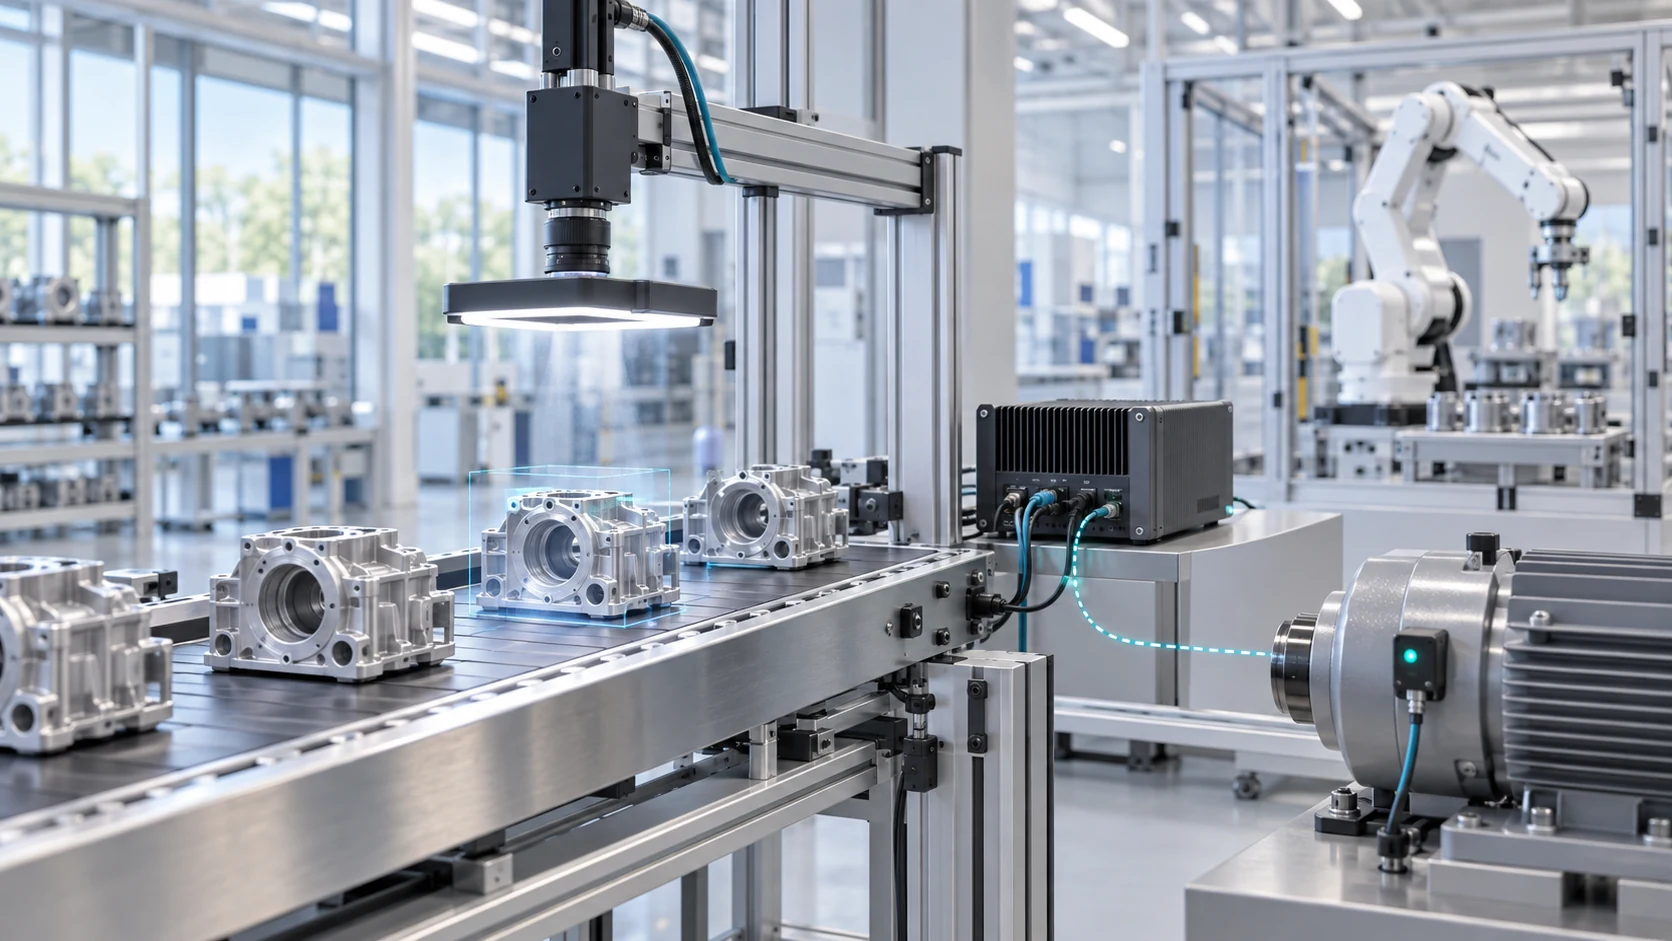
명확한 검사 작업을 선택한 다음 신뢰할 수 있는 결정을 내리기 위해 필요한 감지 및 통합을 정의합니다.
스크래치, 균열, 오염 또는 마감 변화를 평가합니다. 소프트웨어가 분류하기 전에 광학 및 조명이 관련 결함을 눈에 보이게 해야 합니다.
부품의 존재, 방향 및 어셈블리 순서 확인. 각 결과를 파트 또는 스테이션 트리거와 연결합니다.
라벨, 인쇄된 코드 및 포장 기능을 검사합니다. 읽기 쉽음, 예상 콘텐츠 및 불확실한 결과에 대한 반응을 정의합니다.
규모 치수 검사는 필요한 공차, 보정, 광학 및 부품 위치에 관한 것입니다. 적절한 참조에 대한 반복성 검증.
프로젝트에 합의된 인터페이스를 통해 통과, 실패 및 불확실한 결과를 PLC, 작업자 스테이션 또는 생산 시스템에 연결합니다.
검사 결과를 파트 식별자 및 선택된 이미지에 연결합니다. 파일럿 테스트 전에 보유, 액세스 및 저장 요구 사항에 동의합니다.
실제 기능에 맞게 카메라, 렌즈, 조명, 마운팅 및 트리거링을 선택합니다.
전체 처리 경로를 측정한 엣지 컴퓨터에서의 기존 비전 또는 AI.
맞춤형 I/O, 임베디드 소프트웨어, 캐비닛 및 필요한 기계 연결.
대표적인 샘플, 합의된 수락 기준 및 문서화된 파일럿 평가.
적합한 Alvexis 플랫폼을 시작점으로 사용하거나 전용 설계를 위탁할 수 있습니다. 탐색 ForgeEdge 컴퓨팅, ForgeEdge-Core 모듈 그리고 우리 맞춤형 제품 개발 서비스.
좋은 예와 결함 사례, 결함 크기, 라인 속도, 사용 가능한 공간 및 현재 검사 문제점을 공유합니다. 합격, 실패 또는 불확실한 결과로 간주되는 것에 동의하십시오.
개발 및 평가 샘플을 별도로 사용합니다. 부품, 조명 및 작동 조건의 예상 변화를 포함하고 놓친 결함 및 잘못된 거부를 기록합니다.
정확도, 센서-출력 지연, 작업자 워크플로우 및 유지보수 요구 사항을 검토합니다. 파일럿을 개선할지 아니면 생산 설계를 준비할지 결정합니다.
시연 파일럿 계획
조립 스테이션은 완성된 부품과 부품이 누락된 부품을 구분해야 합니다. 이 예제는 프로젝트의 범위를 어떻게 설정할 수 있는지 보여줍니다. 보고된 고객 결과는 아닙니다.
완성된 부품과 불완전한 부품, 예상 부품 변화, 스테이션 타이밍, 사용 가능한 장착 공간 및 기계 트리거를 대표합니다.
카메라와 제어된 조명으로 검사 대상의 특징을 촬영합니다. 기기 내 처리 결과는 합격, 불합격 또는 판단 불확실로 구분되며, 합의된 기계 인터페이스를 통해 작업자나 생산 라인 제어기로 전달됩니다.
별도의 샘플 세트에서 평가합니다. 생산 배포에 동의하기 전에 놓친 결함, 거짓 거부, 불확실한 결과 및 트리거에서 출력까지의 시간을 기록합니다.
네, 맞아요 정의된 측정 또는 반복 가능한 특징은 기존의 이미지 처리에 적합할 수 있습니다. 인공지능은 고정된 규칙으로 표현하기 어려운 방식으로 외관이 변화할 때 평가할 수 있다. 우리는 작업과 평가 증거를 중심으로 접근 방식을 선택합니다.
통합 범위는 사용 가능한 신호, 기계 인터페이스, 장착 공간 및 필요한 워크플로우에 따라 달라집니다. PLC 또는 인터페이스 문서 및 기존 카메라 세부 정보를 공유할 수 있습니다.
로컬 처리는 에지 컴퓨터 주변에 설계될 수 있습니다. 원격 서비스, 이미지 저장소, 업데이트 경로 및 액세스 권한은 별도로 합의되며, 아키텍처는 고객의 요구 사항에 따라 달라집니다.
결함 범주, 허용되는 놓친 결함 및 거짓 거부, 평가 샘플 세트 및 최대 결정 시간에 동의합니다. 성능은 의도된 응용 분야에서 검증되어야 하며, 보편적인 정확도 수치는 없습니다.
제안서는 프로토타입, 전자, 임베디드 소프트웨어, 기계 작업, 통합 및 테스트 문서를 정의합니다. 생산 수량, 지속적인 지원 및 IP 협정은 프로젝트 계약에서 범위가 정해집니다.
엔지니어링 배경: 이벤트 기반 vs 프레임 기반 비전 · FPGA, NPU 및 MPU 선택.
일부 검사 과제는 조명 제어, 기하 처리, 전통적 영상 처리로 해결할 수 있습니다. 정상 부품의 외관 변화가 크면 딥러닝이 필요할 수 있습니다. OpenCV는 적합한 소프트웨어 구조에서 영상 처리와 교정을 지원합니다. 모델의 인기보다 대표적인 정상·불량 샘플을 바탕으로 방법을 선택해야 합니다.
컴퓨터 비전 솔루션을 개발하기 전에 최소 결함, 허용 오검출에 따른 배제율, 라인 속도, 응답 인터페이스를 정합니다. 명백한 결함뿐 아니라 표면 마감과 조명 변화도 시험합니다. 소매 분야에도 유사한 원칙이 적용되지만 생산 라인 인수 기준은 해당 제조 공정에 맞아야 합니다.