
目に見える欠陥を見つける
傷、ひび割れ、汚れ、仕上げのばらつきを評価します。ソフトウェアが欠陥を分類できるようになる前に、光学と照明によって関連する欠陥が可視化される必要があります。
マシンビジョン、Edge AI、品質検査用のカスタム電子機器。当社は、お客様の製品や生産ラインにカメラ、ローカル処理、機械インターフェースを統合します。
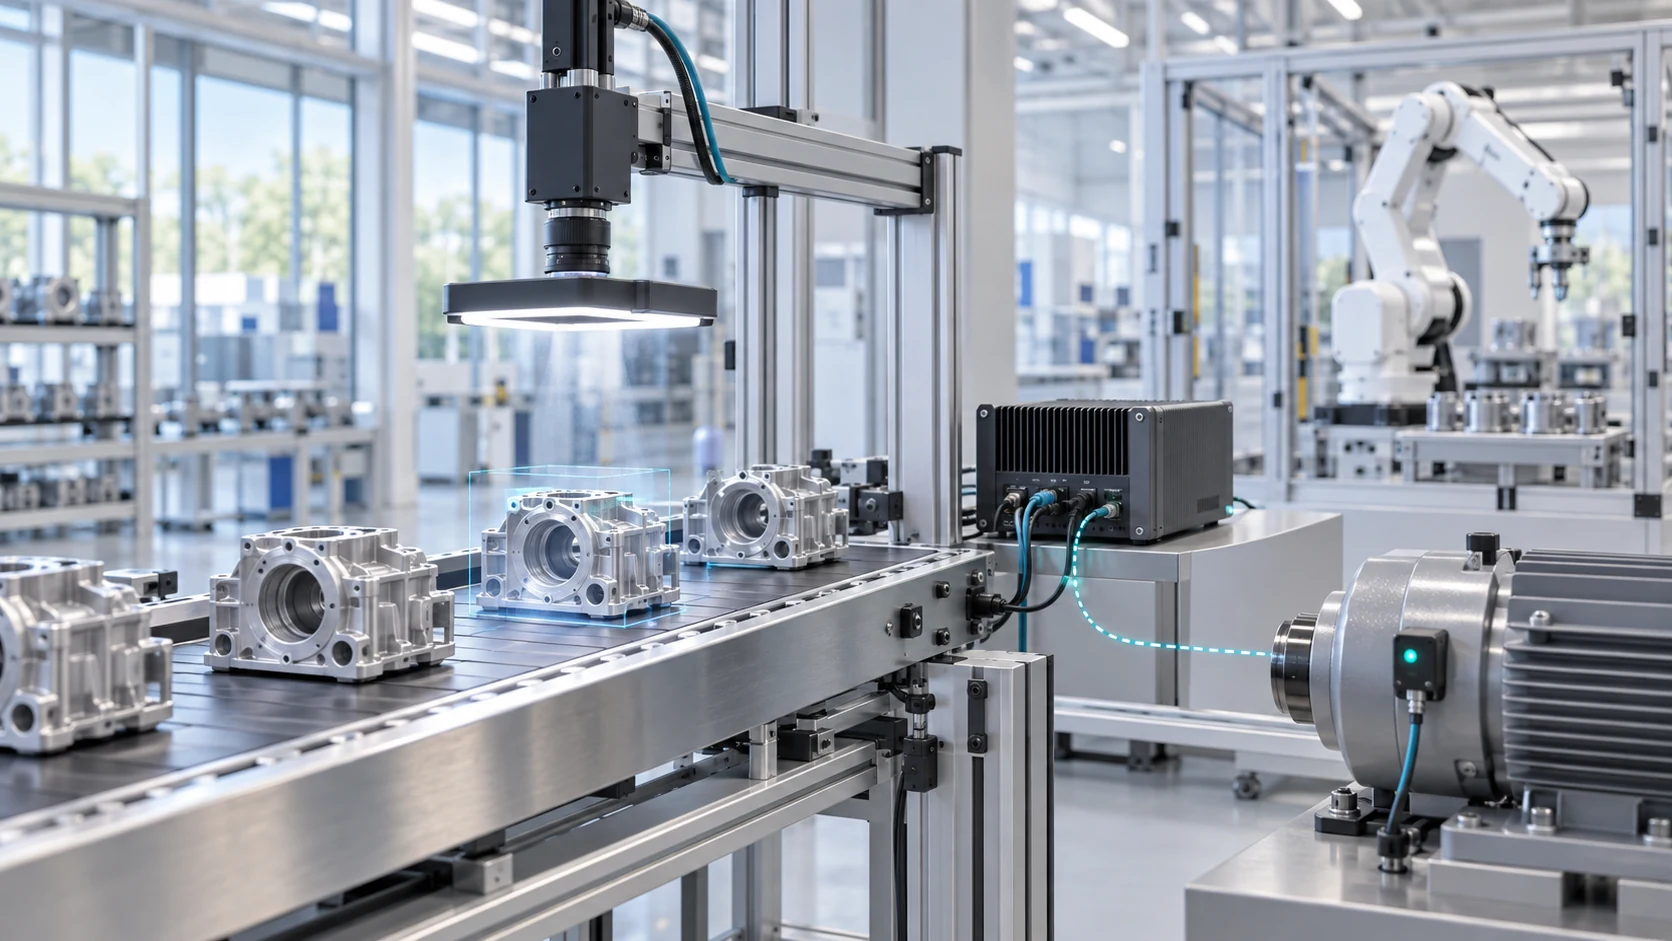
明確な検査タスクを選択し、その決定を確実に行うために必要なセンシングと統合を定義します。
傷、ひび割れ、汚れ、仕上げのばらつきを評価します。ソフトウェアが欠陥を分類できるようになる前に、光学と照明によって関連する欠陥が可視化される必要があります。
コンポーネントの存在、方向、組み立て順序を確認します。各結果をパートまたはステーションのトリガーに関連付けます。
ラベル、印刷されたコード、およびパッケージの特徴を検査します。読みやすさ、期待される内容、不確実な結果への対応を定義します。
必要な公差、キャリブレーション、光学系、部品の位置などの寸法チェックを行います。適切な基準に照らして再現性を検証します。
プロジェクトで合意されたインターフェイスを介して、合格、不合格、および不確実な結果を PLC、オペレーター ステーション、または生産システムに接続します。
検査結果を部品識別子および選択した画像にリンクします。パイロットの前に、保存、アクセス、ストレージの要件に同意します。
実際の機能に合わせて選択されたカメラ、レンズ、照明、取り付け、トリガー。
完全な処理パスを測定した、ローカル処理用のコンピューター上の従来のビジョンまたは AI。
カスタム I/O、組み込みソフトウェア、エンクロージャ、および必要なマシン接続。
代表的なサンプル、合意された合格基準、および文書化されたパイロット評価。
適切な Alvexis プラットフォームを開始点として使用するか、専用の設計を委託します。探検する ForgeEdge コンピューティング, ForgeEdge-Coreモジュール そして私たちの カスタム製品開発サービス.
良い例と欠陥のある例、欠陥のサイズ、ライン速度、利用可能なスペース、現在の検査の問題点を共有します。何が合格、不合格、または不確実な結果としてカウントされるかに同意します。
開発サンプルと評価サンプルを別々に使用してください。部品、照明、動作条件の予想される変動を含め、見逃した欠陥や誤った拒否を記録します。
精度、センサーから出力までの遅延、オペレーターのワークフロー、メンテナンスのニーズを確認します。パイロットを改良するか、製品設計を準備するかを決定します。
パイロット計画の例
組立ステーションでは、完全な部品と部品が欠落している部品を区別する必要があります。この例は、プロジェクトのスコープを設定する方法を示しています。これは顧客に報告された結果ではありません。
代表的な完成部品と不完全部品、予想される部品のバリエーション、ステーションのタイミング、利用可能な取り付けスペース、および機械のトリガー。
カメラと制御された照明がその特徴を捉えます。ローカル処理は合格、失敗、または不確実を返します。合意されたマシン インターフェイスにより、結果がオペレータまたはライン コントローラにルーティングされます。
別のサンプルセットで評価します。生産展開に同意する前に、見逃した欠陥、誤った拒否、不確実な結果、トリガーから出力までの時間を記録します。
いいえ、定義された測定または再現可能な特徴は、従来の画像処理に適している可能性があります。 AIは、一定のルールとして表現するのが難しい見た目の変化を評価することができます。タスクと評価の証拠に基づいたアプローチを選択します。
統合範囲は、利用可能な信号、マシンインターフェイス、取り付けスペース、必要なワークフローによって異なります。利用可能な場合は、PLC またはインターフェイスのドキュメントと既存のカメラの詳細を共有します。
ローカル処理は、ローカル処理用のコンピューターを中心に設計できます。リモート サービス、イメージ ストレージ、アップデート パス、およびアクセス許可は個別に合意されます。アーキテクチャは要件によって異なります。
欠陥カテゴリ、許容される見逃し欠陥と誤った拒否、評価サンプルセット、および最大判定時間に同意します。パフォーマンスは意図したアプリケーションで検証する必要があります。普遍的な精度の数値はありません。
この提案では、プロトタイプ、エレクトロニクス、組み込みソフトウェア、機械的作業、統合およびテストのドキュメントが定義されています。生産量、継続的なサポート、および知的財産の取り決めはプロジェクト契約の範囲に含まれます。
エンジニアリングの背景: イベントベースのビジョンとフレームベースのビジョン · FPGA、NPU、MPU の選択.
照明の制御、幾何処理、従来型の画像処理で解決できる検査もあります。一方、良品の見え方が大きく変動する場合には深層学習が必要になることがあります。OpenCVは適切なソフトウェア構成の中で画像処理や校正を支援します。手法はモデルの人気ではなく、代表的な良品・不良品サンプルから選びます。
開発前に、最小欠陥、許容する誤排出、ライン速度、応答インターフェースを定義します。明確な欠陥だけでなく、表面仕上げや照明の変化も試験します。小売分野のコンピュータービジョンにも似た原則が当てはまりますが、生産ラインの受入基準は対象工程に合わせる必要があります。